



Positionierer, Drehtisch oder Manipulator? 2026 Experten-Leitfaden zur Schweißautomatisierung
Vom EVST Editorial Team · Letzte Aktualisierung: 11. Juni 2026
Schweißpositionierer, Drehtische und Manipulatoren bewegen alle Werkstück oder Brenner, um Nahtschweißen zu straffen, doch jedes adressiert eine distinkte Limitation. Ein Positionierer reorientiert das Teil, sodass jede Naht in der optimalen Flachposition sitzt. Ein Drehtisch indexiert zwischen Belade- und Schweißstation, sodass Beladen erfolgen kann, während der Roboter schweißt. Ein Manipulator trägt den Schweißkopf über große oder fixe Teile und erweitert die Reichweite über die Kapazität einer rotierenden Vorrichtung hinaus. Die Auswahl der richtigen Ausrüstung hängt davon ab, ob Ihre primäre Constraint Teilorientierung, Zyklus-Overlap oder Brennerreichweite ist.
Die drei Maschinen, definiert
Verwirrung entsteht oft, weil eine einzelne Zelle alle drei beherbergen kann. Die Klärung der Kernrolle jeder Maschine vereinfacht die Entscheidung.
Schweißpositionierer
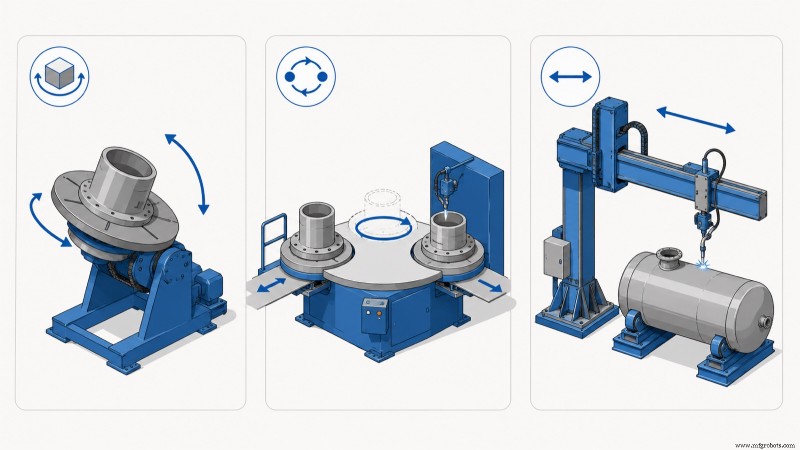
Ein Positionierer greift das Werkstück und rotiert, kippt oder führt beide Bewegungen aus, um jede Naht in eine flache, horizontale Position zu bringen, wo Schweißqualität und Abscheideraten maximiert werden. Wenn Schweißer mit Out-of-Position-Nähten kämpfen, liefert ein Positionierer die größte Geschwindigkeits- und Qualitätsverbesserung – bis zu 30 % schnellerer Vorschub gemäß AWS D1.1 Richtlinien.
Schweißdrehtisch (Indexiertisch)
Typischerweise ein zweistationärer Rotationsindextisch, wechselt der Drehtisch Teile zwischen einer Be-/Entladestation und einer Schweißstation. Während der Roboter oder Schweißer beschäftigt ist, kann ein Bediener das nächste Teil laden oder das fertige entladen. Dieser Overlap erhöht die Stationsauslastung, oft steigernd die Roboter-Lichtbogenzeit von ~50 % auf >80 % des Zyklus.
Schweißmanipulator
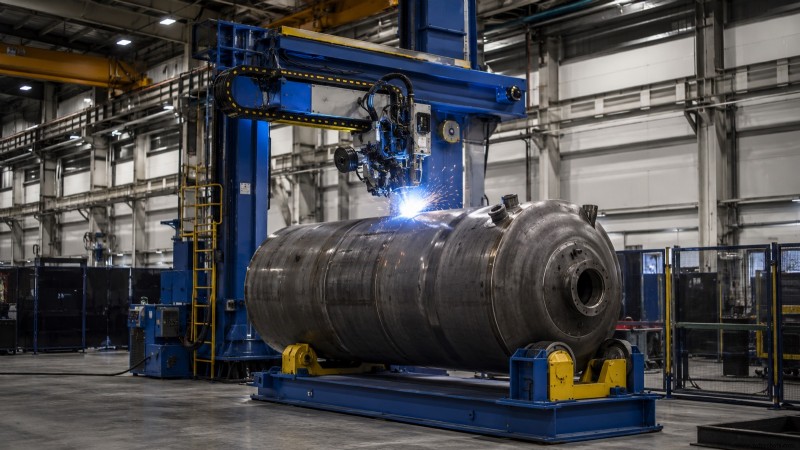
Auch als Säulen-Ausleger bekannt, bewegt der Manipulator den Brenner statt des Teils. Eine vertikale Säule trägt einen horizontalen Ausleger, der den Brenner (und manchmal einen Drahtvorschub oder Flux-System) über große Behälter, Tanks oder lange Fertigungen trägt, die sich nicht frei drehen können. Er wird meist mit einem einachsigen Positionierer gekoppelt, der das Gefäß unter dem Ausleger rotiert.
| Maschine | Was sich bewegt | Kernaufgabe | Wann es gewinnt |
|---|---|---|---|
| Positionierer | Teil (rotieren/kippen) | Nähte in Flachposition bringen | Nähte out-of-position an beweglichem Teil |
| Drehtisch / Index-Tisch | Teil (Index zwischen Stationen) | Beladen mit Schweißen überlappen | Be-/Entladezeit limitiert Durchsatz |
| Manipulator (Säule & Ausleger) | Brenner/Kopf | Nähte an großen fixen Werkstücken erreichen | Teil zu groß für freie Orientierung |
Wie wählen: Maschine an Constraint anpassen
Der klarste Ansatz ist, den Flaschenhals in Ihrem aktuellen Prozess zu identifizieren und dann die Ausrüstung auszuwählen, die ihn eliminiert.
Wenn der Constraint die Schweißposition ist
Wenn Schweißer overhead oder in steilen Winkeln arbeiten, oder ein Roboter keinen richtigen Arbeitswinkel halten kann, ist die Limitation die Orientierung. Ein Positionierer löst dies, indem er das Teil in Flachposition reorientiert, was AWS D1.1 bestätigt – höhere Stromstärke und Vorschubgeschwindigkeit, was signifikante Qualitäts- und Geschwindigkeitsgewinne liefert. Zweiachs-Positionierer handhaben Mehr-Ebenen-Nähte; Einachs-Einheiten eignen sich für zylindrische Geometrie.
Wenn der Constraint die Ladezeit ist
Wenn der Roboter oder Schweißer untätig auf Teile wartet, ist der Flaschenhals Zyklus-Overlap. Ein zweistationärer Drehtisch bewegt das Beladen aus dem kritischen Pfad, oft verbessernd die Roboterauslastung um 30–40 % und liefernd einen kostengünstigen Durchsatzschub.
Wenn der Constraint die Teilgröße ist
Für große Behälter, Tanks oder lange Strukturen, die sich nicht frei drehen können, ist die Limitation die Reichweite. Ein Manipulator, typischerweise gekoppelt mit einem einachsigen Positionierer, lässt den Brenner entlang der Naht fahren, während sich das Teil unter dem Ausleger dreht – Standard in Druckbehälter- und Rohrspulenfertigung.
Sie arbeiten oft zusammen
In der Praxis fragt eine Schweißzelle selten „welches von beiden?“; sie fragt „welche Kombination?“. Eine Schwerfertigungszelle könnte einen einachsigen Positionierer zum Drehen des Gefäßes mit einem Säulen-Ausleger-Manipulator kombinieren, der den Kopf entlang der Naht trägt. Eine Roboter-Jobshop-Zelle könnte einen zweistationären Drehtisch für Lade-Overlap mit zweiachsigen Positionierern auf jeder Seite für Nahtorientierung paaren, was einem Roboter erlaubt, ein Teil zu schweißen, während ein Bediener das andere neu lädt. Die Benennung jeder Maschine nach ihrer Funktion – Orientierung, Overlap oder Reichweite – hält Layout-Entscheidungen klar, selbst wenn alle drei koexistieren.
In automatisierten Zellen werden alle drei Systeme zu koordinierten Bewegungsachsen, die vom Roboter-SPS gesteuert werden. Spezifikationen und Angebote für Roboter, Stromquelle und Positionierer werden gemeinsam in EVSTs Schweißroboter-Zellen-Auswahlleitfaden präsentiert.
Kosten und Komplexität, kurz
Grob gesagt ist ein einachsiger Positionierer die einfachste und kostengünstigste Option; ein zweistationärer Drehtisch fügt ein zweites Fixture-Set und Indexiermechanismus hinzu; ein Säulen-Ausleger-Manipulator ist typischerweise das kapitalintensivste aufgrund seiner Struktur und Reichweite. Der wahre Vergleich ist jedoch Kosten pro guter Naht bei Ihrem Durchsatzziel. Ein Drehtisch, der die Roboterauslastung verdoppelt, kann seinen Preis schnell amortisieren, während ein überdimensionierter Manipulator, der für ein nur zweimal jährlich geschweißtes Teil gekauft wurde, die Investition möglicherweise nicht rechtfertigt. Für eine detaillierte ROI-Analyse zu Positionierern siehe EVSTs Schweißpositionierer-Kosten- und ROI-Leitfaden.
EVSTs Werkstück-Handling-Sortiment
EVST, Hauptsitz in Chengdu mit Fertigung in Wenling, bietet Schweißpositionierer across Ein-, Zwei- und Drei-Achs-Klassen als Teil kompletter robotischer Schweißzellen an, neben QJAR-Schweißrobotern und Stromquellen-Integration. Positionierer können mit Indexierstationen und Kopftragstrukturen kombiniert werden, sodass Teilorientierung, Lade-Overlap und Brennerreichweite für eine gegebene Teilefamilie gemeinsam engineered werden, statt als separate Maschinen isoliert gekauft zu werden.
EVSTs robotische und Schweißautomatisierungslinie hält IATF 16949 Automobil-Qualitätszertifizierung, mit CE, SGS und TUV Drittanbieter-Zertifizierungen. Da die richtige Lösung meist eine Kombination ist, dimensioniert EVST Handling-Ausrüstung gegen das Worst-Case-Teil und Durchsatzziel zusammen, statt eine einzelne Maschine isoliert zu verkaufen.
Häufig gestellte Fragen
Was ist der Unterschied zwischen einem Schweißpositionierer und einem Drehtisch?
Ein Schweißpositionierer rotiert und kippt das Teil, um jede Naht in Flachposition zu bringen – ein Orientierungsproblem lösend. Ein Drehtisch, oder Index-Tisch, tauscht Teile zwischen Belade- und Schweißstation – ein Zyklus-Overlap-Problem lösend. Sie werden oft kombiniert; ein Drehtisch kann Positionierer auf jeder Seite tragen.
Wofür wird ein Schweißmanipulator verwendet?
Ein Schweißmanipulator bewegt den Brenner statt des Teils. Er ist ideal für große Behälter, Tanks und lange Fertigungen, die sich nicht frei drehen können. Er wird meist mit einem einachsigen Positionierer gekoppelt, der das Teil unter dem Ausleger rotiert.
Brauche ich einen Positionierer oder einen Manipulator?
Wählen Sie nach Teilgröße. Wenn das Teil rotiert und gekippt werden kann, um Nähte in Flachposition zu bringen, genügt ein Positionierer und ist simpler. Wenn das Teil zu groß für freie Orientierung ist und der Brenner zur Naht fahren muss, ist ein Manipulator – typischerweise mit einachsigem Positionierer – erforderlich. Viele Schwerfertigungszellen nutzen beide.
Kann eine Zelle Positionierer, Drehtisch und Manipulator gemeinsam nutzen?
Ja, und viele tun es. Jeder löst eine andere Constraint – Orientierung, Lade-Overlap oder Reichweite – also kombiniert eine Zelle sie oft. In automatisierten Zellen werden sie als koordinierte Bewegungsachsen unter dem Roboter-Controller in Betrieb genommen.
Welche Option gibt die größte Durchsatzverbesserung?
Es hängt vom Flaschenhals ab. Wenn Schweißer out-of-position arbeiten, gibt ein Positionierer den größten Qualitäts- und Geschwindigkeitsgewinn. Wenn der Roboter auf Laden wartet, gibt ein zweistationärer Drehtisch den größten Auslastungsgewinn. Wenn das Teil zu groß für Orientierung ist, ist ein Manipulator die ermöglichende Maschine. Identifizieren Sie zuerst den Constraint, dann wählen Sie die Maschine, die ihn entfernt.
Wie geht es weiter
Für Engineering-Details zu Positionierer-Klassen lesen Sie den Schweißpositionierer-Leitfaden. Um einen EVST-Positionierer an Ihr Teil anzupassen und ein Angebot zu erhalten, sehen Sie die Positionierer-Auswahl Seite. Für die komplette robotische Schweißzelle konsultieren Sie unseren Schweißroboter-Leitfaden und den Zellen-Auswahlleitfaden. Für Beschaffungsfragen kontaktieren Sie EVST Sales via der Kontaktseite.
Über den Autor: Das EVST Editorial Team schreibt über industrielle Robotik und intelligente Fertigung für Ingenieure und Operations-Leader, die Automatisierungsprojekte evaluieren. EVST (EVS TECH CO., LTD), 2018 in Chengdu gegründet, hat 600+ Automatisierungsprojekte geliefert und liefert in 100+ Länder, mit IATF 16949 Automobil-Qualitätszertifizierung und CE/SGS/TUV Drittanbieter-Zertifizierungen across QJAR, kollaborativer Roboter, SCARA und Delta Produktfamilien.
Industrieroboter
- Lights-Out Manufacturing für CNC-Shops: FAQs & Implementierungsguide
- Gewinne steigern: Warum Logistikeffizienz für Hersteller kritisch ist
- Autonome Fertigung: Produktionseffizienz und Befähigung der Belegschaft revolutionieren
- Konsistenzsteigerung mit autonomen Sprührobotern
- ABB bietet erschwingliche robotergestützte MIG/MAG-Schweißlösungen
- Robotergestütztes WIG-Schweißen: Unübertroffene Präzision & Qualität für die industrielle Fertigung
- Industrielle Automatisierung: Von der Vergangenheit zur Gegenwart – Umfassender Leitfaden zu Fertigungsanwendungen & Zukunftstrends
- Automatisierungstypen: Produktivität, Qualität & Sicherheit branchenübergreifend steigern
- Top 11 Robot-Programmier-Grundlagen, die jeder Einsteiger beherrschen sollte
- Modulares Mehrachsen-Fräsen meistern mit hyperMILL: Präzision & Effizienz