



4D-Imaging-Radar-Chipsätze ermöglichen präzise Objekterkennung für Automotive-Sensoren der nächsten Generation
Radar erlebt einen Aufschwung, besonders durch Fortschritte, die Objekterkennung/-klassifizierung und höhere Höhenauflösung versprechen – etwas, das traditionelle Radare nicht leisten konnten. Mit diesen Innovationen entwickeln sich Radare zum begehrtesten Sensor bei Automobilherstellern und Tier-1-Zulieferern, die hochautomatisierte Fahrzeuge entwickeln.
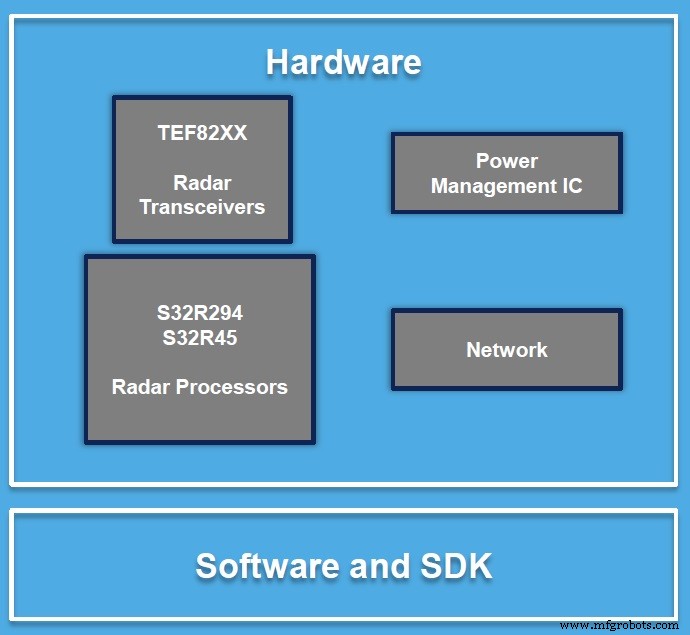
Radarsystem-Lösung (Quelle: NXP)
Als Reaktion auf die hohen Erwartungen der Automobilindustrie gab NXP Semiconductors bekannt, dass es eine Suite neuer Radarsensor-Chipsätze sampelt, bestehend aus dem firmeneigenen S32R45 Radarpzessor und neuen 77-GHz-Transceivern namens TEF82xx.
NXP, das vor fünf Jahren mit seinem ersten Radarchip „Dolphin“ RF-CMOS-Radare pionierte, ist ein führender Lieferant automobiler Radarlösungen.
NXPs 4D-Imaging-Sensoren können nicht nur Reichweite und Geschwindigkeit, sondern auch „Elevation, Richtung und Ankunftswinkel messen, während sie Objekte bei deutlich höherer Auflösung identifizieren“, erklärte Torsten Lehmann, Executive Vice President und General Manager für Radiofrequenzverarbeitung, im Interview mit EE Times. Mit 4D-Imaging-Radar, das nicht nur die horizontale, sondern auch die vertikale Ebene versteht, kann ein Fahrzeug beispielsweise entscheiden, ob es „unter“ oder „über“ ein Objekt fahren soll, so Lehman.
„Stellen Sie sich eine Szene vor, in der ein Fahrzeug mit 80 km/h auf der Autobahn fährt, während ein Motorrad – ein kleines Objekt mit geringer Reflektivität – von hinten mit 200 km/h naht“, sagte er. Im Gegensatz zu Kameras und LiDARs können diese neuen verbesserten Radare das Motorrad, zunächst weit entfernt, identifizieren und erkennen, dass sich diese beiden Objekte mit zwei unterschiedlichen Geschwindigkeiten bewegen, erklärte Lehmann.
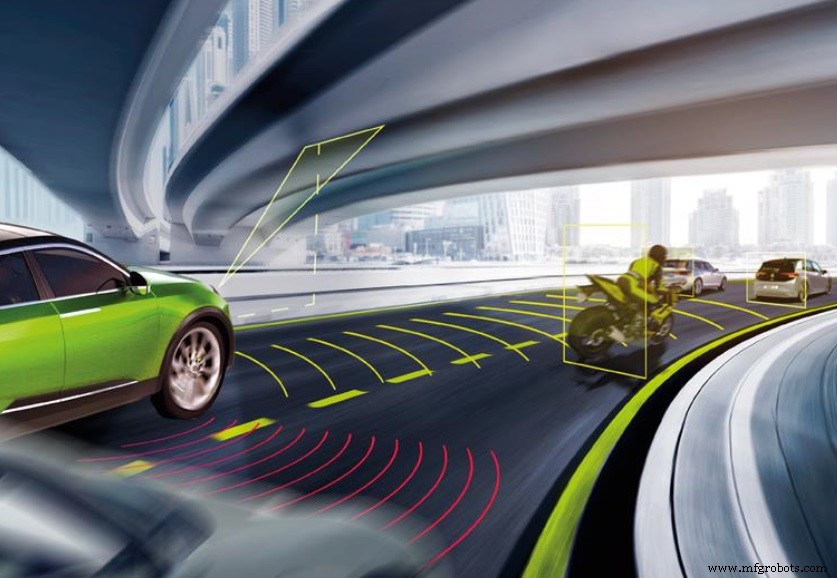
(Quelle: NXP)
Bisher war Radar der einzige Sensor, der über 300 Meter Reichweite bei hohen Geschwindigkeiten funktionieren konnte. Weder Kameras noch LiDARs können diese Distanz und Geschwindigkeit bewältigen.
Mit dem Aufkommen höherauflösender Imaging-Radare sind viele Radarlieferanten, einschließlich NXP, bestrebt, Radare als den einzigen Hochgeschwindigkeitssensor zu positionieren, der in schlimmsten Wetter- und Lichtverhältnissen funktioniert.
Skalierbarkeit
NXP ist bei weitem nicht allein beim Thema 4D-Imaging-Radar. Continental kündigte im September an, dass es Xilinx FPGAs nutzt, um das erste produktionsreife 4D-Imaging-Radar der Automobilindustrie zu deployen, erwartet 2021 in Serienfahrzeugen.
Angesichts von NXPs Volumenproduktionserfahrung mit 77-GHz-RF-CMOS-Transceivern und seinem S32R45-Radarpzessor behauptet NXP, sein 4D-Imaging-Radar-Chipset könne Kosten und Energieeffizienz im Vergleich zu General-Purpose-FPGA-Implementierungen substanziell reduzieren. NXP nannte jedoch keine konkreten Zahlen zur Kosten-/Energieeinsparung.
Phil Magney, Gründer und Präsident von VSI Labs, sagte: „Wir beobachten diesen Raum seit einigen Jahren. Ironischerweise hörte ich das erste Mal davon bei einer NXP-Präsentation vor einigen Jahren. Damals wurde es als potenzieller LiDAR-Konkurrent präsentiert, da die neuen Radare Punktwolken erzeugen konnten.“
Offensichtlich hat NXP seinen 4D-Imaging-Radar-Launch seit einiger Zeit geplant.
Doch NXPs Pitch verschiebt sich. Statt nur die Punktwolken-Fähigkeit hervorzuheben, liegt der Fokus nun auf der Skalierbarkeit, die eine Suite neuer Radarlösungen bietet.
NXP preist nun „eine gemeinsame Plattform, die über verschiedene Use Cases skaliert“ – von Corner-Radar und Langstrecken-Front-Radar bis hin zu Imaging-Radar. Dies ist wichtig für eine Industrie, die Technologien sucht, um die New Car Assessment Program (NCAP) Anforderungen zu erfüllen, die bessere Performance bei Blind-Spot-Detection und Automatic Emergency Braking fordern. Zwar spezifiziert NCAP keine bevorzugten Sensortechnologien, doch Automobilhersteller – gedrängt, NCAP-Anforderungen zu erfüllen – suchen bessere Radartechnologien für Corner- und Front-Erkennung, erklärte Lehmann.
Zum Vergrößern klicken
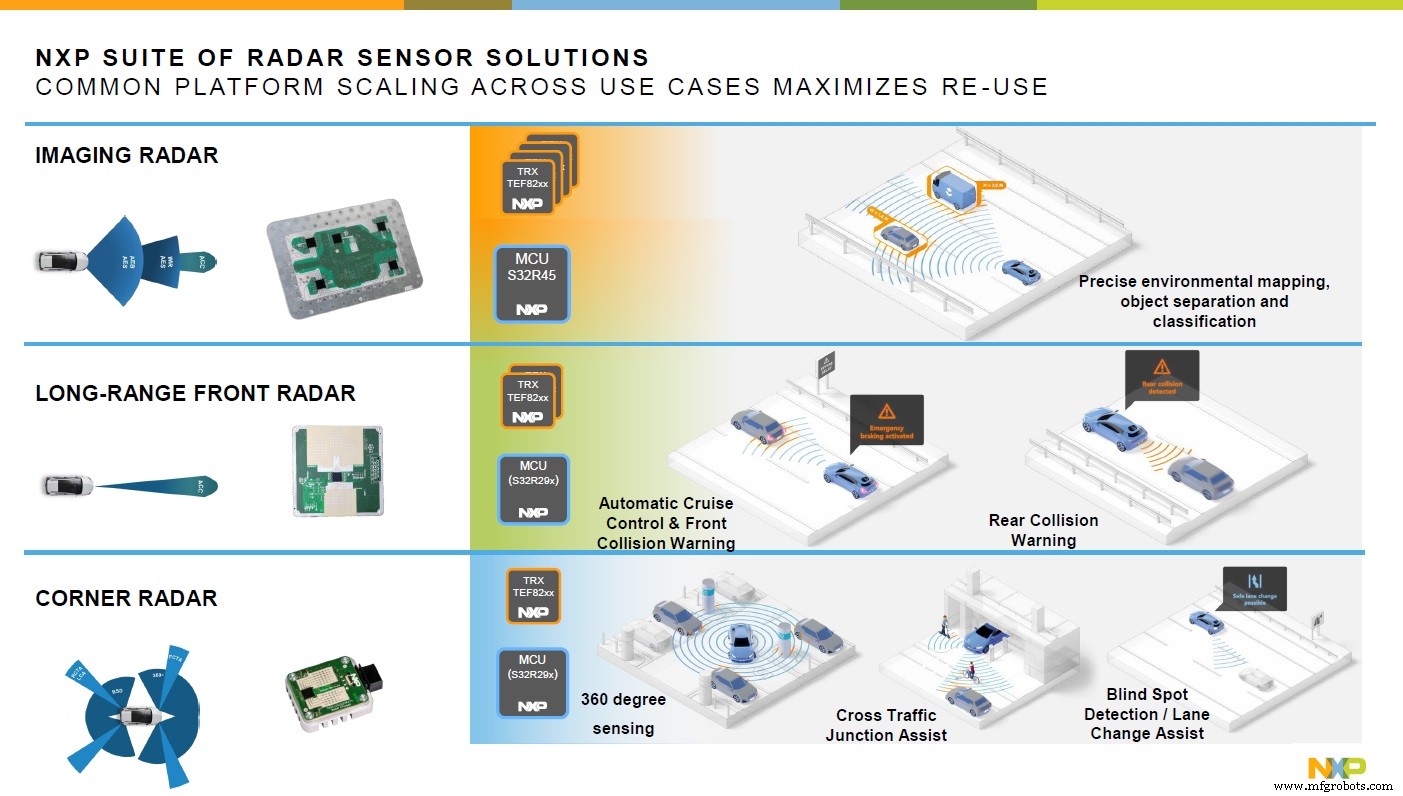
(Quelle: NXP)
Für Blind-Spot-Detection und Lane Assist in Level 1 und 2 Fahrzeugen funktioniert eine Kombination aus NXPs einzelnem TEF82xx-Transceiver und S32R45-Radarpzessor. Die Hinzufügung von Adaptive Cruise Control und Front-/Heck-Kollisionswarnung für L2 und L3 Fahrzeuge erfordert zwei Transceiver statt einem. Für Objektrennung und -klassifikation, gefordert von L4 und L5 autonomen Fahrzeugen, können OEMs vier kaskadierende Transceiver mit einem Radarpzessor kombinieren.
Der Schlüssel ist, dass Automobilhersteller, die im Übergang zu höherer Automatisierung diverse Marken und Modelle bedienen müssen, eine einzige Plattform nutzen können, die Software- und Hardware-Wiederverwendung ermöglicht.
Übergang zu 4D-Imaging-Radar
Die Evolution automobiler Radare wird jedoch durch Marketing-Jargon vernebelt.
Traditionelle Radare – manchmal 2D genannt – entwickelten sich zu Imaging-Radaren. „Imaging-Radar erstellt im Wesentlichen ein Array, wodurch die Messdichte dramatisch steigt“, erklärte Magney. „Traditionelles 2D-Radar ist grober im Vergleich und produziert nur einen einzelnen Punkt pro Objekt. Ein Imaging-Radar hingegen erzeugt viele Punkte, um besser zu verstehen, was getrackt wird.“ Zusammenfassend merkte er an: „Imaging-Radar produziert vertikale Auflösung, worauf traditionelles Radar auf einer einzigen Ebene arbeitet.“
Wie unterscheiden sich dann 3D- und 4D-Imaging-Radare?
„Ich denke, Zeit wird als vierte Dimension verwendet. Das habe ich von einigen anderen Unternehmen gehört und so nutzen sie es“, bemerkte Magney. Aber er fügte hinzu: „Ehrlich gesagt ist 4D mehr Marketing-Hype als Substanz, weil das Zeit-Element aus Doppler abgeleitet wird. Wäre dem so, könnte traditionelles 2D auch 3D genannt werden.“
Mit anderen Worten: Das Zeit-Element war immer kritisch für das, was Radare bieten. Auf dieselbe Frage antwortete NXPs Lehman, dass das vierte Element des 4D-Imaging-Sensors „laterale Auflösung“ sei. 4D-Imaging-Radar versteht die Umgebung besser und bestimmt, ob ein Fahrzeug unter oder über ein Objekt fliegen kann.
Höhenauflösung
„Höhere Höhenauflösung“ bedeutet größere vertikale Auflösung, merkte Magney an. „Dies an sich ist eines der wichtigeren Features.“
Diese Diskussion ruft den Joshua-Brown-Fall in Erinnerung. Browns Tesla Model S tötete den Fahrer, indem es mit einem querenden Sattelzug auf US Highway 27A in Florida im Mai 2016 kollidierte. Weit verbreitet ist der Bericht, dass der Tesla, ausgestattet mit Kameras und traditionellem 2D-Radar, annahm, er könne unter dem riesigen Lkw hindurchfahren, und geradewegs hineinfuhr.
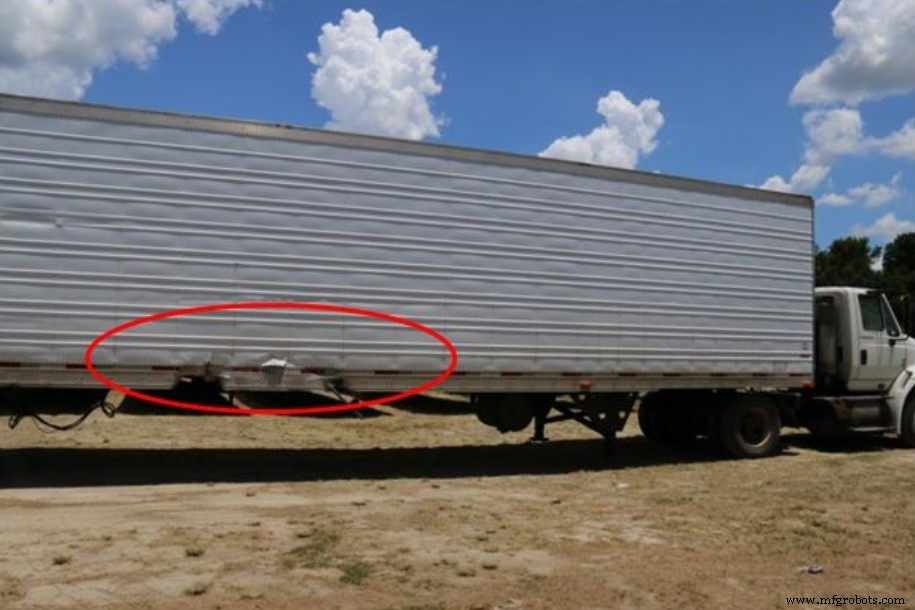
Das Foto zeigt die rechte Seite des Sattelaufliegers. Der rot umrandete Bereich hebt Kollisionsschäden von Joshua Browns Tesla S hervor. (Quelle: National Transportation Safety Board)
Hätte ein 4D-Imaging-Sensor einen solchen tödlichen Unfall verhindern können? Magney sagte: „Ja, diese Art von Radar wäre nicht anfällig für False Positives von traditionellem Radar. Und er hätte den Tesla-Unfall nicht zugelassen.“
Höherperformante Transceiver und Radarpzessor
NXPs neuer TEF82xx – 75 mm x 75 mm – basiert auf seiner zweiten RFCMOS-Generation im 40-nm-Prozess. Das Unternehmen behauptet, er könne die RF-Performance für verbessertes Sensing verdoppeln im Vergleich zur Vorversion.
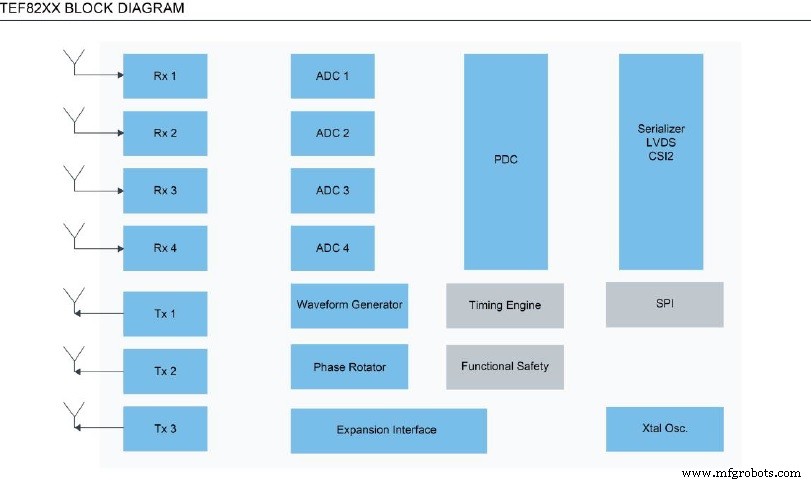
Der neue Transceiver-Chip bietet zudem 4x Phasenrauschreduktion um das Ziel herum, was bessere Objekttrennung ermöglicht. Er kommt mit einem 6-Bit-Phasenrotator für Beam-Steering-Applikationen und fortgeschrittener Modulations-MIMO-Unterstützung.
NXPs neuer S32R45-Radarpzessor basiert auf 16-nm-FinFET-Prozess. Er bietet bis zu 4x Kaskaden-Transceiver-Support für „präzises Umgebungsmapping und erweitertes Szenenverständnis“ in L4 und L5 Fahrzeugen, so das Unternehmen.
Zum Vergrößern klicken
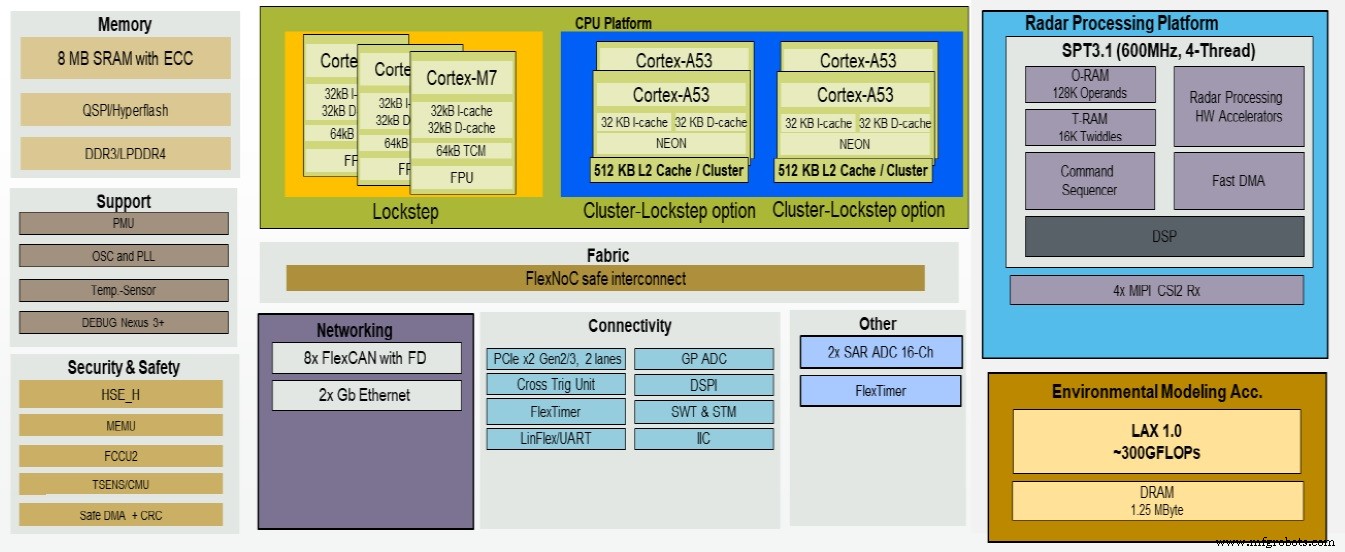
S32R45 Blockdiagramm. (Quelle: NXP)
Wichtig zu beachten: Der S32R45 ist zu neuartigen Radarbeschleunigungen fähig. Konkret bietet er einen neuen „Lineare-Algebra-Radar-Beschleuniger“, der laut NXP bis zu 64x Performance im Vergleich zu einem ARM A53 Kern liefert. Dies übersetzt sich in das Ausführen von „Super-Resolution Direction-of-Arrival (DoA) Algorithmen und echtem MIMO-Betrieb selbst unter widrigen Wetterbedingungen“, so NXP.
Neu entfachte Debatte: LiDAR vs. Radar
NXP behauptet, sein neuer 4D-Imaging-Radar biete unter 1 Grad Winkelauflösung. Wie schneidet er gegen LiDAR ab?
Lehman merkte an: „Wenn Sie von High-Performance-LiDAR sprechen – wie einem mechanisch rotierenden Typ, den Waymo nutzt, kann er viel granulärere Punktwolken erzeugen, da er unter 0,1° oder 0,5° Winkelauflösung bietet.“ Er fügte hinzu, aber ein solches LiDAR sei „sperrig und kostet tausende Dollar.“
Magney beobachtete: „Es gibt Gerüchte, dass Tesla Imaging-Radar für die Model-3-Plattform in Betracht zieht, und das wäre ein kluger Zug, weil es eine bessere Antwort für den Verzicht auf LiDAR liefert.“ System Plus Consulting's Teardown zeigte, dass Tesla Continentals 2D-Radar nutzte, wie von EE Times berichtet.
Laut Magney hat Tesla jedoch von Continental zu Bosch gewechselt für größere Reichweite. Er erklärte, dass dies beides 2D-Radare mit den Limitierungen traditioneller Radare seien. „So weit ich betroffen bin, wäre ein Wechsel zu Imaging-Radar durch Tesla klug. Verstehen Sie, dass Imaging-Radar eine Punktwolke produziert. Auch wenn sie niedrigerer Auflösung als LiDAR ist, [dennoch] ist es eine massive Verbesserung gegenüber traditionellem Radar“, sagte Magney.
Zusammenfassend betonte Magney: „Ich werde LiDAR nicht so schnell unter den Bus werfen.“
Seiner Meinung nach hat LiDAR derzeit einen massiven Vorteil gegenüber Radar, auch wenn diese Lücke sich mit den neuen Radaren schließen könnte. „Eine der Schlüsselapplikationen für LiDAR ist seine Fähigkeit, relative Lokalisierung gegen eine Basemap durchzuführen. Das ist essenziell für urbane Robotaxis und Shuttles und ich denke nicht, dass man LiDAR für diese Aufgabe verdrängen könnte.“
Magney schloss: „LiDAR wird nicht verschwinden, selbst wenn 4D-Radar kommt. Statt LiDAR zu verdrängen, könnte man sagen, die neuen Radare überwinden einige Limitierungen traditioneller Radare.“
Verfügbarkeit
NXPs neuer Radarchipsatz, der heute gesampelt wird, geht 2021 in Volumenproduktion. Corner-Radar, Front-Radar und 4D-Imaging-Radar werden über mehrere Monate 2021 released, aber alle drei werden in der zweiten Jahreshälfte verfügbar sein, sagte Lehman. Er lehnte eine Preisangabe ab.
>> Dieser Artikel wurde ursprünglich auf unserer Schwesterseite EE Times veröffentlicht.
Eingebettet
- C# Klassen & Objekte: Fundamente für robustes OOP
- Java Singleton-Pattern erklärt: Sichere Implementierung und Verwendung
- Apacer launcht „Apacer for Industrial“ Product ID für Zuverlässigkeit in IoT, KI und 5G
- Microchip launcht Compact PolarFire FPGA Solution für Ultra-High-Resolution 4K Video & Imaging
- Kymati: Pionier für Präzisions-Radar-Lösungen in Industrie und Mobilität
- Arbe stellt ersten automobilen 30-fps 4D-Imaging-Radar-Prozessor vor
- ImeC präsentiert ersten Spiking Neural Network Radar Chip: 100× weniger Strom, 10× weniger Latenz
- PicoCoreMX8MM: Ultra-kompaktes ARM Modul powered by NXP i.MX 8M Mini
- congatec introduces SMARC 2.0 Module mit NXP i.MX 8M Mini Prozessor
- Mini‑Circuits & Vayyar starten VTRIG‑74: 4D-Millimeterwellen-Imaging-Entwicklungskit