



Gastbeitrag: Charles Guan baut 3-lb Flywheel Flipper mit Markforged 3D-Druck
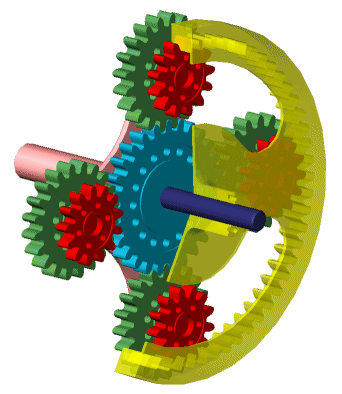
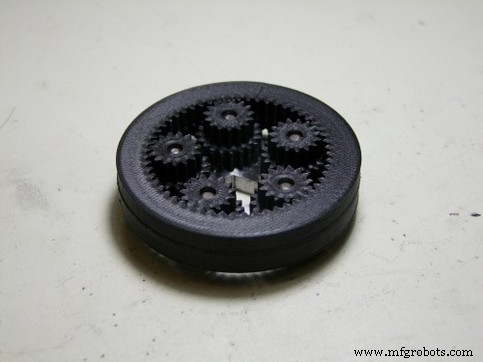
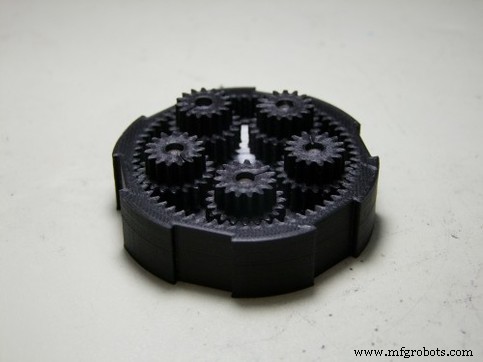
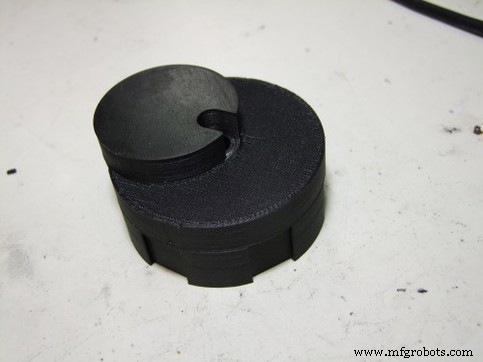
Dieser Gastbeitrag stammt von Charles Guan, MIT Mechanical Engineering Alumnus und ehemaliger Instruktor im universitären Machine Shop und Design-Programm. Er ist der Schöpfer des Roboters Overhaul, der diesen Sommer bei ABCs BattleBots antritt, donnerstags 20 Uhr Eastern/19 Uhr Central. Charles arbeitet als Robotik- und Transport-Engineering-Consultant und wird stolz von Markforged gesponsert. Besuchen Sie seine Website und Equals Zero Robotics für weitere Einblicke. In der Arena des Roboterkampfs wiederholen sich bestimmte Waffenkonzepte – Keile, Flipper, Hämmer, rotierende Rotoren – und einige werden so selten und mächtig, dass sie als „Heilige Gral“ gelten. Der Flywheel Flipper ist ein solches Design. Traditionelle Hochgeschwindigkeits-Flipper nutzen pneumatische Systeme; während sie beeindruckende Power liefern, ist ihre Energiedichte gering, und ein Top-Tier-Flipper hält typischerweise weniger als ein Dutzend Schüsse, bevor das Gas ausgeht. Ein elektrischer Flywheel Flipper vereint die hohe Energiedichte von Batterien mit der Spitzenleistung der kinetischen Energie eines Flywheels, aber die Nutzung dieser Energie in einer schnellen, kontrollierbaren Freisetzung bleibt herausfordernd. Design-Hürden umfassen einen zuverlässigen Eingriffmechanismus, präzises Timing, graduelles Beschleunigen und eine stabile Verbindung zum Schlagarm. Ein einzelner Fehltritt kann den Mechanismus in eine kinetische Energie-Granate verwandeln. Historisch sind nur eine Handvoll erfolgreicher Flywheel Flipper entstanden. In den 3- bis 30-lb-Klassen experimentierten Innovatoren wie Zac O'Donnell (mit seinem Roboter Magneato) und Dale Heatherington mit dem Konzept. In der Heavyweight-Arena hat Warrior den Benchmark gesetzt. Jedes Beispiel nutzt einen distincten mechanischen Ansatz und illustriert die Bandbreite der Experimente in der Community. Während Builder auf lokal optimale Lösungen konvergieren, bleibt ein wahrhaft vielseitiges Waffendesign – eines, das sich an multiple Konfigurationen anpassen lässt – weitgehend unerschlossen. In den letzten Jahren jagte ich nach einer kompakten, koaxialen Flywheel-Lösung, die inline mit einem „spitzen“ Flywheel montiert werden konnte – im Grunde eine rotierende Trommel oder Scheibe mit Zähnen – und an eine Mechanik auf der gegenüberliegenden Seite des Roboters gekoppelt war. Diese Dual-Waffen-Architektur eröffnet strategische Möglichkeiten, die mit einem einzelnen Arm schwer zu erreichen sind. Ich entschied mich, diese Idee während der BattleBots-Off-Season in einem 3-lb-Roboter zu verfolgen, einer Größe, die effizient auf einem Mark Two gedruckt werden kann. Die 3-lb-Klasse bietet ein handhabbares Volumen für 3D-Druck, während sie dennoch eine Hochleistungswaffe verlangt. Die Kernanforderung war, ein Getriebeverhältnis von mindestens 20:1 in ein koaxiales Paket zu packen und die Reduktion nur bei Bedarf einzurücken. Ich studierte Compound-Epizyklische (Planeten-)Getriebe, konsultierte Klassiker wie „Mechanisms and Mechanical Devices Sourcebook“ und zahlreiche technische Papers. Dieser Ansatz lässt ein einzelnes Getriebeset extrem hohe Verhältnisse in einem Volumen liefern, das einem standardmäßigen Planetengetriebe vergleichbar ist, indem die leicht unterschiedlichen Größen zweier Ringräder ausgenutzt werden. Zunächst experimentierte ich mit kundenspezifischen Sliding-Dog-Kupplungen und Reibbändern, im Grunde mein eigenes Automatikgetriebe zu bauen. Im Kampfrombotik übersetzt Komplexität oft in Versagen, also pivoted ich. Der Durchbruch kam, als ich realisierte, dass das Getriebeset als Drehmoment-Aufteilungsgerät fungieren konnte – ähnlich Toyotas „Hybrid Synergy Drive“ oder anderen variablen Übersetzungsgetrieben. Indem ein Ringrad verankert wird, bleibt das andere stationär, während das erste weiterdreht; dieses „relative Velocity“-Prinzip erlaubte mir, Drehmoment zwischen den Ringen zu verschieben. Zur Validierung des Konzepts druckte ich ein Spielzeug-Ringrad-Assembly in Onyx auf einem Mark Two. Onyx' Steifigkeit und Festigkeit waren essenziell, da die kleine Robotergröße sonst übermäßig flexible Nylon-Zähne erfordert hätte. Das Testmodell bestätigte, dass das Stoppen eines Rads – durch Bremsen, Klemmen oder einen einfachen mechanischen Stop – das andere Rad rotieren lässt, wodurch der Flywheel eingreift. Nach der Proof-of-Concept-Phase bewegte ich mich zum Vollskalen-Design. Basierend auf Skizzen aus früheren Projekten baute ich ein erstes CAD-Modell und iterierte an spezifischen mechanischen Bedürfnissen. Der resultierende Roboter verfügt über ein dreieckiges, invertierbares Chassis, einen 8-Unzen-Aluminium-Rotor mit Innensechskantschrauben als Zähne – eine gängige Taktik in der 3-lb-Klasse. Das Planetengetriebesystem ist in schwarzem Onyx gedruckt, und ein Servomotor betätigt einen gleitenden Zahn, der ein Ringrad verriegelt und das andere zum Drehen zwingt. Der drehende Ring treibt einen versetzten Nocken an, der über eine Pleuelstange eine Butterfly-Verbindung betätigt. Diese Verbindung zwingt zwei Metallflügel auseinander, während der Nocken rotiert; einer drückt nach oben gegen den Gegner, während der andere am Boden bleibt. Während das Konzept solide ist, bleibt Feintuning. Potenzielle Probleme umfassen einen steckengebliebenen gleitenden Zahn, der den Mechanismus permanent verriegeln könnte, oder einen Dry Fire, der den Roboter nach oben katapultieren könnte. Diese Herausforderungen anzunehmen ist Teil der Faszination der Robotik, und ich bin gespannt, wie sich das Design im Wettbewerb entwickelt. Unten eine kurze Demonstration des Flywheel Flippers in Aktion. Zusätzliche Fotos des Designs: Fotos mit freundlicher Genehmigung von Charles Guan.Kampfroboter-Hintergrund
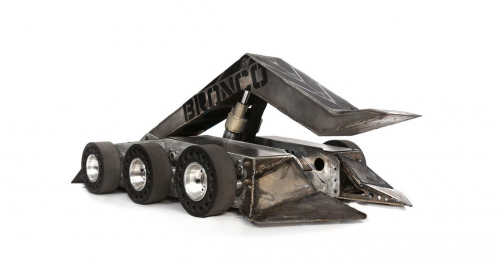
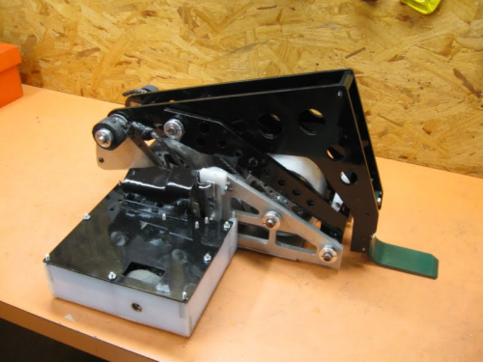
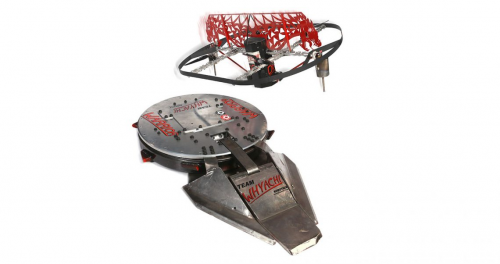
Design eines kompakten, koaxialen Flywheel Flippers
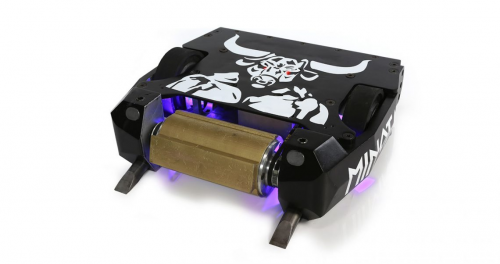
Entwicklung des 3D-gedruckten Getriebemechanismus
Vom Prototyp zum Battle-Ready Roboter
3d Drucken
- Interview mit Markforgeds Ibraheem Khadar: 3D-Druck-Innovation auf der formnext
- Wie 3D-Druck Lehren & Vorrichtungen transformiert: 6 bewährte Wege zur Steigerung der Produktionseffizienz
- Internet-gesteuerter Video-Streaming-Roboter mit Arduino & Raspberry Pi bauen
- Von Wartung zu Zuverlässigkeit: Eine Kultur prädiktiver Exzellenz aufbauen
- Design & Produktion beschleunigen mit Formlabs und Fusion 360 Integration
- Stratasys startet GrabCAD Voxel Print für J750 und partnerschaftet mit e-Xstream für fortschrittliche Simulation
- Bibliotheksorganisation optimieren mit SOLIDWORKS und MakerBot
- Gesichtsschutz: Die Nase schützen mit Markforged Kevlar®-verstärkten Masken
- Markforged setzt neue Maßstäbe im Antweight-Kampfrobotik
- Effizienz steigern mit Pick-and-Place-Automatisierung: Nahtlose Roboterintegration mit EasyWork