



Platzbedarf für Mikro-Automatisierungs-Sechs-Achs-Roboter optimieren
Wie viel Platz benötigen Sie für einen Mikro-Automatisierungs-Sechs-Achs-Roboter?
Wenn Sie einen Mikro-Automatisierungs-Sechs-Achs-Roboterarm einsetzen möchten, wie beispielsweise den Meca500 von Mecademic, der in diesem Tutorial als Beispiel dient, sind Sie höchstwahrscheinlich daran interessiert, das Werkzeug des Roboters (Endeffektor) an 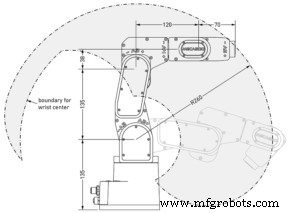 verschiedenen Orten zu positionieren und zu orientieren. Daher möchten Sie sicherlich die Menge der Orte kennen, die Sie mit einem bestimmten Endeffektor an einem bestimmten Sechs-Achs-Roboterarm erreichen können. Sie werden wahrscheinlich nach einer Art Diagramm fragen, das den „Arbeitsbereich“, „Arbeitsvolumen“, „Arbeitshülle“ oder „Arbeitsreichweite“ des Roboters zeigt. Und leider wird man Ihnen oft ein vereinfachtes Diagramm wie das gezeigte präsentieren, oder schlimmer noch, mit der sogenannten Reichweite des Roboters.
In der Robotik ist der korrekte Begriff für das, wonach Sie suchen, Arbeitsraum (Workspace). Die Reichweite ist nichts anderes als die maximale Distanz zwischen dem Handgelenksmittelpunkt des Roboters (dem Schnittpunkt der Achsen der letzten drei Gelenke) und der Achse von Gelenk 1. Der graue Bereich in der obigen Abbildung ist der vom Handgelenksmittelpunkt erreichbare Bereich für eine gegebene Drehung von Gelenk 1. Dieser Bereich, oder sogar das Volumen, das durch Rotation dieses Bereichs um die Achse von Gelenk 1 entsteht, ist nicht der Arbeitsraum des Roboters. Es gibt absolut keine Garantie, dass Sie eine Position in diesem Volumen mit der Spitze eines bestimmten Endeffektors erreichen können, geschweige denn diese Position mit beliebiger Orientierung. Tatsächlich, wenn Sie einen relativ langen Endeffektor montieren, werden Sie keine Position aus diesem Volumen mit der Spitze Ihres Werkzeugs erreichen können.
Der Arbeitsraum eines Mikro-Automatisierungs-Sechs-Achs-Roboters ist die Menge aller Posen (Positionen und Orientierungen), die ein bestimmter, an diesem Roboter montierter Endeffektor einnehmen kann. Daher (1) kann Ihnen niemand sagen, was der Arbeitsraum eines bestimmten Sechs-Achs-Roboterarms ist, es sei denn, Sie spezifizieren, welchen Endeffektor Sie verwenden möchten, und (2) dieser Arbeitsraum ist eine sechsdimensionale Entität, die im Allgemeinen nicht grafisch darstellbar ist.
Natürlich gibt es in der Robotik einige Ausnahmen bei der grafischen Darstellung. Der Arbeitsraum eines Sechs-Achs-Kartesischen Roboters wie dem unten gezeigten ist für eine spezifische Wahl des Werkzeugmittelpunkts (TCP) trivial zu beschreiben. Wenn der TCP des Endeffektors des Roboters mit dem Schnittpunkt der Achsen der drei Drehgelenke zusammenfällt, kann dieser Mikro-Automatisierungs-Sechs-Achs-Roboter seinen TCP überall innerhalb des gelben Quaders positionieren, mit absolut beliebiger Werkzeugorientierung.
Leider sind die allermeisten Sechs-Achs-Industrieroboter nicht kartesisch, aus verschiedenen praktischen Gründen. Zum Beispiel hat der obige kartesische Roboter einen sehr kleinen Arbeitsraum in Bezug auf die Positionierung. Der typische Sechs-Achs-Roboterarm, oft bizarrerweise als vertikal gelenkiger Roboter bezeichnet, besteht aus sieben Gliedern (Körpern), die in Reihe durch sechs angetriebene Drehgelenke verbunden sind. Das erste dieser Körper ist die Basis des Roboters, und das letzte ist der Flansch des Roboters (auch mechanische Schnittstelle genannt). Auch ist die Achse des ersten Gelenks vertikal, die Achsen der Gelenke 2 und 3 horizontal, die Achse von Gelenk 4 normal zur Achse von Gelenk 3, und die Achsen der letzten drei Gelenke schneiden sich typischerweise in einem Punkt.
Während Industrieroboterarme generell ohne Werkzeuge verkauft werden, wird schließlich ein Endeffektor (wie ein Greifer oder ein Taststift) am Flansch des Roboters befestigt. Der Benutzer muss dann einen Werkzeugbezugsrahmen zuordnen, der an diesem Endeffektor fixiert ist. Dieser Werkzeugbezugsrahmen ist bezüglich des Flanschbezugsrahmens definiert. Der Ursprung des Werkzeugbezugsrahmens wird TCP (Tool Center Point) genannt. Letztendlich müssen Sie also an der Menge der Posen bezüglich des Basisbezugsrahmens des Roboters interessiert sein, in die der Roboter einen bestimmten Werkzeugbezugsrahmen bringen kann. Somit ist der Arbeitsraum eines Roboters die Menge der vom Werkzeugbezugsrahmen des Roboters erreichbaren Posen.
In einem typischen Mikro-Automatisierungs-Sechs-Achs-Roboterarm, wie unserem Meca500, ist für jeden Endeffektor und für jede erreichbare TCP-Position der Bereich der erreichbaren Werkzeugorientierungen völlig anders, aufgrund mechanischer Interferenzen, Gelenkgrenzen und Gliedlängenbeschränkungen. Zusätzlich zu dieser starken Kopplung zwischen Positionierungs- und Orientierungsfähigkeiten typischer Sechs-Achs-Roboterarme haben diese Roboter sogenannte Singularitäten. In einer Singularität kann sich der Roboter in bestimmten Richtungen nicht bewegen. Dies ist eine physische Blockade, kein mathematisches Problem, und absolut alle Mikro-Automatisierungs-Sechs-Achs-Roboterarme (einschließlich des oben gezeigten kartesischen) haben Singularitäten. Zum Beispiel, wenn alle Gelenke im Meca500 bei null Grad sind, wie in der linken Abbildung unten, kann der Endeffektor des Roboters nicht entlang einer Linie parallel zur Basis-y-Achse (der grünen) bewegen. Um sich entlang dieser Linie zu bewegen, müssten Gelenke 4 und 6 zuerst um ±90° rotieren (in entgegengesetzte Richtungen).
Singularitäten sind ein sehr wichtiges Phänomen (oder eher Ärgernis) in der Robotik und werden in einem separaten Tutorial behandelt. Hier genügt es zu sagen, dass selbst wenn ein Pfad im Arbeitsraum eines Roboters liegt, wie im obigen Beispiel, der Werkzeugbezugsrahmen des Roboters ihm möglicherweise nicht kontinuierlich folgen kann (d. h., ohne Pausen in der Bewegung des TCP), aufgrund von Singularitäten.
Somit schränken Roboter-Singularitäten die nutzbaren Teile des Arbeitsraums eines Roboters weiter ein. Tatsächlich ist der Arbeitsraum eines typischen Mikro-Automatisierungs-Sechs-Achs-Roboterarms die Kombination mehrerer singularitätsfreier Arbeitsraum-Untermengen, die durch Singularitäten getrennt sind. Der Roboter kann sich im gesamten Arbeitsraum im Gelenkmodus bewegen, aber nur in einer der singularitätsfreien Arbeitsraum-Untermengen im kartesischen Modus (d. h., wenn sein TCP kontinuierlich einem bestimmten Pfad folgt).
Jede dieser singularitätsfreien Arbeitsraum-Untermengen entspricht einer spezifischen Roboterkonfiguration. Dieses Thema wird im kommenden Tutorial zu Roboter-Singularitäten behandelt. Für den Moment beachten Sie, dass wenn eine gegebene Pose mit der aktuellen Roboterkonfiguration unerreichbar scheint, sie mit einer anderen Konfiguration erreichbar sein kann. Zum Beispiel kann die Werkzeugbezugsrahmen-Pose in der untenstehenden Abbildung nur in einer der acht Roboterkonfigurationen erreicht werden. Ein häufiger Fehler ist jedoch, nur eine der singularitätsfreien Arbeitsraum-Untermengen zu betrachten statt des gesamten Arbeitsraums (d. h., nur in einem der acht Konfigurationsmodi zu arbeiten). Beachten Sie, dass wenn Sie eine Pose mit x, y, z Koordinaten und Euler-Winkeln angeben und dann den Befehl MovePose verwenden, der Roboter automatisch die beste Konfiguration findet. Leider lehren Benutzer Roboterpositionen typischerweise durch Joggen, anstatt eine Pose zu spezifizieren.
Oft hat ein Benutzer bereits eine Menge von Endeffektor-Posen, die für seine gegebene Anwendung erreicht werden müssen. Zum Beispiel muss ein Werkstück von einem Förderband genommen, dann in verschiedenen Orientierungen vor einer Kamera präsentiert und schließlich auf einem anderen Förderband abgelegt werden. Die optimale Platzierung der Kamera, die optimale Installation des Greifers und das optimale Design der Finger zu finden, ist keineswegs trivial. Leider gibt es derzeit kein kommerziell verfügbares automatisches Verfahren zur Findung des optimalen Zellendesigns – die einzige Methode ist Trial and Error.
Glücklicherweise benötigen Sie dafür nicht das echte Setup; Sie können Simulationssoftware wie RoboDK verwenden. Dennoch benötigen Sie einige Robotikkenntnisse, sonst verbringen Sie viel Mühe mit Trial and Error. Daher geben wir Ihnen im Folgenden zehn Richtlinien, um den Arbeitsraum Ihres Roboters optimal zu nutzen. Obwohl wir unseren Meca500 als Beispiel verwenden, gelten diese Richtlinien für jeden typischen Mikro-Automatisierungs-Sechs-Achs-Roboterarm.
Richtlinie 1: Platzieren Sie Ihren TCP so nah wie möglich am Flansch des Roboters
In der Inspektion ist es ziemlich üblich, ein Teil mit einem großen Orientierungsbereich vor einer Kamera präsentieren zu müssen. In einer solchen Anwendung ist die erste Faustregel, den Werkzeugbezugsrahmen so nah wie möglich am Flanschbezugsrahmen zu platzieren. Mit anderen Worten, Sie müssen ein Greifsystem entwerfen, das es Ihnen ermöglicht, das zu inspizierende Teil so nah wie möglich am Flansch des Roboters zu greifen.
Beachten Sie, dass wir unseren optionalen elektrischen Greifer mit einer Adapterplatte liefern, die es Ihnen ermöglicht, den Greifer wie oben gezeigt zu befestigen. Für manche Anwendungen könnte es jedoch besser sein, Ihre eigene Adapterplatte zu entwerfen, um den Greifer so zu befestigen, dass die Finger und die Achse von Gelenk 6 in einer Ebene liegen, oder um den Greifer entlang der Achse von Gelenk 6 zu befestigen (wie in diesem Video). Eine weitere Alternative könnten L-förmige Finger sein.
Richtlinie 2: Bewegen Sie sich nicht im kartesischen Modus, es sei denn, Sie folgen einem Pfad
In der Inspektion müssen Sie oft ein Teil in verschiedenen Orientierungen drehen. Natürlich ist es in diesen Fällen viel einfacher, den Befehl MoveLinRelTRF zu verwenden oder den Roboter im kartesischen Modus zu joggen. Beide Ansätze scheitern jedoch, wenn eine Singularität entlang der Drehung vorhanden ist, wie im unten illustrierten Beispiel. In diesem Beispiel können Sie den Endeffektor nicht um seine y-Achse (die grüne) bei 90° drehen, wegen einer Singularität (die Achsen der Gelenke 4 und 6 werden ausgerichtet).
Daher müssen Sie lernen, Euler-Winkel zu verwenden und den MovePose-Befehl stattdessen zu nutzen. Alternativ können Sie RoboDK verwenden. Da RoboDK ein Simulator ist, erlaubt er das Passieren von Singularitäten im kartesischen Jogging-Modus. Unabhängig von Singularitäten: Verwenden Sie immer die Befehle MovePose oder MoveJoints, es sei denn, Sie möchten, dass Ihr TCP einem spezifischen Pfad folgt. Die Verwendung dieser Befehle führt im Allgemeinen zu den schnellsten Zykluszeiten.
Richtlinie 3: Wenn die Verkabelung Gelenk 6 zu stark einschränkt, richten Sie die Achsen der Gelenke 1, 4 und 6 aus
Obwohl Gelenk 6 mechanisch unbegrenzt ist, wenn Sie einen Endeffektor mit angeschlossener Verkabelung verwenden, wie unser Greifer, wird der Bereich von Gelenk 6 auf etwa ±180° oder sogar weniger begrenzt. Wenn Sie mehr Bereich benötigen, können Sie die Achsen der Gelenke 4 und 6 oder sogar der Gelenke 1, 4 und 6 ausrichten. Natürlich wird eine solche Konfiguration singulär sein, daher müssen Sie den MoveJoints-Befehl verwenden, um um diese koinzidenten Achsen zu rotieren.
Richtlinie 4: Wenn Sie einen Endeffektor mit Verkabelung verwenden, halten Sie Gelenk 6 so nah wie möglich an null Grad
Wann immer möglich, versuchen Sie an einer gewünschten Pose, Gelenk 6 so nah wie möglich an null Grad zu halten. Wenn Sie beispielsweise ein Werkstück in einer Roboterposition greifen, in der Gelenk 6 bei 170° ist, und dann einen MovePose-Befehl ausführen, wird Gelenk 6 höchstwahrscheinlich stark rotieren. Wenn beispielsweise an der neuen gewünschten Pose Gelenk 6 bei 190° sein könnte, wird der Roboter sein letztes Gelenk automatisch 340° in negative Richtung drehen (anstatt 20° in positive Richtung).
Richtlinie 5: Wenn Sie stark orientieren müssen, positionieren Sie Ihren TCP auf der Achse von Gelenk 1
Wenn Sie einen großen Orientierungsbereich abdecken müssen, müssen Sie Ihren TCP auf der Achse von Gelenk 1 positionieren. Eine solche Konfiguration ermöglicht es Ihnen, ±175° um die Achse von Gelenk 1 und ±180° um die Achse von Gelenk 6 zu drehen. Je weiter das Zentrum des Roboterhandgelenks von Gelenk 1 entfernt ist, desto geringer sind die orientierenden Fähigkeiten des Roboters.
Richtlinie 6: Testen Sie alle Roboterkonfigurationen
Manchmal wird der Roboter in einer oder mehreren der zu erreichenden Endeffektor-Posen zu nahe an einer Singularität sein. In einer Inspektionsanwendung mag das kein Problem sein, aber wenn Sie ein Objekt greifen oder ablegen müssen, dann müssen Sie höchstwahrscheinlich im linearen Modus an die finale Pose heranfahren und sie verlassen. In einem solchen Fall testen Sie alle möglichen Roboterkonfigurationen und wählen diejenige, die am weitesten von Singularitäten entfernt ist. Zum Beispiel in der untenstehenden Abbildung ist die linke Konfiguration zu nahe an einer Singularität (Achsen 4 und 6 sind fast ausgerichtet), aber die rechte ist ausreichend weit von einer Singularität entfernt.
Richtlinie 7: Wie bereits erwähnt, ist der Arbeitsraum eines Mikro-Automatisierungs-Sechs-Achs-Roboterarms eine Menge mehrerer Arbeitsraum-Untermengen, die durch Singularitäten getrennt sind. Darüber hinaus sind nicht alle erreichbaren Posen gleich „gut“. Tatsächlich ist der Arbeitsraum eines Sechs-Achs-Roboterarms in Bezug auf Leistungskriterien wie Geschwindigkeit und Präzision hochgradig heterogen. Wir haben bereits erwähnt, dass Sie so weit wie möglich von Singularitäten entfernt sein müssen, wenn Sie im kartesischen Modus bewegen. Zusätzlich ist der Roboterarm umso weniger präzise (je flexibler er ist) und desto mehr Zeit benötigt er, um Vibrationen an der Werkzeugspitze zu dämpfen, je mehr er gestreckt ist.
Richtlinie 8: Nutzen Sie die Redundanz des Roboters, wenn Sie nicht sechs Freiheitsgrade benötigen
In vielen Fällen benötigen Sie nur fünf Freiheitsgrade. Wenn Ihr Endeffektor beispielsweise ein Klebstoffdosierer oder eine Spindel ist, kümmern Sie sich wahrscheinlich nicht um die Orientierung um die Achse der Nadel bzw. des Schafts. Zudem, wenn Sie ein Werkstück mit einem achssymmetrischen Sensor wie einer Kamera inspizieren, können Sie in vielen Fällen das Werkstück in beliebiger Rotation um die Achse des Sensors präsentieren. In diesen Fällen richten Sie die Achse von Gelenk 6 nicht mit der Symmetrieachse Ihres Werkzeugs oder Sensors aus und wählen die beste der unendlich vielen Roboterpositionen für jede zu erreichende Pose. Beste bedeutet fern von Singularitäten, aber auch am nächsten zu den vorhergehenden und nachfolgenden zu erreichenden Posen.
Richtlinie 9: Wie die meisten Industrieroboter kann der Meca500 in beliebiger Orientierung montiert werden (z. B. kopfüber oder an einer Wand). Das einzige Problem bei einer nicht aufrechten Montage ist, dass Sie eine sehr solide Vorrichtung benötigen, was Ihre Zelle umständlicher und teurer machen könnte. Entscheiden Sie sich daher für nicht aufrechte Montagen erst, nachdem Sie versucht haben, den Roboter aufrecht zu befestigen.
Richtlinie 10: Das englische Sprichwort lautet „Zweimal messen, einmal schneiden“, aber beim Roboterzellendesign sollten Sie die russische Version wählen: „Siebenmal messen, einmal schneiden.“ Wenn Ihre Zelle relativ komplex ist oder der Arbeitsraum Ihres Roboters eingeschränkt scheint, müssen Sie ein Roboter-Simulationspaket verwenden und viele Design-Iterationen durchlaufen, bis Sie eine zufriedenstellende Lösung finden. Verlassen Sie sich jedoch nicht vollständig auf die Simulation. Ein generisches Simulationspaket wie RoboDK simuliert nicht das exakte Verhalten eines Roboters. Zum Beispiel könnte eine spezifische lineare Bewegung in RoboDK machbar sein, aber auf einem echten Roboter unmöglich, wegen Singularitäten. Daher müssen Sie Ihr Programm auch auf dem echten Roboter testen.
Zusammenfassend: Es sei denn, Ihre Anwendung umfasst nur wenige repetitive Bewegungen, müssen Sie den Arbeitsraum Ihres Roboters vollständig verstehen und beträchtliche Zeit in das Design Ihrer Roboterzelle investieren. Roboterzellendesign geht nicht nur darum, alle Roboterbewegungen ausführen zu können, es geht auch darum, Zykluszeit und andere Leistungskriterien (Präzision, Energieverbrauch) zu optimieren.
Automatisierungssteuerung System
- Industrieroboter: Design, Fertigung und zukünftige Trends
- DIY Wall-E-inspirierter Raspberry Pi CD-Box-Roboter
- Rolling Alarm Robot: Intelligentes, mobiles Wecksystem mit Raspberry Pi und Google Kalender
- Sprachgesteuerter Computer-Vision-Roboter auf Windows 10 IoT Core bauen
- ROS Roboter: Terminal-gesteuerte Navigation auf Raspberry Pi
- Star Automations Pinsel-führender Roboter glänzt auf NPE 2018
- Schunk erweitert US-Roboter-Greifer-Montage in Morrisville, NC, steigert lokale Produktion & Anpassung
- Wittmann Battenfeld stellt WX153 vor: Fortgeschrittene Roboterlinie für Hochkraft-Spritzgießautomatisierung
- 3-Achs vs. 4-Achs CNC-Router: Unterschiede & Anwendungen
- Getränkeroboter: Technologie, Automatisierung und Rolle in der Getränkeindustrie