



Endlicher Zustandsautomat: Rückführung nutzen für programmierbare Sequenzsteuerung
Rückführung ist ein Eckpfeiler moderner Ingenieurkunst, der eine einfache Schaltung in ein vielseitiges Steuerungssystem verwandelt. Durch Einbetten von Rückführschleifen – sowohl negativer als auch positiver – können Designer Geräte schaffen, die sich anpassen, stabilisieren und komplexe Logik mit bemerkenswerter Einfachheit ausführen.
- Komparator + negative Rückführung → steuerbarer Verstärker
- Komparator + positive Rückführung → Hysterese-aktiver Komparator
- Kombinatorische Logik + positive Rückführung → Multivibrator
In der Prozessinstrumentierung liefert ein Messsystem gekoppelt mit negativer Rückführung einen geschlossenen Regelkreis, der Abweichungen vom Sollwert automatisch korrigiert.
Wenn eine Lookup-Tabelle in einen ROM programmiert und der Datenausgang zurück an den Adresseingang geführt wird, entsteht eine neue Geräteklasse: der Endliche Zustandsautomat (FSM). Diese Struktur nutzt gespeicherte Daten, um die nächste Adresse zu diktieren, und erzeugt so eine vordefinierte Folge von Ausgängen.
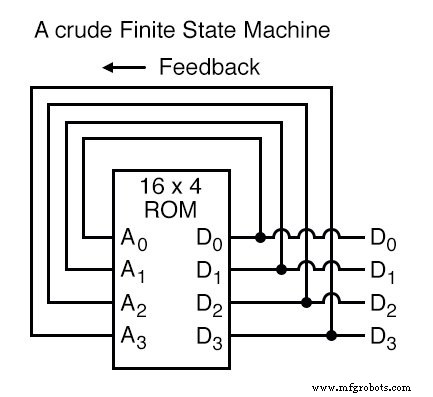
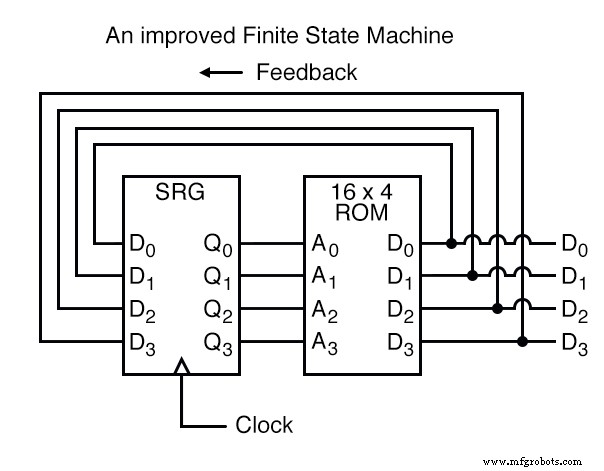
Die fundamentale Idee ist simpel: jede ROM-Adresse hält die Adresse des nächsten Zustands. Um die Sequenz mit einem Takt zu synchronisieren und Timing-Hazards zu vermeiden, wird der Datenausgang durch ein 4-Bit-D-Typ-Flip-Flop geführt, bevor er zur nächsten Adresse wird. Der Taktimpuls stellt sicher, dass die Maschine schrittweise übergeht.
Eine intuitive Analogie ist eine Reihe Postfächer. Jedes Fach (Adresse) enthält einen Zettel, der zum nächsten Fach (Daten) leitet. Durch Anordnen der Zettel in gewünschter Reihenfolge diktieren Sie die Folge der geöffneten Fächer und damit die Folge der gelesenen Informationen.
Mit 16 adressierbaren Locations kann der FSM 16 distinkte stabile Zustände einnehmen. Der ROM ist mit dem nächsten Zustand für jede Adresse vorprogrammiert, und die Maschine schreitet bei jeder Taktflanke fort.
Eine häufige Anwendung ist die Generierung einer willkürlichen Zählsequenz, wie dem 4-Bit-Gray-Code:
Adresse -----> Daten Gray Code Zählsequenz:
0000 -------> 0001 0 0000
0001 -------> 0011 1 0001
0010 -------> 0110 2 0011
0011 -------> 0010 3 0010
0100 -------> 1100 4 0110
0101 -------> 0100 5 0111
0110 -------> 0111 6 0101
0111 -------> 0101 7 0100
1000 -------> 0000 8 1100
1001 -------> 1000 9 1101
1010 -------> 1011 10 1111
1011 -------> 1001 11 1110
1100 -------> 1101 12 1010
1101 -------> 1111 13 1011
1110 -------> 1010 14 1001
1111 -------> 1110 15 1000
Durchläuft man diese Tabelle, startet der FSM bei Adresse 0000, liest Daten 0001 und springt beim nächsten Takttick zu Adresse 0001, usw. Wenn er den final programmierten Zustand erreicht (Adresse 1000), schleift der gespeicherte Datenwert 0000 die Sequenz zurück zum Anfang.
Erweitert man die Adressleitungen des ROMs und fügt mehr Datenausgänge hinzu, erhöht sich die Flexibilität weiter. Beispielsweise kann ein 5-Bit-Adress-ROM zwei distinkte Zählsequenzen – binär und Gray – kodieren, gesteuert durch eine zusätzliche Funktionsleitung (A4). Die folgende Tabelle illustriert diesen Dual-Mode-Betrieb:
Adresse -----> Daten          Adresse -----> Daten
00000 -------> 0001          10000 -------> 0001
00001 -------> 0010          10001 -------> 0011
00010 -------> 0011          10010 -------> 0110
00011 -------> 0100          10011 -------> 0010
00100 -------> 0101          10100 -------> 1100
00101 -------> 0110          10101 -------> 0100
00110 -------> 0111          10110 -------> 0111
00111 -------> 1000          10111 -------> 0101
01000 -------> 1001          11000 -------> 0000
01001 -------> 1010          11001 -------> 1000
01010 -------> 1011          11010 -------> 1011
01011 -------> 1100          11011 -------> 1001
01100 -------> 1101          11100 -------> 1101
01101 -------> 1110          11101 -------> 1111
01110 -------> 1111          11110 -------> 1010
01111 -------> 0000          11111 -------> 1110
In dieser Konfiguration zählt der FSM bei A4 = 0 binär; bei A4 = 1 folgt er der Gray-Code-Sequenz. Der Programmierer kann willkürliche Sequenzen definieren und sogar entscheiden, wann der Zyklus neu startet, was den FSM zu einem voll programmierbaren Zählgerät macht.
Weitere Erweiterungen sind möglich durch Nutzung eines ROMs mit zusätzlichen Adress- und Datenleitungen. Ein Design könnte D0–D3 zurück zu A0–A3 für Zustandsrückführung routen, während D4–D7 beliebige Ausgänge unabhängig vom Zustand liefern. Dies erweitert die FSM-Fähigkeiten über Zählen hinaus, erlaubend komplexe kombinatorische Logik, die von sowohl aktuellem Zustand als auch externen Eingängen (A4–A7) abhängt.
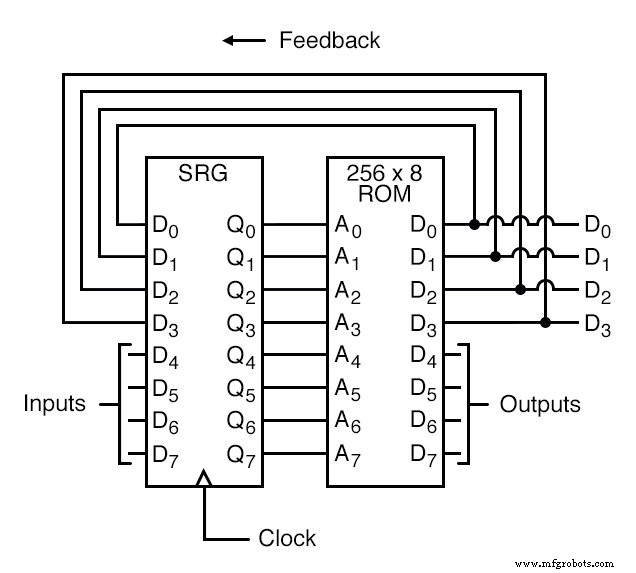
Zudem muss der Flip-Flop-Takt kein simpler Square-Wave-Generator sein; er kann an ein externes Event gekoppelt werden, wodurch der FSM nur voranschreitet, wenn ein bestimmtes Signal eintritt. Dieser Event-getriebene Ansatz aligniert den FSM-Betrieb eng mit realen Prozessen.
Damit realisiert ein ROM, programmiert mit einer Lookup-Tabelle, kombiniert mit Rückführung und Taktsteuerung, einen echten endlichen Zustandsautomaten. Das in ROM gespeicherte Programm diktiert das gesamte Verhalten und spiegelt das theoretische Turing-Maschinen-Prinzip wider, wonach ein Programm Berechnung diktiert. Diese praktische Verkörperung demonstriert die Macht von Rückführung, Speicher und sequenzieller Logik, um sophisticated, zuverlässige und vielseitige digitale Systeme zu bauen.
Industrietechnik
- EEG-Geräte: Design, Fertigung und neue Anwendungen
- Die Entwicklung und Fertigung von Nähmaschinen: Von der Innovation des 19. Jahrhunderts zur modernen Automatisierung
- Titan-Zerspanung meistern: Expertentipps & Techniken
- Graphit-Zerspanung: Best Practices & Werkzeugempfehlungen
- Drehen verstehen: Ein Schlüsselprozess der Präzisionszerspanung
- Top 5 Technologien, die die Fertigung revolutionieren
- Vielseitige Fräsmaschinen: Fräsen, Bohren und mehr
- CNC-Grundlagen: Computerized Numerical Control meistern
- CNC-Betrieb: Haas Fräsmaschine einrichten & steuern
- JW Machine: Präzise CNC-Lohnfertigungs-Services