



Synchronmotoren: Design, Betrieb und Anwendungen
Einphasige Synchronmotoren
Kompakte einphasige Synchronmotoren eignen sich ideal für präzise Timing-Geräte wie Quarzuhrwerke und Bandspielgeräte. Während batteriebetriebene Quarzuhrwerke allgegenwärtig sind, bietet die netzbetriebene Version eine überlegene Langzeitgenauigkeit, da Kraftwerksbetreiber die Netzfrequenz aktiv stabil halten. Sinkt die Frequenz, kompensieren die Betreiber, um die Uhren präzise laufen zu lassen.
Große vs. kleine Synchronmotoren
Bei Leistungen über 10 PS (10 kW) werden der höhere Wirkungsgrad und der führende Leistungsfaktor großer Synchronmotoren in industriellen Umgebungen besonders wertvoll. Diese Motoren sind typischerweise einige Prozent effizienter als herkömmliche Asynchronmotoren, sind jedoch mechanisch komplexer.
Da Motoren und Generatoren denselben grundlegenden Aufbau haben, kann ein Generator als Motor und umgekehrt fungieren.
Ein Asynchronmotor ähnelt einem Generator mit rotierendem Feld. Die Abbildung unten zeigt kleine Generatoren mit permanentmagneterregtem rotierendem Feld. Die Anordnung könnte aus zwei synchronisierten Generatoren bestehen, die mechanisch angetrieben werden, einem Generator, der mit einem Synchronmotor gekoppelt ist, oder zwei Motoren, die von einer externen Quelle gespeist werden.
Die wesentliche Anforderung ist, dass alle Rotoren mit der gleichen Nennfrequenz arbeiten und in Phase bleiben – sie sind also synchronisiert. Der Synchronisationsvorgang:
- Schalter öffnen.
- Beide Generatoren auf gleiche mechanische Geschwindigkeit bringen.
- Phase eines Geräts vor- oder zurückschieben, bis die AC-Ausgänge in Phase sind.
- Schalter schließen, bevor Drift auftritt.
Einmal synchronisiert, sind die Generatoren miteinander verriegelt; es erfordert erhebliches Drehmoment, um eines vom anderen zu desynchronisieren.
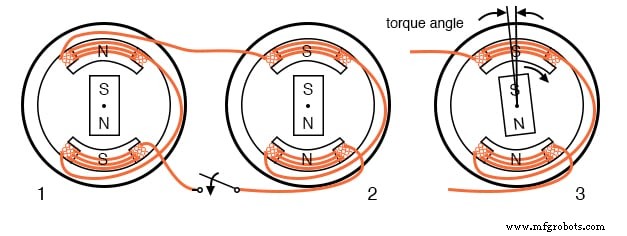
Synchronmotor läuft synchron zum Generator
Drehmomentbetrachtungen bei Synchronmotoren
Wird einem der rotierenden Generatoren zusätzliches Drehmoment in Drehrichtung zugeführt, bewegt sich sein Rotor relativ zum Statorfeld voran, bleibt aber synchronisiert. Der Rotor liefert dann Energie in das Netz wie ein Generator. Umgekehrt verzögert eine Last wie eine Bremse den Rotor, der Energie aus dem Netz wie ein Motor entnimmt.
Übermäßiges Drehmoment oder Bremsmoment kann den Rotor über den maximalen Drehmomentwinkel hinaus bewegen, was den Synchronismus verlieren lässt. Drehmoment kann nur erzeugt werden, solange Synchronismus besteht.
Hochlauf von Synchronmotoren
Im Gegensatz zu Generatoren starten kleine Synchronmotoren nicht selbst. Sie müssen auf nahezu elektrische Geschwindigkeit gebracht werden, bevor sie sich auf die Drehzahl des Generators einrasten. Einmal bei Synchronlaufgeschwindigkeit, hält der Motor den Synchronismus und entwickelt Drehmoment.
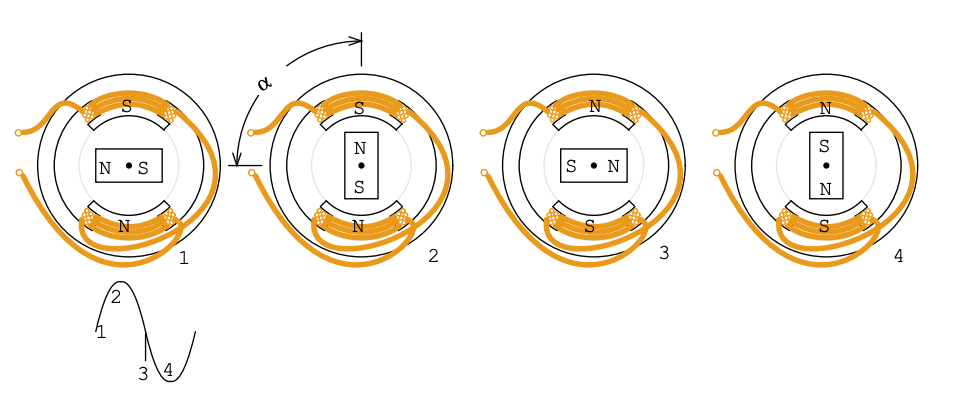
Sinuswelle treibt Synchronmotor
Der Rotor erfährt wechselndes Drehmoment, während das Statorfeld seinen Zyklus durchläuft. Am positiven Scheitelpunkt wird der Nordpol des Rotors maximal abgestoßen; bei null Volt ist das Drehmoment minimal; am negativen Scheitelpunkt kehrt sich die Situation um. Über einen vollen Zyklus oszilliert das Drehmoment zwischen Maximum und Minimum.
Unter Last hinkt der Rotor der idealen Position um einen Winkel α hinterher. Das maximale Drehmoment tritt bei α = 90° auf; darüber geht Synchronismus verloren. In der Praxis pulsiert der Strom des einphasigen Synchronmotors, während die Polarität wechselt.
Da der Rotor ein Permanentmagnet ist, muss er mit Hilfe eines Hilfs-Asynchronmotors auf nahezu die Frequenz des Wechselfeldes beschleunigt werden, bevor er synchronisiert.
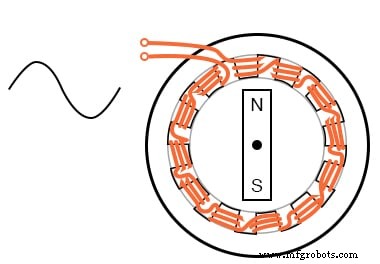
Zusatz von Polpaaren verringert die Geschwindigkeit
Ein 2-poliger Generator erzeugt bei 3.600 U/min (60 U/s) eine 60-Hz-Sinuswelle. Hinzufügen von Polpaaren reduziert die Geschwindigkeit: 4-polig → 1.800 U/min; 12-polig → 600 U/min. Mehrpolige Synchronmotoren sind effizienter und haben höheres Drehmoment.
Einwicklungs-12-poliger Synchronmotor
Anstatt 12 Spulen für einen 12-poligen Motor zu wickeln, wird eine einzelne Spule mit zwölf Stahlpolstücken verzahnt. Während einer mechanischen Umdrehung trifft der Permanentmagnet-Rotor auf sechs Polpaare, was zu einer Geschwindigkeit führt, die ein Sechstel eines 2-poligen Motors beträgt.
Nachdruck mit Genehmigung von Westclox History unter www.clockHistory.com
Der Stator des Westclox 12-poligen Synchron-Uhrenmotors besteht aus einer einzelnen Spule, was ihn für Drehmoment-arme Anwendungen ökonomisch macht. Der 600 U/min Motor treibt Getriebe an, die die Zeiger bewegen.
F: Wenn der Westclox-Motor bei 50 Hz mit 600 U/min laufen soll, wie viele Pole wären erforderlich?
A: Ein 10-poliger Motor (5 Polpaare) würde bei 50 Hz ÷ 5 = 10 U/s rotieren, also 600 U/min.
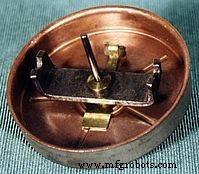
Nachdruck mit Genehmigung von Westclox History unter www.clockHistory.com
Der Rotor kombiniert einen Permanentmagnetstab mit einem Stahl-Asynchronmotorbecher. Der Induktionsbecher ermöglicht den Selbststart; frühere Designs verzichteten auf dieses Bauteil.
Drehstrom-Synchronmotoren
Ein Drehstrom-Synchronmotor erzeugt ein elektrisch rotierendes Feld im Stator. Diese Motoren starten nicht selbst an einem festen 50- oder 60-Hz-Netz und verwenden bei Mehr-PS-Einheiten typischerweise einen Elektromagneten-Rotor statt eines Permanentmagneten.
Große industrielle Synchronmotoren übertreffen Asynchronmotoren in Effizienz und können einen nachlaufenden Leistungsfaktor korrigieren, dank ihres führenden Leistungsfaktors. Die Rotorgeschwindigkeit in U/min ergibt sich aus S = f × 120 / n, wobei f die Netzfrequenz (Hz) und n die Anzahl der Polpaare ist.
Ein 4-poliger pro Phase Motor läuft bei 60 Hz mit 1.800 U/min und bei 50 Hz mit 1.500 U/min. Wenn die Statorphasen sequenziell erregt werden (ϕ-1, ϕ-2, ϕ-3), dreht sich das resultierende Magnetfeld glatt statt in diskreten Schritten.
Große Synchronmotoren nutzen schleiferringgespeiste Elektromagnete und starten selbst über eingebettete Käfigleiter. Der Rotor wird erst erregt, wenn nahezu Synchronlaufgeschwindigkeit erreicht ist.
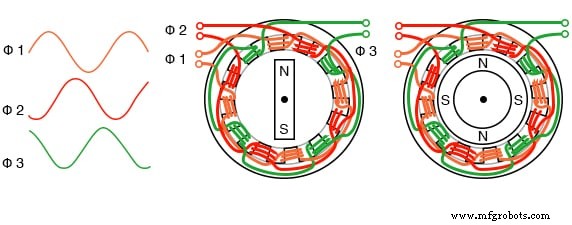
Drehstrom-4-poliger Synchronmotor
Kleine Mehrphasen-Synchronmotoren
Kleine Mehrphasen-Synchronmotoren werden durch allmähliches Hochfahren der Antriebsfrequenz von null auf die Betriebsfrequenz gestartet. Die Antriebssignale werden typischerweise elektronisch erzeugt; meist sind es Sinuswellen, aber Rechteckwellen können in weniger anspruchsvollen Anwendungen verwendet werden.
Diese Motoren sind allgemein als bürstenlose DC-Motoren bekannt. Echte Synchronmotoren werden von Sinuswellen angetrieben, während zwei- oder dreiphasige Antriebe entsprechende Statorwicklungen erfordern.
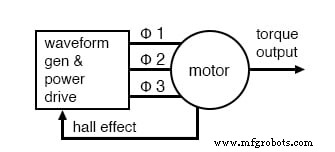
Elektronischer Synchronmotor
Das Blockdiagramm zeigt die Antriebselektronik für einen Niederspannungs- (12 V DC) Synchronmotor. Der Motor enthält einen integrierten Positionssensor, der ein niederpegeliges Signal proportional zur Drehzahl ausgibt.
Optionen zur Positionserfassung umfassen Hall-Effekt-Sensoren für Kommutierungszeitpunkt, hochauflösende Resolver, Inductosyn-Magnetencoder oder optische Encoder. Für konstante, präzise Geschwindigkeit (z. B. Festplattenlaufwerke) können ein Tachometer und eine Phasenregelschleife (PLL) eingesetzt werden. Die PLL vergleicht das Tachometersignal mit einem Quarzreferenz, um Synchronismus zu halten.
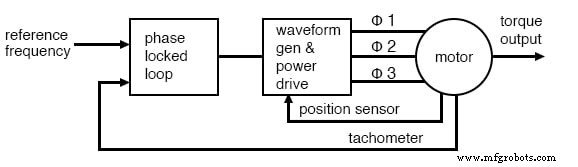
Phasenregelschleife steuert Synchronmotorgeschwindigkeit
Bürstenloser DC-Motor
Motoren, die von Rechteckströmen angetrieben werden, oft mit Hall-Sensoren, heißen bürstenlose DC-Motoren. Sie zeigen höheren Rippeldrehmoment als sinusgetriebene Synchronmotoren, was für viele Anwendungen akzeptabel ist. In Präzisionsgeräten wie Bandspielern muss Rippeldrehmoment jedoch minimiert werden.
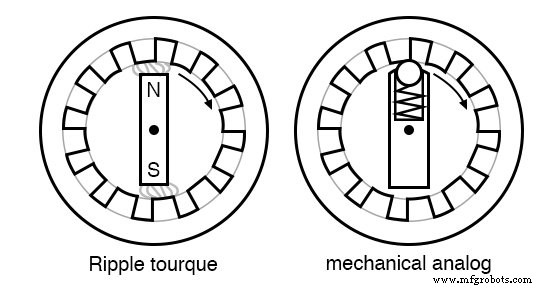
Motorrippeldrehmoment und mechanisches Analogon
Rippeldrehmoment (Rastmoment) entsteht durch magnetische Anziehung zwischen Rotorpolen und Statorpolstücken. Eine sinusförmige GegeneMK wird nur erzeugt, wenn das Statorfeld sinusförmig verteilt ist. Über viele Nuten verteilte Wicklungsbänder reduzieren ungerade Harmonische und erzeugen ein sinusförmigeres Feld.
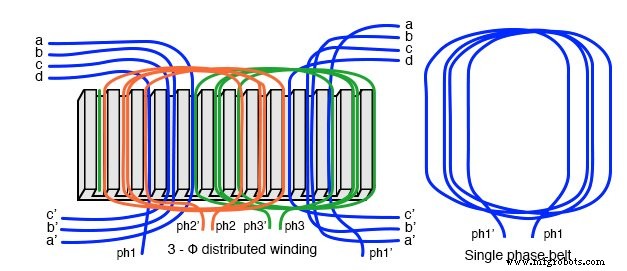
In einem Band verteilte Wicklungen erzeugen ein sinusförmigeres Feld
Bei einem 2-phasigen Motor, der von Sinuswellen angetrieben wird, bleibt das Drehmoment über eine Umdrehung konstant aufgrund der Identität sin²θ + cos²θ = 1. Synchronisation erfordert einen präzisen Rotorlagenindikator – Resolver oder Encoder liefern diese Auflösung.
Pulsweitenmodulation (PWM) kann eine Sinuswelle effizient approximieren. Jede Phase benötigt eine Ansteuerungsschaltung, die die phasenversetzte Wellenform liefert.
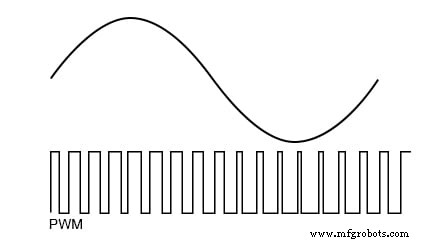
PWM approximiert eine Sinuswelle
Vorteile von Synchronmotoren
Synchronmotoren erreichen höheren Wirkungsgrad als Asynchronmotoren und können bei Verwendung von Hochenergie-Permanentmagneten kleiner gebaut werden. Moderne Halbleiterelektronik ermöglicht variablen Drehzahlbetrieb.
Während Asynchronmotoren den Bahnantrieb dominieren, bieten kleine Synchronmotoren in Antriebsrädern Vorteile bei Gewicht und Effizienz. Hochtemperatur-supraleitende Synchronmotoren können ein Fünftel bis ein Drittel des Gewichts konventioneller kupfergewickelter Motoren betragen.
Experimentelle supraleitende Synchronmotoren haben die Leistung erreicht, um einen Zerstörer der Marine anzutreiben. Variable Drehzahantriebe sind in all diesen Anwendungen essenziell; sie müssen auch die Versorgungsspannung bei niedriger Geschwindigkeit reduzieren, da die induktive Reaktanz abnimmt.
Maximales Drehmoment tritt auf, wenn der Rotor dem Statorfeld um 90° nachhinkt. Das Überschreiten dieses Winkels zerstört den Synchronismus, während ein geringerer Nachhinkwinkel das Drehmoment verringert. Präzise Rotorlagenmessung und Vektorphasensteuerung – implementiert über schnelle Mikroprozessoren und PWM – sind daher kritisch.
Da der Stator eines Synchronmotors identisch mit dem eines Asynchronmotors ist, kann industrielle elektronische Drehzahlsteuerung für Asynchronmotoren auch auf große Synchronmotoren angewendet werden. Das Abwickeln von Rotor und Stator ergibt einen linearen Synchronmotor, ideal für hochpräzise lineare Positionierung.
VERBUNDENES ARBEITSBLATT:
- AC-Motortheorie-Arbeitsblatt
Industrietechnik
- Einphasen-Asynchronmotoren verstehen: Typen, Betrieb und Effizienzverbesserungen
- AC-Kommutatormotoren verstehen: Design, Typen und Anwendungen
- Fehlersuche an Schleifringläufer-Motoren: Ein praktischer Leitfaden
- Elektromotor-Zuverlässigkeitstipp: Startzyklen reduzieren zum Schutz Ihrer Ausrüstung
- Motor-Lebensdauer verlängern: Experten-Tipps zur Wartung
- Warum flüssigkeitsgekühlte Motoren in industriellen Anwendungen überlegene Leistung und niedrigen Geräuschpegel liefern
- 7 bewährte Schritte zur Optimierung der Elektromotor-Wartung
- Die wichtigsten Unterschiede zwischen DC- und AC-Elektromotoren verstehen
- BLDC-Motoren (Bürstenlose Gleichstrommotoren) & Automatisierungslösungen
- BLDC-Motoren verstehen: Ein professioneller Leitfaden