



Fortgeschrittener Schneeräumer-Roboter für effizientes Winter-Räumen
Komponenten und Materialien
| Komponente | Menge |
|---|---|
| Arduino UNO REV3 | 1 |
| Relais-Board (1 Kanal) | 1 |
| Motor Shield | 1 |
| 24V DC Motoren 250W | 1 Set (2 Motoren) |
| Lineare Aktuatoren | 3 |
| Halterungen für lineare Aktuatoren | 4 |
| Motortreiber (für 24V Motoren) | 1 |
| DC-DC Wandler (für LED-Projektor) | 1 |
| PS2 Shield | 1 |
| Bleigel-Akkus 12V 7,2Ah | 6 |
Über das Projekt
Warum ein Schneeräumer-Roboter? Da ich Lösungen für ein leichteres Leben schätze, wollte ich eine Alternative zum manuellen Schneeschippen bei klirrender Kälte schaffen. Etwas Spaßiges und Technologisches. So entstand ein ferngesteuerter Schneeräumer-Roboter mit starker Mechanik, Steuerungselektronik und leistungsstarken Elektromotoren. Das Ergebnis: Ein Miniatur-Schneepflug mit Kettenantrieb, motorisiertem Schild (heb-/senkbar & schwenkbar) und LED-Projektor für Dunkelheit. Gesteuert per PlayStation-Controller.


Im Video sehen Sie den Roboter im Einsatz. Jemand meinte, er müsse Anlauf nehmen – STIMMT NICHT, das Video zeigt nur, wie der Schnee geräumt wird.
Mechanischer Aufbau
Rahmen aus Rechteckstahl verschweißt. Träger für motorisiertes Schild & Antriebssystem (Motoren, Räder, Ketten). Maße: 600×375×240 mm (ohne Schild), Gewicht: ca. 30 kg.
Elektronik & Steuerung
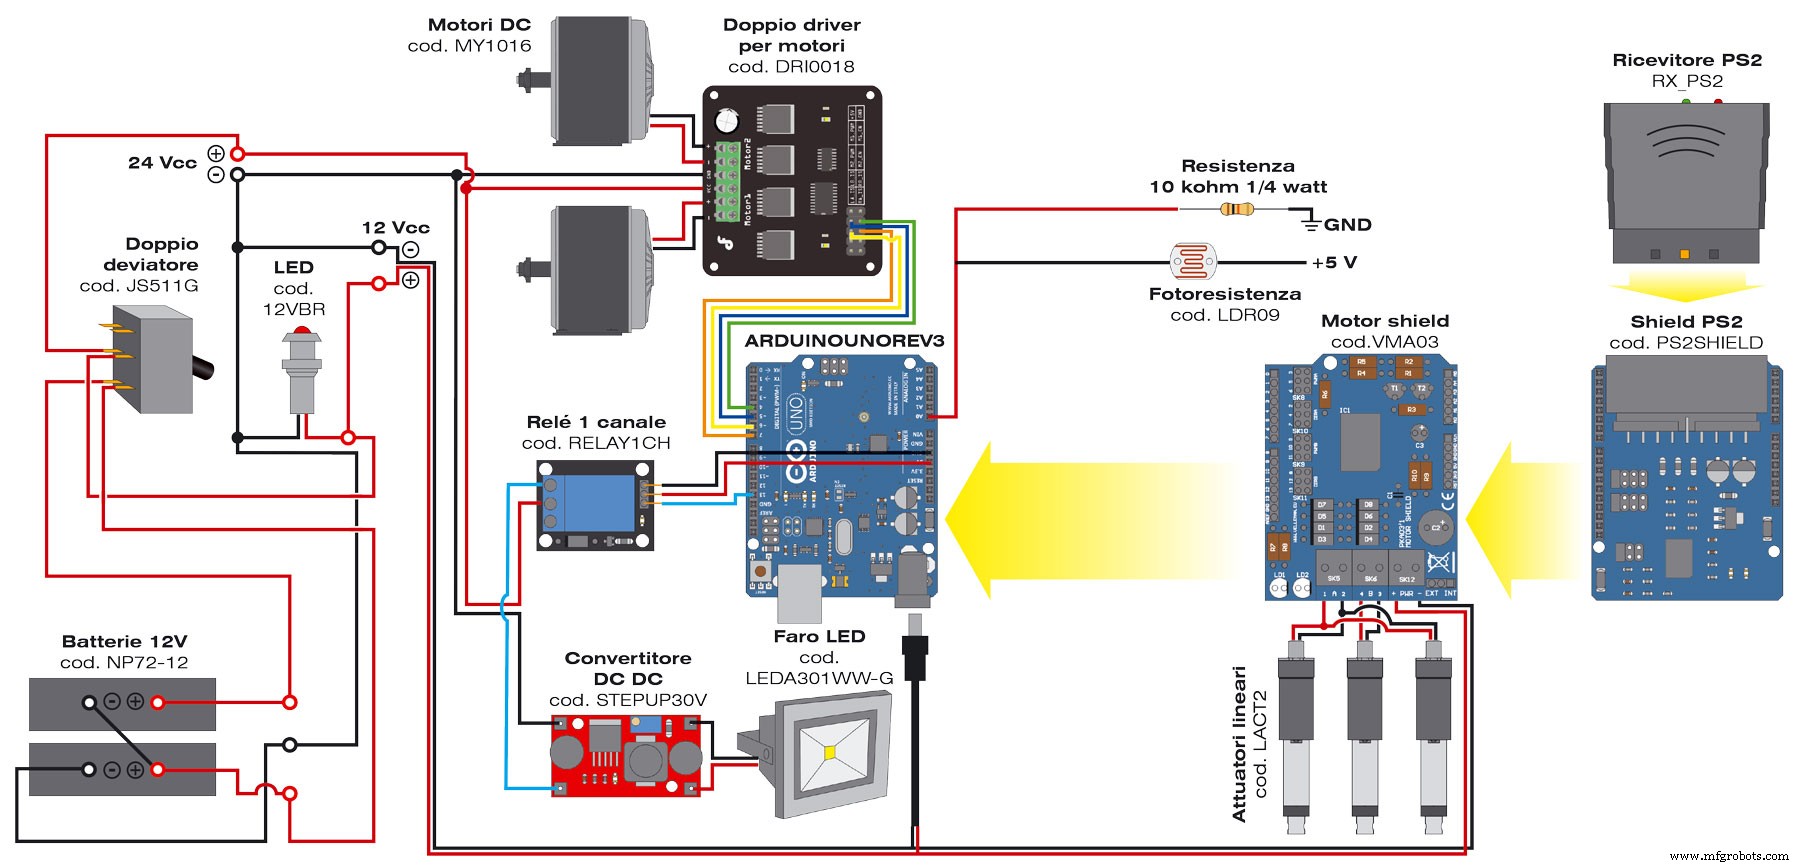
Kern: Arduino Uno mit 3 Shields:
- Motor Shield – steuert 3 lineare Aktuatoren (Schild-Bewegung)
- PS2 Shield – Interface zum PlayStation 2 Controller (benötigt RX-PS2 2,4GHz Empfänger)
- Relais-Board – schaltet LED-Projektor
Zusätzlich: Motortreiber (Doppel-H-Brücke) für 24V-Antriebsmotoren, DC-DC Wandler (Step-Up) für LED-Projektor.
Stromversorgung
6× 12V 7,2Ah Bleigel-Akkus. Reihenschaltung: Mittelabgriff = 12V (Arduino, Shields, Lineare Aktuatoren), Außenpole = 24V (Antriebsmotoren, Projektor). Schalter (125V, 2×15A) trennt beide Versorgungsleitungen.
- 12V → Arduino (versorgt Shields über Pin-Leisten), LED als Betriebsanzeige
- 12V direkt von Akku → Motor Shield Leistungsseite (Jumper auf EXT!) – Aktuatoren ziehen zu viel Strom für Arduino-Versorgung
- 24V → Motortreiber (4 Drähte zu Arduino Digital-Pins), optional → DC-DC Wandler → LED-Projektor (über Relais)
Lineare Aktuatoren (Schild-Steuerung)
3 Stück (Typ LACT2): 12V DC Getriebemotor mit Spindel, 5cm Hub. Dynamische Last 50kg, max. 1,3cm/s. Haltekraft ~250kg (stromlos). Endschalter begrenzen Hub, Dioden erlauben Richtungswechsel. Metall, staub/wassergeschützt (IP63).
Motor Shield Bibliothek erforderlich. Externe 12V-Versorgung am PWR-Terminal (Jumper auf EXT).
24V Antriebsstrang
Motortreiber: Doppel-H-Brücke, max 35VDC, 15A pro Motor (dauerhaft). 4 Arduino Digital-Pins (2 PWM) → Richtung & Geschwindigkeit. 4 Status-LEDs für Drehrichtung. 2 Kühlkörper auf Platinenrückseite.
Hersteller-Bibliothek für Arduino. Ausgangsklemmen: Motoren anschließen (Polarität beachten – sonst fahren Ketten rückwärts!). Mind. 1,5mm² Kabelquerschnitt.
Steuereingänge: DIR = Richtung (Logik), PWM = Leistung. Pinbelegung laut Aufdruck auf Platine beachten (wichtig für Bibliothek & Firmware).

LED-Projektor (Optional)
Ursprünglich 230V AC. Umgebaut: AC/DC Teil entfernt, LED-Leistungsdrähte direkt an DC-DC Wandler (STEPUP30V) Ausgang. Wandler auf ~30V einstellen für ~10W LED-Leistung (bei 30V ≈ 340mA). STEPUP30V hat 2A Strombegrenzung. Relais (RELAY1CH) schaltet Projektor ein/aus (Arduino D13 → Relais-Treiber). Relais-Board wird von Arduino 5V/GND versorgt.
PlayStation Steuerung
PS2 Shield + RX-PS2 Empfänger (2,4GHz). Hersteller-Bibliothek decodiert Befehle.
Lichtsensor (Automatischer Projektor)
Fotowiderstand (LDR) als Helligkeitssensor. Spannungsteiler mit 10kΩ (1/4W) an Arduino A0. 5V von Arduino.
- Hell: LDR-Widerstand niedrig → ADC-Wert niedrig → Relais aus
- Dunkel: LDR-Widerstand hoch → ADC ~5V → Relais ein → Projektor an
Bauanleitung (Kurzfassung)
QUICK GUIDE – Detaillierte Schritte im Originalprojekt.
Code
Sketch: Download (ZIP)
Schaltplan
Herstellungsprozess
- Intelligenten Roboter mit Bridge Shield bauen – Raspberry Pi & Arduino Integration
- DIY Wall-E-inspirierter Raspberry Pi CD-Box-Roboter
- Rolling Alarm Robot: Intelligentes, mobiles Wecksystem mit Raspberry Pi und Google Kalender
- Einen motorisierten Minecraft-Creeper-Roboter mit Arduino bauen
- Archimedes: Der emotionserkennende KI-Roboter-Eule
- Sprachgesteuerter Computer-Vision-Roboter auf Windows 10 IoT Core bauen
- ROS Roboter: Terminal-gesteuerte Navigation auf Raspberry Pi
- Simple Pi Robot: 2-WD Autonomer Rover mit Raspberry Pi bauen
- BLDC-Motoren (Bürstenlose Gleichstrommotoren) & Automatisierungslösungen
- Getränkeroboter: Technologie, Automatisierung und Rolle in der Getränkeindustrie