



Schrittmotor vs. DC-Motor: Wichtige Unterschiede erklärt
Elektromotoren sind essenzielle Komponenten zur Umwandlung elektrischer in mechanische Energie. Obwohl alle Motoren dieselbe Funktion erfüllen, ist die richtige Wahl entscheidend für maximales Drehmoment. In diesem Artikel unterscheiden wir zwischen Schrittmotor und DC-Motor und identifizieren die Schlüsseleigenschaften von Servomotoren.
Schrittmotor
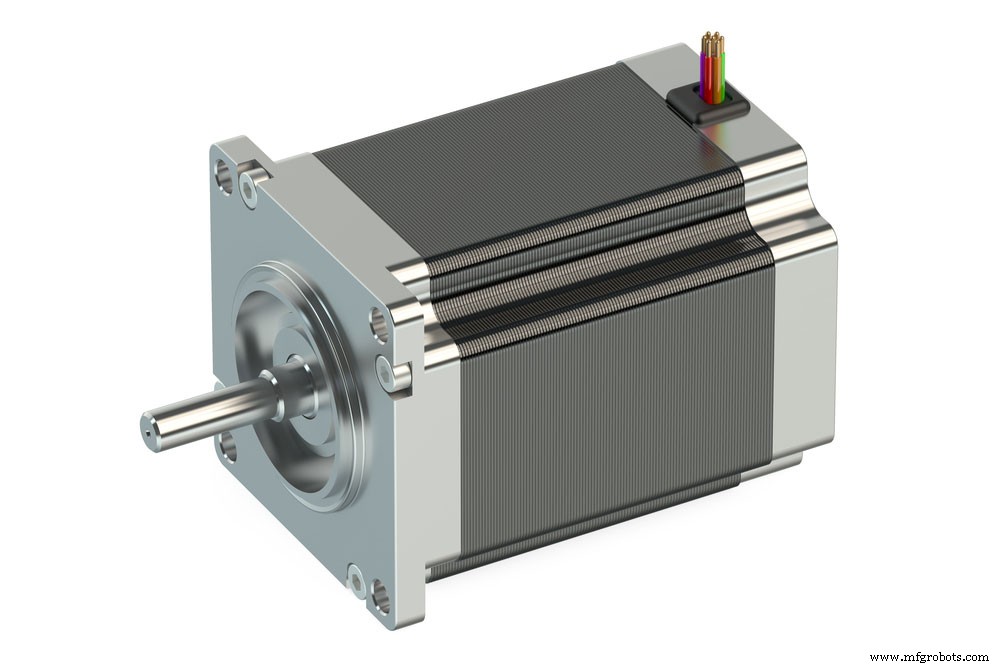
Abb. 1: Ein Schrittmotor
Definition
Ein bürstenloser DC-Motor, der in diskreten Schritten rotiert.
Mit computergesteuertem Stepping sind extrem präzise Drehzahl- und Positionierkontrolle möglich. Daher beliebt in Präzisionsbewegungssteuerung.
Aufbau
Mehrere gezahnte Elektromagnete umgeben ein zentrales Zahnrad – definieren die Position. Ein Permanentmagnet-Schrittmotor nutzt Gleichstrom, hat aber keine Bürsten und keinen mechanischen Kommutator wie DC-Motoren. Daher: bürstenloser DC-Motor.
Funktionsprinzip
Ein Steuersystem sendet elektrische Impulse an einen Treiber. Dieser dekodiert die Impulse und sendet proportionale Spannung an den Motor.
Der Motor dreht in festen Winkelinkrementen – daher „Schrittmotor“. Wechselstrom steuert die Polung der Spulen.
Vor- und Nachteile
Vorteile:
Abb. 2: Ein Metall-3D-Drucker
- Präzise Positionierung (X-Y-Plotter, 3D-Drucker)
- Genaue Drehzahlkontrolle
- Hohes Drehmoment bei niedrigen Drehzahlen
- Einfache Steuerung
Einschränkungen:
- Niedriger Wirkungsgrad – zieht maximalen Strom auch ohne Last.
- Bei hoher Drehzahl deutlich niedrigeres Drehmoment als bei niedriger Drehzahl.
- Meist keine integrierte Positionsrückführung. Relativ laut.
- Bei hoher Last können Schritte verloren gehen.
Anwendungen
- 3D-Drucker
- Medizinische Bildgebung
- Überwachungskameras
- Robotik
- CNC-Fräsmaschinen
Servomotor
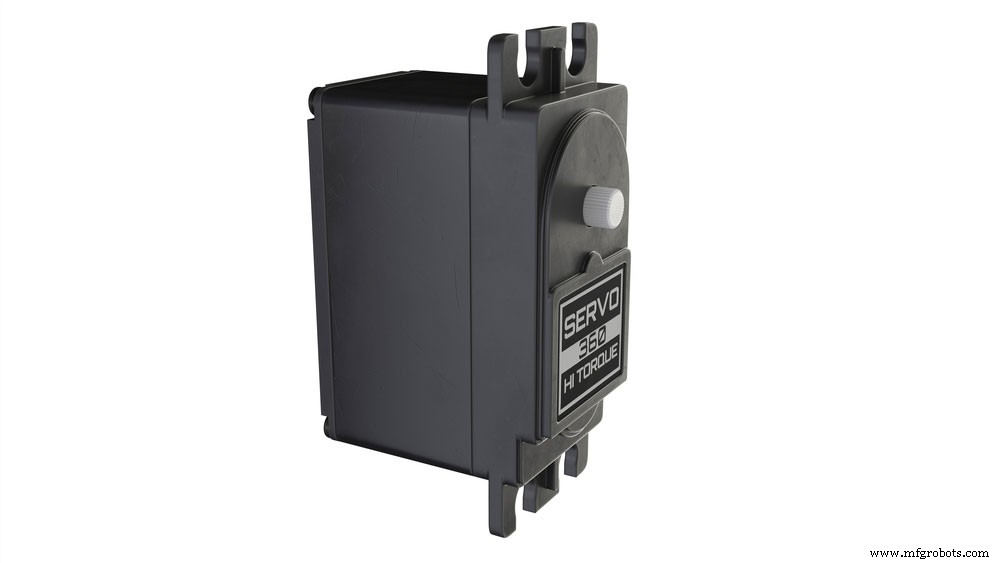
Abb. 3: 3D-Illustration eines Servomotors
Definition
Gehört zu den DC-Motortypen. Dieser Synchronmotor läuft nicht kontinuierlich über längere Zeiträume.
Aufbau
Verlässt sich auf ein Rückführsystem, das die Differenz zwischen tatsächlicher und gewünschter Drehzahl erfasst. Die Rückführung korrigiert Abweichungen von der Sollposition – für präzises Positionieren.
Zwei Servotypen:
Dauerdrehungsservos (Continuous Rotation)
Können kontinuierlich im oder gegen den Uhrzeigersinn drehen, bei verschiedenen Geschwindigkeiten per Steuersignal. Vielseitiger als Positionsservos.
Positionsdrehungsservos (Positional Rotation)
Für Kleinprojekte mit moderater Positioniergenauigkeit. Drehen um 180°, keine Dauerdrehung oder Drehzahlsteuerung.
Funktionsprinzip
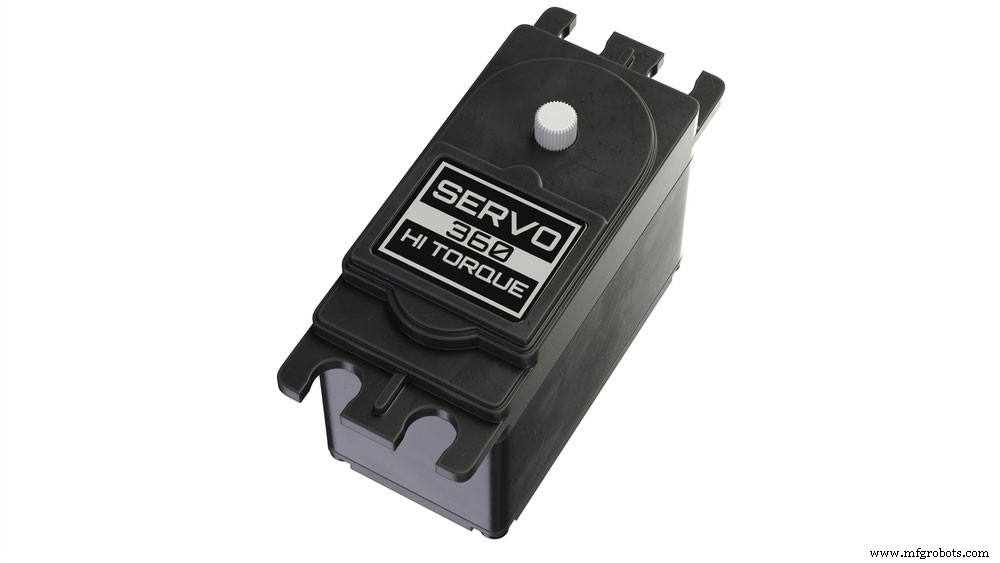
Abb. 4: Ein Servomotor
Innere Getriebeanordnung reduziert die hohe Drehzahl des internen Motors und erhöht gleichzeitig das Drehmoment erheblich.
Getriebedesign und Drehzahl sind entscheidend für hohes Drehmoment. Ein Mikrocontroller korrigiert das Fehlersignal; Steuersignale bewegen den Rotor in die Endposition.
Schrittmotor vs. DC-Motor – Vor- und Nachteile von Servomotoren
Vorteile von Servomotoren
- Hohes Drehmoment bei hohen Drehzahlen – dank geschlossenem Regelkreis (besser als Schrittmotors offener Kreis).
- Große Auswahl an Drehmomentwerten und Größen.
- Relativ günstig (teils Kunststoff, leicht).
Nachteile von Servomotoren
- Positionsmotoren: Drehbegrenzung auf 180°.
- Zucken bei Positionskontrolle – durch Rückführmechanismus, der Abweichungen korrigiert.
Anwendungen
- Aufzugstechnik & Robotik
- Teleskope & Kameras
- Industrielle Steuerungsanwendungen
Schrittmotor vs. DC-Motor – DC-Motoren
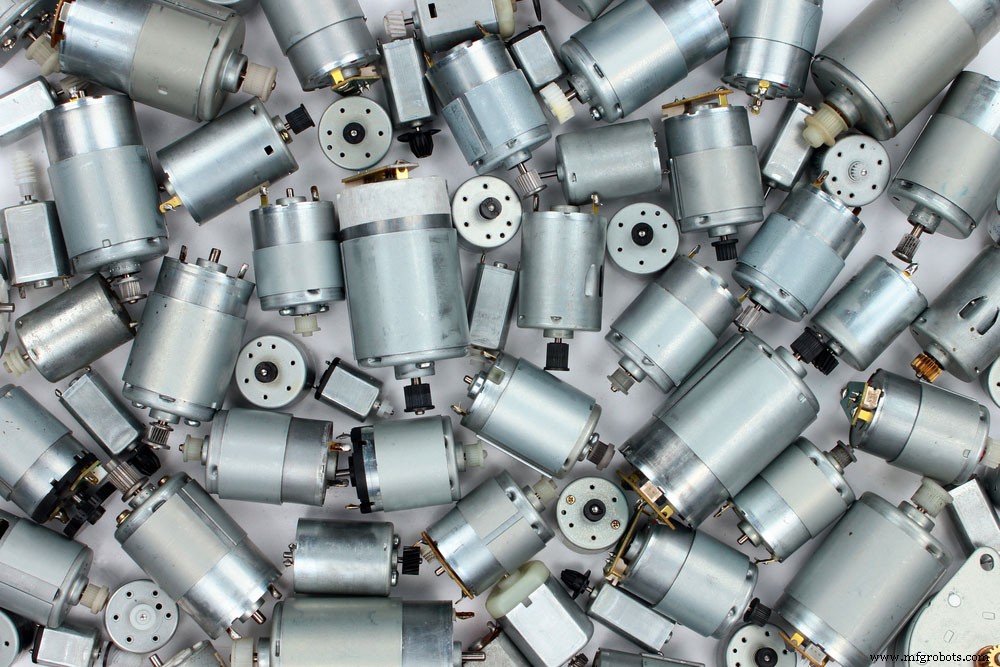
Abb. 5: Zahlreiche DC-Motoren
Definition
Geräte mit elektromagnetischer Spule und Leitern, deren Wechselwirkung elektrische in mechanische Energie umwandelt. Zwei Haupttypen: bürstenlos und bürstenbehaftet. Verschiedene Größen verfügbar.
Aufbau
„Bürstenbehaftet“ leitet sich von zwei stationären Metallbürsten ab, die Wicklungsstrom zuführen. Weitere Hauptkomponenten: statorischer Stator und rotierender Anker.
Funktionsprinzip
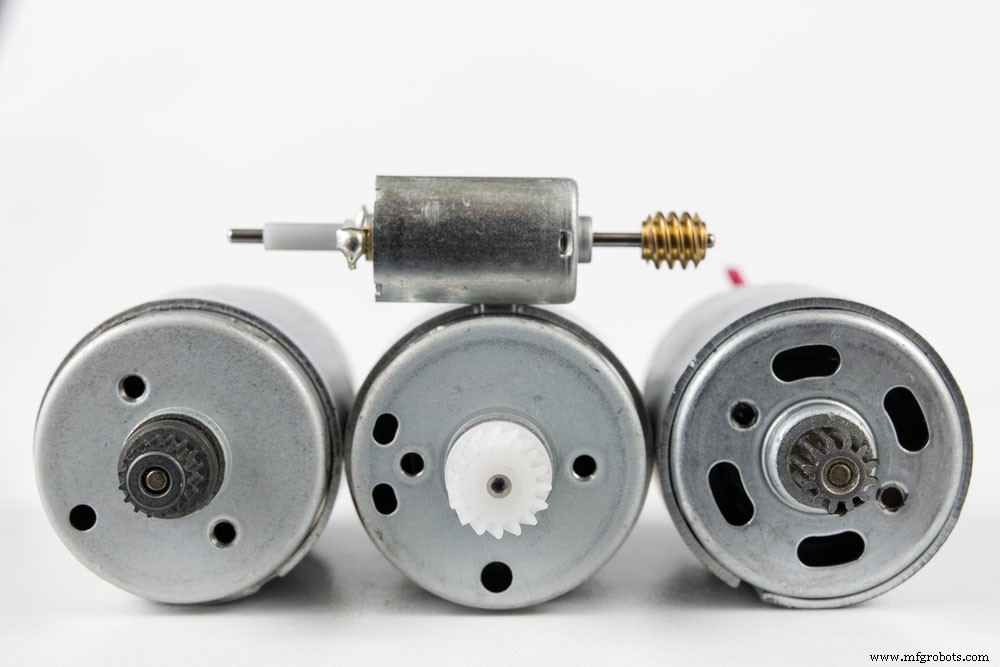
Abb. 6: DC-Motoren
Der Stator erzeugt ein rotierendes Magnetfeld, das die Ankerrotation bewirkt. Ein Magnetenpaar umgibt die elektromagnetischen Spulen. Wenn Wicklungsstrom durch ein Magnetfeld fließt, wird eine Kraft induziert, die die Spulenrotation initiiiert.
Schrittmotor vs. DC-Motor – Vor- & Nachteile bürstenbehafteter DC-Motoren
Vorteile
- Einfache Steuerung – nur Spannungsanlegung nötig.
- Hohes Drehmoment bei niedrigen Drehzahlen. Mechanische Leistungseffizienz ca. 75–80 %.
- Relativ günstig.
Nachteile
- Anfällig für elektromagnetisches und mechanisches Rauschen.
- Regelmäßige Wartung nötig – hoher Verschleiß der Bürsten.
Anwendungen
- Akku-Bohrmaschinen
- Industrielle Anwendungen
- Handy-Vibrationsmotoren
- Handventilatoren
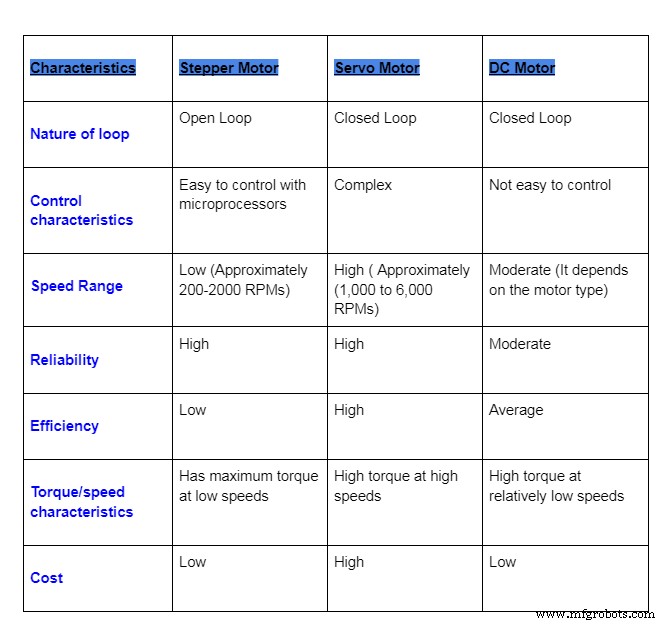
Unterschied: Schrittmotor vs. Servomotor vs. DC-Motor
Fazit
Diese drei Motortypen eignen sich für unterschiedliche Funktionen. Sie kennen nun die wesentlichen Unterschiede. Bei Bedarf weiterer Klärung sprechen Sie uns an.
Industrietechnik
- Potentiometer als Rheostat für einfache Motordrehzahlregelung nutzen
- Einphasen-Asynchronmotoren verstehen: Typen, Betrieb und Effizienzverbesserungen
- AC-Kommutatormotoren verstehen: Design, Typen und Anwendungen
- Raspoulette: Solar-betriebenes autonomes Hühnerklappen-System Prototyp
- Überdimensionierte Elektromotoren: Wann Austausch die kluge Wahl ist
- DC-Motor prüfen & diagnostizieren: Schritt-für-Schritt-Anleitung zur Fehlersuche
- Die Rolle eines Instandhaltungsplaners: Betrieb optimieren & Zuverlässigkeit sichern
- Linearmotoren verstehen: Von elektrischer Energie zur präzisen Linearbewegung
- Servomotoren: Funktionsweise und Bedeutung
- Lohnfertigung (Contract Manufacturing) verstehen: Vorteile & Kernkonzepte