



Individueller 3D-gedruckter Schrittmotor: Bauen Sie Ihren eigenen Präzisionsantrieb
Komponenten und Zubehör
| Arduino UNO | × | 1 |
| Neodym-Magnete 1/4″ (6 mm) | × | 6 |
| 8d Nägel 2-3/8″ (ca. 60 mm) | × | 8 |
| Transistoren (PNP oder MOSFET, strombelastbar) | × | 4 |
| 608ZZ Kugellager | × | 1 |
Über dieses Projekt

Ich stieß kürzlich auf eine Anleitung für einen 3D-gedruckten DC-Motor und dachte: Ich kann noch einen Schritt weitergehen – buchstäblich! Ich entwarf diesen Schrittmotor mit acht Elektromagneten, sechs Neodym-Magneten, einem 3D-gedruckten Rotor und Stator-Gehäuse. Es handelt sich um einen Permanentmagnet-Schrittmotor mit 15° Vollschritten und 7,5° Halbschritten. Es gibt viele Schrittmotor-Typen, aber die meisten funktionieren ähnlich. Dieses Modell dient als Lehrmodell zur Demonstration der Funktionsweise. Ausgelegt für 5–12 V DC, kompatibel mit gängigen USB-Netzteilen.
Ich veranstalte auch ein Giveaway auf meinem YouTube-Kanal: Arduino, Transistoren, Schalter und Jumper-Kabel zu gewinnen. Details im letzten Schritt.
Schritt 1: Benötigte Materialien
- Sechs 1/4″ Neodym-Magnete
- 608ZZ Kugellager
- Acht 8d Nägel (2-3/8″) – genaue Maße nicht kritisch, müssen nur passen
- Magnetdraht (Lackdraht) – ich nutzte 0,315 mm, aber nicht kritisch
- Arduino Uno
- Vier Transistoren – ich verwendete PNP-Typen, aber beliebige Transistoren/MOSFETs möglich, sofern sie den Strom bewältigen. Datenblatt beachten! Bei 5 V zieht der Motor ca. 1 A, bei 12 V ca. 3 A.
- 3D-gedruckter Rotor und Stator
- Kleber
- Isolierband
- Kompass (zur Polbestimmung)


Schritt 2: Dodekagon-Rotor und Oktagon-Stator drucken

Druckdateien verfügbar (3D Hubs Link im Original).
Schritt 3: Magnete in Rotor einsetzen


Mit Kompass die Pole der Magnete bestimmen und mit Nordpol nach außen einkleben. Manche Smartphone-Kompass-Apps zeigen die Polarität an.
Schritt 4: Lager & Rotor montieren


Lager in Stator pressen, dann Rotor in Lager drücken. Überraschend guter Presssitz – beim 3D-Druck schrumpfen Bohrungen oft, daher leicht übermaßig designen.
Schritt 5: Elektromagnete wickeln


9 Drähte à 25 ft (ca. 7,6 m) zuschneiden und mit Bohrmaschine auf die Nägel wickeln. Mit Kompass und Batterie Polung prüfen: Südpol soll zum Nagelkopf zeigen. Minuspol der Spule markieren (Marker oder Schrumpfschlauch). Spulen dort mit Isolierband umwickeln, wo sie den Stator berühren – fixiert sie und isoliert thermisch. Spulenpaare ziehen bei 5 V ca. 1 A, bei 12 V ca. 3 A. Transistoren müssen das abkönnen. Bei höherer Spannung werden Spulen warm.
Warnung: Auslegung für 5–12 V DC. Bei Abweichung Ohmsches Gesetz beachten: U = I × R. Weniger Windungen = geringerer Widerstand = höherer Strom. Zu geringer Widerstand kann Netzteil/Transistoren zerstören!
Schritt 6: Elektromagnete in Stator einsetzen

Elektromagnete in Stator schieben, bis ca. 6 mm (1/4″) Abstand zu den Neodym-Magneten besteht. Nägel magnetisieren sich mit der Zeit – Motor funktioniert dann noch, aber weniger effizient. Schweißelektroden statt Nägel sind eine gute Alternative.
Schritt 7: Alles verlöten


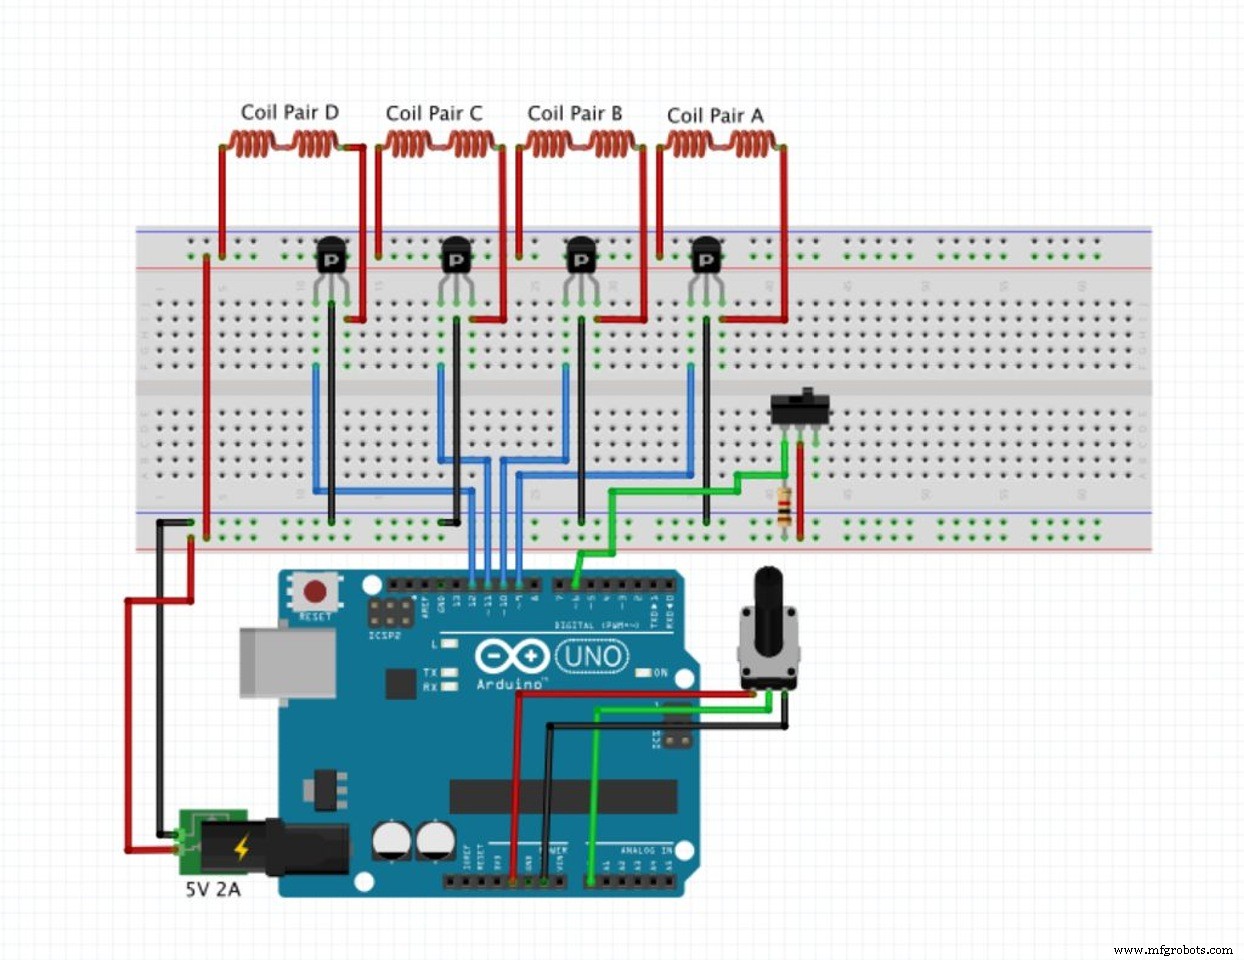
Spulenpaare in Reihe schalten, sodass alle Südpole der Elektromagnete nach innen zeigen. Der 1 kΩ Widerstand im Schaltplan verhindert „Floating“ des Digitalpins im Aus-Zustand. Wieder: Transistoren müssen Spulenstrom bewältigen!
Arduino-Code hochladen – fertig!
Schritt 8: Pay It Forward! (Giveaway)

Verlosung: Arduino, Transistoren, Schalter, Jumper-Kabel.
Teilnahmebedingungen: YouTube-Kanal abonnieren, Video liken, Kommentar hinterlassen, was ich als Nächstes bauen soll. Am 1. September zufälligen Gewinner ziehen und kostenlos versenden. Danke für die tolle Community!
Code
Printed_Stepper_Motor.ino (Plain Text)
/* 01010000011100100110111101110100011011110010000001000111
   3D Printed Stepper Motor
   Created August 15, 2015
   Modified August 15, 2015 by Anthony Garofalo (Proto G)
   YouTube: https://www.youtube.com/channel/UCpTuKJrXFwybnpOG7HpTpZw
   Instructables: https://www.instructables.com/member/Proto+G/
*/

int Delay;
int reverseSwitch;

void setup() {
  pinMode(9, OUTPUT);
  pinMode(10, OUTPUT);
  pinMode(11, OUTPUT);
  pinMode(12, OUTPUT);
  pinMode(13, OUTPUT); // LED für Visualisierung
  pinMode(6, INPUT);   // Umschalter für Richtungswechsel an Pin 6
}

void loop() {
  reverseSwitch = digitalRead(6);

  if (reverseSwitch == HIGH) {
    // Gegen den Uhrzeigersinn
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(12, HIGH); digitalWrite(13, HIGH); delay(Delay);
    digitalWrite(12, LOW);  digitalWrite(13, LOW);  delay(5);

    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(11, HIGH); delay(Delay); digitalWrite(11, LOW); delay(5);

    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(10, HIGH); digitalWrite(13, HIGH); delay(Delay);
    digitalWrite(10, LOW);  digitalWrite(13, LOW);  delay(5);

    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(9, HIGH); delay(Delay); digitalWrite(9, LOW); delay(5);
  } else {
    // Im Uhrzeigersinn
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(9, HIGH);  digitalWrite(13, HIGH); delay(Delay);
    digitalWrite(9, LOW);   digitalWrite(13, LOW);  delay(5);

    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(10, HIGH); delay(Delay); digitalWrite(10, LOW); delay(5);

    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(11, HIGH); digitalWrite(13, HIGH); delay(Delay);
    digitalWrite(11, LOW);  digitalWrite(13, LOW);  delay(5);

    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(12, HIGH); delay(Delay); digitalWrite(12, LOW); delay(5);
  }
}
3D-Druckdateien
Benutzerdefinierte Teile und Gehäuse: [Download im Originalprojekt]
Schaltplan
Herstellungsprozess
- Variabler-Reluktanz-Motoren: Typen, Betrieb und Anwendungen
- Schrittmotoren: Typen, Eigenschaften und praktische Anwendungen
- Leiterplatten (PCB): Design, Fertigung und Zukunftstrends
- Integrierte Treiber vereinfachen High-Power-Schrittmotordesign
- Raspoulette: Solar-betriebenes autonomes Hühnerklappen-System Prototyp
- DIY Autonomer Nerf-Sentry-Geschützturm – Intelligente Nerf Gun mit Schrittmotoren, Kamera und Arduino
- Umfassende Bipolar-Schrittmotor-Bibliothek für Arduino
- Servo- vs. Schrittmotoren: Die moderne Grauzone verstehen
- Linearmotoren verstehen: Von elektrischer Energie zur präzisen Linearbewegung
- Servomotoren: Funktionsweise und Bedeutung