



Roboter-Arbeitsbereiche verstehen: Definition, Typen und Vorteile in der Fertigung
Ein Roboter besteht aus vielen Komponenten. Der Roboterarm ist der auffälligste Teil und das, was man sieht. Er erledigt auch den Großteil der Arbeit. Doch es gibt einen weiteren, selten beachteten Teil, der im Hintergrund die eigentliche Schwerstarbeit leistet: der Arbeitsbereich (Work Envelope).
Wir beleuchten, was ein Arbeitsbereich ist, warum er wichtig ist, welche Typen von Roboter-Arbeitsbereichen in der Fertigung heute eingesetzt werden und welche Vorteile sie bieten. Lesen Sie bis zum Ende, um Ihr Wissen über robotische Anwendungen zu vertiefen.
Was ist ein Arbeitsbereich (Work Envelope)?
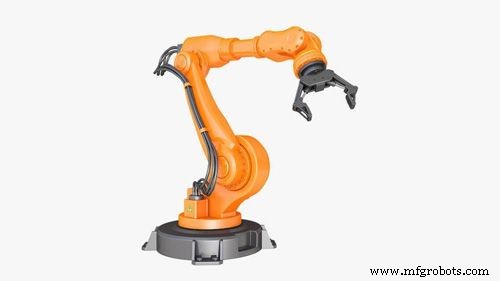
Quelle: Pinterest
Ein Arbeitsbereich ist der Bewegungsradius eines Roboters. Industrieroboter verfügen nicht über Beine oder Räder zur Fortbewegung. Sie sind fest an einem Ort installiert, und die Basis, die sie hält und Stabilität verleiht, wird als Arbeitsbereich bezeichnet. Es ist die Form, die entsteht, wenn der Roboter-Manipulator sich in alle Richtungen bewegt, um eine Aufgabe zu erledigen. Die maximal erreichbare Distanz des Roboters wird durch die Größe des Arbeitsbereichs bestimmt.
Kurz gesagt: Der Roboter kann nur innerhalb der Grenzen des Arbeitsbereichs agieren. Sie könnten dem Roboterarm alle Flexibilität der Welt geben, aber das Maximum seiner Leistung hängt vom Arbeitsbereich ab. Der einzige Roboter, der die Regeln des Arbeitsbereichs umgehen kann, ist der Portalfahrer (Gantry-Roboter). Arbeitsbereiche müssen sorgfältig gestaltet sein, damit der Roboterarm wie erwartet funktionieren kann.
Warum sind Arbeitsbereiche wichtig?
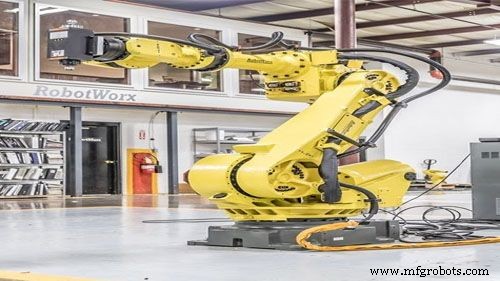
Quelle: Pinterest
Ein Arbeitsbereich fungiert als Leine für den Roboterarm. Er definiert den Bereich, den der Roboterarm erreichen darf. Das ist besonders hilfreich, wenn Menschen neben Robotern arbeiten, da er eine Sicherheitszone schafft, die die Verletzungsgefahr auf dem Fabrikboden verringert. Bei der Auswahl eines Industrieroboters für Ihre Anlage sollten Sie genau auf Typ und Größe des Arbeitsbereichs achten, denn alles, was Sie mit dem Roboter tun wollen, steht und fällt mit dem Arbeitsbereich.
Wenn Sie einen Roboter wollen, der so viel Raum wie möglich abdeckt, wählen Sie einen mit großem Arbeitsbereich. Doch das wirft ein neues Platzproblem auf: Größere Arbeitsbereiche bedeuten in der Regel größere Maschinen, und wenn Ihnen der Platz dafür fehlt, funktioniert die Sache nicht wie gewünscht.
Typen von Roboter-Arbeitsbereichen
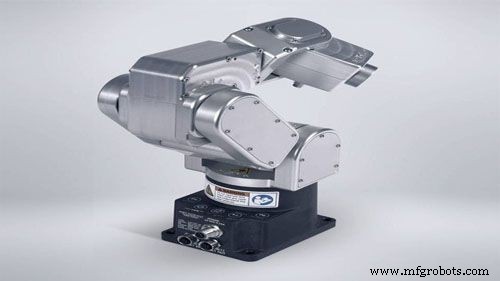
Quelle: Pinterest
Es gibt etwa 7 Standardtypen von Roboter-Arbeitsbereichen, die in der Fertigungsindustrie verwendet werden. Jeder hat seine eigene definierte Form und Auslegung, die für einen bestimmten Aufgabentyp geeignet ist. Dazu gehören:
Kartesischer Arbeitsbereich (Cartesian Work Envelope):
Dies ist der Arbeitsbereich der kartesischen Konfiguration und hat die Form eines Quaders. Er weist keine toten Zonen im und um den Arbeitsbereich auf, und der Roboter kann die maximale Nutzlast ohne Belastung handhaben. Diesen Arbeitsbereich finden Sie bei kartesischen oder Portalrobotern (Gantry Robots).
Zylindrischer Arbeitsbereich (Cylindrical Work Envelope):
Wie der Name andeutet, handelt es sich um eine zylindrisch geformte Konfiguration mit einem hohlen Zentrum, das den Roboterarm in seiner Ausdehnung und Retraktion stark einschränkt. Diese Struktur schafft eine signifikante tote Zone innerhalb und um die Roboterstruktur. Roboter mit diesem Arbeitsbereich eignen sich für schnelle, kleine Aufgaben, die nicht viel Bewegung erfordern.
Polarer Arbeitsbereich (Polar Work Envelope):
Dies ist eine Konfiguration, die den Volumenraum zwischen zwei Teilkugeln abdeckt. Dieses Design begrenzt die maximalen Winkelbewegungen, die der Roboterarm in vertikaler und horizontaler Ebene ausführen kann. Diese physischen Restriktionen erzeugen große tote Zonen oberhalb und unterhalb des Roboters. Diesen Arbeitsbereich finden Sie typischerweise bei Polarrobotern.
Revolute Arbeitsbereich (Revolute Work Envelope):
Eine einzigartige Konfiguration, deren Arbeitsbereich meist größer ist als der verfügbare Bodenplatz. Kurz gesagt: Der Roboterarm steht auf einem sehr großen und breiten Arbeitsbereich, der entweder eine vollständige Kugel oder eine teilweise geöffnete sein kann. Es ist eine der komplexesten Konfigurationen bei Arbeitsbereichen.
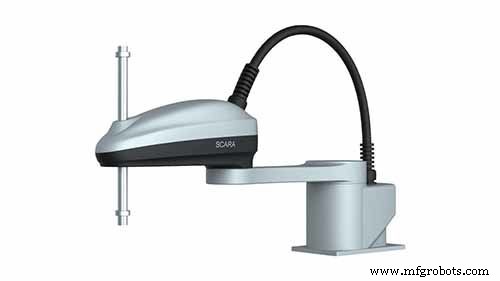
SCARA Arbeitsbereich (SCARA Work Envelope):
Eine Konfiguration, die spezifisch für SCARA-Roboter ist und meist herz- oder nierenförmig geformt ist. Sie weist einen markanten hohlen Kreis auf, der mitten hindurchgeht und eine sehr große horizontale Bewegungsebene ermöglicht, was seitliche Bewegungen erleichtert. Vertikale Bewegungen sind jedoch stark begrenzt.
Spine Arbeitsbereich (Spine Work Envelope):
Der einfachste Arbeitsbereich, den Sie finden werden. Er besteht einfach aus einem Spine-Roboter innerhalb eines Halbkugel-Arbeitsbereichs, der gerade genug Raum für den Roboterarm bietet, um in jede Richtung zu operieren. Die Größe der gesamten Struktur hängt von der Anzahl der Gelenke im Spine ab.
Pendel-Konfiguration (Pendulum Configuration):
Eine Konfiguration, die einem Hufeisen mit segmentiertem Querschnitt ähnelt. Der Arbeitsbereich ist etwas begrenzt, aber der Vorteil dieses Designs ist, dass der Roboter in jeder für die Aufgabe günstigen Position auf dem Arbeitsbereich montiert werden kann. Dies gibt dem Arbeitsbereich die Freiheit, an der für die beste Effizienz günstigsten Stelle positioniert zu werden.
Den Arbeitsbereich interpretieren
Wie deutlich wurde, hat jeder Arbeitsbereich ein komplexes Design, das unterschiedliche Charakteristika erzeugt und die genaue Funktion definiert, für die er geeignet ist. Das bedeutet jedoch nicht, dass Sie den erstbesten Arbeitsbereich wählen sollten. Sie müssen Vorsicht walten lassen bei der Interpretation des Arbeitsbereichs eines Roboters – aus folgenden Gründen:
Erreichbarer Arbeitsraum
Sie müssen wissen, dass der Arbeitsbereich in diesem Fall das Arbeitsvolumen darstellt, das vom Roboterarm erreicht werden kann. Sie müssen wissen, wo dieser Punkt liegt – in den meisten Fällen im Zentrum der Montageplatte am Endeffektor. Dies schließt effektiv alle Werkzeuge aus, die der Endeffektor halten könnte.
Tote Zonen (Dead Zones)
Sie müssen sich bewusst sein, dass es Bereiche innerhalb des Arbeitsbereichs gibt, die der Roboterarm überhaupt nicht erreichen kann. Das sind die toten Zonen, und daran lässt sich nichts ändern.
Maximale Nutzlast vs. Maximale Reichweite
Die angegebene maximale Nutzlastkapazität ist nur innerhalb bestimmter Armspannweiten erreichbar, was nicht mit der maximalen Reichweite verwechselt werden sollte.
Fazit
Arbeitsbereiche sind essenziell für die Funktion eines Roboterarms und jeder anderen Maschine. Sie spielen eine große Rolle bei der Bestimmung von Form und Design des Roboterarms. Diese sieben Typen werden weltweit breit eingesetzt, aber es gibt wahrscheinlich weitere neue Variationen, die noch nicht Mainstream sind. Für weitere Informationen zu Arbeitsbereichen und wie sie für bessere Leistung optimiert werden können, besuchen Sie unsere Website und lassen Sie all Ihre Fragen beantworten.
Industrieroboter
- Die besten Industrielackierroboter für optimale Qualität und Effizienz auswählen
- Autonome Roboter: Was sie können – und was nicht
- Robotersehen in der Industrie: Von der Vision zur Selbstprogrammierung
- Was einen großartigen Instandhaltungsplaner ausmacht: Schlüsselkompetenzen & Impact auf Workforce-Effizienz
- WiFi Calling erklärt: Funktionsweise, Vorteile & Bedeutung
- Wesentliche Merkmale hochwertiger Roboter-Simulationssoftware für erfolgreiche Automatisierung
- Cobots verstehen: Kollaborative Roboter in der modernen Industrie
- Standard Work verstehen: Schlüssel zu Qualität und Verschwendungsreduzierung
- Dauerhafte Arbeitsaufträge (Standing Work Orders): Admin-Aufwand reduzieren & Transparenz erhöhen
- Getränkeroboter: Technologie, Automatisierung und Rolle in der Getränkeindustrie