



Fortschrittliches Roboter-Gelenkdesign: Effizienz & Präzision optimieren
Gelenke sind alles bei Roboterarm-Bewegungen. Ohne Gelenke haben Sie nur einen geraden Metallstab, der sich in keine Richtung bewegen oder drehen kann. Bei Roboterarmen bestimmt die Anzahl der Gelenke, wie effizient die gesamte Struktur ist.
Wir betrachten die verschiedenen Gelenkdesign-Typen, ihre Funktionsweise, Vor- und Nachteile und wie man das Beste daraus macht. Wenn Sie über Automation Ihrer Fertigung nachdenken und unsicher sind, was Sie wählen sollen – das Verständnis von Gelenkdesigns gibt Ihnen Aufschluss über die richtige Wahl.
Roboter-Gelenke erklärt
Quelle: Pinterest
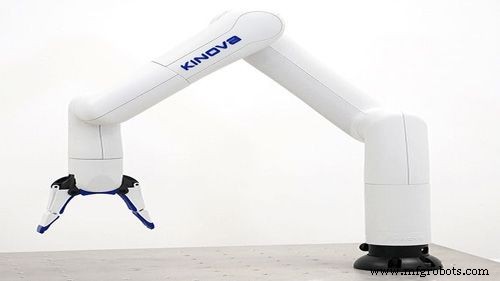
Gelenke beziehen sich auf alle beweglichen Teile des Roboterarms. Da diese Maschinen dem menschlichen Arm nachempfunden sind, ist es normal, dass sie mehrere Gelenke haben, die ihnen die Freiheit geben, sich so weit zu bewegen, wie es nötig ist.
Für optimale Funktionalität muss jedes Gelenk unabhängig, aber gleichzeitig nahtlos mit den anderen zusammenarbeiten. So kann ein Roboterarm gleichzeitig rotieren und sich auf- und abwärts bewegen. Kurz: Ein Roboterarm kann ohne Gelenke nicht funktionieren – das Minimum für einen echten industriellen Roboterarm sind zwei Gelenke. Je mehr Gelenke, desto zuverlässiger der Roboterarm.
In den meisten Fällen werden diese Gelenke als Achsen bezeichnet und sind entscheidend für die Funktionsweise eines Roboterarms. Das Verständnis des Mechanismus hinter den Gelenken ist der beste Weg, um mehr über den Betrieb jedes Components des Roboters zu erfahren.
Gelenktypen
Quelle: Pinterest
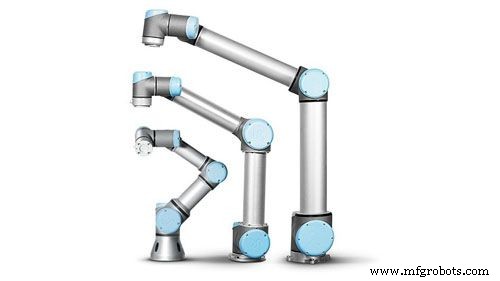
Es gibt etwa 5 Gelenktypen, die in jedem Roboterarm vorkommen. Jedes Gelenk ist für eine spezifische Funktion ausgelegt – ein Austausch für eine andere Rolle ohne ordnungsgemäße Kalibrierung kann zu Schäden führen.
Lineare Gelenke (Linear Joints):
Auch Parallelgelenke genannt, deren Bewegung durch laterale Bewegungen bestimmt wird, sobald der Arm aktiv wird. Dies führt zu einer speziellen translatorischen Bewegung, wie man sie bei Kolben sieht. Lineare Gelenke sind leistungsstark und eignen sich für Roboterarme, die schwere Arbeit verrichten – z. B. Pick-and-Place-Roboter.
Drehgelenke / Verdrehgelenke (Twisting Joints):
Ein Gelenk, das Rotationsbewegungen nutzt, um Bewegung zu erzeugen. Die Bewegung ist relativ zur Rotationsachse, die senkrecht zu den Ein- und Ausgangsverbindungsachsen steht. Auch T-Gelenke genannt, häufig bei Bohrerrobotern im Einsatz, die sich bei hohen Geschwindigkeiten drehen und wenden, um Löcher in harte Oberflächen zu stanzen.
Orthogonale Gelenke (Orthogonal Joints):
Roboterarm-Gelenke, deren Bewegung auf Ein- und Ausgangsverbindungen basiert. In einfachen Begriffen: eine gleitende, translatorische Bewegung, die mit einer linearen Anordnung von Gelenken arbeitet. Hier ist das Ausgangsglied senkrecht zum Eingangsglied – der Grund für die translatorische Gleitbewegung, die ausgelöst wird, sobald der Roboterarm aktiv wird.
Revolvierende Gelenke (Revolving Joints):
Diese weisen eine Rotationsbewegung zwischen zwei Gliedern auf, bei der die Eingangsverbindungsachse parallel zur Rotationsachse steht – im Gegensatz zu den sonst typischen senkrechten Anordnungen. Auch V-Gelenk genannt, leicht mit Verdrehgelenken zu verwechseln, aber ihre Anwendungen in der Fertigung sind grundlegend unterschiedlich.
Rotationsgelenke (Rotational Joints):
Am besten geeignet für Roboter-Manipulatoren, da sie in ihren Bewegungen extrem präzise sind. Die Bewegungen werden durch die Rotation der Achse ausgelöst, die senkrecht zu den Ein- und Ausgangsverbindungsachsen steht. Bekannt als Typ-R-Gelenke, finden sie sich in schnellen Roboter-Setups, die Präzision und Geschwindigkeit priorisieren.
Vorteile und Limitationen von Gelenken in Roboterarmen
Quelle: Pinterest
So gut sie ihre Aufgabe erfüllen – Roboterarme sind nicht fehlerfrei. Als mechanische Systeme ist es normal, bei Erreichen bestimmter Nutzungsgrenzen mechanische Störungen zu haben. Hier sind Vor- und Nachteile roboterischer Gelenke.
Vorteile
- Bewegungsfreiheit: Macht Industrieroboter extrem vielseitig. Eine einfache Programmänderung kann einen Schweißroboter in einen Lackierroboter verwandeln – ohne Neukauf.
- Struktur & Wartbarkeit: Gelenke geben Robotern Struktur, was Reparatur und Wartung erleichtert. Ein Fehler lässt sich auf ein Gelenk eingrenzen, statt wild zu raten.
- Flexibilität: Ermöglicht Verdrehen, Drehen, Heben, Senken. Ohne diese Bewegungen ist ein Roboterarm nur teurer Schrott.
Limitationen
- Schwachstellen: Gelenke sind durch ständige Bewegung Schwachpunkte. Verschleiß ist der Ursprung der meisten Schäden an Industrierobotern – unvermeidbar, nur verzögerbar.
- Hohe Reparaturkosten: Austausch eines Gelenks ist teuer, besonders wenn man nicht in der Nähe des Originalherstellers ist. Passende Ersatzteile zu finden ist schwer und kann die Produktion ausbremsen, da nichts funktioniert, wenn ein einziges Teil fehlt.
Fazit
Roboter-Gelenke sind ein wesentlicher Teil der Automation. Mit der Zeit wird es für Hersteller einfacher, auf Automation umzusteigen, da Roboter mit besseren Gelenken entwickelt werden. Wenn Sie auch diesen Weg gehen wollen, aber nicht wissen, wo Sie anfangen sollen – besuchen Sie unsere Website, dort finden Sie alle Informationen für die richtige Entscheidung.
Industrieroboter
- Mechanische Verbindungen erklärt: Typen, Anwendungen und häufige Ausfallpunkte
- 12 führende Industrieroboter-Anwendungen: Effizienz & Sicherheit steigern
- Roboter-Maschinenbedienung: Nutzen, Nachteile & Investitionsaspekte
- Industrieroboter- und Cobot-Sicherheit: Kritische Priorität für die Fertigung
- Wesentliche Merkmale hochwertiger Roboter-Simulationssoftware für erfolgreiche Automatisierung
- Robotikautomatisierung straffen mit 3DGs fortschrittlicher Robotersimulationssoftware
- Top 10 der führenden Industrieroboter-Hersteller 2020
- Robotik-Singularität: Umfassender Leitfaden für Roboterarme
- Top 3 Mythen über Industrieroboter-Integration entlarvt
- Roboterautomatisierung: Effizienz & Wachstum in Industrie 4.0