



5 bewährte Schritte zu Qualität beim robotergestützten inkrementellen Umformen
Robotergestütztes inkrementelles Umformen ist kosteneffizient für Kleinserien-Blechumformung. Diese Fallstudie zeigt, wie ein Team mit RoboDK Qualität erreichte.
Mario Guillo und sein Team sind Forscher am Institut Maupertuis in Frankreich, das auf Industrieforschung spezialisiert ist.
Das Team bemerkte einige Probleme mit traditionellen Blechumformmethoden – und beschloss, diese zu lösen.
Warum Kleinserien-Blechumformung teuer ist
Blechumformung ist ein Zahlen-Spiel. Fertigen Sie große Stückzahlen identischer Teile, gleichen sich Kosten und Zeit meist aus. Stellen Sie jedoch nur ein oder zwei Teile her, wird es schnell unwirtschaftlich.
Tiefziehen ist eine der gängigsten Umformmethoden. Es erfordert das Konstruieren und Herstellen eines Werkzeugs, dann wird jedes Blech langsam über das Werkzeug „gestreckt“. Bei wenigen Teilen überwiegen die Werkzeugkosten die Umformkosten bei weitem.
Traditionell gehen die meisten Hersteller damit so um: „Nun, so ist das Leben.“ Man hofft, dass die anderen Bearbeitungsoperationen diesen einen ineffizienten Prozess ausgleichen. Oder, wenn Qualität nicht wichtig ist, greift man auf manuelles Umformen zurück.
Mario und sein Team entschieden: Es muss nicht so sein. Es gibt eine Methode, qualitativ hochwertige Produkte wirtschaftlich für Kleinserien herzustellen: inkrementelles Umformen.
In dieser Fallstudie zeigen wir, wie Mario und sein Team mit RoboDK wirtschaftlich Qualitätsprodukte durch robotergestütztes inkrementelles Umformen herstellten.
Was ist robotergestütztes inkrementelles Umformen?
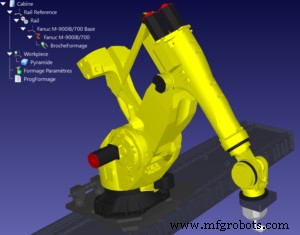
Inkrementelles Umformen (auch inkrementelles Blechumformen) ist eine Alternative zum Tiefziehen, bei der Blechmaterial schichtweise, Schicht für Schicht, verformt wird. Ähnlich wie 3D-Druck oder CNC-Bearbeitung – nur dass statt Material hinzuzufügen oder abzutragen, das Blech in jeder Schicht minimal gebogen wird.
Seit den 1990er Jahren wird inkrementelles Umformen mit modifizierten CNC-Maschinen realisiert. Das CNC-Werkzeug wird durch eine einköpfige Kugel ersetzt, die die gewünschte Form schichtweise in das Blech zeichnet. Ein Schmiermittel reduziert die Reibung.
Modifizierte CNC-Maschinen sind eine gute Lösung, aber sie haben ein Problem: Sie sind für große Teile kostspielig. Das kann für Unternehmen, die inkrementelles Umformen für Prototypen nutzen wollen – eine häufige Anwendung – unrentabel machen.
Robotergestütztes inkrementelles Umformen löst dieses Problem, indem ein Industrieroboter das Werkzeug hält. Es ähnelt der Roboterbearbeitung, die wir in einem früheren Beitrag vorstellten.
Im Gegensatz zu CNC-Maschinen begrenzt der Roboter nicht die Teilgröße. Daher glaubt Marios Team, dass robotergestütztes inkrementelles Umformen für eine breite Palette von Anwendungen genutzt werden könnte, die das Umformen großer Bleche erfordern – darunter Schädelimplantate, Prothesen und Karosserieteile.
5 Schritte zu qualitativ hochwertigem robotergestütztem inkrementellem Umformen
Robotergestütztes inkrementelles Umformen ist überraschend einfach – aber nur, wenn Sie die richtigen Schritte befolgen. Das Team nutzte die folgenden fünf Schritte (wie in ihrer Forschungsarbeit beschrieben), um ein Qualitätsprodukt zu erreichen:
1. 3D-Modell erstellen
Fast alle Produkte werden in CAD-Paketen (Computer Aided Design) entworfen, daher sollte dieser Schritt einfach sein. Sie müssen die gewünschte Form definieren und ein 3D-Modell davon erstellen.
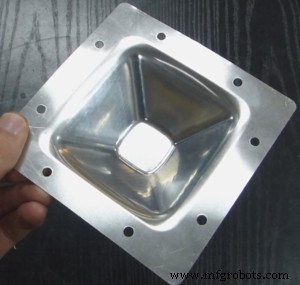
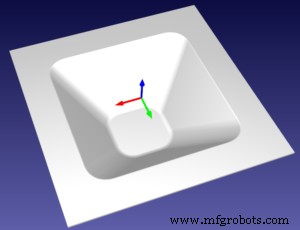
2. Bahn erzeugen
Als Nächstes sollten Sie eine CNC-Bahn erzeugen. Das kann in vielen CAM-Paketen (Computer Aided Manufacturing) geschehen. Vielleicht können Sie Modell und Bahn sogar in derselben Software erzeugen. Falls Ihre CAD/CAM-Software diese Funktion nicht hat, kann ein günstiges CAM-Programm wie CamBam, MeshCAM oder FreeMILL eine gute Option sein.
Das Team nutzte die CamBam-CNC-Software, ein kosteneffizientes Tool für Design und Erstellung von CNC-Modellen und Bahnen.
In diesem Schritt müssen Sie die Schichttiefe und die Schichtstrategie festlegen. Das Team erklärte, dass es für einfache Teile zwei gängige Strategien gibt:
- Z-Schicht-Strategie – Diese einfache Strategie zeichnet jede Schicht separat, mit Einfahren zu Beginn jeder Schicht.
- Spiralstrategie – Diese etwas komplexere Strategie zeichnet eine kontinuierliche Linie, die vom oberen Rand der Form bis zum unteren spiralförmig verläuft. Dies erzeugt ein glatteres Teil und belastet den Roboter mit geringeren Kräften.
3. G-Code erzeugen
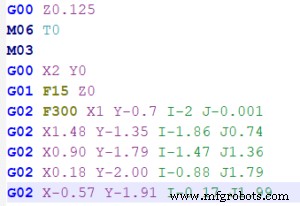
Sobald Sie Ihre Bahn haben, ist der nächste Schritt, sie in Anweisungen umzuwandeln, die eine CNC-Maschine versteht. Die gängigste Option ist G-Code, aber auch APT-CLS oder NCI sind möglich.
Bei traditionellem CNC-basiertem inkrementellem Umformen wäre dies der letzte Schritt vor der Produktion. Da wir jedoch Roboter nutzen, folgt ein weiterer – sehr wichtiger – Schritt.
4. G-Code in Roboterbefehle umwandeln
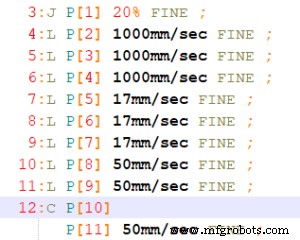
Um einen Roboter für inkrementelles Umformen zu nutzen, müssen Sie den G-Code in Befehle umwandeln, die der Roboter versteht. Jeder Roboterhersteller hat jedoch seine eigene Programmiersprache. Einige bieten spezielle CNC-Software-Add-ons an, die jedoch oft sehr teuer sind und nur mit ihrer Roboter-Marke funktionieren.
Mario und sein Team entschieden sich für RoboDK, da es standardmäßig ein Robot Machining Tool enthält. Es ist sehr einfach zu bedienen und kosteneffizienter als andere Optionen am Markt. Sie laden einfach die G-Code-Datei in die Software, und sie generiert den Roboterpfad automatisch – wobei Roboterfehler vermieden werden.
5. Das Programm auf den Roboter übertragen
Der letzte Schritt ist die Übertragung des Programms auf den Roboter und der Start des inkrementellen Umformprozesses. Wenn alle vorherigen Schritte gut gelaufen sind, sollte dies recht unkompliziert sein. Dennoch gibt es zwei Punkte zu beachten:
- Einen hochsteifen Roboter wählen – Roboter haben geringere Steifigkeit als CNC-Maschinen. Dies kann bei sehr hohen Kräften, die bei Bearbeitungsaufgaben auftreten können, zu Werkzeugablenkung führen. Das Team nutzte einen Schwerlastroboter (Traglast über 500 kg), um ausreichende Steifigkeit für die Aufgabe zu gewährleisten.
- Unnötig dickes Material vermeiden – Dickes Material lässt sich aufgrund der geringen Robotersteifigkeit schwer umformen. Wählen Sie nur die Materialstärke, die für Ihr Produkt erforderlich ist, und seien Sie bereit, dünneres Material zu nutzen, falls Sie Werkzeugablenkungen bemerken.
Beim ersten Programmablauf achten Sie auf eventuelle Werkzeugabweichungen, die durch übermäßige Kräfte am Roboterwerkzeug verursacht werden könnten.
Hier ist ein Video des Teamprojekts:
Diese Arbeit wurde vom Institut Maupertuis in Zusammenarbeit mit Halcyon Performance realisiert.
Industrieroboter
- Die drei wesentlichen Schritte des 3D-Drucks: Vom CAD-Design zum fertigen Teil
- Das ideale Roboterschweißsystem auswählen: Ein Leitfaden
- Drei Schlüsseltrends, die die Zukunft des industriellen Robotik-Materialhandlings antreiben
- Roboterschweiß-Workflow optimieren für maximale Produktionseffizienz
- Through-Arm Roboterschweißbrenner: Hauptvorteile gegenüber konventionellen Designs
- Roboterschweißen vs. manuelles Schweißen: Qualität, Effizienz & Sicherheit steigern
- Luftfahrtfertigung revolutionieren: 5 Schlüsselige Robotik-Innovationen
- Sieben bewährte Schritte zur Qualitätssicherung in Ihrer gesamten Lieferkette
- Aktuelle Qualitätsdokumentation: Warum regelmäßige Updates unverzichtbar sind
- Roboterzerspanung: Flexibilität, Effizienz und Kosteneinsparung freisetzen