



Wie Luftfahrttechnik innovative Kunstwerke ermöglicht
Dass die Luftfahrtindustrie pro Flugzeug Tausende von Bohrungen benötigt, ist kein Geheimnis. In den letzten Jahren hat jedoch der Einsatz von Industrierobotern beim Bohren dazu beigetragen, Fertigungskosten zu senken und Produktivität, Zuverlässigkeit sowie Präzision zu steigern. Der Schlüssel liegt darin, wie man dieses Automatisierungsniveau mit Robotern erreicht.
Kürzlich waren wir daran beteiligt, genau diese automatisierte Bohrtechnologie für die Entstehung eines beeindruckenden Kunstwerks einzusetzen.
Automatisiertes Roboterbohren findet mittlerweile auch in künstlerischen und digitalen Kunstprojekten Anwendung. Ein Beispiel dafür ist das Werk, das das Fertigungsstudio von Neoset Designs für den Künstler Robert Longo realisierte.
In diesem Beitrag zeigen wir einige der Schritte, die zu einem hochpräzisen automatisierten Roboterbohrprozess führen.
Ein einzigartiges Kunstwerk
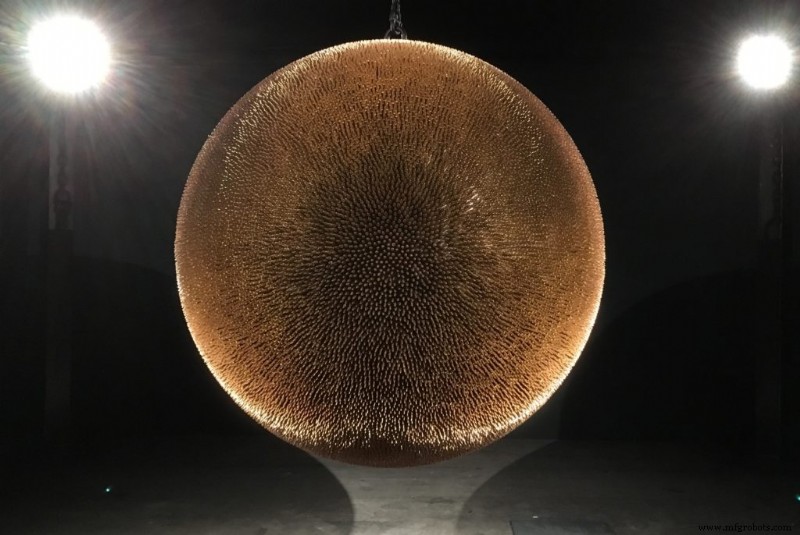
Für das Werk Death Star 2018 des Künstlers Robert Longo wurde ein individuelles automatisiertes Bohrsystem entwickelt.
Das Kunstwerk ist eine schwebende Kugel mit 40.000 polierten Kupfer-Patronenhülsen, die den Anstieg der Todesopfer durch Amokläufe in den USA der letzten 25 Jahre symbolisiert. Zur Unterstützung von Maßnahmen gegen Waffengewalt werden 20 % des Erlöses von Death Star II an Everytown for Gun Safety gespendet.
Technologische Herausforderung: Präzises Roboterbohren
Das Werk wurde im Fertigungsstudio von Neoset Designs gefertigt. Mithilfe modernster Roboterbohrtechnologie konnten 40.000 Bohrungen mit einer Toleranz von 0,150 mm in weniger als zwei Wochen realisiert werden.
Ein Loch zu bohren ist einfach. Es jedoch schnell und präzise zu bohren, ist eine Herausforderung. Die Hauptschwierigkeit besteht darin, exakt an der richtigen Stelle zu bohren, die gewünschten Toleranzen einzuhalten und dabei keine Zeit zu verlieren.
Ein Roboter kann den Prozess beschleunigen und ist eine kosteneffiziente Lösung. Bekannt ist jedoch, dass Roboter per se nicht präzise sind.
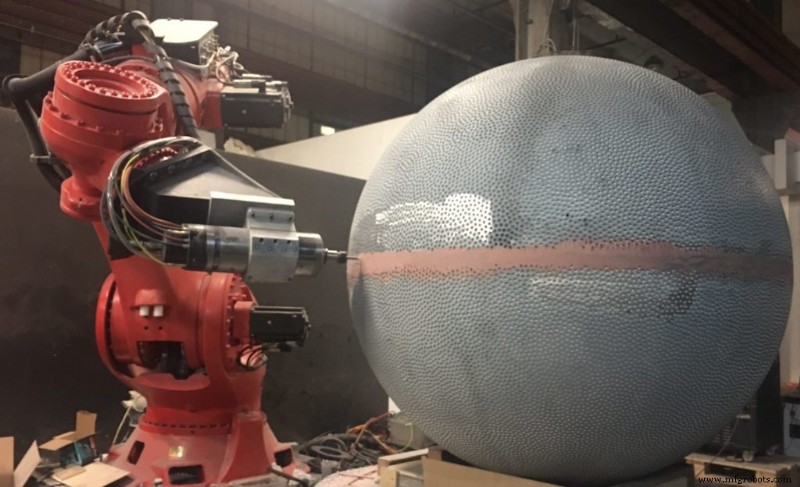
Das System bestand aus einem KUKA Titan Roboter – dem größten am Markt erhältlichen KUKA-Roboter –, einer Bearbeitungsspindel und einem WEISS Rundtisch. Zusätzlich kam ein Creaform C-Track Messsystem zum Einsatz, um die geforderte Genauigkeit zu erreichen. RoboDK-Software wurde für Kalibrierung und Offline-Programmierung verwendet. So ließ sich der Roboter auf unter 0,150 mm kalibrieren – die Toleranz, die für die Platzierung jeder der 40.000 Bohrungen erforderlich war.
Innovation hinter den Kulissen
Für Neoset Designs ist keine Herausforderung zu groß, wenn es um Industrieroboter geht. Sie stellten das richtige Team und die passende Ausrüstung zusammen, um dieses einzigartige Kunstwerk zu schaffen.
Um diese eine Tonne schwere Kugel aus Patronenhülsen zu bauen, musste die Sphäre in zwei Hälften geteilt werden. Jede Halbkugel bestand aus Gussstahl – wichtig für den Roboterbohrprozess, da dies das Fräsen und Bohren stabiler macht. Vor dem Bohren wurde jede Halbkugel bearbeitet, um eine präzise und perfekt runde Kugeloberfläche zu erhalten.
Die innere Struktur und der I-Träger-Rahmen wurden von Proptogroup konstruiert.
Zudem wurde ein spezielles Bohrwerkzeug entwickelt, um Vibrationen zu minimieren. Dieses Werkzeug verhält sich wie eine miniaturisierte 3-Achsen-CNC, die auf dem Roboterflansch montiert ist.
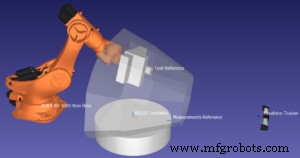
Schließlich nutzte Neoset auch RoboDK-Software, um den KUKA Titan Roboter zu kalibrieren und adaptive Robotersteuerung für die 40.000 Bohrpunkte (Koordinaten der Bohrungen) zu implementieren. Ein Python-Skript und der Roboter-Treiber ermöglichten Echtzeit-Roboterkompensation in RoboDK. Das bedeutet: Die Genauigkeit wird vor jedem Bohrvorgang mit dem Messsystem validiert. Ist sie nicht ausreichend, wird die Roboterposition mittels C-Track 6D-Messung (Positions- und Orientierungskompensation) korrigiert. Diese Kompensation wurde vor jeder Bohrung angewendet, um eine Genauigkeit von besser als 0,100 mm zu erreichen.
Es war ein Privileg, direkt mit Neosets Team an diesem einzigartigen Bohrsystem mit RoboDK, Matlab und der Python-API mitzuwirken.
Industrieroboter
- Proco stellt erschwinglichen kollaborativen Roboter-Palettierer für Blasgeformte PET-Flaschen vor
- 5G-beschleunigtes IoT nutzen: Flexible Data Integration Architecture aufbauen
- Portalanlagen (Cartesian Robots): Die skalierbare Lösung für anspruchsvolle Automatisierung
- Warum Automatisierungsprojekte scheitern: Der menschliche Faktor wird vernachlässigt
- Warum Kunden für gescheiterte Roboterprojekte zahlen – Notwendigkeit der Lieferantenhaftung
- Wann in Roboter-Visionsysteme für die industrielle Automatisierung investieren?
- 6 kritische Faktoren für die Auswahl einer vorgefertigten Roboterzelle
- 5 Schlüsselfaktoren vor Wahl einer vorkonfigurierten Roboterzelle
- Robotik für Spülautomation: Effiziente, sichere Automatisierung in Großküchen
- Bohren & Fräsen von CFRP-Verbundwerkstoffen in der Luftfahrt optimieren