



Top 11 Robot-Programmier-Grundlagen, die jeder Einsteiger beherrschen sollte
Welche grundlegenden Eigenschaften sind beim Einstieg in die Roboterprogrammierung am nützlichsten?
Ob Sie neu in der Robotik sind oder Ihre Programmierkenntnisse verbessern wollen – hier sind die 11 wichtigsten Grundlagen.
Manchmal wirkt es, als bräuchte man einen Robotik-Studienabschluss für den Einstieg. Herkömmliche Industrie-Roboterprogrammierung wirkt für Neulinge schwer zugänglich.
Mit soliden Robotik-Grundlagen und guter Programmiersoftware gelingt der Start jedoch leicht und schnell.
Hier sind die 11 nützlichsten Grundlagen:
1. Grundlegende Teile eines Roboters
Bevor Sie programmieren lernen, hilft ein Überblick über die physischen Komponenten eines Industrieroboters. So kennen Sie die Maschine, die Sie programmieren.
Beispiel: Die wichtigsten Teile eines 6-DoF-Industrieroboters:
- Manipulatorarm
- Endeffektor (Werkzeug)
- Steuerung (Controller)
- Stromversorgung
- Sensoren (falls vorhanden)
Die Komponenten variieren leicht je nach Robotertyp.
2. Freiheitsgrade (Degrees of Freedom – DoF)
Ein zentrales Robotik-Konzept: Die DoF-Zahl gibt an, wie viele unabhängige Achsen der Roboter bewegen kann. Ein 6-DoF-Manipulatorarm hat 6 unabhängig steuerbare Achsen. Einige sind „revolut“ (Drehung), andere „linear“ (Translation). Machen Sie sich mit den DoF Ihres Roboters vertraut, bevor Sie programmieren.
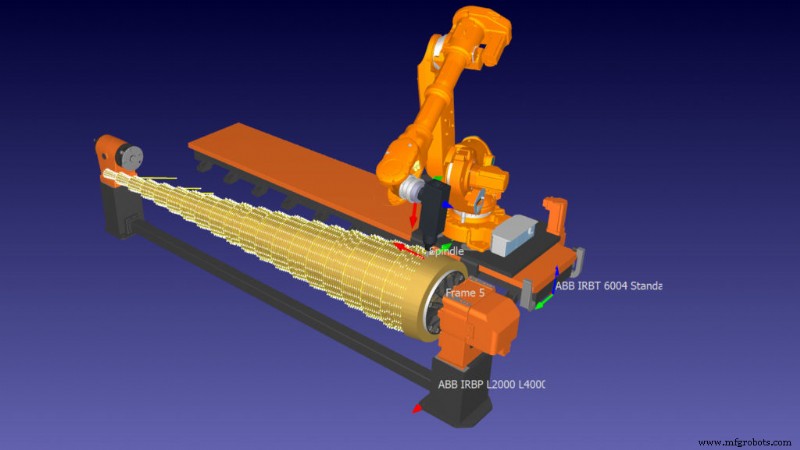
3. Gelenke und Endeffektoren
Das „geschäftige Ende“ des Roboters – der Teil, der die Aufgabe ausführt – heißt Endeffektor. Beim Programmieren lenken Sie meist den Endeffektor auf bestimmte Positionen.
Um den Roboter zu bewegen, senden Sie Anweisungen mit den gewünschten Positionen jedes DoF. Mit Software wie RoboDK programmieren Sie stattdessen direkt die gewünschte Endeffektor-Pose, statt explizite Gelenkwinkel vorzugeben.
4. Pose: Position und Orientierung
Wie sagt man dem Endeffektor, wohin er soll?
Position und Orientierung des Endeffektors (oder jeder programmierbaren Stelle) bilden zusammen die „Pose“. Sie müssen die Pose jeder Zielposition im Programm angeben. Gängigste Methode in der Programmierung: Euler-Winkel.
Mehr dazu in unserem Artikel „Robot Euler Angles: The Essential Primer“.
5. Tool Center Point (TCP)
Da wir am Endeffektor-Pose interessiert sind, nutzen wir den Begriff Tool Center Point (TCP) für das operative Zentrum des Werkzeugs.
Beispiele für verschiedene Endeffektoren:
- Klebepistole – TCP an der Pistolen-Spitze.
- Greifer – TCP in der Mitte der Greiferfinger.
- Schweißbrenner – TCP einige Millimeter vor der Spitze, wo die Flamme heißest ist.
Als Programmierer legen Sie fest, wo der TCP für Ihre Aufgabe am sinnvollsten sitzt.
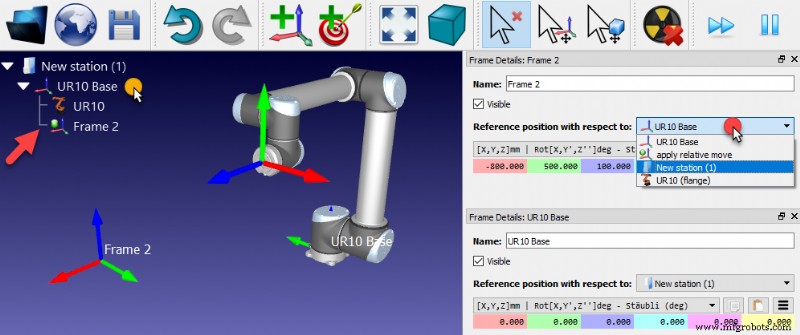
6. Kinematik
Eine anspruchsvollere Robotik-Disziplin: Kinematik beschreibt die geometrische Anordnung des Roboters als umfangreiche Gleichung oder Algorithmus.
- Vorwärtskinematik beantwortet: „Wenn ich die Gelenke auf bestimmte Werte setze, wo landet der TCP?“ – Es gibt genau eine Lösung.
- Inverse Kinematik beantwortet das Gegenteil: „Wenn der TCP diese Pose erreichen soll, welche Gelenkwinkel brauche ich?“ – Oft mehrere Lösungen und Berechnungswege.
Gute Programmiersoftware nimmt Ihnen die Formulierung eigener Kinematik ab, aber das Grundverständnis hilft.
7. Gelenkgrenzen (Joint Limits)
Kinematik nutzt reine Geometrie/Mathematik. Physische Roboter können aber nicht jede geometrisch mögliche Position erreichen.
Gelenkgrenzen beschränken die Bewegung auf physisch machbare Winkel. Sie sagen dem Programm: „Dieses Gelenk darf nicht über diesen Winkel hinaus.“
8. Bewegungstypen (Move Types)
Beim Programmieren stehen verschiedene Bewegungsarten zur Verfügung. Die drei Basisbewegungen:
- Gelenkbewegung (Joint Move) – Schnell, grob. Jedes Gelenk fährt so schnell wie möglich auf seinen Sollwert. Nur im freien Raum einsetzen (Kollisionsgefahr).
- Lineare Bewegung (Linear Move) – Kontrollierte Bewegung entlang einer Geraden zwischen zwei Posen. Langsamer, aber kollisionssicherer.
- Kreisbogenbewegung (Circular Move) – Wie lineare Bewegung, aber auf einem Kreisbogen.
9. Simulation und Offline-Programmierung
Es gibt viele Programmierwege, einschließlich der komplexen Herstellersprachen.
Simulation und Offline-Programmierung bieten einen einfacheren Weg: Sie programmieren ein simuliertes Robotermodell mit intuitiven Befehlen. Die Software wandelt das Programm in Code um, den der physische Roboter versteht.
10. Postprozessoren
Der Teil der Offline-Software, der das Roboterprogramm in herstellerspezifischen Code umwandelt, heißt Postprozessor. Für jeden Roboterhersteller (manchmal mehrere pro Marke) gibt es einen eigenen.
Mehr in unserem Artikel „Robot Post-Processors: Everything You Need to Know“.
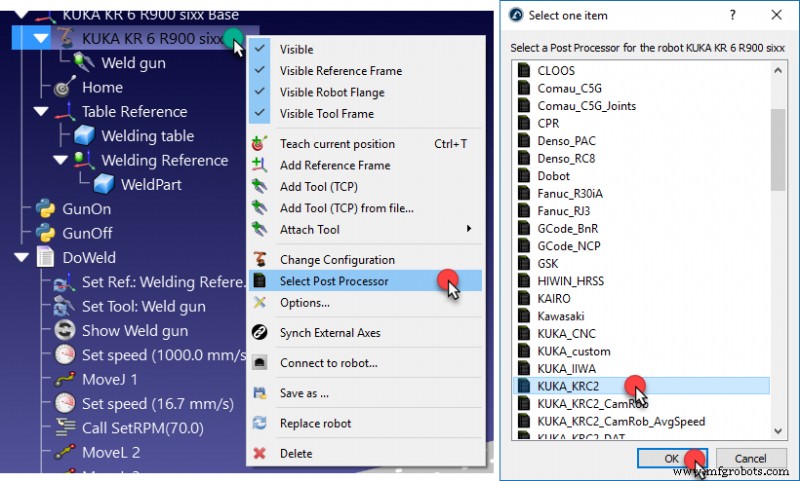
11. Debugging
Egal welche Methode: Debugging ist essenziell. Testen Sie Ihr Programm gründlich, bevor der Roboter in Produktion geht.
Offline-Programmierung gibt einen zusätzlichen Debug-Schritt: Sie testen am simulierten Modell, bevor Sie auf den echten Roboter laden – weniger Fehler in der Produktion.
Möchten Sie sofort starten? Laden Sie eine kostenlose RoboDK-Testversion herunter.
Bei welchen Grundlagen der Roboterprogrammierung brauchen Sie Hilfe? Kommentieren Sie unten oder diskutieren Sie auf LinkedIn, Twitter, Facebook, Instagram oder im RoboDK-Forum.
Industrieroboter
- Wie Remote Monitoring, Programmierung und Predictive Maintenance die industrielle Robotik transformieren
- Gelenkroboter: Der ultimative Leitfaden zu den vielseitigsten Industrierobotern
- Portalanlagen (Cartesian Robots): Die skalierbare Lösung für anspruchsvolle Automatisierung
- SCARA-Roboter: Der ultimative Leitfaden für vielseitige, hochschnelle Industrieautomatisierung
- Roboterprogrammierung verstehen: Methoden erklärt
- TPU-Filament erklärt: Umfassender Leitfaden zu 3D-Drucks flexiblem Material
- Wann ist der richtige Zeitpunkt, in Roboter-Programmierwerkzeuge zu investieren?
- Industrieroboter programmieren: Einsteiger-Leitfaden für den schnellen Start
- Beste Pick-Software für effiziente Roboterautomatisierung auswählen
- Fanuc P-250iA Beschichtungsroboter: Unübertroffene Abdeckung, Präzision & Effizienz