



Nachjustieren von Schweißpunkten vermeiden: Systematisches Troubleshooting für Roboterzellen
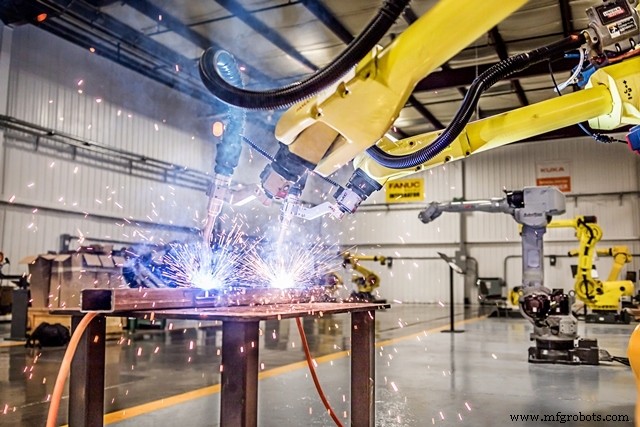
Der häufigste Fehler: Wildes „Touch-Up“ von Punkten
Bei Schweißfehlern: Punkte nachjustieren ist der LASTE Ausweg. Roboter sind auf Tausendstel genau – stimmen Punkte nicht, hat sich ETWAS im System verändert. Ohne Ursachenfindung bringt Touch-Up nichts.
Systematischer 3-Schritt-Fehlerfindung
1. System troubleshooten
Was stimmt nicht? Roboter, Werkzeug, Teil, Vorrichtung? Ohne Eingrenzung: Blindflug.
2. Roboter auf Datum-Nullpunkt fahren
Programmierter Referenzpunkt anfahren. Trifft er? → Roboter-Ausrichtung OK. Fehlt er? → Brenner/Werkzeugpunkt oder Halter am Handgelenk prüfen. Trifft Nullpunkt, aber nicht Naht? → Problem bei Teil oder Vorrichtung, NICHT Roboterarm.
3. Master-Teil prüfen
Unveränderliches Referenzteil (niemals geschweißt). Treffen alle Punkte? → Vorrichtung OK. Fehlen Punkte? → Externe Positionierung (Teil/Vorrichtung) verschoben.
Ergebnis: Weniger Touch-Up, mehr Uptime
Diese Methode verhindert reflexartiges Nachjustieren, findet echte Ursachen, maximiert Anlagenverfügbarkeit & Performance.
Industrieroboter
- VHDLs std_logic meistern: Zustände, Resolution, Wellenform-Analyse
- Zukunft der Arbeit meistern: Strategien, um Wettbewerb zu schlagen
- Verpasste Verbindungen im Kaufzyklus vermeiden: Bewährte Strategien für Lieferketten-Erfolg
- Sauron bauen: Der semi-humanoide Roboter – Komplettanleitung mit Arduino Mega 2560
- Reaktive Wartung vermeiden: Anlagen zuverlässig betreiben
- Top 5 Kran-Sicherheitsrisiken & wie man sie beseitigt
- Hauptursachen für Kranunfälle & wie man sie verhindert
- CMMS-Experten-Serie #7: 6 häufige Software-Fallen & bewährte Vermeidungsstrategien
- Häufige PCB-Ausfallarten verhindern: Praktischer Leitfaden
- Fallstricke nicht-standardmäßiger Materialgrößen vermeiden