



High-Performance Drohnen-ESCs designen: Wesentliche Design-Faktoren und Markt-Lösungen
In der Drohnen-Engineering ist präzise Kontrolle von Motorgeschwindigkeit und -richtung paramount. Brushless DC Motoren dominieren den Markt aufgrund ihrer kompakten Größe, niedrigen Kosten und robuster Performance. Ein Electronic Speed Controller (ESC) ist der Hub, der Power Delivery, Current Sensing, Mikrocontroller-Logik und Kommunikation mit dem Flugsystem managt, was ihn unverzichtbar für moderne UAVs macht.
Kernbetrachtungen für ESC-Design
Beim Architektieren eines ESC müssen Ingenieure folgende kritische Parameter abwägen:
- Batterietyp und Spannungsrating auf der Drohne installiert
- Motorspezifikationen und Leistungsklasse
- Budget-Constraints für Komponenten und Fertigung
- Elektromagnetische Kompatibilität (EMC) und Interferenz-Resilienz
Die meisten Quadcopter nutzen entweder Brushless DC (BLDC) oder Permanent-Magnet Synchron (PMSM/BLAC) Motoren. Die Wahl diktiert den Control-Algorithmus: Trapezoidal oder Field-Oriented Control (FOC). Trapezoidal Control nutzt eine Six-Phase Switching-Sequenz und schätzt Rotorwinkel in sensorless Setups via Back-EMF. FOC hingegen liefert sinusförmige Phasenströme, erreicht 1°-5° Winkelgenauigkeit und maximiert Drehmoment unter schneller Beschleunigung.
Field-Oriented Control Architektur
FOC ist der Industriestandard für Drohnen-ESCs, ermöglicht sanfte Drehmomentgenerierung und effiziente Power-Nutzung. Ein typisches FOC Blockdiagramm umfasst:
- Dual-PI Stromregler
- Optionaler Speed-Loop und Referenz-Stromgenerator
- Clarke, Park und Inverse Park Transforms für Reference Frame Conversion
- Space-Vector Modulator (SVM) zur PWM-Waveform-Generierung
- Startup/Shutdown Logic und Protection Circuits
- Optionaler Observer für sensorless Rotor-Positions-Schätzung
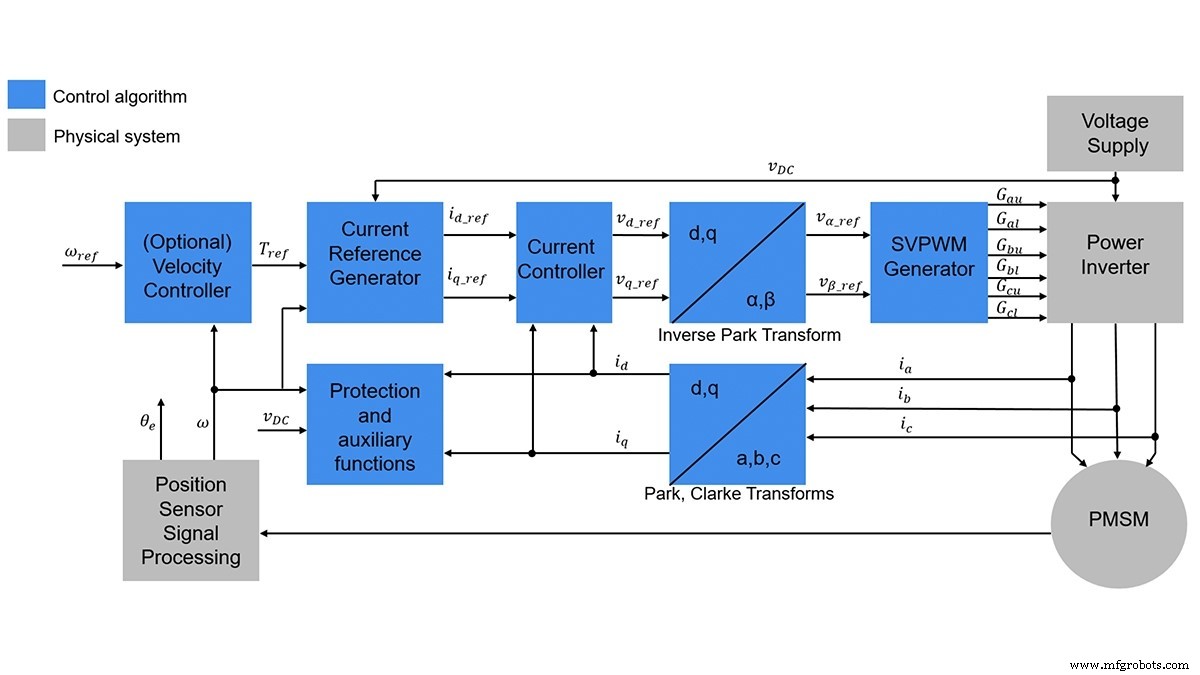
Abbildung 1. Field-Oriented Control Blockdiagramm (Quelle: MathWorks)
Die Wahl zwischen Open-Loop und Closed-Loop (sensorless) Control hängt von den Präzisionsanforderungen der Applikation ab. Closed-Loop Systeme überwachen kontinuierlich Strom und Spannung, um Abweichungen zu korrigieren und konsistente Performance auch unter Laständerungen sicherzustellen.
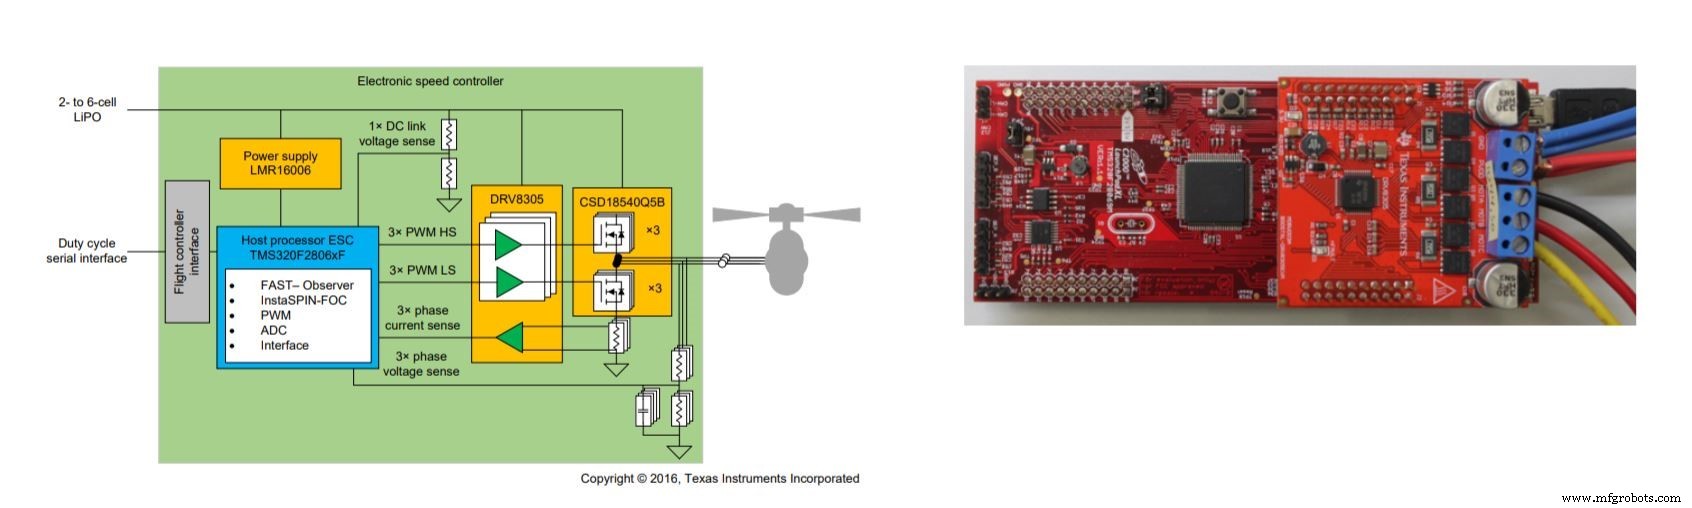
Abbildung 2. Sensorless ESC Design (Quelle: Texas Instruments)
Quadcopter Dynamik und Motor-Koordination
In einem typischen Quadcopter drehen sich zwei Motoren im Uhrzeigersinn, während das gegenüberliegende Paar gegen den Uhrzeigersinn dreht. Gleicher Schub auf allen vier Motoren resultiert in Level-Flight; differentieller Schub produziert Roll, Pitch, Yaw und Höhenänderungen. Flight Controller nutzen PID-Loops, um Motorgeschwindigkeiten in Echtzeit anzupassen und Stabilität während komplexer Manöver zu gewährleisten.
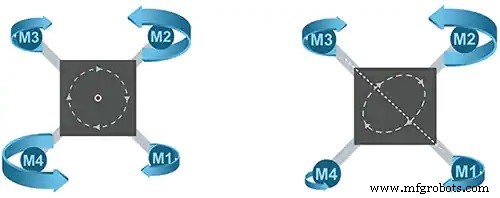
Abbildung 3. Rotor Speed Kombinationen für Drohnen-Manöver (Quelle: STMicroelectronics)
Reference Designs und Kommerzielle Lösungen
Führende Halbleiter-Vendors bieten Turnkey ESC-Lösungen, die Design-Cycle-Time reduzieren und Zuverlässigkeit garantieren:
- Texas Instruments – Die InstaSPIN-FOC und InstaSPIN-MOTION Familien liefern 32-Bit MCU-basierte Control für sensorless FOC, unterstützen Motoren über 12.000 RPM und Spitzenströme >30 A.
- STMicroelectronics – Das STEVAL-ESC001V1 Reference Board treibt jeden Drei-Phasen BLDC/PMSM Motor bis 30 A Peak von einem 6S Li-Po Pack. Vorgefertigte Firmware (STSW-ESC001V1) und ein STM32 FOC SDK straffen Entwicklung.
- NXP – Das RDDRONE-FMUK66 Flight Kit kombiniert einen STM32 Mikroprozessor, Linux, Open CV, GPS und 40 A ESCs, bietet eine Open-Source-Plattform für autonome Drohnen und UAVs.
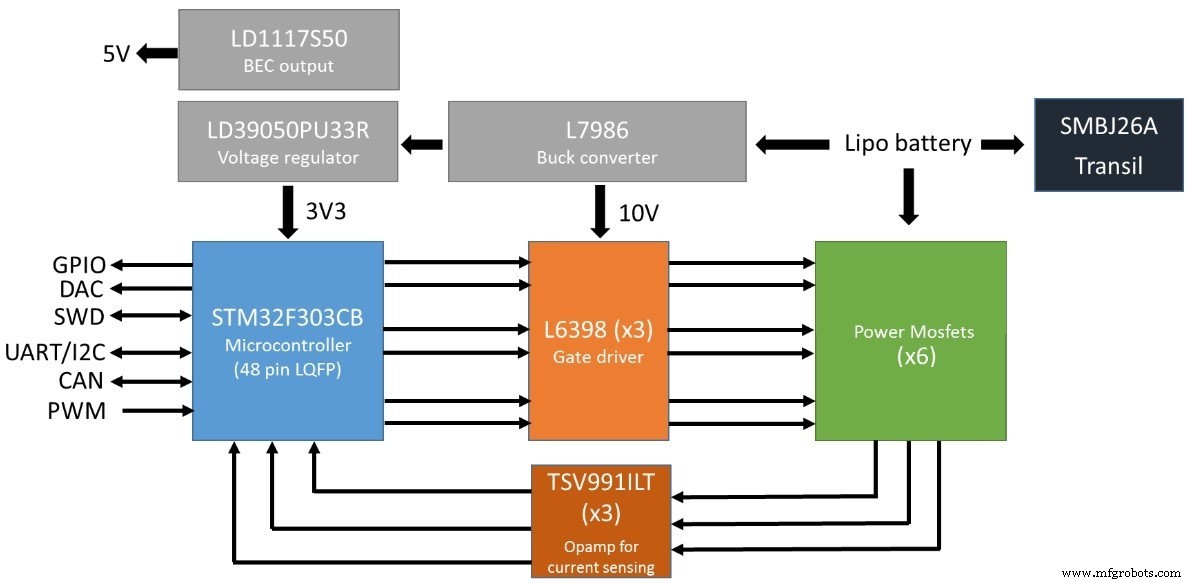
Abbildung 4. STs STEVAL-ESC001V1 Lösung (Quelle: STMicroelectronics)
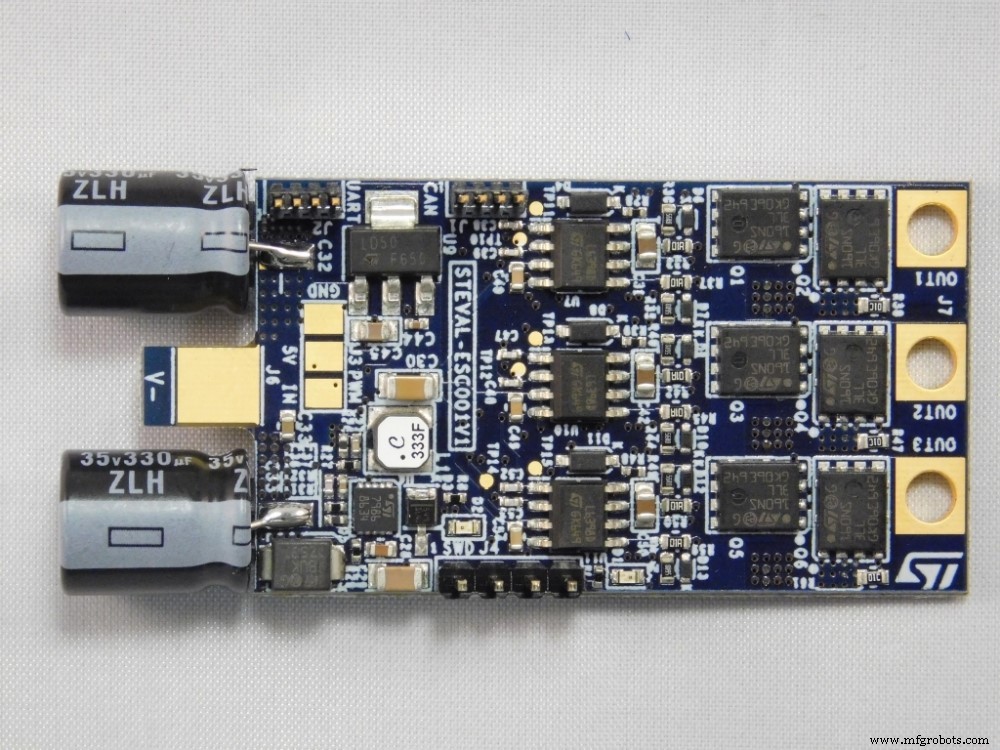
Abbildung 5. STEVAL-ESC001V1 Board (Quelle: STMicroelectronics)
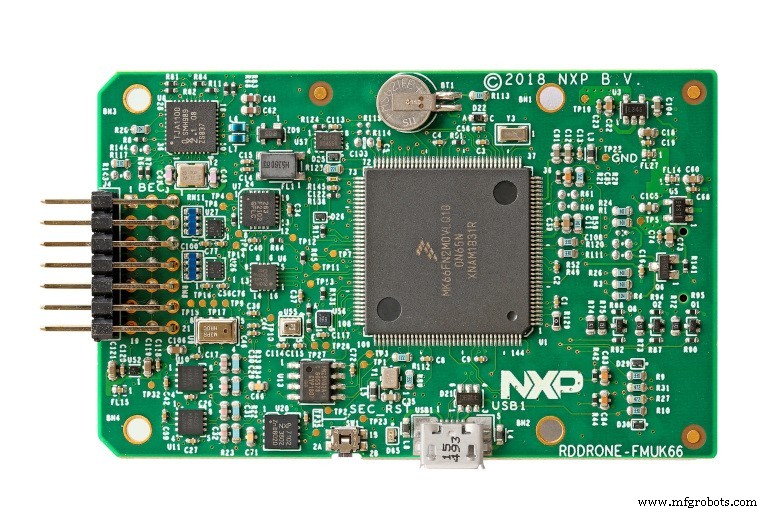
Abbildung 6. RDDRONE-FMUK66 Flight Unit (Quelle: NXP)
HINWEIS: Dieser Artikel wurde ursprünglich auf Power Electronics News veröffentlicht.
Verwandte Themen:
- Electronic Speed Controllers für Drohnen designen
- Drohnen bleiben in Bewegung mit Wireless Charging Solutions
- LiDAR Sensor unterstützt High-Resolution Imaging in UAVs
- Dev Kits bieten Plattformen für Digital-Power, Motor-Control Designs
- Motor Controls für Robotik-Systeme designen
- Sensor Fusion bringt multiple Benefits
Abonnieren Sie Embeddeds wöchentlichen Newsletter für mehr Embedded-System Insights.
Eingebettet
- Freigabe- (Permissive) und Verriegelungsschaltungen (Interlock) in industriellen Steuerungssystemen
- Renesas bringt RX72T Mikrocontroller für fortschrittliche Servo-Steuerung in Industrierobotern
- Präzise Motorsteuerung für fortschrittliche robotische Systeme
- Infineon stellt IMC300 Motor Controller mit integriertem Arm Cortex-M0 für erhöhte Flexibilität vor
- Qualitätskontrolle: Der Eckpfeiler der Motorzuverlässigkeit
- Spannungsregelung in der Bahnverarbeitung meistern: Wesentliche Komponenten erklärt
- Integrierte VSD-Kompressoren: 8 Schlüsselvorteile für Energieeffizienz & Kosteneinsparung
- Faktoren, die die Hydraulikmotordrehzahl beeinflussen: Umfassender Leitfaden
- Hydraulikmotor-Drehzahl per PWM & Fernsteuerung regeln: Praxisleitfaden
- Schlüsselfaktoren für die Drehzahl eines Hydraulikmotors