



SPS vs. RTU: Wesentliche Unterschiede und Markttrends
Die Konvergenz zwischen speicherprogrammierbaren Steuerungen (SPS) und Remote Terminal Units (RTUs) ist relativ neu. In Bezug auf den installierten Basisbestand haben SPS die RTUs seit Jahrzehnten überholt und dominieren den Markt – sie sind praktisch zu Commodities geworden.
Getrieben durch dieses Wachstum verbesserten viele Anbieter SPS-Funktionen und versuchten teils, in den RTU-Markt einzudringen, indem sie RTU-ähnliche Funktionen für SPS entwickelten. So weit, dass manche SPS als RTUs vermarktet werden.
Andererseits unterscheiden sich Ursprünge und Geschichte beider Geräte. RTUs entwickelten sich eng mit SCADA-Systemen, deren wesentliche Bestandteile sie sind.
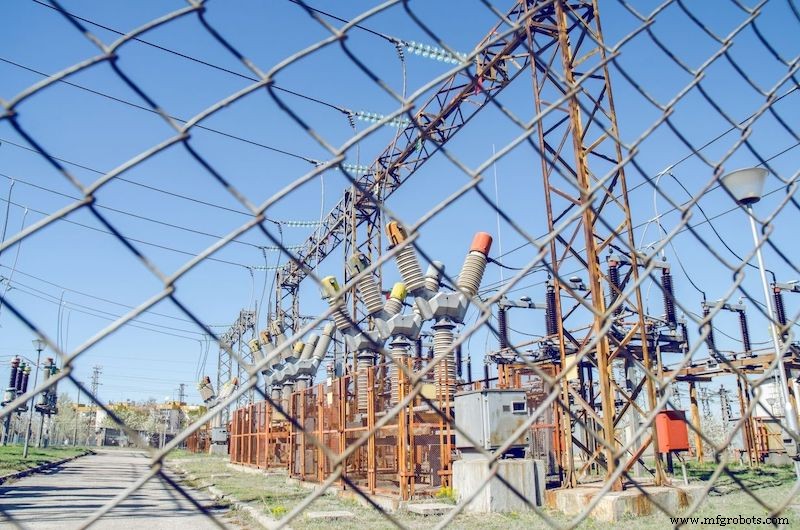
SCADAs und RTUs wurden erstmals in der Telekommunikationsbranche eingeführt, später in den 1950er Jahren in Kraftwerken. Das Problem: Datenkommunikation von Feldeinstrumenten über sehr große Distanzen.
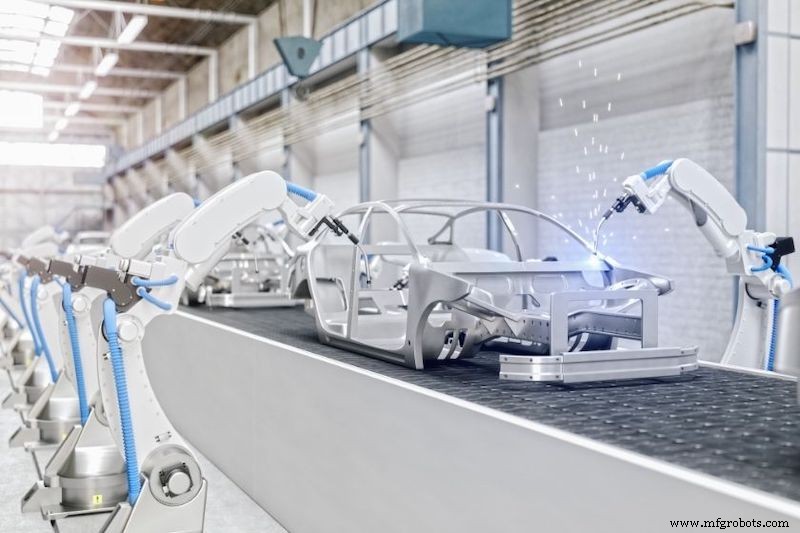
SPS kamen später, Anfang der 1970er Jahre, auf – erst als kompakte Personal-Computing- und Mikroprozessortechnologie einen Stand erreichte, der Massenproduktion viabel machte. SPS gingen direkt in die industrielle Fertigung, ersetzten komplexe, unflexible Relais-Schaltungen durch kompakte Geräte, die leichter in Produktionshallen Platz fanden. Die Automobilfertigung war unter den ersten Nutznießern.
Was ist eine SPS?
SPS sind im Wesentlichen Computer für die Automatisierung industrieller Prozesse. Eine SPS besteht aus einer Zentraleinheit (CPU) sowie Ein- und Ausgängen. Die CPU führt das vom Anwender installierte Programm aus. Verschiedene Modultypen lassen sich typischerweise integrieren: digitale und analoge Ein-/Ausgänge, Netzwerkkommunikation, Protokolladapter, Bus-Erweiterungen u. a.
Verschiedene Programmiersprachen können für SPS genutzt werden, am populärsten sind KOP (Kontaktplan) und Strukturierter Text (ST). KOP ist eine visuelle Sprache, die Öffnen und Schließen von Kontakten und Relais emuliert. Strukturierter Text nutzt eine an C-basierte Sprachen angelehnte Syntax und erlaubt komplexere Instruktionen – daher wird er bei komplexeren Steuerungsanwendungen eingesetzt.

Jede SPS arbeitet zyklisch durch drei grundlegende Tasks in Folge: Eingänge lesen, Programm ausführen, Ausgänge schreiben.
Zu Beginn jedes Zyklus aktualisiert die SPS den Status aller physischen Eingänge, damit der korrekte Zustand verwendet wird. Dann wird das vorprogrammierte Programm ausgeführt – Hauptroutinen und Unterprogramme. Schließlich werden die physischen Ausgänge basierend auf den Programmergebnissen aktualisiert. Dies geschieht jeden SPS-Zyklus; die Zykluszeit ist ein Schlüsselmaß, das Programmierer häufig zur Leistungssteigerung optimieren.
Was ist eine RTU?
RTUs sind mikroprozessorbasierte Steuereinheiten zur Überwachung und Steuerung von Feldgeräten. Sie werden primär in SCADA-Systemen eingesetzt und bilden die Schnittstelle zwischen SCADA-Steuerung und physischen Prozessen samt Sensoren und Instrumentierung. Ähnlich wie SPS bestehen RTUs aus CPU, Ein-/Ausgangsmodulen sowie Kommunikations- und Protokollübersetzungsoptionen.

Die Programmierung von RTUs ist im Allgemeinen deutlich simpler als die von SPS. Die meisten RTUs werden über ein Webinterface konfiguriert – darüber hinaus wird wenig Konfiguration vorgenommen. Zwar sind moderne RTUs kompatibel, die meisten sind jedoch nicht für Regelkreise und komplexe Logik vorgesehen oder unterstützen diese nicht. Zykluszeiten sind extrem kurz, typischerweise im 1-Millisekunden-Bereich.
Vergleich von SPS und RTU
Bei der Programmierbarkeit kann dies als Vor- oder Nachteil gesehen werden, je nach Situation. RTUs mit ihrem einfachen Interface könnten als benutzerfreundlicher gelten. Dasselbe Interface ist jedoch für komplexe Steuerungssysteme unflexibel und manchmal inkompatibel mit der Anwendung.
RTUs sind im Allgemeinen größer als SPS. Ein Grund: zusätzliche Features für Haltbarkeit und Robustheit beanspruchen mehr Platz. Das prominenteste Merkmal ist das Gehäuse, das rauen Umgebungsbedingungen standhalten muss. SPS sind kompakter, da sie für Industrie und Fabriken gedacht sind, wo Platz meist knapp ist.
RTUs sind durchschnittlich teurer als SPS aufgrund von Größe und Robustheitsanforderungen. Dies ist jedoch selten ein Entscheidungsfaktor bei der Gerätewahl. Mit SPS für industrielle Umgebungen und RTUs für Fernüberwachung im Außenbereich kommen Kostenüberlegungen mit dem Projektumfang.
Generell sind RTUs besser für Fernüberwachung geeignet – Versorgungswirtschaft, Landwirtschaft. SPS werden in nahezu allen Industrien eingesetzt und werden so bald nicht ersetzt. Trotz gewisser Ähnlichkeiten werden beide Geräte unterschiedlich eingesetzt.
Setzen Sie in Ihrer Arbeit mehr RTUs oder SPS ein? Warum?
Automatisierungssteuerung System
- Wesentliche Unterschiede zwischen mexikanischem und US-Zollbrokerage: Ein praktischer Leitfaden
- PLC, PAC und IPC verstehen: Wichtige Unterschiede erklärt
- Wartung vs. Reparatur: Wesentliche Unterschiede & Budgetoptimierung
- Industry 4.0 vs. Industry 5.0: Was sich ändert und warum es wichtig ist
- 3-Achs vs. 5-Achs-Zerspanung: Was Sie wissen müssen
- SCADA vs. HMI: Wesentliche Unterschiede und ihre Rolle in Industry 4.0
- DC- vs. AC-Motoren: Wichtige Unterschiede & Kaufberatung
- Delaware: Nahtlose Verbindung von menschlicher Expertise und KI-Innovation
- G-Code vs. M-Code verstehen: Wichtige Unterschiede für CNC-Bediener
- CNC-Fräsen vs. CNC-Drehen: Wesentliche Unterschiede und Designimplikationen