



Vier wichtige Roboterarten, die Hersteller kennen müssen
Dieser Artikel erschien ursprünglich auf IndustryWeek. Gastbeitrag von Matt Minner, Senior Consultant for Technical Services bei Catalyst Connection, Teil des MEP National Network™.
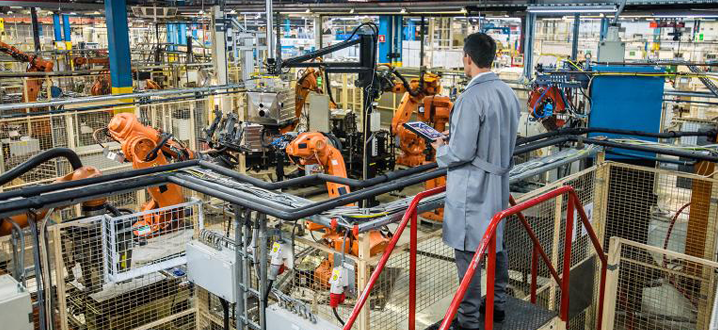
In der Fertigungsbranche gibt es derzeit viel Aufsehen um Roboter – und wie sie Herstellern helfen können, einige der Herausforderungen des heutigen Marktes zu bewältigen, wie gesteigerte Produktivität und Fachkräftemangel.
Aber was genau meinen Analysten und Automatisierungsexperten, wenn sie das Wort „Roboter“ verwenden? Und wie können verschiedene Roboterarten einen tatsächlichen Fertigungsbetrieb verbessern? Wenn Sie ein kleinerer Hersteller sind, der neugierig auf Roboter ist, aber noch nie mit ihnen gearbeitet hat, kann es schwierig sein, sich vorzustellen, wie Roboter in Ihre Anlage passen könnten. Hier ist ein Überblick über vier Arten von Industrierobotern, die jeder Hersteller kennen sollte.

1. Gelenkroboter (Articulated Robots)
Ein Gelenkroboter ist der Roboter-Typ, der den meisten Menschen in den Sinn kommt, wenn sie an Roboter denken. Ähnlich wie CNC-Fräsmaschinen werden Gelenkroboter nach der Anzahl der Drehpunkte oder Achsen klassifiziert. Der häufigste ist der 6-Achs-Gelenkroboter. Es gibt auch 4- und 7-Achs-Modelle auf dem Markt.
Flexibilität, Geschicklichkeit und Reichweite machen Gelenkroboter ideal für Aufgaben, die sich über nicht-parallele Ebenen erstrecken, wie z. B. Maschinenbestückung. Gelenkroboter können auch leicht in einen Maschinenwerkzeugbereich hineingreifen und unter Hindernissen hindurch, um an ein Werkstück zu gelangen (oder sogar um ein Hindernis herum, bei einem 7-Achs-Roboter).
Abgedichtete Gelenke und Schutzhüllen ermöglichen es Gelenkrobotern, sowohl in sauberen als auch in schmutzigen Umgebungen hervorragend zu arbeiten. Die Möglichkeit, einen Gelenkroboter auf jeder Oberfläche zu montieren (z. B. an der Decke, auf einer Schiene), ermöglicht eine breite Palette von Arbeitsoptionen.
Die Raffinesse eines Gelenkroboters geht mit höheren Kosten im Vergleich zu anderen Roboterarten mit ähnlicher Traglast einher. Und Gelenkroboter sind weniger geeignet als andere Roboterarten für sehr hochgeschwindige Anwendungen aufgrund ihrer komplexeren Kinematik und relativ höheren Komponentenmasse.

2. SCARA-Roboter
Ein Selective Compliance Articulated Robot Arm (SCARA) ist eine gute – und kosteneffiziente – Wahl für Operationen zwischen zwei parallelen Ebenen (z. B. Teiletransfer von einem Tablett auf ein Förderband). SCARA-Roboter glänzen bei vertikalen Montageaufgaben wie dem Einfügen von Stiften ohne Verkanten aufgrund ihrer vertikalen Steifigkeit.
SCARA-Roboter sind leicht und haben kleine Fußabdrücke, was sie ideal für Anwendungen in beengten Räumen macht. Sie sind auch zu sehr schnellen Zykluszeiten fähig.
Aufgrund ihres festen Schwenkarm-Designs, das in bestimmten Anwendungen ein Vorteil ist, stoßen SCARA-Roboter an Grenzen, wenn es um Aufgaben geht, die das Arbeiten um oder das Hineingreifen in Objekte wie Vorrichtungen, Spannvorrichtungen oder Maschinenwerkzeuge innerhalb einer Arbeitszelle erfordern.

3. Delta-Roboter
Delta-Roboter, auch „Spinnenroboter“ genannt, nutzen drei am Sockel montierte Motoren, um Steuerarme zu betätigen, die das Handgelenk positionieren. Basis-Delta-Roboter sind 3-Achs-Einheiten, aber 4- und 6-Achs-Modelle sind ebenfalls erhältlich.
Indem die Antriebe auf oder sehr nahe am stationären Sockel montiert sind – im Gegensatz zu jedem Gelenk wie bei Gelenkrobotern – kann der Arm eines Delta-Roboters sehr leicht sein. Dies ermöglicht schnelle Bewegungen, was Delta-Roboter ideal für sehr hochgeschwindige Operationen mit leichten Lasten macht.
Ein wichtiger Punkt beim Vergleich von Delta-Robotern mit anderen Roboterarten: Die Reichweite bei Delta-Robotern wird typischerweise durch den Durchmesser des Arbeitsbereichs definiert, im Gegensatz zum Radius vom Sockel aus, wie bei Gelenk- und SCARA-Einheiten. Ein Delta-Roboter mit 40″ Reichweite hätte also nur die halbe Reichweite (20″ Radius) eines 40″ Gelenk- oder SCARA-Roboters.

4. Kartesische Roboter
Kartesische Roboter bestehen typischerweise aus drei oder mehr Linearantrieben, die für eine bestimmte Anwendung zusammengebaut sind. Über einem Arbeitsbereich positioniert, können kartesische Roboter erhöht werden, um Platz am Boden zu maximieren und eine breite Palette von Werkstückgrößen aufzunehmen. (Wenn sie auf einer erhöhten Struktur über zwei parallelen Schienen platziert werden, werden kartesische Roboter als „Portalroboter“ bezeichnet.)
Kartesische Roboter verwenden typischerweise Standard-Linearantriebe und Montagehalterungen, was Kosten und Komplexität jedes „kundenspezifischen“ kartesischen Systems minimiert. Höherkapazitive Einheiten können auch mit anderen Robotern (wie Gelenkrobotern) als „Endeffektoren“ integriert werden, um die Systemfähigkeiten zu erweitern. Allerdings kann die kundenspezifische Natur kartesischer Roboter Design, Spezifikation und Programmierung für kleinere Hersteller, die einen „Do-it-yourself“-Ansatz bei der Robotikimplementierung verfolgen, herausfordernd oder unerreichbar machen.
Kartesische Roboter können nicht leicht in oder um Hindernisse hineingreifen. Und ihre freiliegenden Gleitmechanismen machen sie weniger geeignet für staubige/schmutzige Umgebungen.
Fazit
Ob Sie die Implementierung selbst angehen oder mit einem seriösen Systemintegrator zusammenarbeiten – die Kenntnis der verschiedenen verfügbaren Roboterarten hilft Ihnen, die beste Maschine auszuwählen. Ein grundlegendes Verständnis der Fähigkeiten und Kosten verschiedener Roboterarten ist ein entscheidender erster Schritt zu einer fundierten Entscheidung.
Um mehr über die Unterschiede zwischen verschiedenen Roboterarten auf dem Markt zu erfahren, laden Sie den „Manufacturer's Guide to Robotics“ vom MEP National Network-Vertreter Catalyst Connection (Teil von Pennsylvania MEP) herunter, der kleinen und mittleren Herstellern hilft, technologische Transformationen zu meistern.
Industrietechnik
- 5 wesentliche T-Griff-Typen: Was jeder Bediener wissen sollte
- Warum Hersteller heute IoT Asset Management Priorisieren müssen
- Drei essenzielle Security-Praktiken, die jeder IoT-Hersteller adoptieren muss
- Wichtige Werkzeugmaschinen-Tipps, die jeder Zerspaner beherrschen sollte
- Wesentliche Supply-Chain-Erkenntnisse, die jeder CEO beherrschen muss
- 4 essenzielle Einblicke, die jeder Arbeitgeber zum Supply-Chain-Recht braucht
- 5 wesentliche Erkenntnisse zu agiler Softwareentwicklung für jedes Unternehmen
- Turmkran-Typen im Überblick: Der richtige Kran für Ihr Bauprojekt
- 5 Schlüsseltypen industrieller Instandhaltung zur Produktivitätssteigerung
- 4 wesentliche Fähigkeiten, die jeder Abkantpressen-Bediener beherrschen muss