



CAN-Bus-Shield erklärt: Hauptmerkmale und Anwendungen in modernen Fahrzeugsystemen
Früher war Automobiltechnik weniger fortschrittlich. Innovationen wie der CAN-Bus-Shield machten Fahrzeuge intelligenter: Motordrehzahl, Geschwindigkeit über Fahrzeugelektronik abrufbar. Beliebt durch Zuverlässigkeit & mittlere Kommunikationsgeschwindigkeit. Hier: CAN-Bus-Fähigkeiten & Mikrocontroller-Anbindung.
1. Was ist der CAN-Bus?
CAN-Bus-Shield = industrieller Controller in modernen Werkzeugmaschinen. Beispiel: Onboard-Diagnose nutzt valide Messages von Minimotoren oder TIPM für elektronische Funktionen.
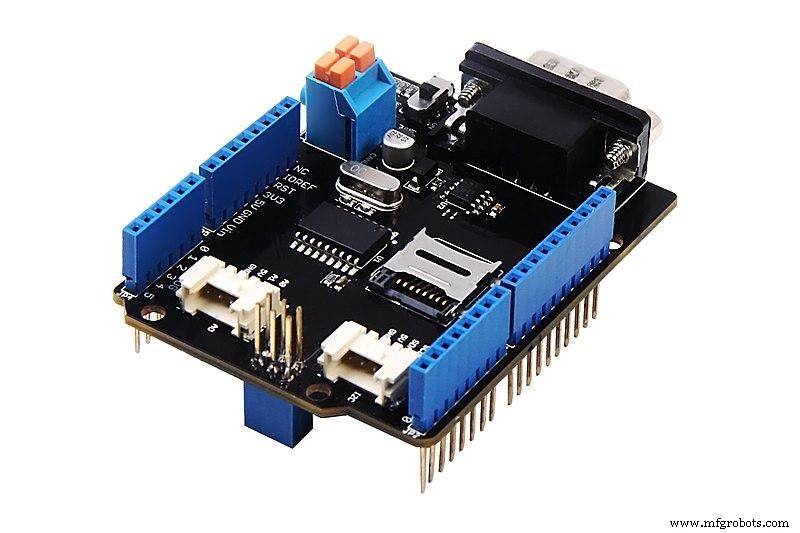
(CAN-Bus-Shield V2 Chip)
https://commons.wikimedia.org/wiki/File:CAN_BUS_Shield_V2.jpg
2. Features
- CS-Pin kompatibel mit TF-Kartenspeicher, SD-Kartenslot für Nachrichtenlogging.
- Standard-Pinout mit änderbarem Chip-Select-Pin.
- CAN Version 2, Remote Frames, 1 MBit/s Datengeschwindigkeit.
- Default Pinout: Industrieller Sub-D 9-pol Stecker.
- CAN & OBD-II Pinout wählbar.
- Ersetzbarer INT-Pin.
- Standard Frame, zwei Empfangsmodi, Arduino-kompatibles Interface.
- Grove CAN-Bus Modulanschlüsse für UART & I2C.
3. Hardware & Software
A. Hardware
- DB9 Stromschnittstelle.
- V_OBD.
- LED-Indikatoren: PWR, TX, RX, V_OBD, INT.
- Klemmen für CAN_L & CAN_H.
- Arduino UNO Pinout.
- Serielle Grove-Connectors.
- I2C Grove-Connectors.
- ICSP-Pins.
- MCP2551 – High-Speed CAN Transceiver.
- MCP2515 – Einzelner CAN-Controller mit SPI-Interface.
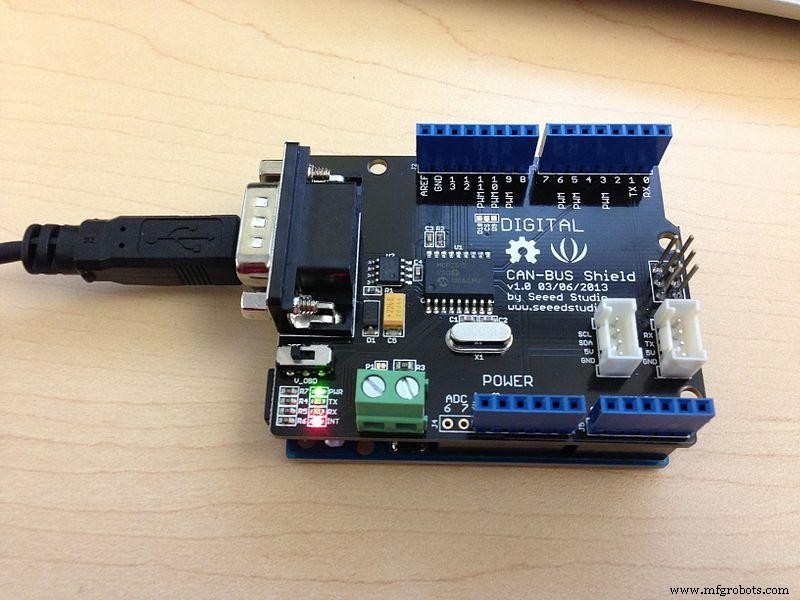
(CAN-Bus-Shield mit Arduino Uno)
https://commons.wikimedia.org/wiki/File:Arduino_Uno_with_CAN-bus_shield.JPG
B. Software
Kompatibel mit Arduino Standard-Interfaces (Uno, Leonardo, Mega).
4. Funktionsweise
Video: https://www.youtube.com/watch?v=PEI5EWSgaRk
5. Einstieg in CAN-Bus-Shield
Benötigtes Material
- 2× CAN-Bus-Shields (SPI-Kommunikation).
- 2× Seeeduino V4.2.
- Jumper-Kabel für Shield-Verbindung.
Hardware-Verbindung
Beide Shields auf Seeeduino V4.2 stecken. Jumper: CAN_L ↔ CAN_L, CAN_H ↔ CAN_H.
Software-Installation
Arduino Library für CAN-Bus konsultieren. Ein Node als Master, anderer als Slave konfigurieren.
Code
Passenden Sketch in Arduino IDE hochladen.
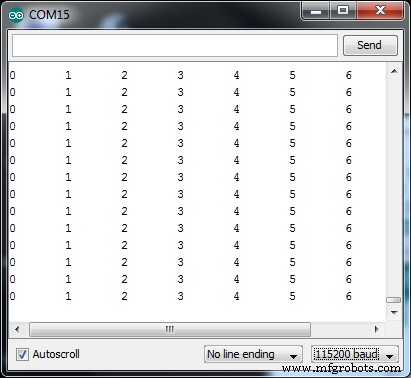
(Serial Monitor: gesendete/empfangene Daten zwischen zwei Shields)
6. FAQ
Kompatibel mit Arduino?
Ja – Uno, Mega, Leonardo vollständig unterstützt.
SS-Pin ändern?
- Kupferbahn zwischen D10 und CS durchtrennen.
- Draht zu D9 verlöten.
- In Library SS-Pin entsprechend anpassen.
CAN-Bus Shield Init fehlschlägt
Ab V1.1 bis V2+: Code anpassen → MCP_CAN CAN(9); // CS auf Pin 9
Fazit
CAN-Bus-Shields ideal für Automobilanwendungen. Mit Arduino steuern sie Dashboard-Elemente per Code. Projekte damit leichter umsetzbar. Professionelle Hilfe? Kontaktieren Sie uns.
Industrietechnik
- Bluetooth-gesteuerter Arduino-Spybot bauen – Überwachungsroboter mit IP-Kamera
- Arduino-GrowBox-Controller: Open-Source-Firmware & Hardware für Pflanzenzucht
- Daten nutzen: Wie Smart Factories Effizienz in Industrie 4.0 treiben
- Oxyfuel-Schneiden: Die zeitlose, kosteneffiziente Metallformlösung
- Surface Mount Technology (SMT) erklärt: Die Zukunft der PCB-Integration
- Feinguss in der Luft- und Raumfahrt: Präzision, Effizienz & Nachhaltigkeit
- EDM-Senkerodieren verstehen: Grundlagen der Kavitäten-Funkenerosion
- Hartzerspanung entmystifiziert: Kernkonzepte & Best Practices
- Automobilmotoren entmystifiziert: Im Herzen der Antriebskraft
- Kfz-Relais: Funktion, Typen, Aufbau & Schutzmechanismen