



Arduino Yun 5-DOF Roboterarm mit IoT & Blynk-Steuerung
Komponenten und Zubehör
| Arduino Yun (oder beliebiges Arduino-Board) | × | 1 |
| Servos (Tower Pro MG996R) | × | 5 |
Apps und Online-Dienste
- Blynk – Mobile App für IoT-Steuerung
- MATLAB mit Robotics Toolbox – Forward Kinematics
Über dieses Projekt
Mein erster Roboterarm mit folgenden Features:
- 5 DOF (eigentlich 4 ohne Greifer)
- Arduino Yun als „Gehirn“ mit IoT-Fähigkeit
- Steuerung per Blynk-App (Smartphone)
- Forward Kinematics in MATLAB (Robotics Toolbox) implementiert
- Eigene Library MotionGenerator für sanfte Bewegungen (Begrenzung von Maximalgeschwindigkeit & Beschleunigung)
Komponenten & Material
- 1× Arduino Yun (oder anderes Board)
- 5× Servomotoren (für Greifer reicht billigster Micro-Servo)
- 1× 5V Netzteil, min. 2,5 A
- 2× LEDs + Widerstände (100 Ω rot, 150 Ω blau)
- 2× Holz-Eisstäbchen
- 1× Metall-Draht
- 1× Kunststofffolie (z. B. Duschgel-Flasche)
- 1× Gummi-Band
- 2× kleine Schwämme
- 9× M3 Kunststoffschrauben, 6× M2,5 Kunststoffschrauben
- 1× Holzplatte 3 mm (30×50 cm)
- Holzleim, Zeit zum Programmieren

Roboter bauen
- Servos vermessen & Drehmoment prüfen → bestimmt Armlängen & Robotergröße. Ich nutzte 2 Paare Micro-High-Torque-Servos (bis 140° statt 120°). Empfehlung: 180°-Servos für mehr Bewegungsbereich.
- Arme zuschneiden – kreativ, kein festes Design.
- Greifer bauen: Eisstäbchen halbieren, Kunststofffolie als Rückholfeder, Drahtzug zur Betätigung. Pivot per M3-Schraube, Antrieb über zweiten Eisstäbchen (siehe Foto).
- Basis & Arduino-Halterung bauen, alles zusammenfügen.
- Optional: Schleifen, Lackieren (ich: Silber mit roten Streifen für Metall-Look).


Software
- Blynk-Interface erstellen (Website: blynk.io – einfach & intuitiv).
- Arduino IDE:
- Arduino Yun konfigurieren
- Blynk Library installieren (Sketch → Include Library → Manage Libraries → „Blynk“ suchen)
- SimpleTimer Library in
Arduino\libraries\SimpleTimerablegen - MotionGenerator Library (meine Eigenentwicklung) in
Arduino\libraries\MotionGeneratorablegen - Sketch
RobotArm_instructables.inokompilieren & hochladen (Blynk Token aktualisieren!)


MotionGenerator ist eine analytische Lösung für ruckfreie Punkt-zu-Punkt-Bewegungen mit einstellbaren Limits für Maximalgeschwindigkeit und Beschleunigung.
Optional (Forward Kinematics): Benötigt MATLAB + Robotics Toolbox. Roboter per USB & Blynk verbunden. MATLAB liest Serielle Daten (richtigen COM-Port in MainScrip.m eintragen) und führt MainScrip.m aus. Kinematik-Parameter in robotKinematicsFcn.m anpassen (abhängig von eigenen Armlängen).
Quellcode & Downloads
Alle Source-Files als ZIP-Archiv (C/C++) – Download-only.
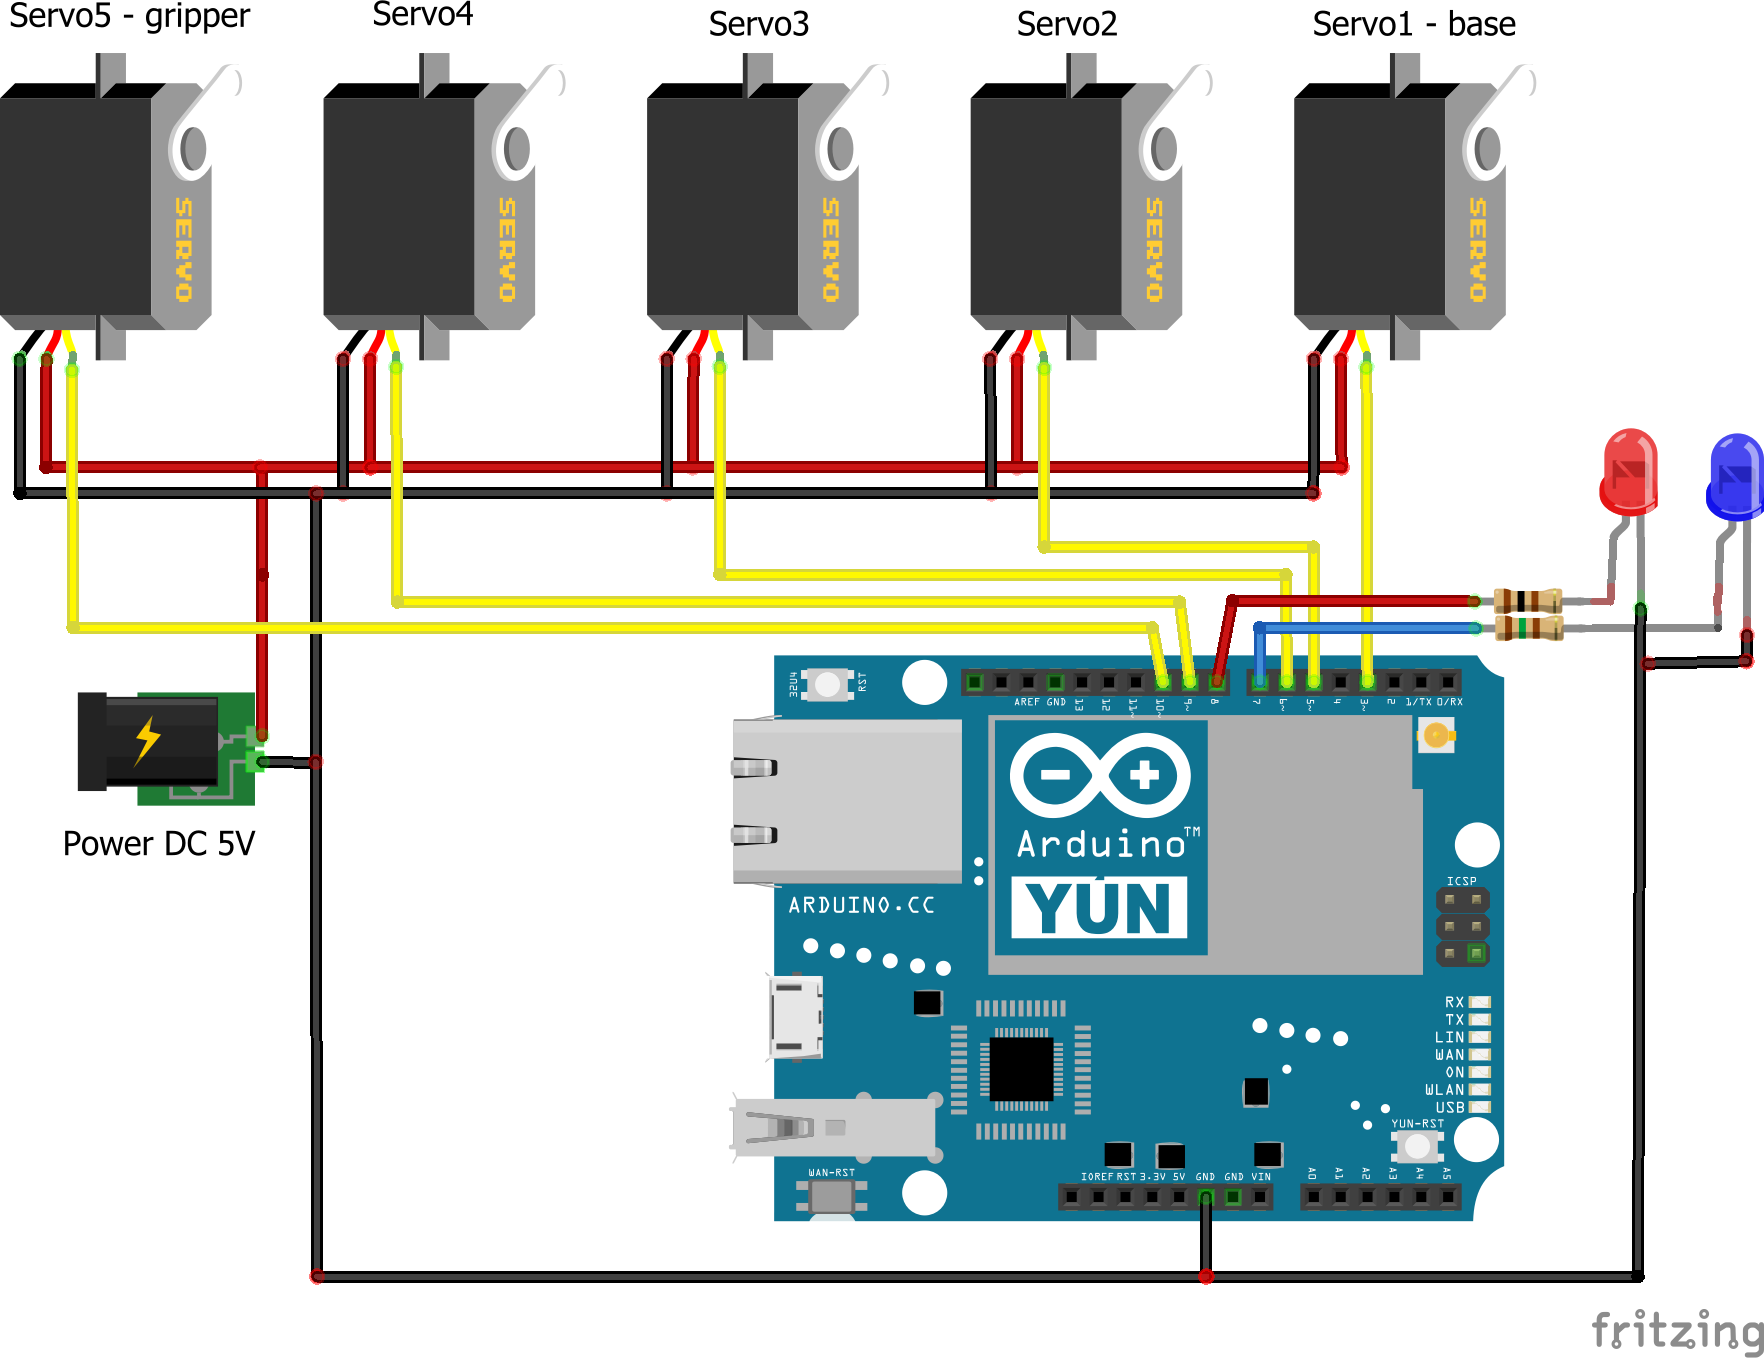
Schaltplan
High-Performance Arduino Bibliothek für DC-Motor-Steuerung
Snake Game auf 16×16 LED-Matrix mit Arduino UNO bauen
Herstellungsprozess
- Makerarm: Der All-in-One-Desktop-Roboterarm für Maker
- Arduino launcht Portenta H7: Industrial-Grade IoT Board Debutiert auf CES
- Wie Roboterarme gebaut werden: Design und Funktion
- Echtzeit-IoT-Herzfrequenzmonitor mit Arduino & MAX30100
- Fernsteuerung eines Roboterarms per IoT: Eigenbau mit Arduino MKR1000
- Funktionaler 3D-gedruckter Roboterarm mit Arduino – Schritt-für-Schritt-Anleitung
- Arduino-basierter 6-DoF Roboterarm mit Nunchuk-Steuerung
- Intelligenter Arduino-Roboterarm bauen: Einfaches DIY-Tutorial
- Azure IoT Schwimmbadsteuerung: Smarte Sensoren & Fernüberwachung
- Industrieroboter-Arme: Treiber der Fertigungsrevolution