



Warum 6-Achs-Roboterarme die industrielle Automatisierung dominieren
Industrierobotik kennt keine Knappheit an Marken, Modellen, Farben, Formen und Größen. Aber bei mechanischen Designs zeigen sich viele Gemeinsamkeiten über alle Marken hinweg.
Industrielle Gelenkroboterarme sind oft das Bild, das eine Hightech-Fertigungsanlage darstellt. Selbst gängige kollaborative Roboter (Cobots) folgen denselben mechanischen Strukturen – Transportieren von Nutzlasten, Stapeln, Sortieren, Palettieren, Montieren und vielen weiteren wiederholbaren Aufgaben.
Über alle Marken und Modelle hinweg sticht eine gemeinsame Eigenschaft hervor: sechs Bewegungsachsen. Einige Modelle haben mehr, viele weniger, aber 6-Achs scheint der Standard zu sein. Was macht diese Zahl so gängig? Dies führt zu zwei verwandten Fragen: Ist weniger als sechs Achsen eine schlechte Investition? Und wenn sechs gut ist, sollten sieben oder mehr Achsen bevorzugt werden?
Idealer 6-Achs-Bewegungsradius
Einfach ausgedrückt: Ein Roboterarm mit sechs Drehpunkten ermöglicht es dem Greifer, jeden Punkt im gesamten Arbeitsradius zu erreichen und jeden Punkt mit dem Greifer (End-of-Arm-Tool, EOAT) in beliebiger Orientierung anzufahren.
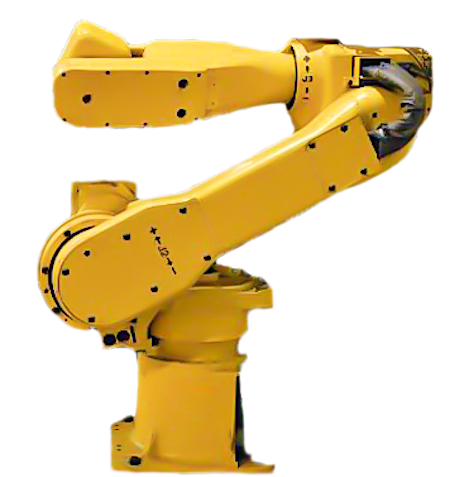
Es gibt einige Einschränkungen bei dieser vereinfachten Antwort. Erstens kann der gesamte Arbeitsbereich (Envelope) nur mit vollständig ausgestrecktem Greifer erreicht werden – wie wenn Sie Ihren Arm ausstrecken, um ein distanziertes Objekt zu greifen. Ändert sich der Greiferwinkel, begrenzt dies die Gesamtreichweite sicher. Zweitens, und ziemlich offensichtlich, kann der Greifer nicht in den massiven Metallsockel des Roboters eindringen. Harte und weiche Achslimits verhindern solche Kollisionen.
Die Achsen eines typischen Gelenkarms sind Drehgelenke – sie drehen sich um eine Achse, definiert durch den Mittelpunkt des Motors oder der Antriebsriemenscheibe. Im Gegensatz dazu nutzen Roboterarten wie „Delta“ oder SCARA lineare Verschiebeachsen. Gelenkarme sind rotatorisch, d. h. die Gelenkposition ist ein Winkelmaß, keine lineare Distanz.
Dieser „ideale“ 6-Achs-Roboter kann jeden möglichen Punkt in seinem Arbeitsraum mit beliebiger EOAT-Orientierung erreichen – was ihn zur idealen Wahl macht, wenn Ihr Werkstück in einem Winkel existiert, der nicht parallel zur Roboterbasis ist.
Nachteile von Robotern mit weniger Achsen
Bei der Gestaltung eines Systems, wo ein 4- oder 5-Achs-Modell zu geringeren Kosten verfügbar sein könnte, stellt sich die Frage: Reichen fünf Achsen für meine Anwendung? Dies ist keine einfache Ja/Nein-Antwort, aber ein Faktor wird sicherlich Anlass zur Prüfung geben.
Angenommen, der Roboter arbeitet mit einem Stück oder entnimmt ein Item von einem Ort, der nicht parallel zum Boden ist, auf dem der Roboter steht. Dann sollten Sie sorgfältig prüfen, ob fünf Achsen ausreichen.
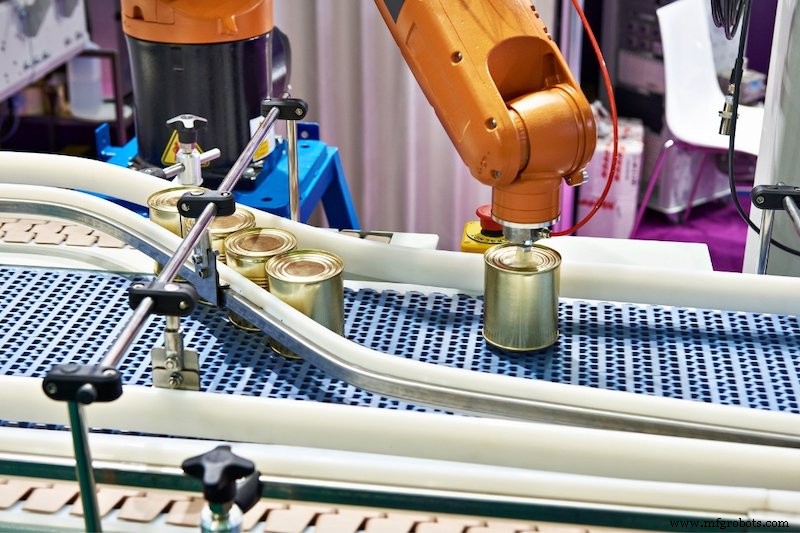
Stellen Sie sich ein Szenario vor, wo ein ebener Förderer ein Produkt quadratisch zu einem am Boden befestigten Roboter fördert, der es aufnimmt und auf einen anderen ebenen Förderer übergibt. In diesem Fall könnte sogar ein 4-Achs-Roboter ausreichen. Muss der Endgreifer auch rotieren, um das Produkt zu orientieren, ist eine fünfte Achse nötig.
In einem komplexeren Szenario speist ein Tablett, das im 45-Grad-Winkel zum Boden steht, das Produkt, das der Roboter entnehmen muss. Dies könnte nur mit einem 6-Achs-Roboter möglich sein – es sei denn, das Tablett ist so perfekt ausgerichtet, dass die sechste Achse nicht erforderlich ist.
Die Situation lässt sich sicher nicht für jede Situation als simples Ja/Nein definieren. Dennoch deutet dieser Test – ob Objekte in anderen Orientierungen als parallel zur Roboterbasis vorliegen – darauf hin, dass Vorsicht geboten ist.
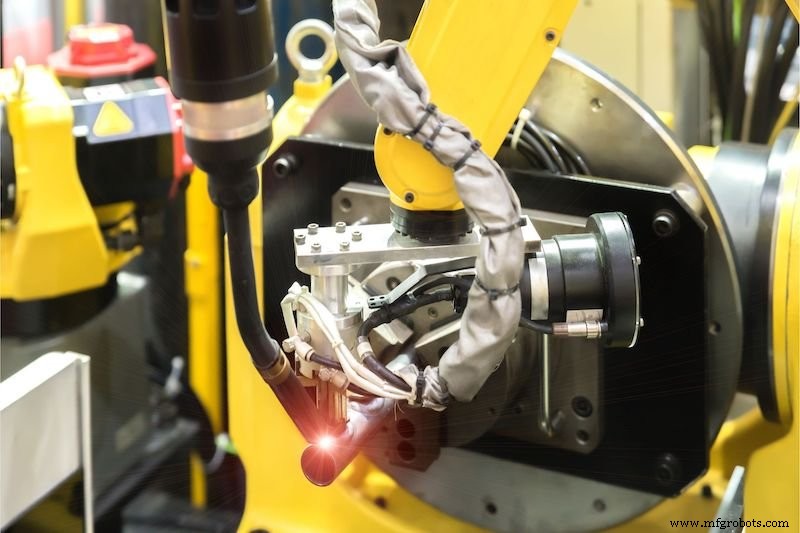
Wenn der Roboter für Schweißen, Klebstoffauftrag oder andere Bahnfolgeanwendungen gedacht ist, muss er fast zwingend sechs Achsen haben.
Vorteile von Robotern mit mehr Achsen
Zusatzachsen werden meist fallweise installiert. Ein häufiges Beispiel für eine siebte Achse ist ein Verschiebetisch, auf dem der Roboter verfahren kann – so kann er vielleicht gleichzeitig mehrere CNC-Maschinen bedienen oder verschiedene Schritte in einem langen Montagelinienprozess ausführen. Mit etwas zusätzlicher Programmierkomplexität kann dies massive Investitionseinsparungen gegenüber der Alternative bringen, mehrere Roboter zu kaufen.
Manchmal ist die Verschiebeachse vertikal statt horizontal – was einem Palettierroboter ermöglicht, höher zu stapeln, oder einem Lager-/Retrieval-System, aus hochliegenden Behältern zu entnehmen. Andere Male sitzt nicht der Roboter auf einer mobilen Basis, sondern das Werkstück auf einem Drehtisch. Dies ermöglicht einem stationären Roboter, einen viel größeren Bereich zu erreichen.
Ein weiteres Beispiel: zwei 6-Achs-Arme auf einem Sockel montiert, fast ein humanoider Torso bildend. Diese Roboter können Achsenzahlen von 12 oder mehr aufweisen, da sie aus 6-Achs-Armen bestehen.
All diese Roboter haben klare Vorteile und können sich als lohnende Investition erweisen. Wenn zusätzliche Achsen jedoch nicht nötig sind, können sie überkomplex und fehleranfälliger sein. In allen Fällen lohnt es sich, Profis zu Rate zu ziehen, um Prozess und Umgebung zu untersuchen und den besten Roboter für jede Anwendung zu bestimmen.
Industrieroboter
- Versatz-Hebelarme: Design, Vorteile und industrielle Anwendungen
- Warum manuelle Roboterprogrammierung veraltet ist: KI-gestützte Automatisierung nutzen
- Warum Digital Signal Prozessoren jetzt in allen modernen Geräten allgegenwärtig sind
- Warum Fiberglasrost-Systeme für industrielle Sicherheit unverzichtbar sind
- DIY-Robotik: 4 Schlüsselfaktoren für erfolgreiche Automatisierung
- Warum die meisten Leiterplatten grün sind: Häufige Gründe erklärt
- Cobots verstehen: Kollaborative Roboter in der modernen Industrie
- Warum wir Series-B-Finanzierung aufnehmen, um Fertigungsinnovation zu beschleunigen
- Die Vorteile von Cupronickel-Bünden für Gitarren-Intonation und Haltbarkeit
- Warum Getränkeroboter für die moderne Hotellerie unverzichtbar sind