



Nanogitter-verstärkter flexibler Wellenleiter für fortschrittliches taktiles Sensieren
Zusammenfassung
Basierend auf den Eigenschaften optischer Wellenleiter und flexibler optischer Materialien wird eine flexible und dehnbare optische Wellenleiterstruktur für die taktile Wahrnehmung vorgeschlagen. Das Sensierprinzip beruht auf mechanischer Verformung, die durch Ausgangslichtverlust verursacht wird. Damit werden die Nachteile herkömmlicher optischer Wellenleiter überwunden, die sich nicht an unregelmäßige Oberflächen anpassen können. Der flexible und dehnbare optische Wellenleiter wird im Nanoreplica-Molding-Verfahren gefertigt und zur Messung von Druck und Dehnung im Bereich der taktilen Sensorik eingesetzt. Der Wellenleiter erreicht einen Dehnungsmessbereich von 0 bis 12,5 % und einen Kraftmessbereich von 0 bis 23 × 10–3 N.
Einleitung
Optische Wellenleiter sind Strukturen, die die Ausbreitung von Lichtwellen leiten [1–4]. Herkömmliche starre Wellenleiter erfüllen nicht die Anforderungen flexibler Elektronik und Soft Robotics [5–7]. Flexible und dehnbare Geräte sind essenziell für robotische taktile Sensorsysteme, da sie Mensch-Maschine-Interaktion wahrnehmen können und hohe Flexibilität, Dehnbarkeit, Anpassungsfähigkeit, Empfindlichkeit, Biokompatibilität sowie Immunität gegen elektromagnetische Störungen bieten [8–12]. Wang et al. fertigten bioinspirierte flexible Drucksensoren auf Basis von Ti3C2/MC-Biokompositfilmen mit einer Druckempfindlichkeit von 24,63 kPa−1; auch Seidenfibroin-MXene-Filme wurden als druckempfindliche, biokompatible Hochleistungssensoren genutzt [13, 14]. Ran et al. entwickelten ein flexibles biomimetisches Infrarot-Detektionsverstärkungssystem für kontrastreiche IR-Bildgebung mit einer Spitzenphotosensitivität von 7,6 × 10⁴ bei 1342 nm [15]. Nanogitter-basierte flexible und dehnbare optische Wellenleiter können in taktile Sensoren mit Flexibilität und Dehnbarkeit integriert werden und finden breite Anwendung in Wearables und Robotik. Li et al. nutzten biegsames Chalkogenidglas für flexible Wellenleiter und optimierten die Dehnungsverteilung mittels einer Multi-Neural-Achsen-Theorie [16]. Auch serpentinenförmige Glaswellenleiter erreichten 42 % Zugdehnung. Neben neuartigen Materialien kommen modernste Fertigungstechnologien zum Einsatz [17, 18]. Samusjew et al. stellten per Tintenstrahldruck photopolymerisierte flexible Wellenleiter mit 120 % Dehnbarkeit her [19]. Für nanogitterbasierte Wellenleiter werden neue weiche, optisch transparente Materialien benötigt. Aktuelle Entwicklungen liefern Materialien mit Transparenz, Flexibilität und Dehnbarkeit, unterteilt in Elastomere, kolloidale Kristalle, Hydrogele und synthetische Opale [21–23]. Mit dem Fortschritt flexibler optischer Materialien und Mikro-/Nanofertigung erweitern sich Anwendungen in taktiler Wahrnehmung, Wearables und persönlicher Gesundheitsdiagnostik. Andreas et al. nutzten Polystyrol als Deckschicht und fluoriertes Polymer als Transmissionsschicht für ultrahoch dehnbare, elastoplastische Wellensensorsysteme mit über 300 % Zugfestigkeit [24]. Alexander et al. bereiteten mittels Holografie und UV-Tempelhärtung flexible Beugungsgitter auf PDMS mit Benzophenon-Photosensibilisatoren [25]. Trotz vieler Fortschritte bei flexiblen oder dehnbaren Wellenleitern gibt es wenige Arbeiten zu flexiblen und dehnbaren Wellenleitern, besonders für robotische taktile Sensorik.
In dieser Arbeit wird ein neuartiger flexibler und dehnbarer optischer Wellenleiter mittels Nanoreplica-Molding entworfen und gefertigt. Er dient als taktiles Sensorelement für Druck- und Dehnungsmessung in Wearables und Healthcare. Die Fertigung erfolgt auf Silizium-Masterwafer mit PDMS-Substrat. Ein Nanogitter-Masterwafer erzeugt Gitterstrukturen als Ein-/Aus-Koppler. Alle Parameter wurden während der Fertigung analysiert. Der gefertigte Wellenleiter wurde zur Druck- und Dehnungsmessung in der taktilen Sensorik angewendet.
Methoden
Prinzip des flexiblen und dehnbaren Wellenleiters
Für einen flexiblen, dehnbaren optischen Wellenleitersensor gilt: Der Brechungsindex der Führerschicht nwaveguide muss größer sein als der des Umgebungsmediums nexternal:
nwaveguide > nexternal (1)
Hier wird PDMS (Brechungsindex 1,41) als Wellenleiterschicht gewählt, da sein Index höher als der von Luft (1,0) ist. Taktiles Sensieren erfordert die Detektion physikalischer Parameter (Druck, Dehnung) der Umgebung. Bei äußerer Krafteinwirkung ändert sich die Ausgangslichtintensität aufgrund mechanischer Verformung. Aus der Änderung der Ausgangsintensität lässt sich die Verformung quantitativ bestimmen.
Abbildung 1a zeigt das Schema des Sensors: 1 – flexibler Wellenleiterfilm; 2 – periodische Nanogittertiefe; 3 – Wellenleiterlänge; 4 – Gitterperiode; 5 – Gitterbreite; 6 – Gitter-Einkopplung; 7 – Gitter-Auskopplung. Die Gitterkopplung besteht aus den Bereichen 6 und 7 für Ein- und Auskopplung. Das Sensieren erfolgt durch Korrelation der Ausgangslichtintensität mit äußeren physikalischen Größen (Abb. 1b).
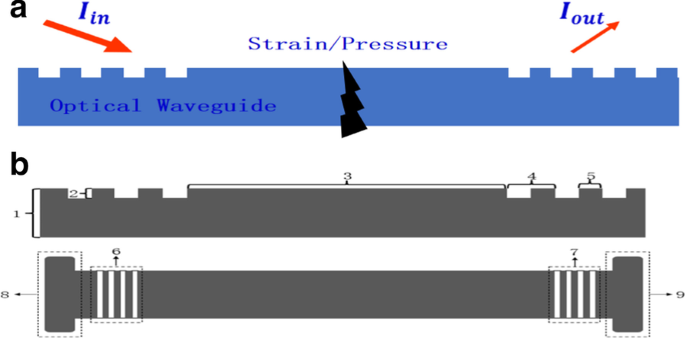
Wird ein Lichtstrahl unter einem bestimmten Winkel in den Wellenleiter eingekoppelt, legt er die Strecke L zurück und wird am Ausgangsgitter ausgekoppelt. Die Ausgangsintensität sei I0. Unter äußerem Druck F oder Dehnung S ändert sich die Intensität um ΔI0:
ΔI0 = f(F) (2)
ΔI0 = f(S) (3)
Simulationsergebnisse und Analyse
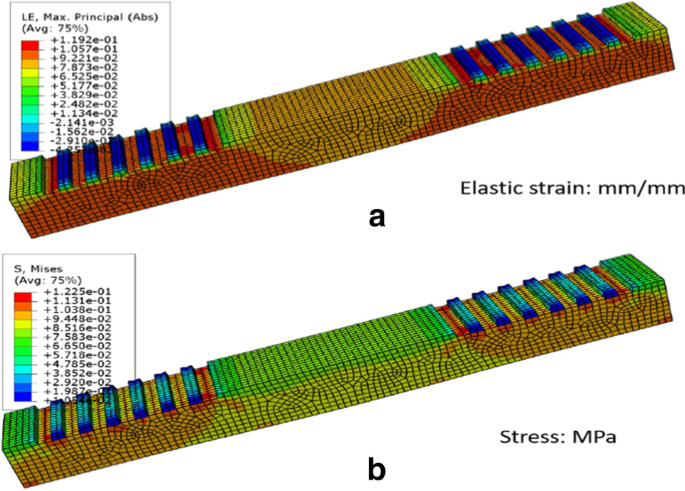
Das Wellenleitermaterial ist weich, flexibel und dehnbar. Bei taktilem Sensieren kann das Gerät durch während der Verformung auftretende Spannungen beschädigt werden. Daher sind statische Simulationen der Photonenkristallstrukturen verschiedener Materialien nötig, um die interne Spannungs- und Dehnungsverteilung unter Zugbelastung zu analysieren. Mit ABAQUS (Finite-Elemente) wurden folgende Parameter modelliert: Gitterperiode 850 nm, Tastverhältnis 0,5, Materialdicke 2 mm, Gitthöhe 200 µm, Youngscher Modul 1 MPa, Poissonsches Verhältnis 0,48, PDMS-Dichte 0,98 g/cm³. Die Last ist eine beidseitige Zugverschiebung (10 % horizontale Dehnung), andere Richtungen sind fixiert. Abb. 2 zeigt die Spannungs-Dehnungs-Modaldistribution. Abb. 2a: Morphologische Änderungen der Dehnung konzentrieren sich im unteren Teil der Gitterschicht, symmetrisch und gleichmäßig verteilt. Abb. 2b: Spannungskonzentration an der Verbindung von Gitter und Blockstruktur, Maximalspannung < 0,13 MPa. Die Simulation bestätigt hervorragende Zugeigenschaften des PDMS-Gitterwellenleiters und stützt die Stabilität der Dehnungssensorik.
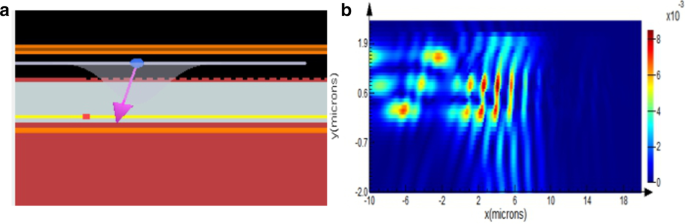
Das Sensierprinzip beruht auf Lichtübertragungsverlust durch äußere Spannung/Dehnung. Daher ist für den nanogitterbasierten Wellenleiter eine elektromagnetische Simulation nötig, um den Lichttransmissionszustand zu verifizieren. Mit FDTD-Software wurde die symmetrische Struktur analysiert; ein Gitterkoppler wurde als Untersuchungsobjekt gewählt. Tastverhältnis 0,5, Gitterperiode und -höhe gemäß Design. Abb. 3a zeigt die Simulationsstruktur. Bei Einfall eines Gaußschen Rotlichtstrahls unter 13,54° wird der Großteil in den Wellenleiter eingekoppelt und breitet sich horizontal aus. Abb. 3b bestätigt, dass der Strahl bei geeignetem Einfallswinkel teilweise im Wellenleiter propagiert und ausgekoppelt wird.
Fertigung
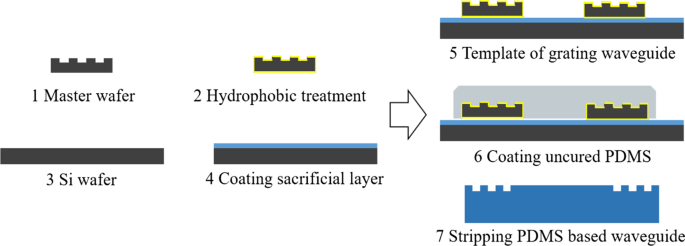
Ein- und Auskopplung erfolgen über Gitterkopplung, gefertigt im Nanoreplica-Molding mit Silizium-Gittertemplate. Geeignete flexible optische Materialien: PDMS, SU8, PMMA, biegsames Chalkogenidglas. Fertigungsprozess:
- Masterwafer-Template: Nanogittertemplate mit 850 nm Periode, Füllfaktor 0,5 (LightSmyth Technologies).
- Oberflächenmodifikation: Siliziumtemplate 15 min in hydrophobem Silan, dann IPA-Reinigung und Stickstofftrocknung (hydrophil → hydrophob).
- Opferschicht: 10 % PVA-Lösung auf 4″-Si-Wafer spinnen, 30 min bei 75 °C trocknen.
- Gitterwellenleiter-Template: Zwei 855-nm-Si-Gitter auf PVA-Schicht platzieren, gleiche Orientierung, Gitter nach oben, definierter Abstand.
- Ungehärtetes PDMS auftragen: PDMS und Härter 10:1 mischen, gleichmäßig rühren, 10 min vakuumentgasen, dann auf Template spinnen.
- PDMS-Wellenleiter lösen: In Wasser 10 h baden, um PVA aufzulösen. Wellenleiter vom Siliziumtemplate abziehen (Abb. 4). Die Strukturgröße ist anpassbar: (1) Verkleinerung des Si-Templates; (2) Verringerung des Gitterabstands in der Transmissionsschicht.
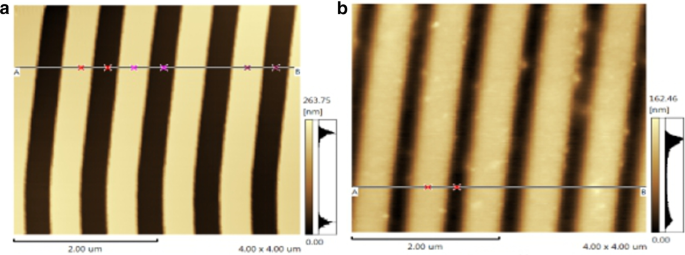
Die Nanogitterstruktur wird im Großmaßstab per Replica-Molding hergestellt. Das Siliziumtemplate hat 850 nm Periode, Tastverhältnis 0,5, Gitthöhe 200 nm (Abb. 5a). Die Morphologiequalität bestimmt die Koppeleffizienz. Abb. 5b (AFM) zeigt, dass die Nanogitterstruktur mit guter Konsistenz vom Siliziumtemplate auf PDMS übertragen wird. Das gewählte Verfahren erfüllt die Anforderungen an die Fertigung flexibler, dehnbarer optischer Wellenleiter.
Ergebnisse und Diskussion
Sensierplattform
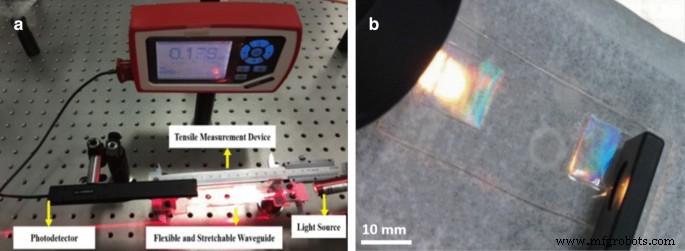
Zur Messung von Spannung und Dehnung wurde eine flexible taktile Sensierplattform aufgebaut (Abb. 6a): (1) Lichtquelle: 632,8-nm-Laser. (2) Mechanische Vorrichtung zur Fixierung und Winkelinstellung der Lichtquelle. (3) Zugmessgerät aus Messschieber und Sonderbefestigungen für präzise Längenmessung. (4) Photodetektor PM100D (Thorlabs), Detektionsbereich 500 nW bis 500 mW, misst Ausgangslichtintensitätsänderungen, woraus Druck und Dehnung berechnet werden. Die Plattform ist kostengünstig, kompatibel und erreicht Dehnungsauflösung 0,1 % (Messschieber 0,02 mm) und Photodiodenauflösung 10 pW. Abb. 6b zeigt den gefertigten Wellenleiter: farbige Bereiche sind Ein-/Ausgang (Beugung am Gitter), mittlerer transparenter Bereich ist Transmissionszone.
Taktiles Sensieren – Experimente
Druck und Dehnung sind zentrale physikalische Größen bei robotischer taktiler Interaktion. Echtzeitwahrnehmung ermöglicht präzise Erfassung mechanischer Verformung für optimale Rückführung.
Testmethode: (1) Stabiler Lichtstrahl wird unter festem Winkel über Einkopplungsgitter in Wellenleiter eingekoppelt. Am anderen Ende detektiert Photodetektor das ausgekoppelte Licht. (2) Externer Kraft verändert Wellenleiterstruktur → Abschwächung der Ausgangsintensität → Kraftmessung. (3) Externe Dehnung → Intensitätsänderung → Dehnungsmessung.
Drucktest: Wellenleiter zwischen zwei Messschieberschlitten fixiert, 632,8-nm-Laser im optimalen Winkel eingekoppelt (maximale Leistung am Ausgang). In der Mitte wird Druck schrittweise aufgebracht, Druckwert und Lichtintensität aufgezeichnet. Abb. 7a zeigt: Ausgangsintensität nimmt mit zunehmendem Druck linear ab. Messbereich: 0 bis 25 × 10–3 N.
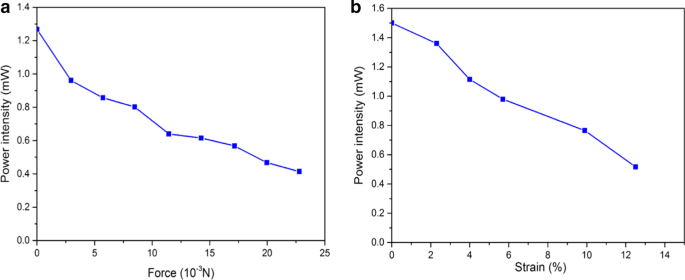
Dehnungstest: Wellenleiter vorgespannt (horizontal), Anfangslänge L0 per Messschieber. Dann beidseitig gespannt, Länge L gemessen, Dehnung S = (L−L0)/L0 (4). Abb. 7b: Ausgangsintensität nimmt mit steigender Dehnung linear ab. Dehnungsmessbereich: 0 bis 12,5 %, Präzision 0,1 %.
Das Sensorsystem besteht aus Wellenleiter und Lichtdetektor (PM100D). Lichtlaufzeit in PDMS ist vernachlässigbar; Reaktionsgeschwindigkeit hängt vom Detektor ab (25 Hz → 40 ms). Zyklenstabilität: > 3000 Zyklen stabil. Mit PAAm-gemischtem PDMS über 30.000 Zyklen [26].
Herausforderungen: begrenzte transparente, dehnbare optische Materialien; Bedarf an Rapid-Prototyping-Technologien für Mikro-/Nanostrukturen. Wellenleiterverluste steigen mit PDMS als Kern. Neue flexible optische Materialien (z. B. Zellulose-Nanokristalle/PU-Latex [31]) können künftig die Struktur verbessern.
Fazit
Flexible, dehnbare Wellenleiter eignen sich für taktile Sensorik, Healthcare und flexible Elektronik. Fertigung auf flexiblen optischen Materialien mit Silizium-Gittertemplate; Nanogitterstruktur per Nanoreplica-Molding übertragen. Vorteile: Rapid Prototyping, niedrige Kosten, einfache Fertigung. Optimale Fertigungstechnologie durch Kombination: Opferschicht, Si-Gittertemplate, hydrophobe Behandlung, flexibles Material. Messbereiche: Dehnung 0–12,5 %, Kraft 0–23 × 10–3 N. Gegenüber starren Wellenleitern: Flexibilität, Dehnbarkeit, Anpassung an gekrümmte Oberflächen. PDMS verbessert Zugeigenschaften auf > 50 %. Das Gerät nutzt die Flexibilität/Dehnbarkeit voll aus und misst präzise Änderungen der Ausgangsoptischen Leistung durch äußere physikalische Größen (Druck, Dehnung).
Verfügbarkeit von Daten und Materialien
Alle Daten sind uneingeschränkt verfügbar.
Abkürzungen
- IPA:
- Isopropylalkohol
- DI water:
- Deionisiertes Wasser
- FDTD:
- Finite-Difference Time-Domain
- PDMS:
- Polydimethylsiloxan
Nanomaterialien
- Future Electronics launcht Rapid-Development Arduino-kompatibles Thermal Imaging & IR Sensing Platform
- AD5940: Ultra-Low-Power Dual-Loop Impedanz & Electrochemical Front-End für Advanced Bio-Sensing
- Smart Lock & Sensor Design: Experten-Schutz & Sensing Strategien für sichere Smart Homes
- Zuverlässigkeit maximieren: Visuelle, akustische und taktile Inspektionen für Predictive Maintenance Teams
- Nanofaser- & Filament-basierte Nanocarrier: Fortschritt bei präziser Medikamentenabgabe
- Ein flexibler Graphen-Biosensor für schnelle, hochempfindliche Detektion von Eierstockkrebszellen
- Korrekturen der Magic-Number-Formeln für körperzentriert-kubische Nanocluster und neue Daten zu abgeschnittenen Würfeln
- ABB und Ericsson schmieden Partnerschaft für drahtlose Automatisierung in flexiblen Fabriken
- Cambridge-Forscher entwickeln kostengünstige, selbstheilende Sensoren für fortschrittliche Robotik
- Revolutionierung der KI: Fortschrittliche psychosensorische Elektronische Haut für humanoide Robotik