



Kravox: Kabelloses Bewegungs- & Berührungssensor-Kit für Arduino – Musikinstrument-Controller
Komponenten und Materialien
| Komponente | Anzahl | Hinweise |
|---|---|---|
| Arduino Nano R3 | 2 | Jeweils mit Mini-USB-Kabel (Controller + Receiver) |
| MPU-6050 (GY-521) 3-Achsen Gyroskop + Beschleunigungssensor | 1 | I2C-Adresse 0x68 |
| MPR121 Kapazitiver Berührungssensor (12 Kanäle) | 2 | Adress-Pin auf einer Platine durchtrennen für zweite Adresse (0x5B) |
| nRF24L01+ Funktransceiver | 2 | SPI-Kommunikation; 5+ Stück bestellen (Ausschussquote) |
| Kondensator 10 µF (elektrolytisch) | 2 | Stabilisierung der 3,3 V-Versorgung für nRF24L01 |
| Kondensator 100 nF (keramisch) | 2 | Entkopplung |
| 40-polige Buchsenleisten | 5 | Für Arduino, Sensoren, Funkmodul |
| 40-polige Stiftleisten (1-reihig) | 2 | Für Interface-Boards |
| Kabel (bunt, mind. 7–10 m) | 2 | Für 24 Touchelektroden + Verdrahtung |
| LED 5 mm blau | 3 | Mit 150 Ω Vorwiderstand |
| Potentiometer 10 kΩ | 5 | 4 für Receiver-Interface, 1 Reserve |
| Widerstand 150 Ω | 3 | LED-Strombegrenzung |
| Widerstand 220 Ω (optional) | 3 | Erhöht Stromaufnahme bei problematischen Powerbanks |
| Lochrasterplatine (min. 50×24 Löcher) | 1 | Für Controller- & Receiver-Platine |
| Kleine Box / Lebensmittelbehälter | 1 | Für Receiver-Gehäuse (nicht metallisch) |
| Powerbank (USB, klein) | 1 | Versorgt Controller |
| Kupferklebeband (1 cm breit, ~4 m) | 1 | Für 24 Touchelektroden am Controller-Gehäuse |
| Kleber, Heißkleber, Superkleber, Gummibänder | je 1 | Für Gehäusebau |
Benötigte Werkzeuge
- Lötkolben / Lötstation
- Bohrmaschine + 7 mm Bohrer
- Cuttermesser, kleine Säge, Stahllineal
- Abisolierzange, kleine Zange
- Heißklebepistole, Schraubzwinge
Software
- Arduino IDE
- Pure Data Vanilla (kostenlos, für Sound-Engine)
Projektbeschreibung
Kravox ist ein offenes, plattformübergreifendes digitales Musikinstrument, das im Rahmen eines Forschungsprojekts an der Universität Lund (Schweden) entwickelt wurde. Ziel: Digitalen Controllern das haptische Spielgefühl klassischer, mechanischer Instrumente zu verleihen.
Spielweise
Man hält den Controller wie einen Besen oder Stab. Berührungen auf den 24 Kupferelektroden und Bewegungen im Raum (Orientierung, Beschleunigung) steuern Klangparameter in Echtzeit. Ein Video demonstriert die Ausdrucksmöglichkeiten.
Architektur
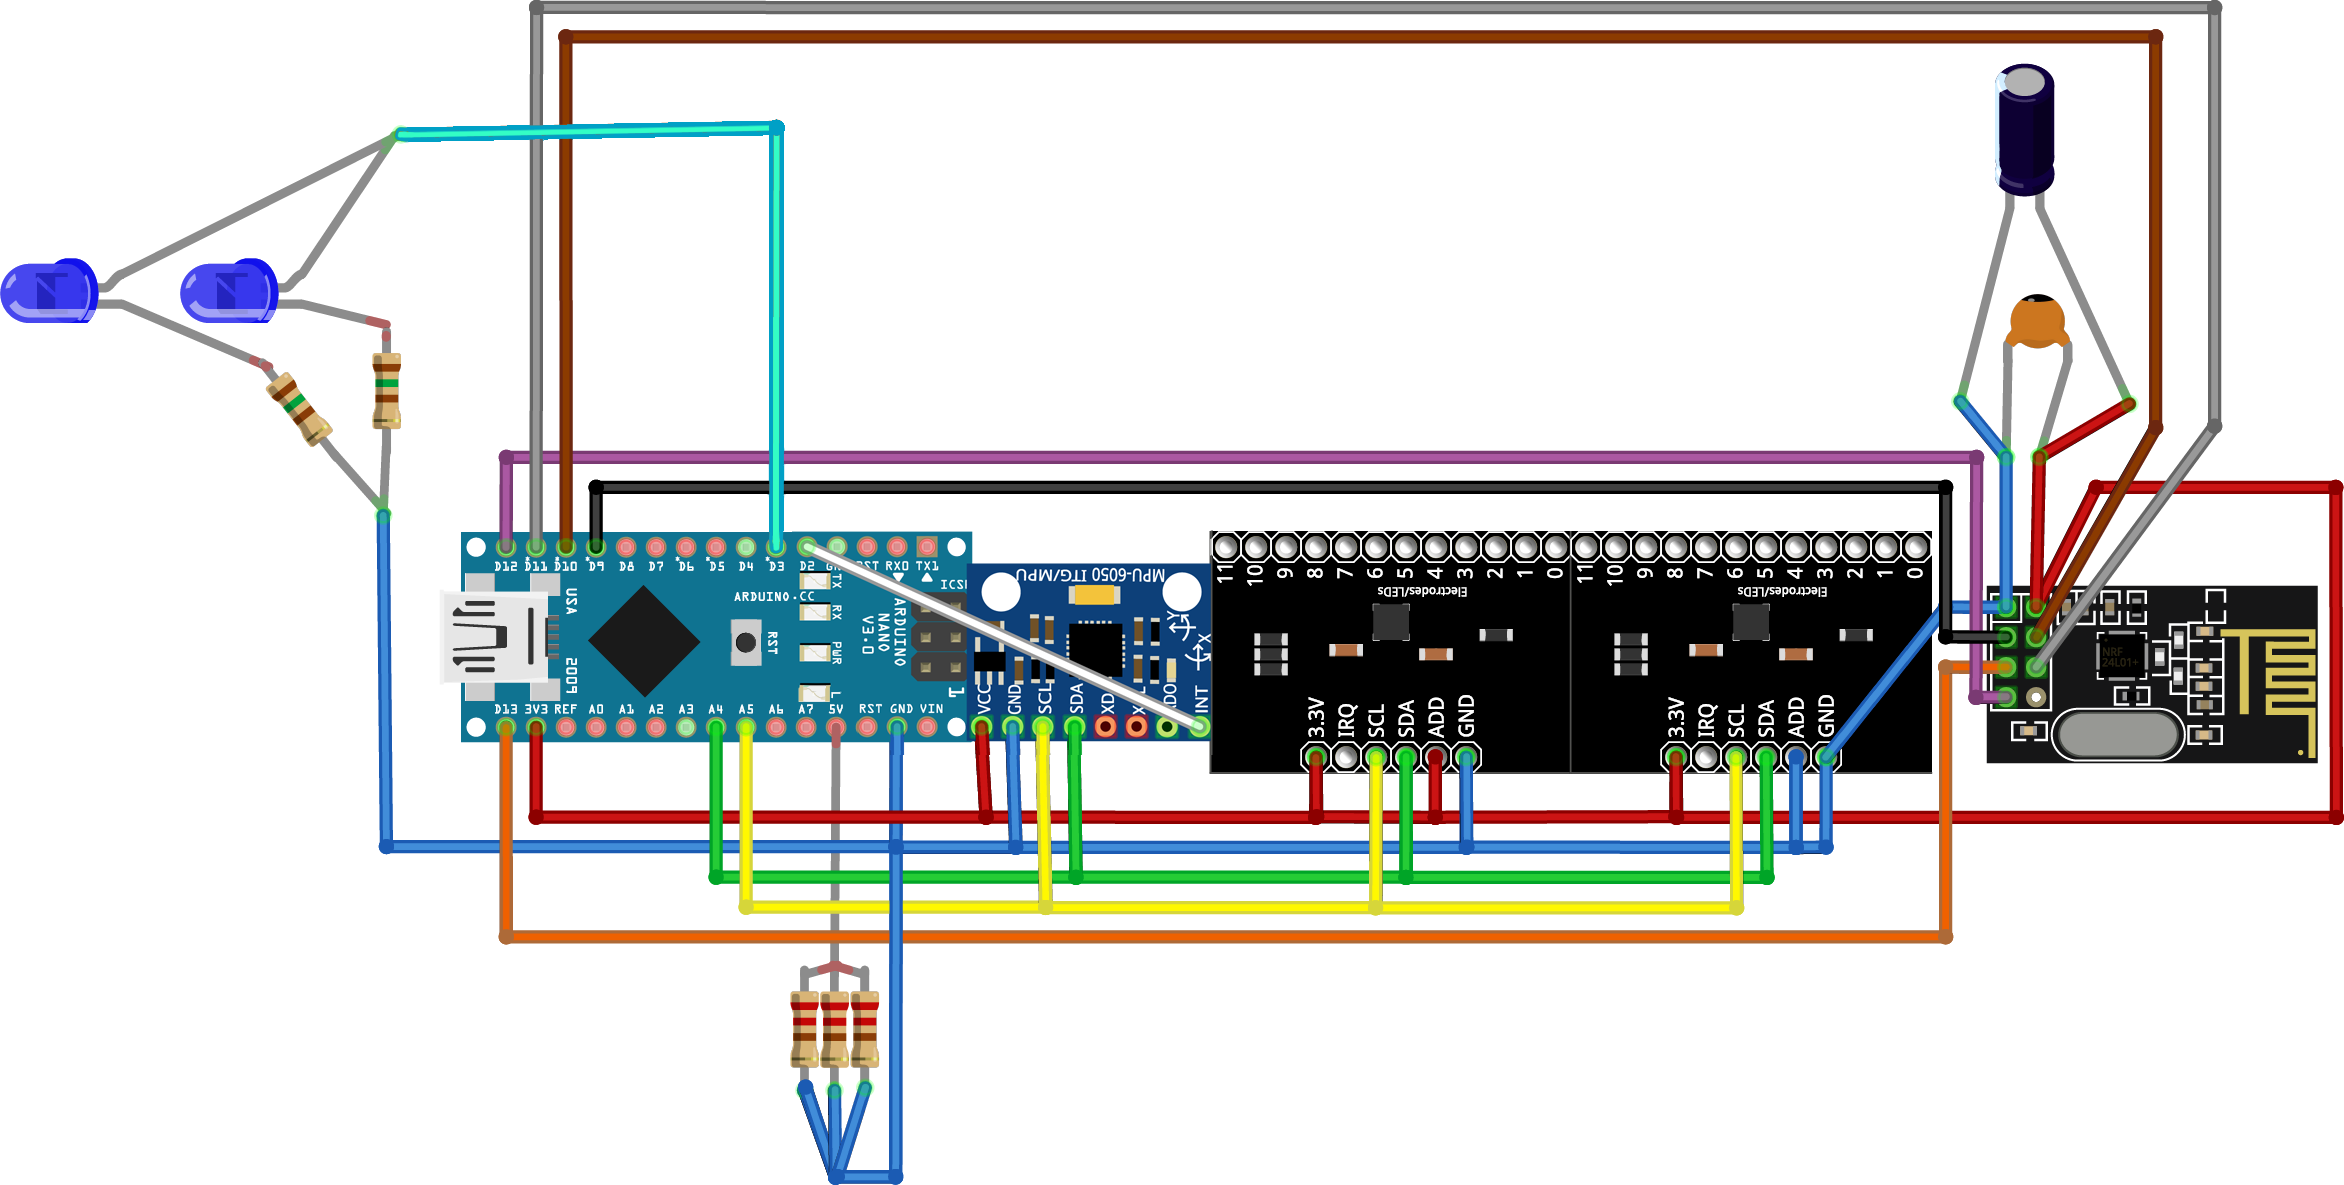
- Controller (bis zu 3): Je 1× Arduino Nano, 1× MPU-6050, 2× MPR121, 1× nRF24L01+. Erfassen Orientierung, Beschleunigung, 24 Berührkanäle. Senden per 2,4 GHz Funk an Receiver.
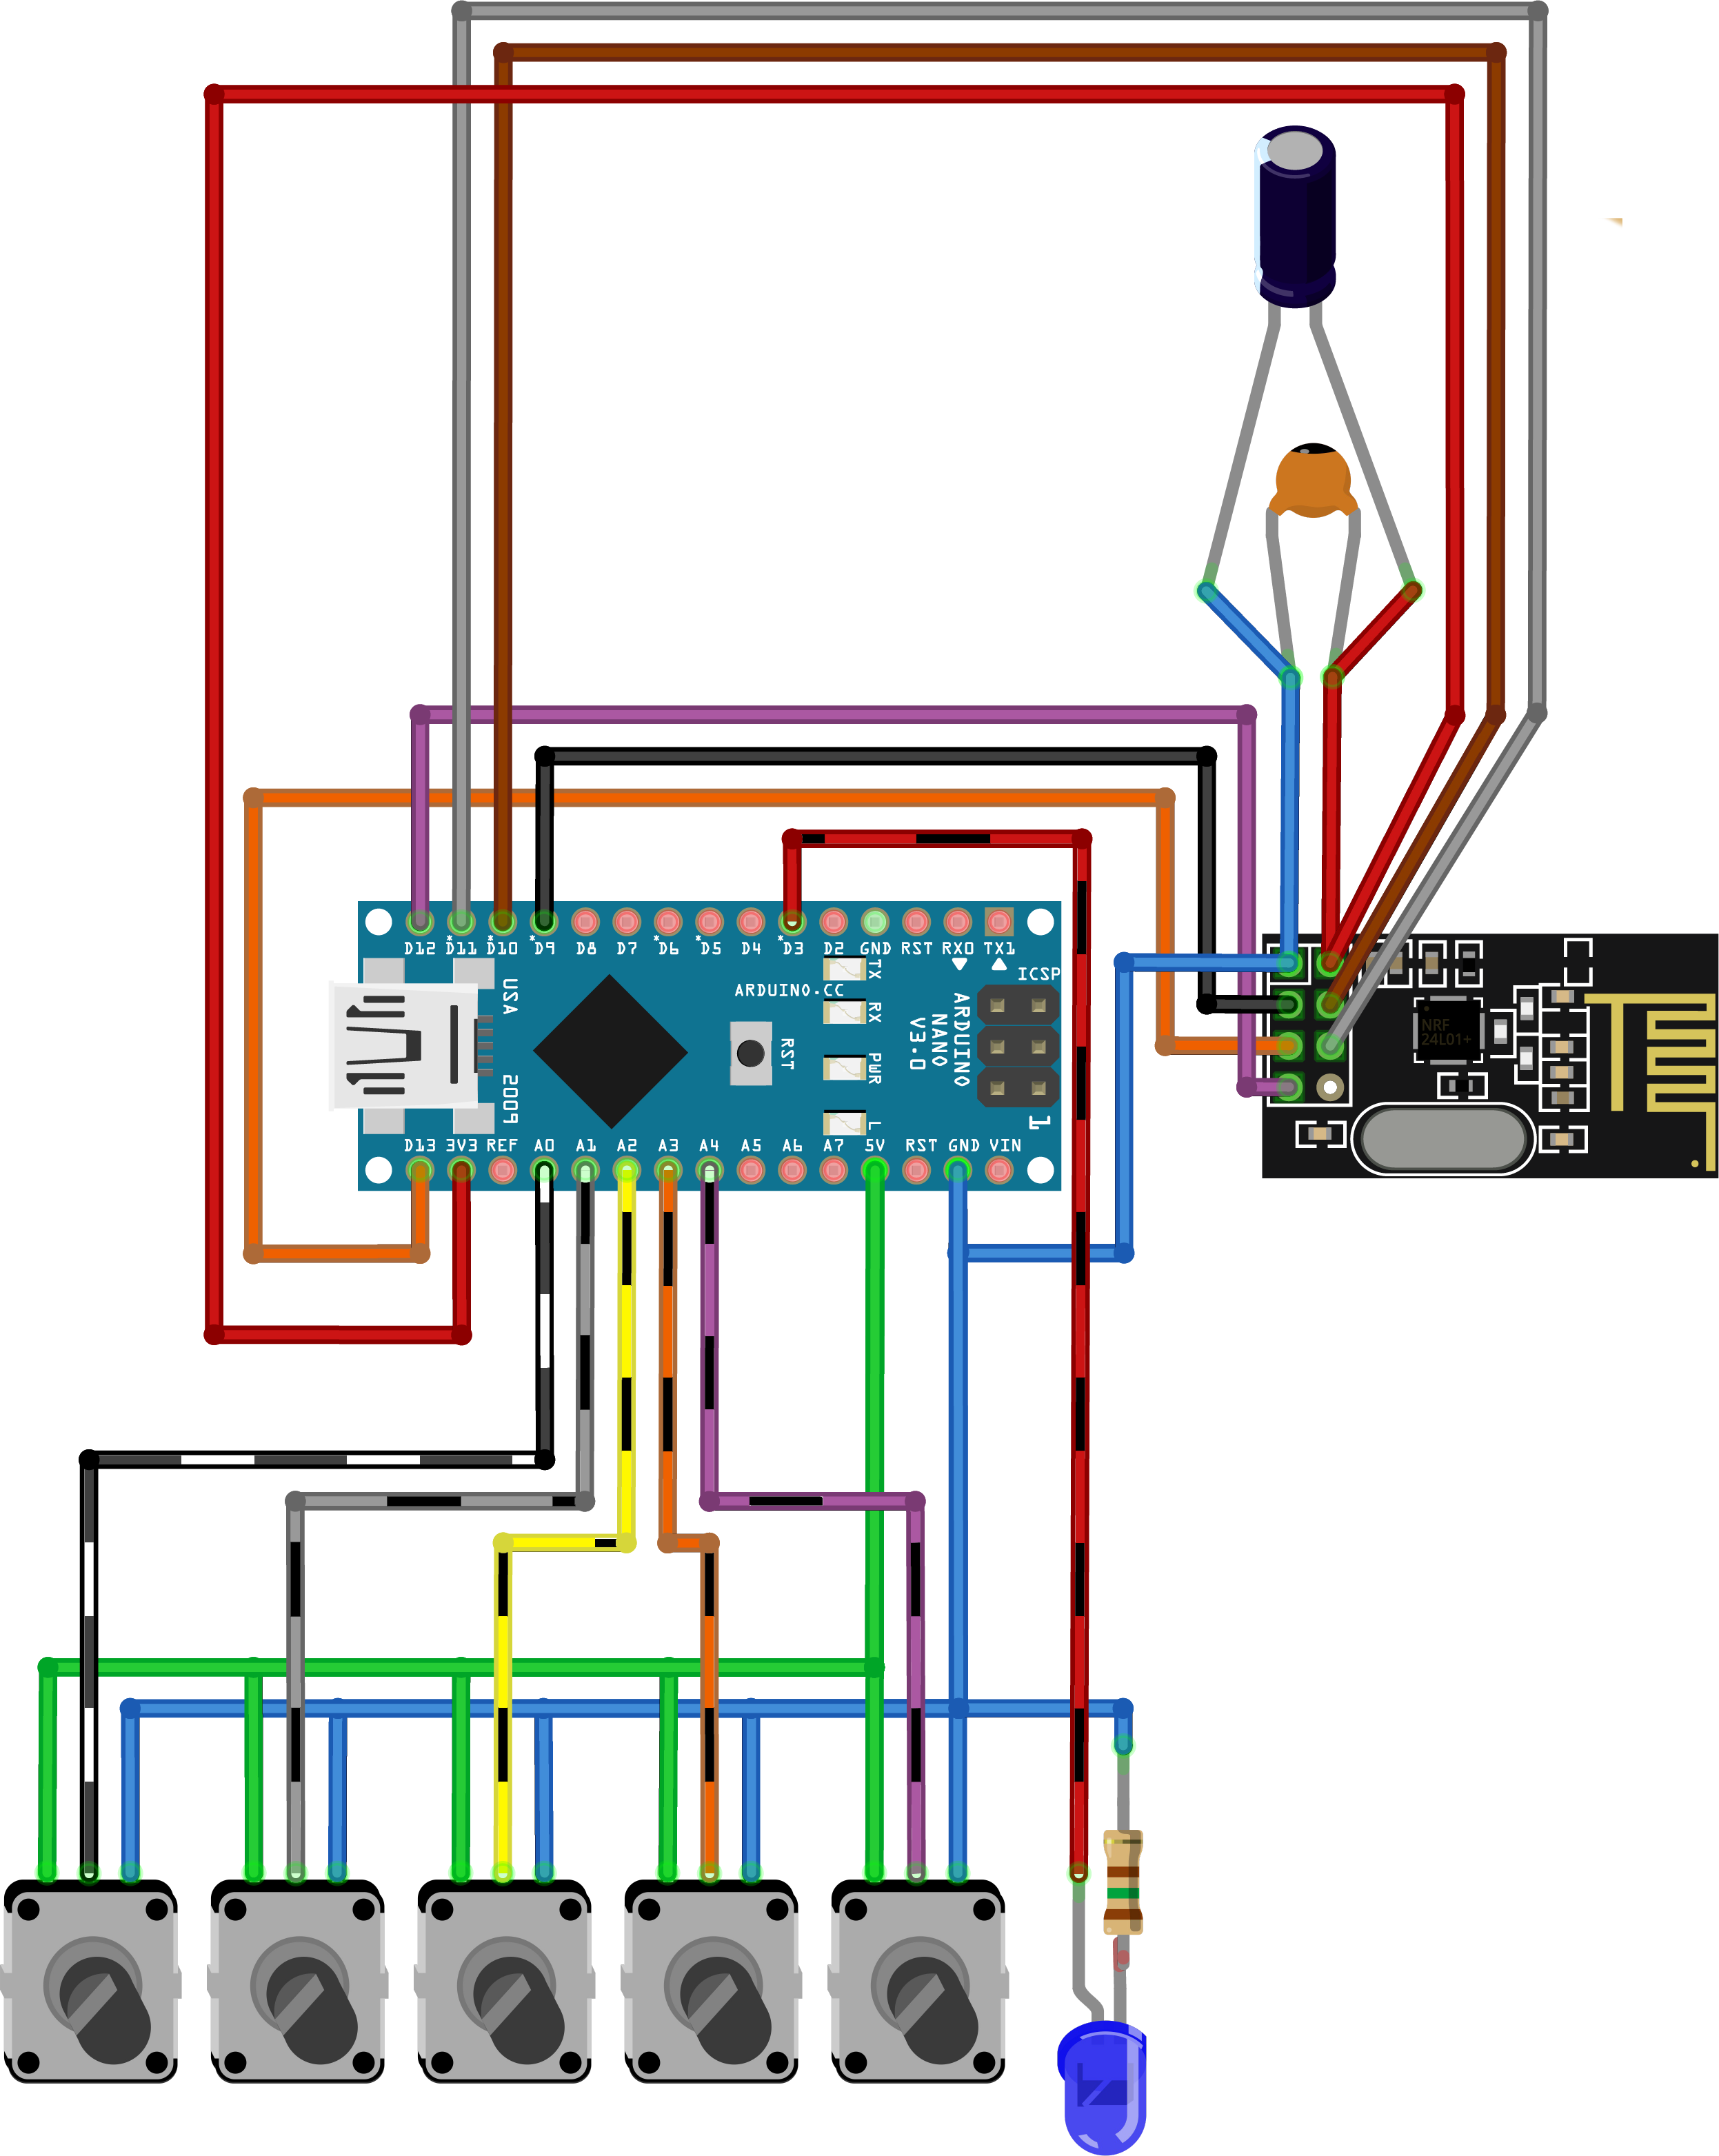
- Receiver: 1× Arduino Nano, 1× nRF24L01+, 4× Potentiometer, 1× LED. Leitet Daten per USB-Serial an PC weiter; Potentiometerwerte werden mitgesendet.
- Software (Pure Data Vanilla): Verarbeitet Serial-Daten, generiert Sound (Samples, Synthese, Effekte). Externals:
comport,zexy,freeverb,arraysize.
Bauanleitung – Schritt für Schritt
Teil 1: Komponenten & Werkzeuge bereitstellen
Alle Bauteile laut Liste besorgen; Lochrasterplatine auf 50×24 Löcher zuschneiden.
Teil 2: Controller-Platine löten
- Grundgerüst: Buchsenleisten für Arduino Nano, 2× MPR121, MPU-6050, nRF24L01+ auf Lochraster löten. 10 µF (polarisiert!) und 100 nF zwischen 3,3 V und GND des Funkmoduls.
- LEDs: 2× blaue LED mit 150 Ω an Arduino D3/D4 (oder laut Plan).
- Stromversorgung: 3,3 V (rot) und GND (blau) verteilen.
- I2C-Bus: Gelb (SDA) → A4, Grün (SCL) → A5 für alle drei Sensorboards.
- MPU-6050 Interrupt: Weißes Kabel an Arduino D2 (INT).
- SPI für nRF24L01+: Schwarz (SCK), Grau (MISO), Braun (MOSI), Lila (CSN), Orange (CE) an entsprechende Arduino-Pins (13, 12, 11, 10, 9).
- MPR121-Adresse anpassen: Auf einer Platine den ADD-Pin von GND trennen (Cuttermesser zwischen den Lötpads), Multimeter-Kontrolle.
- Bauteile aufstecken, Code flashen (Bibliotheken: I2Cdev + MPU6050_6Axis_MotionApps20 von Jeff Rowberg, MPR121 von Bare Conductive, RF24 + nRF24L01 von TMRh20).
- Powerbank testen: Schaltet sie ab? → 3× 220 Ω parallel zwischen 5 V und GND des Arduino löten (Erwärmung vernachlässigbar).
Teil 3: Receiver-Platine löten
Analoger Aufbau: Buchsenleisten für Arduino Nano + nRF24L01+, 10 µF/100 nF, SPI-Verdrahtung, 3,3 V/GND-Verteilung. Keine I2C-Sensoren.
Teil 4: Receiver-Interface (Potentiometer + LED)
Kleines Lochrasterstück (2×17 Löcher) mit 17-poliger Stiftleiste. 4 Potis (Mittelabgriff an A0–A3), äußere Anschlüsse an 5 V (grün) und GND (blau). Blaue LED + 150 Ω an D5. Interface auf Receiver-Platine aufstecken.
Teil 5: Controller-Interface & Gehäuse (Touchelektroden)
- Leere Kartonagen (z. B. Frischhaltefolien-Box) als Gehäuse.
- 24 Positionen für Kupferelektroden markieren (kein Überlappen!).
- Kupferstreifen zuschneiden, aufkleben, mit isolierendem Klebeband abdecken.
- Steckverbinder löten: 2×24 Lochraster + 24-polige Stiftleiste. Kabelängen gestaffelt (Mitte ~10 cm, außen entsprechend Elektrodenabstand länger).
- Kabel an Elektroden löten, Interface in Box falten, kleben.
- Kleinere Box für Powerbank ankleben.
- Controller-Platine mit Karton-Rückseite isolieren, in Hauptbox legen, LEDs & Powerbank fixieren, USB-Kabel durch Aussparung führen.
- Gummi-bänder halten Deckel geschlossen.
Teil 6: Receiver-Gehäuse
Box mit Löchern für 4 Potis, LED, USB-Buchse. Receiver-Platine einkleben, Potis & LED montieren, Knöpfe aufstecken.
Teil 7: Pure Data verbinden
- Pure Data Vanilla installieren,
Kravox.pd+drumsamples/Ordner öffnen. - Externals installieren: Help → Find externals →
comport,zexy,freeverb,arraysize. - Receiver per USB anschließen (Original-Code ohne Serial-Monitor-Modifikation).
- In Pd: Serielle Port-Nummer per Dialog finden (klicken bis Datenstrom im Log erscheint).
- Controller einschalten (Powerbank anstecken) – dabei Berührungsfläche nicht berühren (Kalibrierung).
- Spielen!
Code & Ressourcen
Gesamter Code (Controller, Receiver, Pure Data Patch, Drum-Samples) auf GitHub: github.com/timkrahmer/Kravox
Schaltpläne
Tipps & Tricks
- Bei „Ghost Touches“: Folie zwischen Gehäuse und Platine legen.
- Mehrere Controller: Im Controller-Code (Sektion
DECLARATIONS / NRF24L01) individuelle Adressen vergeben. - Pure Data sucht Serial-Ports oft unter unerwarteten Nummern – einfach durchprobieren.
- Powerbank-Abschaltung: 220 Ω Widerstände sind „schmutzige“, aber effektive Lösung.
Herstellungsprozess
- Kanäle & Schleusen: Technik, Geschichte und Zukunft des US-Wassertransports
- Das Saxophon: Geschichte, Design und moderne Fertigung
- Die Evolution und Handwerkskunst von Bogen & Pfeil: Von der antiken Jagd zum modernen Engineering
- Das Hackbrett: Geschichte, Design und Handwerkskunst eines zeitlosen Instruments
- Rutronik bietet Ultra-Low-Power Multi-Protokoll SoCs von Redpine Signals
- LED mit PIR-Bewegungsmelder am Raspberry Pi steuern
- Wie 5G-Mobilfunknetze IoT-Adoption und Telekom-Steuerung prägen werden
- Sicherheit in die Antriebstechnik integrieren: Produktivität steigern ohne Kompromisse
- Vernetzung von Steuerungssystemen: Vertrauenswürdige Kommunikationsschnittstellen für Position- und Bewegungssensoren
- Die richtige Säge wählen: Bandsäge vs. Kreissäge für Ihr Projekt