



Fortschrittliche Automatisierung für präzise Dickenregelung in Warmbreitbandstraßen
Die wirtschaftliche Effizienz von Metallwalzprozessen korreliert stark mit der Qualitätsstufe der Endprodukte. Das Walzen flacher Stahlerzeugnisse ist ein komplexer Prozess, bei dem die Produktqualität von Faktoren wie Eingangsmaterial, mechanischer und elektrischer Ausrüstung, Betriebsparametern, Schmierung sowie Automatisierungs- und Regelstrategien beeinflusst wird. Wesentliche Qualitätsparameter sind Materialdicke, Form und Oberfläche sowie die Homogenität der Spannungsverteilung. Für optimierte Kosteneffizienz und maximale Materialausnutzung sind enge Dickentoleranzen essenziell, um das Band so nah wie möglich an der minimal zulässigen Dicke zu walzen. Produktqualität lässt sich nur effektiv optimieren, wenn mechanische, elektrische und messtechnische Ausrüstung sowie die Regelstrategie gut zusammenwirken.
Prozessablauf in der Warmbreitbandstraße
Die Warmbreitbandstraße (HSM) verformt kontinuierlich gegossene Stahlbrammen mit rechteckigem Querschnitt und Dicken von 250 bis 350 mm zu flachem Band bis zur gewünschten Enddicke. Moderne HSMs erreichen Dicken bis 1 mm. Typische Prozessschritte: (i) Aufheizen der Brammen in einem Schub- oder Steherdofen auf optimale Temperatur, (ii) Gerüststraße (Reversier- oder Durchlaufstraße mit mehreren Gerüsten) für vorläufige Dickenreduzierung, (iii) Endgerüststraße mit 5 bis 7 aufeinanderfolgenden Gerüsten zur Enddickenreduzierung, (iv) Wickeln des langen Bandes im Wickler.
In der Endgerüststraße übernimmt ein hydraulischer Arm, der als Looper bezeichnet wird und zwischen zwei aufeinanderfolgenden Gerüsten platziert ist, die wichtige Aufgabe, die Bandspannung konstant zu halten. Dieses mechanische System weist besonders instabile Dynamik auf, was die Regelung anspruchsvoll macht.
Die Verarbeitung von Brammen zu warmgewalztem Band in der HSM erfolgt durch mehrere Prozessschritte, deren Komplexität mechanische und Automatisierungstechnologien umfasst. Warmwalzen in der HSM erfordert nicht nur mechanische Lösungen, sondern auch geeignete Regelungstechnologien. Der Walzprozess kann durch eine Standard-Software- und Automatisierungsarchitektur mit vier Automatisierungsebenen gesteuert werden.
Das Automatisierungssystem ist nicht der alleinige Leistungsbestimmungsfaktor der HSM. Für jede gegebene Konfiguration mechanischer und elektrischer Ausrüstung wird das potenzielle Leistungsvermögen der Straße jedoch nur mit hochleistungsfähiger Regelung und Automatisierung erreicht. Der Fokus muss auf Durchsatz und Qualität liegen, wo Regelung besonders wichtig für gute Leistung ist. Durchsatz und Qualität interagieren sowohl positiv als auch negativ; diese Wechselwirkungen müssen bei der Definition des Regelsystems berücksichtigt werden.
Durchsatz
Der maximal erreichbare Durchsatz wird durch die Fähigkeiten der mechanischen und elektrischen Hardware begrenzt. Um Durchsätze konsistent nahe an diesem Limit zu erreichen, bedarf es hochwertiger Regelung und Automatisierung. Bei hohem Durchsatz können drei oder mehr Werkstücke gleichzeitig in unterschiedlichen Verarbeitungsstadien in der Walzstraße sein. Um katastrophale Kollisionen zu vermeiden, ist präzises Tracking unerlässlich. Das Tracking-System nutzt Signale aus der Walzwerkinstrumentierung und Prozeßinformationen (z. B. Längenzunahme beim Walzen), um eine dynamische Karte der Straße zu führen. Es muss robust gegen den Ausfall einzelner Instrumente sein.
Die Durchsatzregelung blickt auf den Walzplan voraus und bestimmt, welcher Teil der Anlage (Ofen, Gerüststraße, Endgerüststraße, Wickler) den Durchsatz limitiert. Der limitierende Prozess wird dann auf maximalen Durchsatz geregelt, die anderen Prozessbereiche passen sich diesem an. Dies verbessert die Energieeffizienz und reduziert Verschleiß, was Kosten senkt.
Durchsatz und Qualität interagieren auch. Mit steigendem Durchsatz wird die Regelung schwieriger; um das erforderliche Qualitäts- und Ausbeutenniveau zu halten, ist sorgfältiges Regelsystemdesign nötig. Positiv interagieren sie z. B. bei der Temperaturregelung in der Endgerüststraße: Zwischenständerkühlungsdüsen werden installiert, um die Bandtemperatur am Straßenausgang zu halten, können aber auch die Walzgeschwindigkeit in der Endgerüststraße erhöhen, während die Zieltemperatur am Ausgang eingehalten wird.
Qualität
Primäres Ziel des Automatisierungssystems ist es, die Walzwerksausrüstung so zu regeln, dass die gewickelten Coils die Dimensionsanforderungen (Dicke, Breite, Profil, Flachheit) und Werkstoffeigenschaften gemäß Spezifikation erfüllen. Zwei Aspekte der Qualitätsregelung: (i) Regelung des Bandanfangs beim Einfädeln, (ii) Regelung der Walzwerksausrüstung zur Aufrechterhaltung der gewünschten Qualitätsparameter während des Coilwalzens.
Zwei Regelmodi: (i) Walzwerkeinstellung (Mill Setup) und (ii) dynamische Regelung. Ein fundamentaler Unterschied in der Regelstrategie ergibt sich aus der Verfügbarkeit von Messungen. Während das Band in die Straße einfädelt, liegen keine Messungen der Endqualitätsparameter vor; die Regelung erfolgt durch Vorwärts- und modellbasierte Regelung. Sobald die Straße voll ist, stehen direkte Messungen (einiger) Endqualitätsparameter zur Verfügung, und dynamische Rückführungsregelung tritt in Kraft. Genauigkeit in beiden Modi ist wichtig; gute Anfangsqualität führt zu hoher Ausbeute. Breitenregelung in der HSM ist ebenfalls wichtig. Coils werden häufig nach Länge statt Gewicht vermarktet; jede Überbreite bedeutet Ausbeuteverlust.
Die Bandform wird durch zwei wechselwirkende Parameter definiert: (i) Profil und (ii) Flachheit. Profil ist die Dickenänderung über die Bandbreite und muss für die Weiterverarbeitung geregelt werden. Gleichmäßige Dicke sowohl in Längs- als auch in Querrichtung ist erforderlich. Flachheit ist die Fähigkeit des Bandes, ohne äußere Kräfte flach zu liegen, und ebenfalls wichtig für die Weiterverarbeitung. Flachheitsfehler entstehen durch schlechte Regelung des proportionalen Profils (Profil geteilt durch Dicke) durch die Straße; daher besteht Wechselwirkung zwischen Profil- und Flachheitsregelung.
Das Flachheitsregelungsproblem unterscheidet sich vom Profilproblem, da Flachheit nicht nur am Straßenausgang, sondern in den Zwischenständerlücken der Endgerüststraße wichtig ist. Schlechte Flachheit zwischen den Gerüsten kann zu Instabilität des Walzprozesses in der Endgerüststraße führen, was zu vollständigem Kontrollverlust und Coilzerstörung (Kobbel) führt. Dies bedeutet Ausbeuteverlust und beeinträchtigt die Straßenverfügbarkeit durch Stillstand zur Kobbelbeseitigung.
Zusätzlich zu Dimensionsparametern sind andere Qualitätsparameter wichtig. Ein besonders wichtiges Ziel ist die Regelung der mechanischen Eigenschaften des Endbandes. Diese werden weitgehend durch das Mikrogefüge bestimmt, das wiederum zum Teil durch die Verformung und in großem Maße durch die Temperaturhistorie des gewalzten Coils bestimmt wird. In aktuellen Regel- und Automatisierungssystemen wird die Mikrogefügerelung indirekt durch Steuerung der Temperaturentwicklung beim Abkühlen des Bandes auf dem Auslauftisch zwischen Straßenausgang und Wickler erreicht. Der Walzwerksmetallurg definiert die Zielkühlkurve, und das Regelsystem passt die Kühldüsen auf dem Auslauftisch und die Endgerüstgeschwindigkeit an, um die gewünschte Temperaturkurve so genau wie möglich zu erreichen.
Regelsystemstruktur
Die Regelziele für die HSM werden in Begriffen von Durchsatz und Produktqualitätsparametern ausgedrückt. Der praktische Regelumfang deckt jedoch einen sehr weiten Anwendungsbereich ab: von individuellen lokalen Hochgeschwindigkeits-Positionierregelkreisen mit Betriebsgeschwindigkeiten im Milli- oder Submillisekundenbereich bis zur übergeordneten Werkstückplanung auf stündlicher oder längerer Zeitskala. Alle diese Regelungen tragen zur Gesamtleistung des Automatisierungssystems bei, werden aber häufig in für den jeweiligen Regler passenderen Teilzielen ausgedrückt. Beispielsweise kann das Ziel eines Positionierkreises in Änderungsrate und Überschwingen bei geforderter Positionsänderung ausgedrückt werden, während die Gesamtproduktplanung in Geschwindigkeit der Erfüllung der Produktionspläne ausgedrückt wird.
Diese Unterschiede in Zeitskala und Umfang spiegeln sich in der mehrstufigen Struktur der heute in Walzwerken weit verbreiteten Regelsysteme wider. Abbildung 1 zeigt das Blockdiagramm eines solchen Mehrstufensystems. Die Funktionsaufteilung zwischen den Ebenen ist nicht scharf; ob spezifische Funktionen in Ebene 1 oder 2 implementiert sind, variiert von Installation zu Installation und mit der Entwicklung besserer Regelmethoden und Ausrüstung.
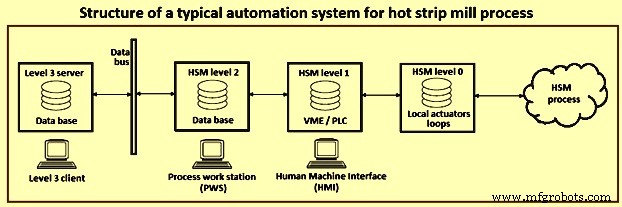
Abb. 1: Struktur eines typischen Automatisierungssystems für Warmbreitbandstraßen-Prozesse
Ebene 0
Die unterste Regelungsebene umfasst beispielsweise Regelkreise für Hydraulikkapseln zur Walzenpositionierung in den Walzwerken und für die Haupt-Elektromotoren, die die Straße antreiben.
Ebene 1
Primär mit In-Piece-Regelung befasst. Auf dieser Ebene treten Qualitätsparameter wie Banddicke und Temperatur auf. Die Ziele der Ebene-1-Kreise sind jedoch häufig Teilziele, die von Ebene 2 vorgegeben werden. Beispielsweise regeln Ebene-1-Kreise die Auslaufdicke aus den Zwischengerüsten der Endgerüststraße; dieses Auslaufdickenmuster wird von Ebene 2 so eingestellt, dass die erforderliche Auslaufdicke am Straßenende unter Maschinen- und Prozessrestriktionen erreicht wird.
Die Ebene-1-Automatisierung interagiert direkt mit Low-Level-Geräten (Aktoren und Sensoren). Echtzeit-Regelkreise und Logiksequenzen werden hier implementiert. Schnelle Abtastung (1 Millisekunde) und hohe Rechenleistung werden z. B. durch VME-Architektur (Versa Module European) erreicht. Konventionelle SPS garantieren minimal 10 Millisekunden Abtastzeit. Die Mensch-Maschine-Schnittstelle (HMI) bietet dem Bediener einen Echtzeit-Blick auf den Prozess.
Ebene 2
Adressiert direkt die Regelung der Qualitäts- und Durchsatzparameter. Ihr Betriebsbereich ist viel weiter als Ebene 1 und umfasst in einem gut entwickelten System die integrierte Regelung von Aufheizofen, Gerüststraße, Endgerüststraße und Auslauftisch. Sie befasst sich stark mit der Einstellregelung von Werkstück zu Werkstück, umfasst aber häufig auch Teile der dynamischen In-Piece-Regelung. Dynamische Regelung auf Ebene 2 betrifft meist die übergeordnete koordinierte Regelung der Endgerüststraße. Lokale Regelkreise sind eher Ebene 1 zugeordnet. Ein Großteil der Regelung auf Ebene 2 ist vorwärtsgerichtet und modellbasiert. Gute Regelungsleistung erfordert prädiktive Prozessmodelle (z. B. Verformungs- und Temperaturmodelle) und dynamische Modelle der Walzwerksmaschinen und Sensoren. Die meisten für State-of-the-Art-Regelung notwendigen Prozessmodelle residieren hier.
Die Ebene-2-Automatisierung bietet übergeordnete Regelungsfunktionen und Utilities wie optimale Anlageneinstellberechnung, Erstellung von Produktionsberichten und statistische Analyse der Produktqualität. Mathematische Modelle technologischer Prozesse dienen zur Generierung geeigneter Anlageneinstellungen. Zuverlässigkeit physikalischer Modelle bei unterschiedlichen und sogar zeitvariablen Betriebsbedingungen wird durch Selbstanpassung erreicht, d. h. Identifikationstechniken basierend auf Anlagen-Rückführung, die die Vorhersagezuverlässigkeit der Modelle rekursiv verbessern. Technologische Informationen und historisches Produktionsarchiv werden in der Datenbank (DB) gespeichert, während die Prozess-Arbeitsstation (PWS) eine grafische Schnittstelle zu den Ebene-2-Utilities bietet.
Ebene 3
Die Ebene-3-Automatisierung bietet zusätzliche Utilities für die übergeordnete Produktionsüberwachung (Manufacturing Execution System, MES), Lagerplatzverwaltung und Koordination zwischen den Ebenen 2 der verschiedenen Prozesse desselben Werks. Sie koordiniert die Produktionsplanung zwischen dem HSM-Prozess und den vor- und nachgelagerten Einheiten.
Ebene 3 fungiert hauptsächlich als Scheduler der Warmbreitbandstraße. Sie nimmt das Auftragsbuch der Straße und organisiert es in Runden von typischerweise 100 bis 200 Werkstücken, die den für die Straße entwickelten Planungsregeln entsprechen. Neben der HSM selbst berücksichtigt Ebene 3 vor- und nachgelagerte Prozesse und Lagerbereiche. Die verwendeten Planungsregeln sind im Wesentlichen ein globales Modell der Walzstraße, das dem Scheduler ermöglicht, die Runde so zu organisieren, dass die erforderlichen Qualitätsparameter innerhalb der durch die Straßenausrüstung auferlegten Restriktionen erreicht werden. Traditionell ist der wichtigste Faktor die Entwicklung der Walzenprofile in den Straßen durch Verschleiß und thermische Ausdehnung. Daraus ergibt sich der „Sarg“-Plan: schmal beginnen, schnell auf breiteres Material aufbauen, während die thermischen Wölbungen auf den Walzen zunehmen, und allmählich wieder auf schmal zurückgehen, während die Walzen verschleißen.
In der HSM angewendete Regelungstechnologien
Der Einsatz fortschrittlicher Regelungs- und Modellierungslösungen für HSM unterlag in den letzten 40 bis 50 Jahren mehreren Entwicklungen in verschiedenen Richtungen. Dazu gehören: (i) Einsatz multivariabler Regelungstechniken, die seit den 1970er Jahren für die Endgerüststraße vorgeschlagen wurden und heute als konsolidiertes Werkzeug zur Regelung des generischen Walzgerüsts zusammen mit dem nachgeschalteten Looper oder Wickler gelten, (ii) Entwicklung verschiedener Modelle zur Vorhersage der Werkstoffeigenschaften gemäß Werkstofftemperatur und Walzprozess sowie Anwendung von Reglern zur Regelung der Wickeltemperatur, (iii) Entwicklung fortschrittlicher Regelungstechniken zur Kompensation von Reibungsphänomenen, (iv) Entwicklung von Modellen und Reglern zur Verbesserung der Bandflachheit und des Profils, (v) Entwicklung von Lenkregelungstechniken, die kürzlich eingeführt wurden, um die Produktivität durch Verringerung der Kobbelwahrscheinlichkeit zu erhöhen. Abbildung 2 zeigt ein typisches Layout der Warmbreitbandstraße mit Ebene-1-Regelungen.
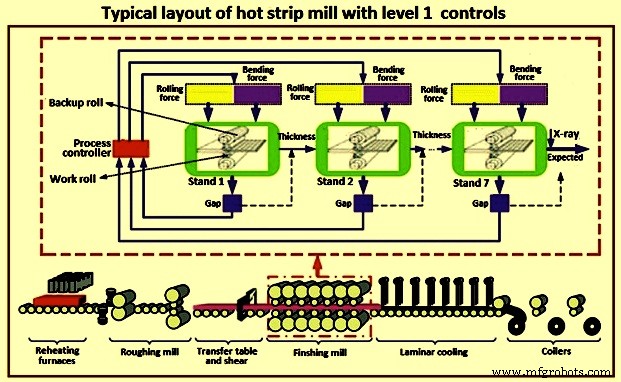
Abb. 2: Typisches Layout der Warmbreitbandstraße mit Ebene-1-Regelungen
Regelungstechnologien für Dickenregelung
Abbildung 3 zeigt ein Beispiel für eine Dickenregelung in der HSM mit folgenden Sensoren. Die für die Dickenregelung benötigten Instrumente und Sensoren:
Dicken- und Profilmessgerät
Basiert auf Röntgentechnologie und misst die Dicke in der Mittellinie des Werkstücks. Das Gerät ist selten auf einem beweglichen Schlitten montiert und kann das gesamte Dickenprofil über die Coilbreite messen. Normalerweise ist ein Dicken-/Profilmesssystem am Ende des letzten Gerüsts der Straße installiert.
Kraftmessdosen
Dienen zur Messung der Walzkraft, eines grundlegenden Messsignals für die HSM-Dickenregelung. Fehlen Kraftmessdosen, kann das hydraulische Kraftsignal von Druckwandlern im Hauptzylinder als Alternative genutzt werden. In manchen Fällen sind Kraftmessdosen an den Loopern montiert, um die Zwischenständerspannungen direkt zu messen. Auch hier kann alternativ das Kraftsignal von Druckwandlern im hydraulischen Zylinder des Loopers verwendet werden.
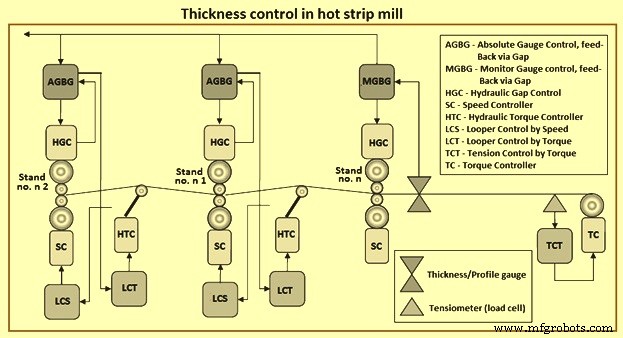
Abb. 3: Dickenregelung in der Warmbreitbandstraße
Es gibt Merkmale, die Basiskontroller von externen Controllern unterscheiden. Basiskontroller setzen Referenzen für physische Aktoren um. Externe Controller erzeugen Referenzen für Basiskontroller, um das gewünschte Ziel zu erreichen. Die Dickenregelung wird durch folgende Basiskontroller erreicht:
- Hydraulische Spaltregelung (HGC): Ein Controller, der eine Spaltreferenz empfängt, den Spalt über Weggeber im Hydraulikzylinder misst und das Servoventil-Kommando erzeugt, das den Ölmassenstrom und damit die Zylinderbewegung steuert. Der gemessene Spalt kann aufgrund des elastischen Durchbiegens des Gerüsts erheblich vom physikalischen Spalt abweichen.
- Drehmomentregler (TC): Regelt das von den beiden Wicklern erzeugte Drehmoment. Erhält eine Drehmomentreferenz vom „Tension Control by Torque“ (TCT)-Regler, der konstante Wickel-/Abwickelspannungen anstrebt.
- Geschwindigkeitsregler (SC): Regelt die Gerüstgeschwindigkeit. Die Geschwindigkeitsreferenz muss zur Erreichung der Walzstabilität mit den anderen Straßenoperationen koordiniert werden.
- Hydraulischer Drehmomentregler (HTC): Regelt das vom Looper erzeugte Drehmoment.
Automatische Dickenregelung (AGC)
Das Automatic Gauge Control (AGC)-System dient in der HSM dem Erreichen der gewünschten Banddicke. Es ist das System zur Dickenregelung. Für seine Anwendung in der HSM erfordert AGC zwingend die Erfassung des Durchbiegens für jedes Gerüst. Die Erfassung des Gerüstdurchbiegens ist in der HSM sehr wichtig, während sie im Kaltwalzwerk weit weniger bedeutend ist.
Das Gerüstdurchbiegen stellt das elastische Verhalten der mechanischen Struktur des Gerüsts dar, wenn eine Druckkraft vom Haupt-Hydraulikzylinder (HGC-Zylinder) erzeugt wird. Diese Kennlinie muss vor der AGC-Implementierung in der HSM bekannt sein; dazu wird eine geeignete Steuersequenz offline, d. h. vor dem Walzen, als „Stretch Acquisition Sequence“ (SAS) ausgeführt.
Die SAS wird durch In-Kontakt-Bringen der Arbeitswalzen und lineares Verändern der HGC-Positionsreferenz von Minimum zu Maximum ermittelt. Für jede Positionsreferenz wird die von den Kraftmessdosen (oder HGC-Hydraulikkraftmessung) gemessene Kraft aufgezeichnet, um eine Durchbiegekennlinie wie in Abb. 4 dargestellt aufzubauen. Die Aufzeichnungen erfolgen grundsätzlich zweimal: erste Aufzeichnungen mit steigenden HGC-Positionsreferenzen (Up-Readings), zweite mit fallenden (Down-Readings).
Die Differenzen zwischen Up- und Down-Readings hängen mit einer nicht vernachlässigbaren Hysterese im elastischen Verhalten des Gerüsts zusammen. Schließlich wird eine bestmögliche Polynomkurve gespeichert, die folgende Gleichung erfüllt (F = gemessene Kraft):
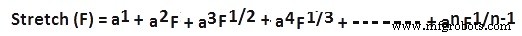
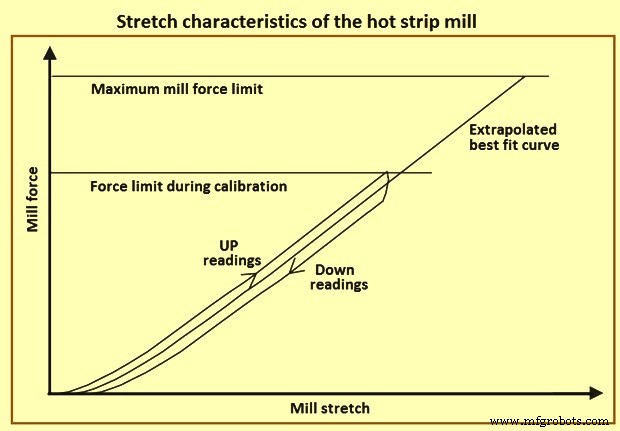
Abb. 4: Durchbiegekennlinien der Warmbreitbandstraße
Die Erfassung der Durchbiegekennlinie „stretch“ (F) kann während des Walzens genutzt werden, um eine indirekte Messung der Werkstück-Auslaufdicke h abzuleiten: h' = S + F(stretch), wobei h die Auslaufdicke des betrachteten Gerüsts, h' deren Schätzwert, S der gemessene Spalt (von Gebern im Hydraulikzylinder) und F die gemessene Walzkraft (von Kraftmessdosen oder HGC-Drücken) ist. Diese Gleichung wird als „Gauge Meter Equation“ bezeichnet und häufig durch den sogenannten „Mill Modulus“ Mm (elastische Konstante des Gerüsts) vereinfacht: h' = S + F/Mm. Die konventionelle AGC-Implementierung basiert allgemein auf der ersten Gleichung, während die fortschrittliche modellbasierte Regler-Synthese die lineare Version der zweiten Gleichung nutzen kann.
Die AGC in der HSM hält die Banddicke konstant, indem sie auf die Positionsreferenzen aller HGCs einwirkt und Phänomene wie Hysterese des Gerüstdurchbiegens, Schwankungen der Werkstoffhärte durch Temperaturschwankungen usw. kompensiert. Dabei ist zu beachten, dass die Anwesenheit eines Loopers zwischen zwei Gerüsten bedeutet, dass die Regelung eines Gerüsts die des angrenzenden nicht beeinflusst, sofern eine effektive Zwischenständerspannungsregelung durch den Looper gewährleistet ist. Dies ist der Hauptgrund, warum die AGC-Regelarchitektur für Warmbreitbandstraßen und Kaltwalzwerke signifikant unterschiedlich ist.
Die AGC in der HSM wird durch mehrere externe Regler erreicht, die während des Walzens kooperieren. Zwei Regler steuern den Looper:
- Looper Control by Torque (LCT): Regelung der Zwischenständerspannung durch Einwirkung auf die Drehmomentreferenz des HTC. Gespeist durch den Spannungsfehler einer am Looper montierten Kraftmessdose oder alternativ durch Schätzung der Zwischenständerspannung aus der Looper-Hydraulikkraft.
- Looper Control by Speed (LCS): Regelung der Looper-Winkelposition durch Einwirkung auf die Geschwindigkeitsreferenz des vorgelagerten Gerüsts (Referenz für den SC am vorgelagerten Gerüst). Auch als Massenstromregler bezeichnet.
Die eigentliche Dickenregelung erfolgt unterschiedlich für Zwischengerüste und Endgerüst. Für Zwischergüste steht keine direkte Dickenmessung zur Verfügung; eine indirekte Messung erfolgt über das Gauge-Meter-Prinzip (oben genannte Gleichungen). Die in Abb. 4 dargestellte AGC setzt sich aus folgenden zwei Reglern zusammen:
- Absolute Gauge control, feed-Back via Gap (AGBG): Wird auf alle Zwischengerüste ohne direkte Dickenmessung angewendet, basiert auf dem Gauge-Meter-Prinzip und erzeugt einen Trimm für die Spaltreferenz des entsprechenden HGC. Führt auch Vorwärtskompensationen für Ölfilmänderungen der Stützwalzenlager, thermische Ausdehnung der Arbeitswalze durch Bandkontakt und Walzendurchmesseränderungen durch Verschleiß durch.
- Monitor Gauge control, feed-Back via Gap (MGBG): Hält die Banddicke am Ausgang des letzten Endgerüsts gemäß Sollwert durch Rückführung der Dicke vom Röntgenmessgerät am Straßenausgang. Das Abweichungssignal korrigiert die Spaltreferenzen der HGCs aller Gerüste. Ein dedizierter Algorithmus verteilt die Korrekturen auf alle Endgerüste. Hauptproblem: Die Transportverzögerungen zwischen Röntgenmessgerät und dem Gerüst, das die Korrektur ausführt, müssen zwingend berücksichtigt werden.
Wie in Abb. 3 gezeigt, kann der LCT einen Trimm vom AGBG-Regler empfangen, um Wechselwirkungen zwischen LCT und AGBG zu reduzieren.
Speed Master
Die Geschwindigkeiten der Gerüste und Wickler müssen koordiniert werden, um die Straßenstabilität zu gewährleisten. Dies übernimmt ein Vorwärtsregler, der als „Speed Master“ bekannt ist. Um Instabilitätsprobleme im Warmwalzprozess zu vermeiden, wird ein Gerüst als „Pivot Stand“ gewählt; dessen Geschwindigkeitsänderungen werden vorwärtsgerichtet durch geeignete Geschwindigkeitsänderungen der anderen Gerüste kompensiert. Dazu muss der „Forward Slip“ (FS) für alle Gerüste so präzise wie möglich bekannt sein: der Koeffizient, der den Zusammenhang zwischen der Motordrehzahl (As) und der Auslaufbandgeschwindigkeit (Vout) darstellt: FS = Vout / (R·As), wobei R der Arbeitswalzenradius ist. Die FS-Koeffizienten werden normalerweise durch mathematische Modelle in der Ebene-2-Automatisierung zusammen mit ihren Sensitivitäten bezüglich Spannungssollwerten und Bandgeschwindigkeit geschätzt.
Multivariable-Regelung in der Endgerüststraße
In den letzten Jahren wurden fortschrittliche Regelungstechnologien implementiert und gelten nun als etabliert in der Dickenregelung der HSM-Endgerüststraße. Hauptziel ist ein multivariabler Rahmen zur Integration der Hauptregler im HSM-Prozess (AGBG, LCT, LCS) in einem einzigen Regler, der mögliche Interferenzen zwischen den Aufgaben reduziert und nicht nur die Leistung erhöht, sondern auch die Kobbelwahrscheinlichkeit bei der Realisierung ultradünner Dicken verringert.
Die multivariable Regelung wird folglich in den Zwischengerüsten angewendet, um die AGBG eines bestimmten (n-ten) Gerüsts zusammen mit der LCT/LCS des nachgeschalteten Loopers durchzuführen (Abb. 5). Ein weiterer Grund für fortschrittliche Regelung ist die Notwendigkeit, a priori Robustheit gegenüber einer möglichen Unsicherheit bei der Kenntnis des Gerüstdurchbiegens einzuführen: Es lässt sich zeigen, dass starke Unsicherheit in der Kenntnis des Mill Modulus die AGBG instabil machen kann. Die Durchbiegemessung erfolgt offline und unterliegt zeitvariabler Änderung durch Gerüstverschleiß.
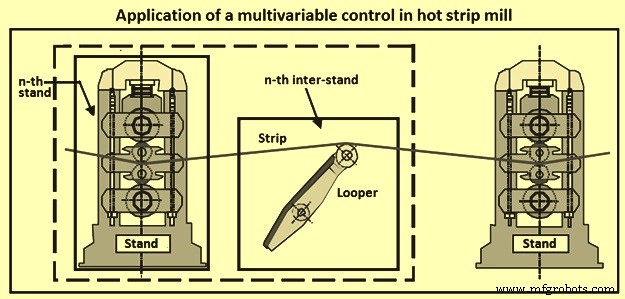
Abb. 5: Anwendung einer multivariablen Regelung in der Warmbreitbandstraße
Herstellungsprozess
- Integriertes QR-, RFID- und Temperatur-Verifikations-Zugangskontrollsystem
- Raspberry Pi Sensor & Aktuator Steuerung meistern: Beschleunigungsmesser, Servo und Datenstreaming
- Hotracos globale Automation: Nahtlose Fernsteuerung mit IXON Cloud
- Fluke 772/773 Stromzangenmessgeräte: Moderner Ansatz zur Automatisierungsschleifen-Fehlersuche
- ISA veröffentlicht aktualisierte 3. Auflage von Control Systems Safety Evaluation & Reliability
- Blockchain in der industriellen Automatisierung: Potenziale und Hindernisse
- Wesentliche Designprinzipien für Steuerungsgehäuse in der Industrieautomation
- Fortschrittliche Automatisierung, Steuerung und Modellierung in der Basissauerstoff-Stahlherstellung
- Optimierung von Elektrolichtbogenofen-Betrieben: Automatisierung & Modellierung
- Warm- vs. Kaltwalzen: Metallumformprozesse verstehen