



Optimierung von Bandform und Dickengenauigkeit in Kaltwalzwerken
Die wirtschaftliche Effizienz von Metallwalzprozessen korreliert stark mit der Qualitätsstufe der Endprodukte. Neueste Bemühungen zur Qualitätssteigerung der Endprodukte in Walzprozessen konzentrierten sich hauptsächlich auf die großflächige Anwendung fortschrittlicher Automatisierungsregelmethoden. Der hohe Anteil an Dünnbandproduktion ist für Kaltwalzwerke von großer Bedeutung. In diesem Fall sind Dickenregelung und fortschrittliche Bandformregelung für die Bandqualität notwendig, die durch die Variation der Banddicke und die Bandform bestimmt wird.
Das Walzen flacher Stahlerzeugnisse ist ein komplexer Prozess, bei dem die Produktqualität von Faktoren wie Eingangsmaterial, mechanischer und elektrischer Ausrüstung, Schmierung und Regelstrategien beeinflusst wird. Wesentliche Qualitätsparameter sind Materialdicke, Form und Oberfläche sowie die Homogenität der Spannungsverteilung. Für optimierte Kosteneffizienz und maximale Materialausnutzung sind enge Dickentoleranzen essenziell, um das Band so nah wie möglich an der minimal zulässigen Dicke zu walzen. Produktqualität lässt sich nur effektiv optimieren, wenn mechanische, elektrische und messtechnische Ausrüstung sowie die Regelstrategie gut zusammenwirken.
Kaltwalzprozess
Das Kaltwalzen von Metallband ist ein Prozess, in dem eine Abfolge von Prozessen durchgeführt wird, um Rohmaterial in ein Fertigprodukt umzuwandeln. Es ist ein Umformprozess, bei dem die Banddicke durch Druckkräfte zweier gegeneinander laufender Walzen (normalerweise in Viergerüst-Anordnung) reduziert wird. Die Walzen drehen sich, um das Band einzuziehen und gleichzeitig zwischen ihnen zu pressen. Das Band wird in mehreren Pässen entweder in einem Reversierwerk oder in einem Tandemwerk gewalzt. Jede Arbeitswalze wird von einer größeren Stützwalze unterstützt. Bei jedem Pass durch die Arbeitswalzenpaare wird die Dicke schrittweise reduziert. Die Dickenreduzierung wird durch sehr hohe Druckspannung in einem kleinen Bereich (Walzenbiss oder Walzspalt) zwischen den Arbeitswalzen verursacht. In diesem Bereich wird das Metall plastisch verformt, und es tritt Schlupf zwischen Band und Arbeitswalzenoberfläche auf. Die erforderliche Druckkraft wird durch Hydraulikzylinder oder in vielen älteren Werken durch eine Spindel, die von einem Elektromotor angetrieben wird, aufgebracht.
Kaltwalzen dient der weiteren Dickenreduzierung von warmgewalztem Band und dem Erreichen von Werkstoffeigenschaften, die für Erzeugnisse erforderlich sind, bei denen höhere Dickenpräzision, geeignete Flachheitsprofile und höhere Bandoberflächenqualität gefordert sind. Banddickenreduzierung durch Kaltwalzen kann hauptsächlich durch drei Prozesstypen erreicht werden, die unterschiedliche Automatisierungslösungen hinsichtlich Sensoren und Regelungstechnologien erfordern.
Die drei Prozesstypen im Kaltwalzwerk umfassen: (i) Einstands-Kaltreversierwerk, bei dem das Flachband in mehreren Pässen (3 bis 7) verarbeitet wird und der Coil durch zwei in Gerüstnähe installierte Wickler abgewickelt und wieder aufgewickelt wird, (ii) Zweistands-Kaltreversierwerk, bei dem die Dickenreduzierung durch einen Reversierprozess erfolgt, die Anzahl der Pässe (1 bis 3) jedoch durch die Erhöhung der Gerüstzahl reduziert wird, und (iii) Tandem-Kaltwalzwerk (Tandemwerk), bei dem die Dickenreduzierung durch eine Anzahl nicht-reversierender Gerüste (typischerweise 3 bis 7) erreicht wird. In manchen Fällen ist das Tandemwerk mit dem Beizprozess gekoppelt, um die Produktivität zu steigern. Dann spricht man von kontinuierlichem Tandem-Kaltwalzwerk, da Coils verschweißt werden und der Prozess nur noch zu Wartungszwecken stoppt. Auch die Naht zwischen einem Coil und dem nächsten wird gewalzt.
Die Dickenabweichungen am Gerüstausgang stammen aus zwei Quellen. Die erste Quelle liegt in den Werkstoffeigenschaften: (i) Dickenabweichungen des Zuführbandes, (ii) Verformungswiderstand. Diese werden hauptsächlich durch die Werkzeughärte während der verschiedenen Pässe, aber auch durch die chemische Zusammensetzung des Bandes entlang der Länge bestimmt. Die zweite Quelle wird vom Walzwerk erzeugt. Diese Abweichungen entstehen hauptsächlich durch das Gerüstnachgeben, abhängig vom Elastizitätsmodul des Gerüsts. Auch die Reibungskoeffizientenänderung der Arbeitswalzen mit dem Band kann Dickenabweichungen beeinflussen.
In Kaltwalzwerken (insbesondere Tandemwalzwerken) wird die Dickenregelung, d. h. die Automatic Gauge Control (AGC)-Regelung, mit anspruchsvollen Reglern realisiert, die berücksichtigen müssen, dass Looper nicht vorhanden sind (wie im Warmbreitbandwerk) und daher die Regelaktivität aller Gerüste koordiniert werden muss, um die Stabilität des Walzprozesses zu garantieren. Zudem sind Basiskontrollen von externen Kontrollen zu unterscheiden. Basiskontrollen – Hydraulische Spaltregelung (HGC), Geschwindigkeitsregler (SC), Drehmomentregler (TC) – hängen nicht vom Walzprozesstyp ab, während externe Regler je nach Prozessstruktur und Sensorverfügbarkeit stark variieren können.
Einstands-Kaltreversierwerk
Ein typischer Dickenregler für ein Einstands-Kaltreversierwerk und die gängigste Sensorenkonfiguration sind in Abb. 1 dargestellt. Die Dickenmesssensoren basieren auf Röntgentechnologie und messen die Dicke in der Mittellinie (selten das Dickenprofil). Geschwindigkeitssensoren basieren auf Lasertechnologie oder sind einfache Geber. Generell wird Lasertechnologie (teurer) bevorzugt, wenn die erforderliche Messpräzision auch bei schnellen Beschleunigungs-/Verzögerungsperioden gewährleistet sein muss, also wenn ein Geber den Kontakt zum Material verlieren kann. Kraftmessdosen sind normalerweise in jedem Zwischenständer installiert, um die Zwischenständerspannung direkt zu messen. Wie in Abb. 1 gezeigt, ist es üblich, dass ein Einstands-Kaltreversierwerk mit Dicken- und Geschwindigkeitssensoren (möglicherweise Gebern) auf beiden Seiten des Werks ausgestattet ist.
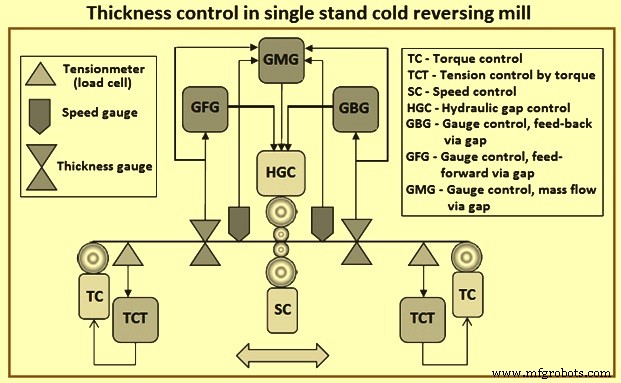
Abb. 1: Dickenregelung in einem Einstands-Kaltreversierwerk
Für das Einstands-Kaltreversierwerk sind die externen Regler: (i) Tension Control by Torque (TCT), bei dem Einlauf-/Auslaufspannungen durch den vom TC geregelten Drehmoment konstant gehalten werden, der die Motoren der Wickler/Abwickler nutzt, (ii) Gauge Control, feed-Back via Gap (GBG), bei dem der Regler einen Trimm für die HGC-Referenz auf Basis der Dickenmessung „H Röntgen aus“ erzeugt, die nachgeschaltet am Gerüst verfügbar ist, (iii) Gauge Control, feed-Forward via Gap (GFG), bei dem der Regler einen Trimm für die HGC-Referenz erzeugt, um Dickenabweichungen des einlaufenden Bandes über das am Einlauf installierte Röntgenmessgerät („H Röntgen ein“) vorherzusehen, und (iv) Gauge Control, Mass flow via Gap (GMC), bei dem der Regler Dickenabweichungen „H Röntgen aus“ durch Ausnutzung des Massenstromprinzips und der Geschwindigkeitsmessungen an Ein- und Auslauf („V ein“ und „V aus“) kompensiert.
Genauer: Da Bandbreitenänderungen vernachlässigbar sind, soll die Massenstrombilanzgleichung erfüllt sein („H Röntgen ein“ × „V ein“ = „H Röntgen aus“ × „V aus“). Auf dieser Basis kann die Messung „H Röntgen ein“ an der Einlaufseite verfolgt und eine weitere Dickenmessung am Ausgang des betrachteten Gerüsts gewonnen werden: „H MF aus“ = („H Röntgen ein“ × „V ein“ / „V aus“). Der GMC, der das Signal „H MF aus“ statt „H Röntgen aus“ regelt, gewährleistet einen größeren Stabilitätsrand und bessere Leistung als der GBC, da die durch „H MF aus“ dargestellte Messung keinen Transportverzögerungseffekt aufweist.
Zweistands-Kaltreversierwerk
Im Zweistands-Kaltreversierwerk zielt die HGC am Gerüst Nr. 1 (Abb. 2) nicht direkt auf die Regelung der Auslaufdicke von Gerüst Nr. 1 ab. Vielmehr werden Regler eingeführt, um die Zwischenständerspannung zwischen Gerüst Nr. 0 und Nr. 1 so konstant wie möglich zu halten, um Störungen für den GMC/GBG an Gerüst Nr. 0 zu vermeiden.
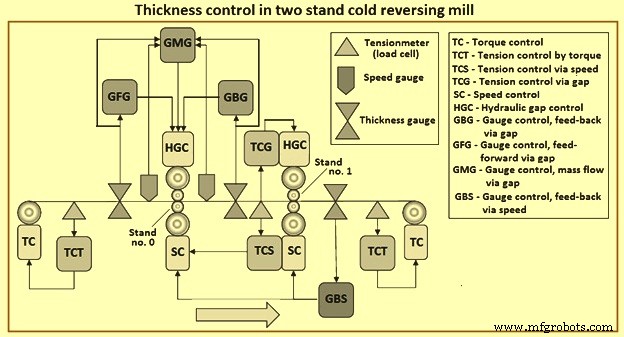
Abb. 2: Dickenregelung im Zweistands-Kaltreversierwerk
Zudem wird die Auslaufdicke von Gerüst Nr. 1 durch den GBS (Gauge Control, feed-Back via Speed) geregelt. Dieser Regler wirkt auf die Geschwindigkeitsreferenz des SC an Gerüst Nr. 1 und möglicherweise auf die des SC an Gerüst Nr. 0. Die Zwischenständerspannung wird durch zwei sich gegenseitig ausschließende Regler gesteuert: (i) TCS (Tension Control via Speed), der die Spannung durch Variation der Geschwindigkeitsreferenz für den SC an Gerüst Nr. 0 regelt, und (ii) TCG (Tension Control via Gap), der auf die Spaltreferenz für die HGC an Gerüst Nr. 1 wirkt.
Die Wahl zwischen aktivem TCG oder TCS hängt von der Walzgeschwindigkeit ab. Bei niedriger Geschwindigkeit liefert TCS einen prompten Regler, kann aber mit dem GBS interferieren, der für die Enddicke zuständig ist. Daher wird eine geeignete Logik implementiert, um so früh wie möglich von TCS auf TCG umzuschalten, sobald die Geschwindigkeit einen Schwellenwert erreicht. Natürlich werden beim Richtungswechsel im Zweistands-Kaltreversierwerk die Rollen der Gerüste Nr. 0 und Nr. 1 vertauscht und die externen Regler mit symmetrischer Logik angewendet.
Tandem-Kaltwalzwerk
Im Tandem-Kaltwalzwerk wird die Regellogik des Zweistands-Kaltreversierwerks erweitert, um den Beitrag weiterer Gerüste (Abb. 3) und die entsprechende Sensorenverfügbarkeit zu berücksichtigen. Eine typische Tandem-Kaltwalzwerksinstallation verfügt über Sensoren wie: (i) Dicken-Röntgen am Einlauf von Gerüst Nr. 0 und am Ausgang von Gerüst Nr. 0, (ii) Dicken-Röntgen am Ausgang des letzten Gerüsts, (iii) Laser-Geschwindigkeitsmesser generell nur an Ein-/Auslauf von Gerüst Nr. 0, (iv) alle Zwischenständergeschwindigkeiten und Wickelgeschwindigkeiten werden über Geber gemessen, (v) alle Zwischenständerspannungen werden durch Kraftmessdosen gemessen.
Wie im Zweistands-Kaltreversierwerk wird GMC/GBG/GFC auf das erste Gerüst des Tandems (Gerüst Nr. 0, Abb. 3) angewendet, während der GBS, der für die Enddickenregelung zuständig ist, auf die Geschwindigkeitsreferenzen aller Gerüste einwirken kann. Ebenso werden alle Zwischenständerspannungen durch TCG oder TCS geregelt.
Die Geschwindigkeiten der Gerüste und des Wicklers/Abwicklers müssen zur Sicherung der Straßenstabilität koordiniert werden. Dieser Vorwärtsregler ist als „Speed Master“ bekannt. Der „Speed Master Controller“ muss implementiert werden, um die Geschwindigkeiten der verschiedenen Entitäten im Werk zu koordinieren. Dies ist besonders wichtig im Zweistands-Kaltreversierwerk/Tandem-Kaltwalzwerk, wo die Zwischenständerspannungsregelung durch TCG/TCS nicht so schnell ist wie durch TCT.
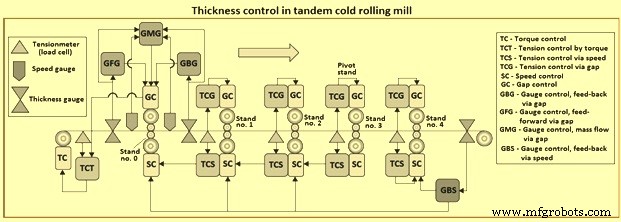
Abb. 3: Dickenregelung im Tandem-Kaltwalzwerk
Flachheitsregelung im Kaltwalzwerk
Die Flachheitsregelung im Kaltwalzwerk erfolgt durch Automatic Flatness Control (AFC). Die Regelungsaufgaben in der Ebene-1-Geschlossenkreisregelung für Kaltwalzwerke betreffen nicht nur die Dicke (AGC), sondern auch die Flachheit (AFC).
Für ein kaltgewalztes Band wird Flachheit als der Betrag der inneren Spannungsdifferenz über die Materialbreite definiert. Die Messung der inneren Bandspannungen (sogenannte Form) während des Wickelns kann durch geeignete Flachheitssensoren, sogenannte Formmesser oder Spannungsmesser, erfolgen, die bislang eine erhebliche Investition darstellen. Aufgrund der Kosten dieser Sensoren ist ein Werk selten mit mehr als einem Flachheitssensor ausgestattet, also dem Formmesser am Straßenausgang.
Der Flachheitssensor ist der wichtigste Teil des AFC-Systems. Der Kontaktrollen-Typ-Sensor (Spannungsmesser) wird in diesem System wegen der Stabilität und des Ansprechverhaltens des Ausgangs eingesetzt. Früher wurde der Kontaktrollen-Flachheitssensor nicht für Hochgeschwindigkeits- und Ultradünn-Dicken-Kaltwalzwerke wie Sechsgerüst-Tandem-Kaltwalzwerke verwendet, wegen der Sorge vor Kratzern zwischen Sensor und Band. In diesem System verhindert ein ausgeklügeltes Helfer-Antriebssystem des Sensorrollers, das eine Synchronisation der Sensor- und Bandgeschwindigkeit erlaubt, Kratzer.
Die AFC-Aufgabe wird üblicherweise durch Ausnutzung der Flachheitsstellglieder nur des letzten Gerüsts im geschlossenen Kreis durchgeführt, da es dem Formmesser am nächsten ist und den unmittelbarsten und vorhersehbarsten Effekt auf die Endflachheit des Coils hat. Die für das Kaltwalzen verwendeten Walzgerüste verfügen normalerweise über fortschrittliche Flachheitsstellglieder. In Tandem-Kaltwalzwerken/Zweistands-Kaltreversierwerken können die Gerüste vom 4-High- oder 6-High-Typ sein (Gerüste mit 6 Walzen). Der Einstands-Kaltreversierwerkprozess kann (insbesondere für Edelstahl) auch mit 20-High-Gerüsten (Cluster Mill oder Sendzimir Mill) realisiert werden.
Bandform-Messsystem
Bandform, auch als Bandflachheit bezeichnet, wird für alle in der Walzwerksindustrie Beteiligten zunehmend zum Thema. Schlechte Bandform kann den Ausschuss erhöhen, da Produkte aus schlecht geformtem Band fehlerhaft sein können. Mit steigender Geschwindigkeit und Raffinesse von Prozesslinien kann schlechte Form des Vorbandes Maschinen beschädigen oder die Produktion verlangsamen.
Bandform wird zunehmend schwieriger zu regeln, je größer das Breite-Dicke-Verhältnis wird und je härter das Material wird. Allgemein wird angenommen, dass Bandformfehler durch eine differentielle prozentuale Reduktion über die Bandbreite verursacht werden. Dies bewirkt eine differentielle Dehnung benachbarter Bandabschnitte, was innere Spannungen aufbaut und zu Wölbungen führt. Es gibt vier Haupttypen von Bandformfehlern durch differentielle Reduktion: (i) lose (wellige) Ränder, (ii) Viertelwelle, (iii) Mittelfülle, (iv) Fischgrät (Welle).
Die Einführung neuer Walzwerke wie Continuous Variable Crown (CVC), Pair Cross (PC) und Arbeitswalzen-Kreuzung und -Verschiebung (RCS) wurde entwickelt, um Bandform und Profil zu verbessern, da diese Werke als Verschiebe-, Kreuzungs- und Biegewalzen arbeiten können.
Die Formregelfähigkeit eines bestimmten Walzwerktyps übt einen entscheidenden Einfluss auf die Bandqualität aus. Je nach Produktpositionierung ist die Analyse und der Vergleich der Formregelleistungen verschiedener Walzwerktypen für Kaltwalzbänder sowie die Auswahl des geeigneten Walzwerktyps essenziell.
Eine vernünftige Auslegung der Walzprozessparameter ist die Basis zur Sicherung der Formqualität. Die Verbesserung der Bandform durch Optimierung des Walzprozesses ist eine traditionelle technologische Methode. Dennoch wurden zahlreiche neue Anwendungen dieser Methode etabliert. Formqualität wird durch Optimierung des Emulsionsflusses der Prozesskühlung und Mehrzonenkühlung verbessert. Das Stahlanklebephänomen durch schlechte Form des Bandanfangs wird durch Optimierung der Walzenbiegkraft vermieden.
Formqualität, mechanische Eigenschaften und Oberflächenrauheit eines im Kaltwalzwerk gewalzten Bandes werden durch Optimierung der Walzkraft und Spannung erreicht. Eine umfassende Verbesserung von Bandform und Oberflächenqualität kann auch durch Optimierung von Walzkraft, Banddehnungsrate und Spannung erzielt werden. Unter der Logik guter Bandform werden Fluss, Konzentration und Temperatur der Emulsion optimiert, um Schlupf und thermische Kratzer zwischen Band und Walzen zu verhindern. Dadurch wird der Reinigungsgrad der Bandoberfläche verbessert und der Emulsionsverbrauch reduziert.
Die lokale Formregelung ist aufgrund ihres kleinen Umfangs schwierig. „Konvexe Rippe“ ist ein typischer lokaler Formfehler. Er ist in den letzten Jahren zum Fokus der Produktionsbereiche für kaltgewalztes Band geworden. Konvexe Rippe entsteht durch einen lokalen Hochpunkt über die Bandbreite, der eine auffällige Wölbung an der Position des lokalen Hochpunkts formt. Dieser Fehler führt nach dem Abwickeln des Coils zu einer Längsripple an der lokalen Position und beeinträchtigt die Produktqualität erheblich. Große Mengen an Industriedaten zeigen, dass die konvexe Rippe des kaltgewalzten Bandes hauptsächlich durch die Vererbung lokaler Hochpunkte des warmgewalzten Bandes verursacht wird, was den Ursprung der Verhinderung der konvexen Rippe aufzeigt.
Die Randabfall-Regeltechnologie kann den Schneidverlust reduzieren und die Ausbeute erhöhen. Die Anwendung der Randabfall-Regeltechnologie auf Elektroband hat in den letzten Jahren zunehmende Aufmerksamkeit erhalten. Die Errungenschaften der Randabfall-Regeltechnologie liegen hauptsächlich in der Entwicklung automatischer Regelsysteme und der Auslegung von Walzenprofilen.
Die Optimierung der Walzprozessparameter ist eine gängige und effektive technologische Maßnahme zur Verbesserung der Oberflächenqualität. Oberflächenqualitätsregelung wird häufig mit Formregelung kombiniert. Die umfassende Regelung von Oberflächenrauheit und Form eines Zweistands-Kaltreversierwerks wird durch Optimierung der Prozessparameter wie Walzkraft und Spannung erreicht. Walzkraft, Banddehnungsrate und Spannung des Walzwerks werden optimiert, um die Oberflächenqualität und Form des Bandes umfassend zu regeln. Zusätzlich werden Sauberkeit und Form des Bandes durch Optimierung von Fluss, Konzentration und Temperatur der Emulsion verbessert. Derzeit ist die Anwendung der umfassenden Regelungstechnologie noch selten.
Formerkennung ist die Basis für die geschlossene Formregelung und der Schlüssel zur Verbesserung der Formqualität. Der Bandformmesser ist das „Auge“ der Online-Erkennung. Es ist ein High-End-Messinstrument des Walzprozesses. Der Bandformmesser besteht aus zwei Hauptteilen: Form-Erkennungswalze und Form-Signal-Übertragungsprozessor. Die Entwicklung eines Formmessers ist so schwierig, dass sie lange von wenigen Unternehmen monopolisiert wurde. In den letzten 10 Jahren wurde ein großer Durchbruch erzielt. Die nahtlose Form-Erkennungswalze und der drahtlose Form-Signal-Übertragungsprozessor wurden unabhängig entwickelt und erfolgreich angewendet.
Ein konventioneller Formmesser im Kaltwalzwerk besteht aus einem Array von Kraftmessdosen, verteilt über die Bandbreite. Jede Kraftmessdose erzeugt ein Signal, das den Druck des Bandstreifens repräsentiert, der mit ihr in Kontakt steht. Resultat ist ein Array von Spannungssignalen [Form = (T1 ... Tn)]. Kürzlich sind berührungslose Sensoren auf Ultraschallbasis verfügbar, die ein ähnliches Signalarray liefern. Es sei darauf hingewiesen, dass ein Gradient in der spezifischen Spannung zweier verschiedener Bandstreifen impliziert, dass diese unterschiedliche Dehnungswerte aufweisen. Eine übermäßige Dehnungsdifferenz zwischen Bandstreifen kann einen manifesten Flachheitsfehler implizieren, der korrigiert werden muss.
Der international gängige segmentierte Form-Erkennungswalze (Abb. 4) besteht aus Kernwelle, Außenringen und piezoelektrischen Sensoren. Das Band umgibt die Form-Erkennungswalze unter einem bestimmten Winkel. Die Bandspannung T wirkt auf die Walze und erzeugt Druck N. Eine Reihe von Außenringen und Sensoren ist entlang der Achse der Walze angeordnet, und Druck N wird übertragen und detektiert. Die axiale Druckverteilung wird vom Signalprozessor in Spannungsverteilung umgewandelt, sodass die Bandform berechnet werden kann. Diese Art von Erkennungswalze kann die Bandoberfläche aus zwei Gründen quetschen und kratzen: Erstens existiert ein Spalt zwischen den Außenringen. Zweitens ist die axiale Temperatur der Walze unterschiedlich. Der Temperaturunterschied zwischen Mitte und Rand der Messwalze beträgt dutzende Grad Celsius, was zu radialen thermischen Ausdehnungsunterschieden zwischen den Außenringen führt.
Eine eingelegte Block-Form-Erkennungswalze (Abb. 4) wurde entwickelt, um die Mängel des segmentierten Typs zu überwinden. Zwei rechteckige Nuten werden in den Walzenkörper gefräst, und ein Satz elastischer Blöcke mit Sensoren wird in jede Nut eingesetzt. Die Struktur vermeidet effektiv Kratzer durch ungleichmäßige thermische Ausdehnung des segmentierten Messrollers. Allerdings führt der „Skin-Effekt“ des Stroms leicht zu ungleichmäßiger Härte der Nutkante und anderer Walzenkörperbereiche bei der Wärmebehandlung. Ein gerissenes Band kann den weichen Teil des Walzenkörpers leicht beschädigen, und die beschädigte Walzenoberfläche kann in weiterer Produktion die Bandoberfläche kratzen.
Ein neuer Typ nahtloser Form-Erkennungswalze (Abb. 4) wurde entwickelt, um die oben genannten Probleme vollständig zu lösen. Zwei bis vier präzise Durchgangsbohrungen werden entlang der Umfangsrichtung nahe der Walzenoberfläche in den Walzenkörper gebohrt. Die Wanddicke zwischen Bohrung und Außenoberfläche beträgt 6 bis 8 mm. Diese Dicke fördert nicht nur die Druckübertragung, sondern behält genug Dicke für das Walzenschleifen. Eine Reihe von Sensoren ist in jeder Durchgangsbohrung angeordnet. Das Walzenmaterial ist hochkohlenstoffhaltiger Chrom-Mangan-Stahl, die Oberflächenhärte übersteigt nach dem Härten 60 HRC. Die gehärtete Schichtdicke beträgt 4 mm oder mehr. Diese Erkennungswalze bietet die Vorteile nahtloser Oberfläche, hoher Härte und tiefer gehärteter Schicht, was die technischen Probleme des Quetschens und Kratzens der Bandoberfläche vollständig löst.
Ein bestimmter Vordruck wird durch Presspassung auf den Sensor aufgebracht, um ihn im Linearitätsbereich arbeiten zu lassen. Tatsächlich existieren im Walzprozess Temperaturdifferenzen und thermische Verformungsdifferenzen zwischen der äußeren Oberfläche der Erkennungswalze und dem internen Sensor, die die Größe von Presspassung und Vordruck zwischen Sensoren und Innenwand der Bohrungen schwächen oder verringern können, was zu Signalverzerrungen führt. Daher muss die Sensormontage eine ausreichende Presspassung und Vordruckgröße aufweisen. Zur Lösung werden Temperaturfeld, thermische Verformung und Druckübertragung der Erkennungswalze und Sensoren im Walzprozess mit Finite-Elemente-Software simuliert. Strukturgröße der Walze und Presspassungsgröße werden optimiert.
Kohlebürste und Schleifring sind gängige Strukturen für Signalübertragung und Stromversorgung. Eine Reihe von Kupferschleifringen ist am rotierenden Ende des Walzenhalses befestigt, eine Reihe von Kohlebürsten am Deckel, der mit dem Lagerwagen verbunden ist. Die Signale der Erkennungswalze werden über Drähte an die Schleifringe übertragen. Die rotierenden Schleifringe übertragen die Signale an die festen Kohlebürsten. Auch werden die Signale über lange Leitungen an entfernte Endgeräte übertragen. Das Stromversorgungsprinzip ist ähnlich. Durch Reibung zwischen Kohlebürste und Schleifring können Verschleiß, Vibration und starke Signalverzerrung auftreten. Kohlebürste und Schleifring müssen häufig gewartet und mit Kühl- und Reinigungsvorrichtungen ausgestattet werden. Die Fernübertragung analoger Signale kann leicht durch elektromagnetische Einflüsse, Vibration, Temperatur und andere Faktoren gestört werden, was den Fehler erhöht.
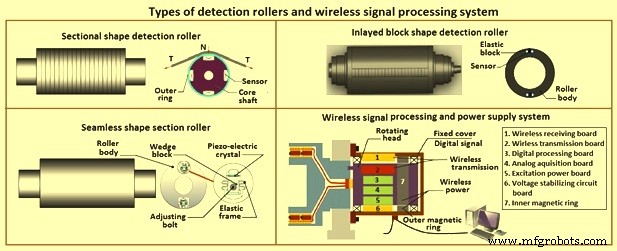
Abb. 4: Arten von Erkennungswalzen und drahtloses Signalverarbeitungssystem
Ein drahtloser und integrierter Signalübertragungsprozessor (Abb. 4) wurde entwickelt, um die oben genannten Probleme zu lösen. Der Signalprozessor besteht aus einem rotierenden Kopf und einem festen Deckel. Der rotierende Kopf ist mit der Erkennungswalze verbunden und rotiert synchron. Ein Erreger-Leistungsboard, ein Analog-Erfassungsboard, ein Digitalverarbeitungsboard, ein Drahtlos-Übertragungsboard und ein innerer Magnetring sind am rotierenden Kopf angeordnet. Der Deckel ist am Lagerwagen befestigt, und ein drahtloses Empfangsboard, ein äußerer Magnetring und ein Spannungsstabilisierungsboard sind am Deckel installiert.
Das Funktionsprinzip: Strom wird über Kabel und Spannungsstabilisierungsboard dem drahtlosen Empfangsboard und dem äußeren Magnetring auf dem Deckel zugeführt. Der rotierende innere Magnetring empfängt das Spannungssignal durch drahtlose Induktionsübertragung, und alle Sensoren in der Erkennungswalze sowie alle Schaltungen auf dem rotierenden Kopf werden vom Erreger-Leistungsboard versorgt. Die Ausgangssignale der Sensoren werden vom Analog-Erfassungsboard gesammelt, das Digitalverarbeitungsboard führt Analog-Digital-Wandlung durch. Digitale Verarbeitung und Kodierung erfolgen unter magnetischer Kopplungsisolierung und optoelektronischer Isolierung. Die Signale werden dann an das Drahtlos-Übertragungsboard geliefert. Dieses wandelt die Signale in Hochfrequenz-Funksignale um und sendet sie an das drahtlose Empfangsboard. Das Empfangsboard wandelt die Funksignale in kabelgebundene Signale um. Schließlich werden die Signale über ein geschirmtes Kabel an den entfernten Signalverarbeitungscomputer übertragen.
Formerkennung wird durch Vibration, elektromagnetische Einflüsse, Temperaturdifferenzen, Einbaufehler der Erkennungswalze, Verformung, Coilformänderungen und andere Faktoren beeinflusst, sodass die Formerkennungssignale Rauschunterdrückung und Fehlerkompensation benötigen, um die Präzision zu gewährleisten. Ein diskretzeitlicher Tracking-Differenzierer wird zur Rauscheliminierung des Formerkennungssignals angewendet.
Das Formregelsystem lässt sich nach Regelreihenfolge in Voreinstell-Regelsystem und Geschlossenkreis-Regelsystem unterteilen, und die Modellierung des Formregelsystems umfasst mechanistische und intelligente Modelle. Voreinstellregelung ist eine prädiktive Regelung, Geschlossenkreisregelung eine Überwachungsregelung. Die beiden Systeme ergänzen sich und sichern die Bandformqualität. Form-Voreinstellregelung ist die Grundlage der Geschlossenkreisregelung. Präzision, Geschwindigkeit und Stabilität der Geschlossenkreisregelung werden direkt von der Präzision der Voreinstellregelung beeinflusst.
Kern und Schlüssel der Form-Geschlossenkreisregelung sind die Regelmodelle, die Regelstrategie und Modellalgorithmus umfassen. Wenn das Bandformsignal erkannt wird, berechnet das Regelmodell schnell den Einstellbetrag der Regelmittel (z. B. Walzenkippbetrag, Walzenbiegkraft, Mehrzonenkühlung), um eine rechtzeitige und genaue Anpassung der Bandform basierend auf quadratischer Optimierung und Hysteresekompensation zu erreichen.
Walzenkippen und -biegen sind die flexibelsten und schnellsten Formregelmittel. Ein Fuzzy-Neuronales PID-Modell (Proportional-Integral-Derivativ) für Walzenkippen- und -biegeeinstellung wurde auf Basis der Koordination der beiden intelligenten Methoden Fuzzy-Theorie und Neuronales Netzwerk etabliert. Der konventionelle PID-Regelalgorithmus kann nicht direkt an den komplexen und veränderlichen Walzprozess angepasst werden, daher wird die Fuzzy-Theorie, die gut im Umgang mit unbekannten Modellen ist, mit dem neuronalen Netzwerk mit starker Selbstlernfähigkeit kombiniert, um den Formregelungseffekt zu verbessern.
Herstellungsprozess
- Integriertes QR-, RFID- und Temperatur-Verifikations-Zugangskontrollsystem
- Raspberry Pi Sensor & Aktuator Steuerung meistern: Beschleunigungsmesser, Servo und Datenstreaming
- Arduino per Google Assistant steuern – Schritt-für-Schritt-Anleitung
- Dünnbrammen-Gießen und -Walzen: Effizienzsteigerung in der Flachstahlproduktion
- Effizientes Wassermanagement und Schadstoffkontrolle in modernen Stahlwerken
- Moderne Warmbreitbandwalzwerke: Schlüsseltechnologien für Hochleistungs-Stahlproduktion
- Präzisions-Kaltwalzen von Stahl: Optimierung von Dicke, Oberfläche & Leistung
- Walzzunder: Entstehung, Transport und praktische Verwendung in der Stahlherstellung
- Universelle Träger (I/H-Profile): Design, Walzen und Anwendungen
- Warm- vs. Kaltwalzen: Metallumformprozesse verstehen