



Roboter-Zykluszeit meistern: Einfache Berechnung & Effizienzsteigerung
Um Ihre Robotik-Investition zu maximieren, müssen Sie die Roboter-Zykluszeit optimieren.
Zeit ist Geld. Roboter führen viele Zyklen pro Tag aus. Bewegt sich ein Roboter unnötig langsam oder ineffizient, verlieren Sie Geld.
Schon 2 Sekunden weniger pro Zyklus sparen hunderte Arbeitsstunden pro Jahr.
Wie berechnet man sie? Und wie stellt man sicher, dass man nicht unbemerkt Geld verliert?
Hier ist ein klarer Leitfaden.
Was ist Roboter-Zykluszeit?
Roboter-Zykluszeit ist die Zeit, die ein Roboter für einen vollständigen Zyklus seiner programmierten Aufgabe benötigt. Sie umfasst sowohl wertschöpfende Zeit – wenn der Roboter bewegt oder die Operation ausführt – als auch nicht-wertschöpfende Wartezeiten.
Forschung zeigt: Niedrigere Zykluszeiten reduzieren die Kosten pro Werkstück. Je länger die Zykluszeit, desto teurer die Produktion.
Da Roboter sehr konsistent sind, hat die Zykluszeit großen Einfluss auf die Gesamtproduktivität. Jede Ineffizienz oder verschwendete Zeit tritt bei jedem Zyklus auf – die Ineffizienz multipliziert sich.
Zeit ist Geld! Die Notwendigkeit, die Zykluszeit zu optimieren
Warum ist es wichtig, die Zykluszeit zu reduzieren? Weil Zeit Geld ist!
Stellen Sie sich einen Roboter vor, der 1000 Zyklen pro Tag an 5 Tagen pro Woche ausführt. 2 Sekunden weniger pro Zyklus sparen 33 Minuten pro Tag – 144 Stunden pro Jahr!
Wie Systemintegrator Adil Shafi sagt: Zykluszeit ist „eine der wichtigsten finanziellen Rechtfertigungen im Business Case für Robotik. Jeder Bruchteil einer Sekunde, den man schneller macht, schlägt direkt in Dollar nieder.“
Sie sollten stets nach Wegen suchen, die Zykluszeit Ihres Roboters zu reduzieren – auch nur leicht. Über die Zeit summiert sich das zu enormen Einsparungen.
Welche Faktoren beeinflussen die Roboter-Zykluszeit?
Verschiedene Faktoren wirken auf die Zykluszeit. Einige können Sie kontrollieren, andere nicht.
Dazu gehören:
- Das Roboter-Modell
- Controller-Modell und -Konfiguration
- Spezifika der ausgeführten Aufgabe
- Geschwindigkeit und Beschleunigung des Roboters
Manche Faktoren beruhen auf feinen Unterschieden zwischen physischen Robotern. Daher ist eine完全准确的 Zykluszeitberechnung im Simulator nicht immer möglich. Mit dem richtigen Werkzeug kommen Sie aber sehr nah heran.
Roboter-Zykluszeit mit RoboDK berechnen
Bevor Sie die Zykluszeit verbessern können, müssen Sie sie berechnen. Hier hilft ein guter Roboter-Simulator.
RoboDK enthält Zykluszeit-Schätzung als Kernfunktion.
Schritte zur Schätzung in RoboDK:
- Stellen Sie Gelenkgeschwindigkeit und -beschleunigung Ihres Roboters so genau wie möglich ein.
- Fügen Sie Rundung zu relevanten Roboterbewegungen hinzu (siehe unten).
- Beachten Sie Verzögerungen und Pausen im Roboterprogramm – die Software addiert diese zur Zykluszeit.
- Bewegen Sie den Roboter in die gewünschte Startposition. So vermeidet RoboDK unnötige Anfahrbewegungen in der Berechnung.
- Führen Sie das Roboterprogramm vollständig aus. Nach Abschluss sehen Sie die geschätzte Zykluszeit unten rechts auf dem Bildschirm.
Einfach!
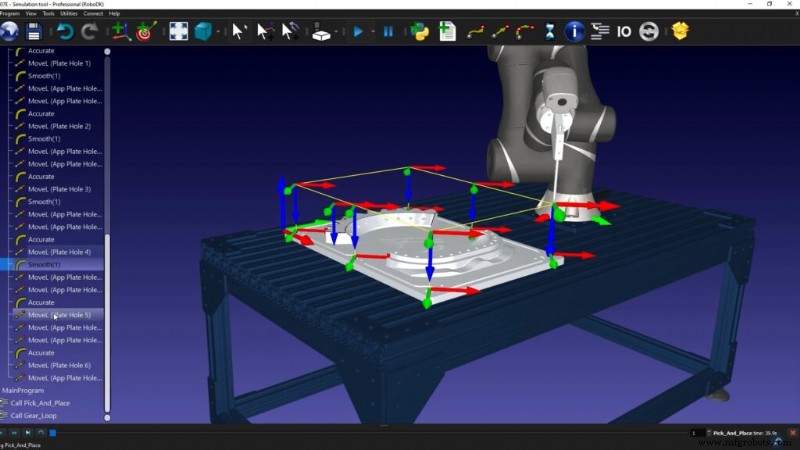
Wie genau ist RoboDKs Zykluszeit-Schätzung?
Aus den genannten Gründen kann die Schätzung nicht vollständig genau sein. Sie sagt nicht den exakten Zykluszeitwert am physischen Roboter voraus.
In Tests liegt die Genauigkeit häufig bei 95–99 % im Vergleich zum echten Roboter. Das reicht meist, um die Roboteraufgabe zu optimieren.
Je genauer Ihre Simulation, desto genauer die Zykluszeit-Schätzung.
Bonus-Tool: Ausführliche Zykluszeit-Studie
RoboDK bietet ein zusätzliches Werkzeug für tiefere Einblicke in die Zykluszeit Ihrer Aufgabe.
Im Menü „Tools“ → „Run Script“ finden Sie drei Tools:
- CycleTimeStudy – Hilft bei der Wahl der optimalen Gelenkgeschwindigkeiten. Detaillierter Vergleich verschiedener linearer und Gelenkgeschwindigkeiten mit geschätzter Zykluszeit für Ihr aktuelles Programm.
- CycleTimeDisplay – Zeigt die Zykluszeit für Ihren aktuellen Roboter wie oben berechnet für ein bestimmtes Programm.
- CycleTimeDisplayAll – Zeigt Zykluszeit-Schätzungen für alle Roboterprogramme im aktuellen Projektbaum.
3 clevere Wege zur Optimierung der Roboter-Zykluszeit
Nun kennen Sie die Zykluszeit – wie optimieren Sie sie?
1. Rundung zu Ihren Roboterbewegungen hinzufügen
Rundung reduziert Stop-and-Go, indem der Roboter statt in die Ecke eine leichte Kurve fährt. Das verkürzt die Zykluszeit. Nutzen Sie es nur bei Pfaden, wo keine hochpräzise Bewegung nötig ist.
Jedes Mal, wenn der Roboter eine Bewegungsecke erreicht, muss er anhalten und neu starten. Beispiel: Ein Roboter auf quadratischem Pfad hält an jeder Ecke an.
2. Roboter-Geschwindigkeit und -Beschleunigung optimieren
Es gibt ein feines Gleichgewicht zwischen Geschwindigkeit und Beschleunigung. Änderungen an einem oder beiden können die Zykluszeit stark beeinflussen.
Geschwindigkeit und Beschleunigung unterscheiden sich je Roboter-Modell. Experimentieren Sie, um die beste Konfiguration für Ihren Roboter und Ihre Aufgabe zu finden.
3. Metriken verfolgen und stetig verbessern
Der beste Optimierungsweg: Messen und kontinuierlich verbessern. Das erfordert die richtigen Metriken.
Die erste Metrik ist die „Zykluszeit“ selbst. Notieren Sie für jede Programmänderung deren Auswirkung auf die Zykluszeit. Langfristig können Sie auch „Zyklen pro Tag“ oder „abgeschlossene Zyklen“ tracken.
Unser kostenloses Training zur Roboter-Zykluszeit ansehen
Möchten Sie sehen, wie Sie RoboDKs Feature zur Verbesserung Ihrer Roboterzelle nutzen?
In unserem kostenlosen Video-Training lernen Sie den Prozess von Anfang bis Ende. Sehen Sie die Lektion zur Zykluszeit hier.
Empfehlenswert: Zuerst die Lektion zu Rundung und die zu Roboterbeschleunigung anschauen.
Welche Fragen haben Sie? Schreiben Sie in die Kommentare unten oder diskutieren Sie auf LinkedIn, Twitter, Facebook, Instagram oder im RoboDK-Forum. Sehen Sie auch unsere umfangreiche Videosammlung und abonnieren Sie den RoboDK YouTube-Kanal
Industrieroboter
- Aktuelles Datum und Uhrzeit in Python abrufen: Praktischer Leitfaden
- Fertigungssysteme optimieren für mehr Effizienz und geringere Kosten
- Vorbeugende Instandhaltung meistern: Feste & variable Zeitpläne erstellen und optimieren
- Preventive Maintenance meistern: Strategien zur Optimierung Ihres PM-Programms
- Whitepaper: Ihr Automatisierungspotenzial freisetzen – 7 bewährte Schritte zu Low-Risk, High-Reward Roboterprojekten
- Maschinenverfügbarkeit meistern: Berechnung und Strategien zur Steigerung
- Die richtige Industriemaschine wählen: Ein praktischer Leitfaden
- Fertigung & Versand optimieren: Bewährte Strategien zur Kostensenkung & Effizienzsteigerung
- Roboterschweiß-Training beschleunigen: Zeit sparen, Effizienz steigern
- Zeit für Roboterinvestition? Schlüsselsignale & Vorteile für Ihre Fabrik