



Umfassender Leitfaden zu 3D-Drucker-Schrittmotoren für beste Druckqualität
Erfolgreicher 3D-Druck erfordert, dass alle Komponenten perfekt zusammenspielen: Extruder, Druckbett – und vor allem die Schrittmotoren (Stepper).
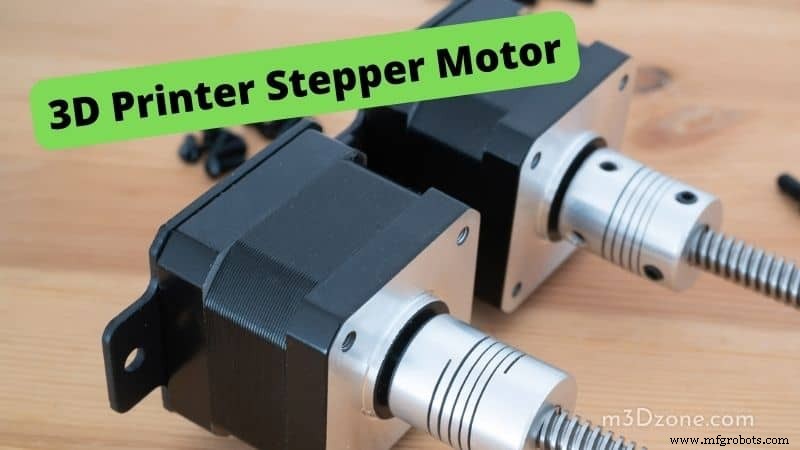
Die Schrittmotoren bewegen die Achsen (X, Y, Z) und den Extruder präzise. Durch das modulare Design passen viele Motortypen. Die Motorqualität bestimmt maßgeblich die Druckqualität.
Die Vielfalt kann Einsteiger überfordern. Dieser Leitfaden deckt alles ab: Typen, Spezifikationen, Treiber, Auswahl – plus Empfehlungen für beste Schrittmotoren und beste Schrittmotortreiber.
Was ist ein Schrittmotor im 3D-Drucker?
Der Schrittmotor steuert die präzise Bewegung der Achsen. Der Schrittmotortreiber (Driver) steuert den Motor.
Für optimale Leistung müssen Geschwindigkeit, Präzision, Strom (Drehmoment) und Temperatur abgestimmt sein. Bei Defekt: Austausch möglich.
Wichtig: Austausch der Originaltreiber gegen leise Treiber (z. B. TMC2209, TMC5160) reduziert Geräusche drastisch.
Nutzen 3D-Drucker Schrittmotoren?
Ja. Unverzichtbar für: X/Y/Z-Achsenbewegung, Extruder-Filamentförderung, ggf. Zweitextruder, Bettbewegung (bei Moving-Bed-Druckern wie Ender 3: Y = Bett, X/Z = Gantry).
Funktionsweise: Der Rotor rastet in diskreten Schritten ein (z. B. 200 Schritte/Umdrehung = 1,8°/Schritt). Microstepping (Treiber) teilt weiter auf (bis 256×) für ruhigere Bewegung.
3D-Drucker Schrittmotor-Typen & Empfehlungen
a) STEPPERONLINE NEMA 17 Getriebeschrittmotor (5,18:1)
Integriertes Planetengetriebe (5,18:1). Hoher Drehmoment bei niedriger Drehzahl – ideal für Direct-Drive-Extruder.
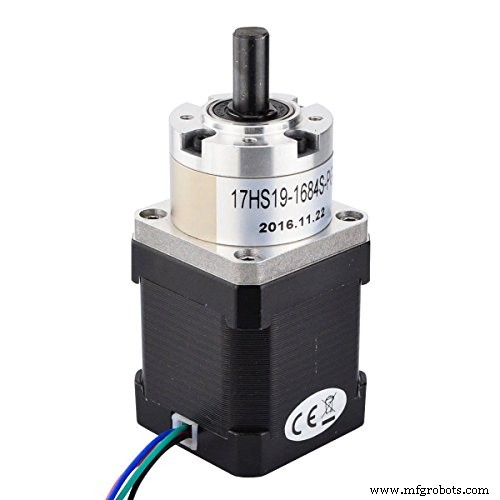
Spezifikationen
- Widerstand: 1,65 Ω
- Planetengetriebe integriert
- Bipolar
- Schrittwinkel: 0,35° (durch Getriebe)
- Übersetzung: 5,18:1
- Phasenstrom: 1,68 A
- Haltemoment: 2 Nm (am Ausgang)
- Axiale Belastung: 50 N, Radial: 100 N
Vorteile
- Niedrige Spannung, geringer Widerstand
- Kompakt, leicht
- Hohe Präzision → bessere Druckqualität
Nachteile
- Treiber verbraucht Strom im Stillstand (Haltestrom)
- Geringere Maximalgeschwindigkeit durch Getriebe
b) STEPPERONLINE 27:1 Planetengetriebe NEMA 17 (eigentlich 26,85:1)
Hohe Leistung, lange Lebensdauer. Für hohe Drehmoment-/niedrige Geschwindigkeits-Anforderungen (Direct Drive, Z-Achse bei CoreXY).
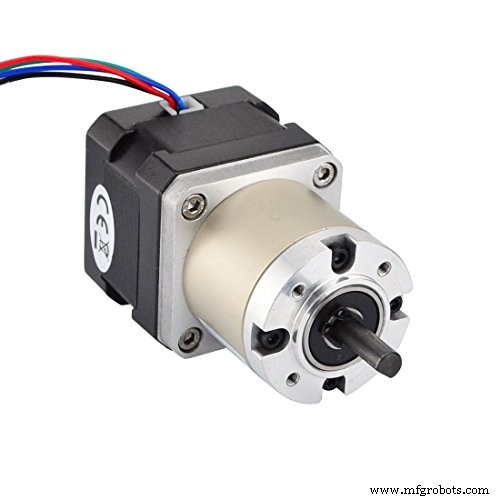
Spezifikationen
- Planetengetriebe
- Bipolar
- Strom: 1,68 A
- Phasenwiderstand: 1,8 Ω
- Haltemoment: 52 Ncm (am Motor) → ~14 Nm am Ausgang
- Getriebeübersetzung: 26,85:1 (Wirkungsgrad 81 %)
- Abmessungen: 42 × 42 × 48 mm, Schrittwinkel am Ausgang: 0,067°
Vorteile
- Hoher Wirkungsgrad, wenig Wärme
- Leise
- 1,68 A für lange Drucke stabil
- Vielseitig
Nachteile
- Teurer als Standard-NEMA-17
c) Usongshine NEMA 17 Bipolar
Qualitativer Bipolar-Motor für Extruder & 3D-Drucker. Leicht, hochwertiger Stahlrotor, Kupferwicklung.
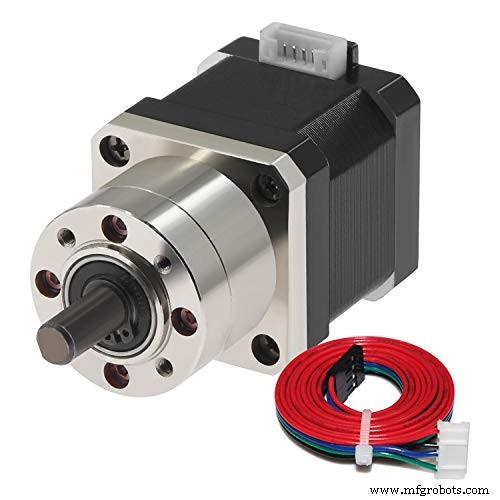
Spezifikationen
- Typ: Bipolar
- Anwendungen: Extruder, 3D-Drucker, Textil, DIY-CNC
- Größe: 42 × 42 × 48 mm (Standard NEMA 17), Schrittwinkel: 1,8°
- Nennstrom: 1 A, Spannung: 4,1 V DC
- Haltemoment: ca. 40–45 Ncm (Typisch)
Vorteile
- Hohes Drehmoment, zuverlässig
- Leise
- Vollstahl-Gehäuse → langlebig
- Konstante Niedrigdrehzahl stabil
Nachteile
- Weniger effizient bei langen Drucken (Erwärmung)
d) FYSETC 42-34 NEMA 17 für 3D-Drucker & CNC
Hochleistungsmotor für anspruchsvolle Drucke. Trotz Power leicht (Aluminiumgehäuse, 220 g). Beliebt bei Profis.
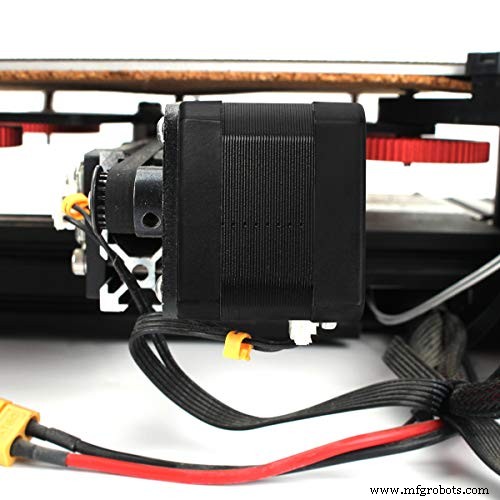
Spezifikationen
- Gehäuse: Aluminium
- Haltemoment: 0,35 Nm (35 Ncm)
- Modell: 42-34 (Länge 34 mm)
- Nennstrom: 1 A
- Gewicht: 220 g
- Schrittwinkel: 1,8°
- Spannung: ca. 3–6 V (je nach Strom)
Vorteile
- Kabel inklusive → einfacher Anschluss
- Breite Kompatibilität (Ender 3, CR-10, Prusa, Voron, CNC)
- Leicht & tragbar
- Komplettset mit Zubehör
Nachteile
- Handbuch teils unzuverlässig (Anfänger können struggeln)
Was ist der NEMA-Standard?
NEMA = National Electrical Manufacturers Association (US-Norm). Definiert Einbaumaße (Frontflansch), nicht elektrische Werte.
NEMA 17 = 42,3 × 42,3 mm Frontflansch. Wellentyp, Drehmoment, Strom, Spannung, Schrittwinkel, Phasenzahl können variieren. Nur Montagekompatibilität ist garantiert.
Andere Motoren (z. B. alte AC-Motoren) können gleiche Maße haben, sind aber keine Schrittmotoren.
Welcher Schrittmotor ist der beste für 3D-Drucker?
Empfehlung: STEPPERONLINE 27:1 Planetengetriebe NEMA 17 (für Direct Drive Extruder). Hohe Leistung, leise, kühl, effizient, vielseitig.
Für X/Y-Achsen: Standard NEMA 17 (1,8°, 40–50 Ncm, 1–1,7 A) mit TMC2209-Treiber – bestes Preis/Leistung/Leise-Verhältnis.
Für Z-Achse (ein Motor): Standard NEMA 17 oder Getriebemotor (für schweres Bett).
3D-Drucker Schrittmotortreiber (Stepper Driver)
Der Treiber ist das Herzstück. Große Drucker: Onboard-Treiber (Mainboard). Kleine: Steckbare Treiber (z. B. BigTreeTech, SKR-Boards).
Kaufkriterien:
- Spannung & Strom: Treiber-Strom ≥ Motor-Nennstrom. Spannungskompatibilität (VM) prüfen.
- Microstepping: Mehr Microsteps = ruhiger, aber weniger Drehmoment pro Microstep. 16×–64× (Interpolation auf 256×) ist Sweet Spot. Beispiel: 200 Schritte × 256 = 51.200 Microsteps/Umdrehung.
- Kühlkörper / Board: Kühlung verhindert thermisches Abschalten (OTP). Gutes Layout stabilisiert Strom, verhindert Kurzschlüsse.
- Moderne Chips: TMC2209 (UART, StealthChop, Sensorless Homing), TMC5160 (SPI, höhere Spannung/Strom, Closed Loop), TMC2130, ST820 (Budget). Vermeiden Sie alte A4988/DRV8825 (laut, heiß).
Wie viele Schrittmotoren hat ein 3D-Drucker?
Typischerweise 4 bis 5:
- X-Achse: 1 Motor
- Y-Achse: 1 Motor
- Z-Achse: 1 oder 2 Motoren (bei zwei: parallel oder unabhängig mit Dual-Z-Leveling)
- Extruder: 1 Motor (Bowden oder Direct Drive)
- Optional: 2. Extruder, Kammerheizung, Filamentwechsler (ERCF, Palette)
X/Y: Riemen + Riemenscheibe. Z: Trapezgewinde- / Kugelumlaufspindel. Extruder: Hobbed Gear + Federdruck.
FAQ
Sind alle NEMA 17 Schrittmotoren gleich?
Nein. NEMA 17 definiert nur das Montagebild (42,3 mm). Unterschiede: Schrittzahl (0,9° vs 1,8°), Welle (D-Shape, rund, mit Nut), Getriebe, Wicklung (bipolar/unipolar), Phasen, Strom, Drehmoment, Länge (20–48 mm).
Sind alle 3D-Drucker-Schrittmotoren gleich?
Nein. NEMA-Norm nur für Maße. Konstruktion (Material, Lager, Rotor), Strom, Getriebe, Welle, Polzahl unterscheiden sich.
Welche Schrittmotoren nutzt der Ender 3?
42-34 NEMA 17 (1,8°, 1 A, 0,35 Nm, 220 g, Alu) – z. B. FYSETC 42-34. Passend für Ender 3, CR-10, CR-10S, Ender 5, Ender 3 V2/Pro/S1 (prüfen: S1 nutzt oft 42-40 für Z).
Fazit
Schrittmotoren sind das Rückgrat der Druckpräzision. Kombinieren Sie Motor & Treiber passend (Strom, Microstepping, Kühlung). Ersetzenbare Treiber (Steckplatz) ermöglichen Upgrades/Reparatur. Investieren Sie in leise TMC-Treiber (2209/5160) – Ihr Gehör und die Druckqualität danken es.
3d Drucken
- Schrittmotoren: Typen, Eigenschaften und praktische Anwendungen
- Integrierte Treiber vereinfachen High-Power-Schrittmotordesign
- Continuous Inkjet Drucker: Der ultimative Kaufratgeber für Unternehmen
- DIY Autonomer Nerf-Sentry-Geschützturm – Intelligente Nerf Gun mit Schrittmotoren, Kamera und Arduino
- Umfassende Bipolar-Schrittmotor-Bibliothek für Arduino
- Automatischer Tinder & Bumble Swiper mit Arduino UNO & Schrittmotor
- Präzise Schrittmotor-Steuerung: 28BYJ-48 mit Arduino UNO & Joystick
- Explosionsgeschützten Motor richtig wählen: Umfassender Leitfaden
- Elektromotor-Lagerung: Best Practices für maximale Lebensdauer & Leistung
- Der definitive Leitfaden zur Auswahl von Motorkupplungen für langlebige Leistung