



AC-Spulenkreise verstehen: Blindwiderstand, Phasenverschiebung und Leistungsdynamik
Widerstände vs. Spulen
Spulen verhalten sich ganz anders als Widerstände. Ein Widerstand erzeugt einfach einen Spannungsabfall, der proportional zum durch ihn fließenden Strom ist. Im Gegensatz dazu widersteht eine Spule Änderungen des Stroms, indem sie eine Spannung erzeugt, die proportional zur Änderungsrate dieses Stroms ist. Diese Beziehung wird durch das Lenzsche Gesetz bestimmt, das sicherstellt, dass die induzierte Spannung immer so wirkt, dass sie den Strom auf seinem aktuellen Wert hält.
Wenn der Strom ansteigt, wirkt die induzierte Spannung dem Anstieg entgegen; wenn der Strom abfällt, kehrt die Polarität um und die Spannung unterstützt den Abfall. Dieser Widerstand gegen Stromänderungen wird Blindwiderstand genannt, nicht Widerstand. Die governierende Gleichung lautet:

Wechselstrom in einem einfachen induktiven Kreis
In der AC-Analyse bezeichnet di/dt die momentane Änderungsrate des Stroms (Ampere pro Sekunde). Die Induktivität (L) wird in Henry gemessen, und die induzierte Spannung (v oder e) in Volt. Die fundamentale Beziehung für eine Spule ist v = L·di/dt.
Betrachten Sie einen rein induktiven Kreis, der von einer sinusförmigen Quelle gespeist wird:
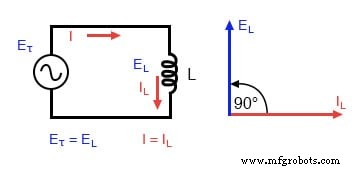
Reiner induktiver Kreis: Spulenstrom hinkt Spannung um 90° hinterher.
Die Spannungs- und Stromwellenformen sind 90° aus der Phase:
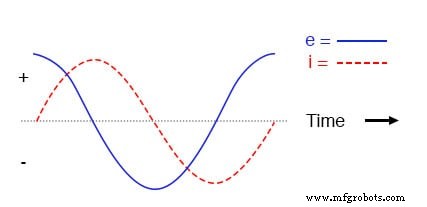
Wellenformen in einem rein induktiven Kreis.
Da die induzierte Spannung von der Änderungsrate des Stroms abhängt, ist die Spannung an den Spitzen der Stromwellenform null (wo die Steigung null ist) und erreicht ihr Maximum, wenn die Stromsteigung am steilsten ist.
Diese Phasenbeziehung bedeutet, dass die Spannung dem Strom um 90° vorauseilt und der Strom der Spannung nachhinkt.
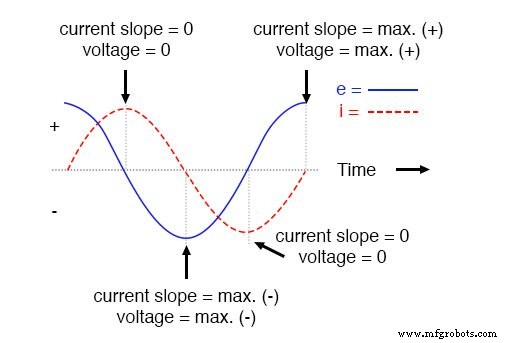
Spannung führt Strom um 90° in einem rein induktiven Kreis.
Momentane Leistung und negative Leistung
Momentane Leistung ist das Produkt aus momentaner Spannung und Strom (p = v·i). In einem rein induktiven Kreis oszilliert dieses Produkt zwischen positiven und negativen Werten, da Spannung und Strom 90° aus der Phase sind.
Wenn Spannung und Strom dasselbe Vorzeichen haben, ist die Leistung positiv – was Energieaufnahme anzeigt. Wenn sie entgegengesetzte Vorzeichen haben, wird die Leistung negativ, was bedeutet, dass die Spule Energie an den Kreis zurückgibt. Über einen vollen Zyklus heben sich die positiven und negativen Flächen auf, sodass der Nettoenergieaustausch null beträgt (ideale Spulen haben keine ohmschen Verluste).
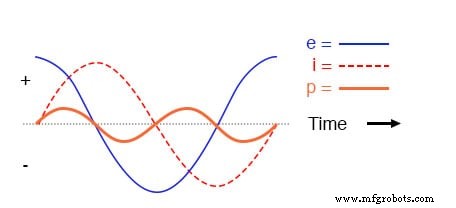
Momentane Leistung oszilliert zwischen positiv und negativ.
Blindwiderstand vs. Widerstand
Während sowohl Widerstand als auch induktiver Blindwiderstand dem Strom entgegenwirken, führt Blindwiderstand eine Phasenverschiebung ein und dissipiert keine Nettoleistung. Blindwiderstand wird in Ohm gemessen und mit X bezeichnet, während Widerstand R verwendet.
Für Spulen wird der Blindwiderstand als X_L dargestellt und berechnet durch:
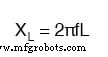
Hier ist f die Frequenz (Hz) und ω = 2πf die Winkelgeschwindigkeit in Radiant pro Sekunde. Da der Blindwiderstand mit der Frequenz skaliert, erfahren Signale höherer Frequenz größeren Widerstand von derselben Spule.
Beispielsweise weist eine 10-mH-Spule folgende Blindwiderstände auf:
Blindwiderstand einer 10-mH-Spule
| Frequenz (Hz) | Blindwiderstand (Ω) |
|---|---|
| 60 | 3,77 |
| 120 | 7,54 |
| 2500 | 157,08 |
Winkelgeschwindigkeit in AC-Systemen
Die Winkelgeschwindigkeit, bezeichnet mit ω (Omega), repräsentiert die Änderungsrate der AC-Wellenform in Radiant pro Sekunde. Sie beträgt 2πf und unterscheidet sich von der mechanischen Wellendrehzahl des Generators, der den AC erzeugt.
In Mehrpol-Alternatoren kann ω ein Vielfaches der Wellendrehzahl sein, daher wird sie oft in elektrischen Radiant pro Sekunde ausgedrückt, um Verwechslungen zu vermeiden.
Phasenwinkel und komplexe Darstellung
Da Spannung und Strom nicht in Phase sind, ist es praktisch, den Widerstand der Spule als komplexe Größe auszudrücken. Die Impedanz einer idealen Spule ist Z_L = jX_L = jωL, wobei j einen 90°-Phasenvorsprung der Spannung über dem Strom anzeigt.
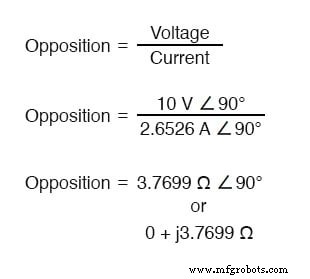
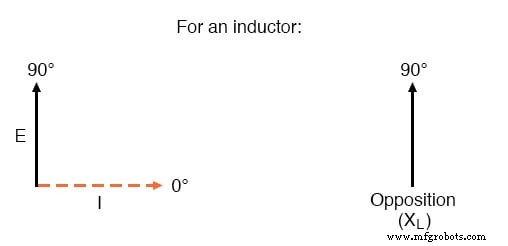
Strom hinkt Spannung um 90° in einer Spule hinterher.
Die Verwendung komplexer Notation vereinfacht die Analyse von AC-Kreisen, die sowohl resistive als auch reaktive Komponenten enthalten, und ermöglicht die direkte Berechnung von Beträgen und Phasenbeziehungen.
Zusammenfassung
- Induktiver Blindwiderstand ist der Widerstand, den eine Spule aufgrund ihres magnetischen Feldes gegen AC entgegensetzt, gemessen in Ohm und bezeichnet mit
X. - Er wird mit
X_L = 2πfLberechnet. - Winkelgeschwindigkeit
ω = 2πfbeschreibt die Wellengeschwindigkeit in Radiant pro Sekunde. - Induktiver Blindwiderstand steigt mit der Frequenz, sodass Signale höherer Frequenz größeren Widerstand erfahren.
Verwandte Arbeitsblätter
- Spulen Arbeitsblatt
- Induktiver Blindwiderstand Arbeitsblatt
Industrietechnik
- Empfindlicher Spannungsdetektor: Hochsensitiven Audio-Signal-Detektor bauen
- Freilaufdioden zum Schutz induktiver Lasten
- Spannungs‑zu‑Strom‑Signalwandlung: Praktisches Transkonduktanz‑Verstärker‑Design
- Differentiator‑ und Integrator‑Op‑Amp‑Schaltungen verstehen
- Netzteil‑Schaltungen: Typen, Design‑Prinzipien und Leistung
- Leistung in elektrischen Schaltungen: Messung und Bedeutung verstehen
- Isolator-Durchbruchspannung und dielektrische Festigkeit verstehen
- Spannung und Strom in reaktiven Gleichstromkreisen berechnen
- AC-Kondensatorkreise: Kapazitiver Blindwiderstand, Phasenverschiebung und Leistungsverhalten
- Vorspannung (Bias Voltage): Steuerung von Transistoren & Röhren in der Elektronik