



3D-Drucker-Schrittmotor reparieren: Schritt-für-Schritt-Anleitung
Obwohl ich mich bei 3D-Druckern gut auskenne, machen mir Hardware-Fehler mehr Angst als Slicer-Einstellungen. Mechanik & Elektronik lassen mein Herz schneller schlagen.
Früher oder später: Schrittmotor funktioniert nicht richtig. Wie ich: Erst recherchieren, bevor man irreversibles riskiert. Hier die häufigsten Ursachen für defekte Schrittmotoren:
Schrittmotor funktioniert nicht wegen: unzureichendem Strom, Leitungsunterbrechung/Kontaktfehler, defektem Schrittmotortreiber oder Control Board.
Kurzzusammenfassung hilft nicht bei der Lösung – los geht’s!
Schrittmotor bewegt sich nicht – Fehlersuche
Hardware-Probleme: Immer vom Einfachsten zum Komplexesten. Firmware/Config prüfen bevor Strom geprüft? Sinnlos. Klingt banal, aber die meisten Probleme lösen sich durch triviale Basis-Checks. Bei Schrittmotoren keine Ausnahme.
Vorab eine Frage: Liegt das Problem am Schrittmotor selbst?
Viele wissen nicht: Firmware (Marlin) verhindert Extruder-Bewegung bei kaltem Hotend. → Vor Bewegung Hotend vorheizen (> Mindesttemp, ich empfehle 200 °C zur Sicherheit).
Nun den Motor reparieren!
Schrittmotor erhält keinen Strom
Prüfen: Drucker an, Motoren über Menü bewegen. Marlin: „Vorbereiten“ → „Achse bewegen“ → betroffene Achse wählen. Lange Fahrt befehlen (X/Y 150 mm, Z 100 mm). Während Bewegung Motor von Hand drehen können? → Magnetfeld nicht aufgebaut → Stromproblem.
Netzteilspannung mit Multimeter prüfen. Drucker: 12 V oder 24 V. Messwert muss stabil sein. Falsche Spannung → Komponenten fallen aus. Netzteil tauschen falls nötig.
Danach: Motorstecker prüfen (richtig sitzen, keine verbogenen Pins). Jeden Draht auf Durchgang prüfen (Multimeter, Video unten zeigt wie). Durchgangsfehler → Stecker tauschen.
Schrittmotortreiber prüfen
Nächster Schritt: Treiber prüfen. Typisch: Pololu A4988. Kleines Board regelt Motorstrom, Bindeglied Control Board ↔ Schrittmotor.
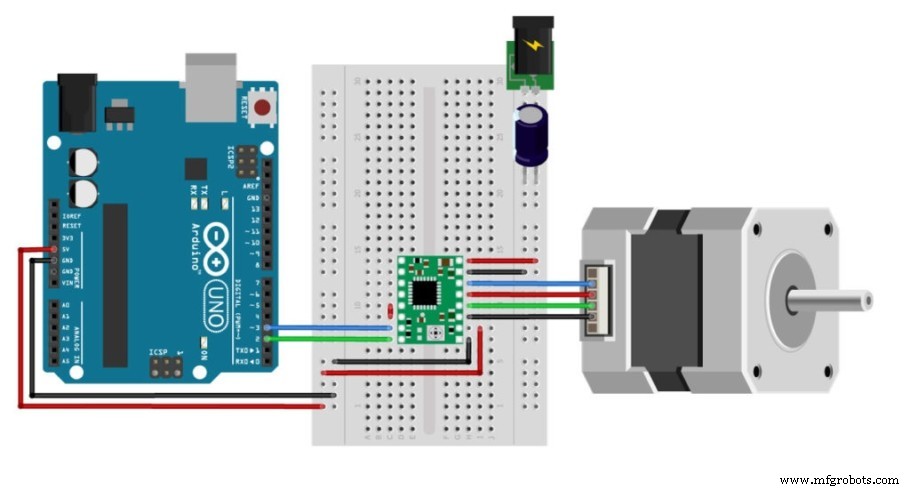
Treiber auf anderen Steckplatz umstecken → Problem wandert mit zum anderen Motor? → Treiber defekt. Vorsicht: Pins korrekt ausrichten („Enable“-Pin auf Treiber & Board matchen). Falsch herum → Treiber/Control Board brennt durch.
Treiber defekt → gleiches/äquivalentes Modell ersetzen. Leisere/Langzeit-Modelle gibt es, aber teurer als A4988.
Jetzt Control Board prüfen. RepRap nutzt oft Arduino Mega + Ramps (günstig & zuverlässig). Anderes Board zum Test nötig.
Lauter/Klickender Schrittmotor reparieren
Motortreiber-Spannung erhöhen für benötigtes Drehmoment
Motor muss hohes Drehmoment liefern (mehr als er kann) → stoppt, Magnetfeld fordert Drehung weiter → „Klick“-Geräusch im Motor.
Control Board bekommt keine Rückmeldung zur Extruderposition → Druck läuft weiter als wäre nichts → Schritt „verloren“ → Layer-Versatz oder fehlende Extrusion (wenn Extrudermotor Schritte verliert).
Häufigste Ursache: Zu niedrige Spannung am Motortreiber
Treiber haben kleines Potentiometer oben. Keramik-Schraubendreher → im Uhrzeigersinn drehen. Gleichzeitig Spannung mit Multimeter messen.
Benötigte Spannung variiert pro Drucker, Motortyp, Last. Z-Achse & Extruder brauchen oft mehr Spannung. Manche berechnen Spannung per Formel, aber empirisch (Spannung erhöhen bis zuverlässiger Betrieb) bewährt sich in meiner Erfahrung.
Weitere häufige Ursachen
- Mangelnde Schmierung der Führungen: Erhöht benötigtes Drehmoment.
- Zu straffe Riemen: Ziehen stark auf Motorwelle → unnötige Spannung. Riemen straff, aber nicht übertrieben.
- Zu niedrige Extrusionstemperatur: Filament nicht heiß genug → fließt nicht glatt durch Hotend → Extrusionsdruck steigt. Temp-Tower = bester Test für Optimum.
- Hotend-Kühlung defekt (Heat Creep): Wärme „steigt“ im Barrel auf → Filament wird oben weich. Oberer Teil muss als Kolben kalt bleiben. Kühlkörper/Lüfter helfen.
- Zu hohe Geschwindigkeit: Beschleunigung über Motor能力 hinaus → Schrittverlust. X/Y-Achsen am stärksten betroffen.
- Spiel an der Welle (Backlash): Riemen zu locker oder Führungssystem mit Spiel → erste Schritte bei Richtungswechsel verloren → Objektverzerrung.
- Treiber-Überhitzung: Treiber handeln große Ströme → viel Wärme. Alu-Kühlkörper auf Hauptchip. Überhitzung → Fehlfunktion, Symptom: Schrittverlust. Kühllüfter direkt auf Treiber richten.
Weitere häufige Fragen
Kann ein Schrittmotor zu heiß werden?
Bei langen Drucken werden Motoren heiß spürbar. Teil der Leistung → mechanische Energie, Teil → Wärmeverlust.
Gehäuse/Innenteile halten viel Hitze aus, aber über Max-Temp → Schaden. Max-Betriebstemp auf Datenblatt des Modells. Meist 70–100 °C.
Faustregel: Motor nicht anfassen können → deutlich zu heiß. Treiber-Spannung auf Mittelwert regeln (erwarteter Betrieb, nicht zu heiß).
Gute Config notieren (pro Motor) → bei Treibertausch Test nicht wiederholen.
Benötigen Schrittmotoren Wartung?
Schrittmotoren wartungsfrei. Keine Bürsten/Kontakte wie DC-Motoren, die verschleißen. Staub-/schmutzfrei halten. Haarspray für Betthaftung? Elektronik vor Sprühnebel abdecken.
Schrittmotor tauschen
Ohne Fehlerfund: Motor defekt → tauschen. NEMA 17 (Standard 3D-Druck) = nur Lochbild der Befestigungsgewinde. Innerhalb NEMA 17: unzählige Varianten, passen evtl. nicht zu Ihren Specs.
Vor Kauf beim Druckerhersteller Specs prüfen für:
- Betriebsspannung
- Drehmoment
- Schrittwinkel (Steps pro Umdrehung)
- Motorhöhe (passt in gleichen Einbauplatz)
Unsere Produktempfehlungen
Getestete Drucker, Filamente & Upgrades für jedes Level.
3d Drucken
- Schrittmotoren: Typen, Eigenschaften und praktische Anwendungen
- Russische Kosmonauten setzen ersten voll 3D-gedruckten Satelliten von der ISS aus
- Integrierte Treiber vereinfachen High-Power-Schrittmotordesign
- CNC-DC-Motor reparieren: Expertenleitfaden
- DIY Autonomer Nerf-Sentry-Geschützturm – Intelligente Nerf Gun mit Schrittmotoren, Kamera und Arduino
- Umfassende Bipolar-Schrittmotor-Bibliothek für Arduino
- Automatischer Tinder & Bumble Swiper mit Arduino UNO & Schrittmotor
- Präzise Schrittmotor-Steuerung: 28BYJ-48 mit Arduino UNO & Joystick
- Individueller 3D-gedruckter Schrittmotor: Bauen Sie Ihren eigenen Präzisionsantrieb
- Schrittmotoren erklärt: Typen, Aufbau, Funktionsweise und Anwendungen