



Prozesssteuerung meistern: Präzision & Sicherheit in der technologischen Fertigung
Prozesssteuerung technologischer Prozesse
Technologische Prozesse umfassen Handhaben, Bearbeiten, Raffinieren, Kombinieren und Manipulieren von Materialien und Flüssigkeiten zur gewinnbringenden Herstellung von Endprodukten. Diese Prozesse können präzise, anspruchsvoll und potenziell gefährlich sein. Kleine Änderungen können große Auswirkungen auf das Endergebnis haben. Schwankungen in Anteilen, Temperatur, Strömung, Turbulenz und vielen anderen Parametern müssen sorgfältig und konsistent gesteuert werden, um konsistent Produkte der gewünschten Qualität mit minimalem Rohstoff- und Energieeinsatz zu produzieren.
Allgemein: Wo kontinuierliche Überwachung eines Betriebs nötig ist, kommt Prozesssteuerung ins Spiel. Prozesssteuerung bezeichnet Methoden zur Kontrolle der Prozessvariablen technologischer Prozesse. Sie ist das Werkzeug, das Prozesse innerhalb festgelegter Grenzen hält und präzisere Limits setzt, um Prozesseffizienz zu maximieren, Qualität und Sicherheit zu gewährleisten.
Jeder technologische Prozess erfordert umfangreiche Planung zur erfolgreichen Aufgabenerfüllung. Dazu müssen Bediener Prozess und Steuerungssystemfunktionen vollständig verstehen. Steuerungssysteme bestehen aus Ausrüstung (Messgeräte, Stellgeräte etc.) und Bedienerintervention. Sie erfüllen drei Grundbedürfnisse: (i) Reduzierung externer Störungen, (ii) Förderung der Prozessstabilität, (iii) Steigerung der Prozessleistung.
Instrumentierung und Automatisierung
Instrumentierung liefert Anzeigen für den Prozessbetrieb. Bediener protokollieren diese zur Prozessführung. Aufgezeichnete Informationen helfen, aktuellen Prozesszustand zu bewerten und bei Abweichungen einzugreifen. Alle Korrekturmaßnahmen vom Bediener zu verlangen, ist unpraktisch oder unmöglich, besonders bei vielen zu überwachenden Anzeigen. Daher laufen die meisten Prozesse unter Normalbedingungen automatisch ab. Automatische Steuerungen entlasten den Bediener erheblich und machen die Aufgabe beherrschbar. Technologische Prozesse werden aus drei Gründen gesteuert: (i) Variabilitätsreduzierung, (ii) Effizienzsteigerung, (iii) Sicherheit.
Prozesssteuerung reduziert Variabilität im Endprodukt → konsistent hohe Qualität. Mit reduzierter Prozessvariabilität wird der Prozess stabiler, zuverlässiger, produktiver, wirtschaftlicher. Manche Prozessparameter müssen auf spezifischen Niveaus gehalten werden für maximale Effizienz. Genaueste Kontrolle sichert Prozesseffizienz. Ein entgleister Prozess (z. B. außer Kontrolle geratene chemische Reaktion) kann resultieren, wenn präzise Kontrolle aller Prozessvariablen nicht gewahrt bleibt. Folgen können katastrophal sein. Daher ist präzise Prozesssteuerung auch für Sicherheit von Ausrüstung und Personal erforderlich.
Die Rolle der Prozesssteuerung hat sich über die Jahre gewandelt und wird kontinuierlich durch Technologie geprägt. Traditionelle Rolle: Beitrag zu Sicherheit, minimierter Umweltbelastung, Prozessoptimierung durch Halten von Prozessvariablen nahe Sollwerten. Früher: Parameterüberwachung am Prozessort, lokale Einstellung durch Bediener. Mit wachsender Prozessgröße/-komplexität wurde Prozessautomatisierung immer wichtiger. Heute hat Automatisierung die Steuerungsfunktionen übernommen: Bediener werden von computergestützten verteilten Leitsystemen (DCS) unterstützt, die mit Feldinstrumenten kommunizieren.
Prozesssteuerung ist eine Mischung aus Statistik und Ingenieurdisziplin, die Mechanismen, Architekturen und Algorithmen zur Prozesskontrolle behandelt. Für effektive Prozesssteuerung ist neben Prozesstechnologieverständnis auch das Verständnis zentraler Konzepte und Terminologie nötig.
Grund der Prozesssteuerung: Prozess soll sich gewünscht verhalten. Das kann bedeuten: genauer, zuverlässiger, wirtschaftlicher. In manchen Fällen ist unkontrollierter Prozess instabil → gute Steuerung nötig, um Schäden zu vermeiden. Gute Steuerung kann in verschiedenen Anwendungen Unterschiedliches bedeuten.
Grundziel der Prozesssteuerung: Regelung eines Parameterwerts. Regeln = Aufrechterhalten der Parametergröße auf gewünschtem Wert trotz externer Einflüsse. Gewünschter Wert = Referenzwert oder Sollwert (Setpoint). Bediener kann Sollwert ändern. Prozess ist selbstregelnd, wenn Änderung eines Eingangssollwerts dazu führt, dass Ausgang dem Eingangssollwert folgt. Selbstregelndes System regelt Variable nicht auf bestimmten Referenzwert. Parameter nimmt Wert an, für den Ein- und Ausgang gleich sind, und bleibt dort. Ändert sich Eingangsstrom, ändert sich Ausgang auch → nicht auf Referenzwert geregelt.
Bedienergestützte Regelung ermöglicht künstliche Regelung durch Bediener. Zur Regelung, damit Parameter benötigten Wert hält, ist Sensor nötig zur Messung. Parameter = Regelgröße (Controlled Variable). Durch Betätigung geeigneter Stellgeräte kann Bediener Ausgangsparameter auf Sollwert ändern. Ausgangsparameter = Stellgröße (Manipulated Variable).
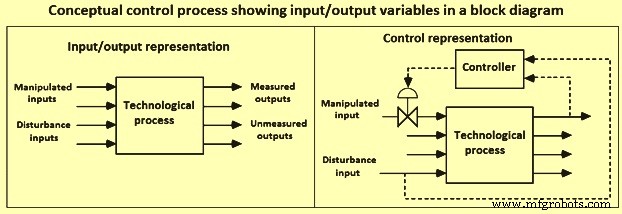
Automatisches Steuerungssystem ersetzt Bediener durch Maschinen, Elektronik, Computer. Instrument (Sensor) misst Parameterwert und wandelt in proportionales Signal um. Signal geht an Maschine, Elektronik, Computer (Regler/Controller). Regler übernimmt Bedienerfunktion: Messwert bewerten, Ausgangssignal liefern zur Änderung der Stellgeräteeinstellung über Aktor mit mechanischer Verbindung. Wenn automatische Steuerung auf Systeme angewendet wird, die Variable auf Sollwert regeln, spricht man von automatischer Prozesssteuerung. Abb. 1 zeigt konzeptuelles Steuerungsprozess-Blockdiagramm.
Dynamik technologischer Prozesse
Technologische Prozesse sind dynamisch (selten stationär). Betrieb = Sicherstellung richtiger Reaktion auf ständig auftretende Störungen → sicherer, effizienter Betrieb, gewünschtes Produkt in spezifizierter Qualität bei erforderlicher Rate. Da Produktionsmethoden prozessabhängig variieren, sind Automatisierungsprinzipien generisch und universell anwendbar, unabhängig von Prozessgröße und -art. Ziele eines Prozessleitsystems: eine oder beide Aufgaben erfüllen.
Prozess an Betriebsbedingungen und Sollwerten halten
Viele Prozesse müssen im stationären Zustand oder in Zustand arbeiten, der alle Anforderungen erfüllt (Kosten, Ausbeute, Sicherheit, Qualitätsziele). Realistisch: Prozess kann nicht immer statisch bleiben; Störungen machen ihn instabil. In instabilem Prozess oszillieren Variablen über begrenzten Zeitraum von physikalischen Grenzen. Ungeregelte Variablen können durch Hinzufügen von Steuerinstrumenten/-geräten in ihre Kontrollgrenzen gebracht werden (automatisch oder durch Bedienerintervention).
Prozess von einem Betriebszustand in einen anderen überführen
Realistisch: Manchmal nötig, Betriebsbedingungen zu ändern (Gründe: Ökonomie, Produktspezifikationen, Betriebsrestriktionen, Umweltvorschriften, geänderte Produktspezifikationen etc.).
Entwicklung einer Steuerungsstrategie
Entwicklung besteht aus Formulierung/Identifikation von: (i) Steuerungsziel(e), (ii) Eingangsgrößen (Stellgrößen oder Störgrößen, kontinuierlich oder diskret veränderlich), (iii) Ausgangsgrößen (Messgrößen oder ungemessene Größen, kontinuierlich oder diskret messbar), (iv) Restriktionen (hart oder weich), (v) Betriebsarten (diskontinuierlich, kontinuierlich, halbkontinuierlich), (vi) Sicherheits-, Umwelt-, Wirtschaftsaspekte, (vii) Steuerungsstruktur (Rückführ- oder Vorwärtsregler). Formulierung des Prozessleitsystems umfasst sieben Stufen.
- Stufe 1: Steuerungsziel(e) formulieren. Technologischer Prozess besteht aus Teilprozessen. Steuerung vereinfacht sich, wenn Teilprozesse separat betrachtet werden. Dennoch können Teilprozesse multiple, manchmal konfligierende Ziele haben → Zielfindung oft schwierig.
- Stufe 2: Eingangsgrößen bestimmen. Zeigen Umgebungseinfluss auf Prozess. Faktoren, die Prozess beeinflussen. Klassifizierung: Stellgrößen (vom Leitsystem/Bediener einstellbar) und Störgrößen (beeinflussen Prozessausgänge, nicht vom Leitsystem einstellbar). Messbare und nicht messbare Störgrößen. Eingänge können kontinuierlich oder diskret ändern.
- Stufe 3: Ausgangsgrößen bestimmen. Auch Regelgrößen genannt. Prozessausgänge, die Umgebung beeinflussen. Klassifizierung: gemessene oder ungemessene Variablen. Messung kontinuierlich oder diskret.
- Stufe 4: Betriebsrestriktionen bestimmen. Jeder Prozess hat Restriktionen: hart oder weich. Hart: z. B. Min/Max-Durchfluss für Ventil (voll geschlossen/offen). Weich: z. B. Produktzusammensetzung – wünschenswert innerhalb Grenzen, Verletzung ohne Sicherheits-/Umweltgefährdung möglich.
- Stufe 5: Betriebsarten bestimmen. Klassifizierung: Chargen-, kontinuierlicher, halbkontinuierlicher Betrieb. Kontinuierlich: lange Perioden unter relativ konstanten Bedingungen vor „Shutdown“ (Reinigung, vorbeugende Wartung). Chargenbetrieb: dynamisch, kurze Perioden, Bedingungen variieren stark. Beispiel: Heat in Stahlerzeugungsofen. Chargereaktor: initiale Beschickung, Bedingungen variiert für gewünschtes Produkt am Chargende. Halbkontinuierlich: initiale Beschickung, aber Zufuhrkomponenten während Chargenlauf zudosierbar. Beispiel: Stranggießen. Wichtig: dominante Zeitskala. Bei kontinuierlichen Prozessen oft Verweilzeit im Reaktor.
- Stufe 6: Sicherheits-, Umwelt-, Wirtschaftsaspekte. Ökonomie ist ultimativer Treiber: unsicherer/umweltgefährdender Prozess kostet mehr (Strafen, Ineffizienzen). Wichtig: Energiekosten minimieren bei erfüllten Produktspezifikationen. Bessere Automation/Steuerung ermöglicht Betrieb näher an „Optimum“ und Produkte mit erfüllten Variabilitätsspezifikationen.
- Stufe 7: Fail-Safe-Konzept bei Instrumentenauswahl. Beispiel: Stellventil benötigt Energiequelle (meist pneumatisch 3–15 psi). Signalverlust → Ventilspindel auf 3 psi. „Air-to-open“: Luftverlust → Ventil schließt = „Fail-closed“. „Air-to-close“: Luftverlust → Ventil öffnet = „Fail-open“.
Reglertypen: Vorwärts- und Rückführsteuerung
Zwei Standardtypen: (i) Vorwärtssteuerung (Feed-forward), (ii) Rückführsteuerung (Feed-back).
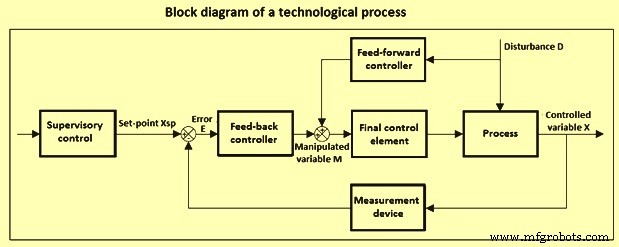
Vorwärtsregler misst Störgröße und sendet Wert an Regler, der Stellgröße anpasst. Ziel: Störeinfluss kompensieren, bevor er Regelgröße beeinflusst.
Rückführregler hält Regelgröße nahe Sollwert. Misst Ausgangsgröße, vergleicht mit Sollwert, nutzt Abweichung zur Anpassung der Stellgröße. Design bedingt: Korrekturmaßnahme zur Abweichungsreduzierung. Rückführregler kann erst handeln, nachdem Regelgröße von Sollwert abgewichen ist (Fehler ≠ 0). Reaktion auf Störung kann sehr träge sein, wenn Prozess/Messung sich langsam ändert. Hier kann Vorwärtsregler Leistung verbessern: Vorhersage des Störeinflusses auf Regelgröße und Gegensteuerung.
Rückführstruktur bestimmen = entscheiden, welche Stellgröße zur Regelung welcher Messgröße angepasst wird. Gewünschter Messwert = Sollwert. Zwei Gründe für Abweichung: (i) Sollwert absichtlich geändert (bessere Leistung), (ii) Störung treibt Betrieb vom Sollwert weg. Regler zur Störunterdrückung = Regler (Regulator); Regler zur Sollwertnachführung = Servomechanismus. Bei kontinuierlichen Prozessen: Sollwertänderungen selten (nur wenn übergeordneter Regler günstigeren Betriebspunkt berechnet) → Regulator häufigste Rückführreglerform. Im Gegensatz: Servo-Regler bei Chargenprozessen (häufige Sollwertänderungen).
Wichtiges Konzept: Prozessverstärkung (Process Gain). Empfindlichkeit eines Prozessausgangs auf Änderung eines Prozesseingangs. Erhöhung Eingang → Erhöhung Ausgang = positive Verstärkung. Erhöhung Eingang → Verringerung Ausgang = negative Verstärkung. Betrag der Verstärkung ebenfalls wichtig.
Nach Steuerungsstrukturbestimmung: Steuerungsalgorithmus wählen. Algorithmus nutzt gemessene Ausgangswerte (mit Sollwerten) zur Änderung der Stelligangsgröße. Algorithmus hat Steuerparameter, die für akzeptable Leistung einzustellen sind. Oft Einstellung an Simulationsmodell vor Implementierung. Bei modellbasierter Steuerung: Regler haben Prozessmodell „eingebaut“.
Blockdiagramm eines technologischen Prozesses mit einer Stell- und einer Regelgröße (Abb. 2) umfasst Vorwärts-, Rückführ- und Überwachungssteuerung. Hauptzweck Rückführregler: Regelgröße X (gemessen) so nah wie möglich an Sollwert Xsp halten. Regelgröße = beliebiger Prozessparameter. Sollwert meist durch Überwachungssteuerung mit Echtzeit-numerischer Optimierung bestimmt. Mehrere Endstellglieder-Typen. Störgröße D (Lastvariable) kann Regelgröße von Sollwert abbringen → Steuermaßnahme nötig. Sowohl Rückführ- als auch Vorwärtssteuerung können Störeinfluss reduzieren, jeweils mit Vor-/Nachteilen. Störung aus vielfältigen Quellen (externe Umgebungsvariablen). Störgröße kann nicht vom Prozessregler beeinflusst werden. Fehler/Abweichung E zwischen X und Xsp = Eingang Rückführregler → ändert Stellgröße M zur Fehlerverringerung. Typischer technologischer Prozess: viele solche Regelschleifen.
Steuerungshardware und -software
Prozesssteuerung in Prozessindustrien hat seit 1940er Jahren signifikante Änderungen durchlaufen. Frühe 1960er: elektrische Analogsteuerung ersetzte pneumatische Analogsteuerung. In vielen Prozessen blieben bestimmte Elemente (Stellventilaktuatoren) pneumatisch bis heute. Elektrische Analogregler 1960er: Einzelschleifenregler, jeder Eingang vom Messpunkt in Prozess zum Leitstand (meiste Regler dort). Ausgang vom Leitstand zum Endstellglied. Bedienerinterface: Bedienpult mit Anzeigefronten und Schreibern für Einzelschleifenregler und Anzeigen. Strategien: primär Rückführsteuerung, meist PI-Regler. Späte 1950er/frühe 1960er: Prozessrechner für Direct Digital Control (DDC) und Überwachungssteuerung. DDC: oft ~100 % Analog-Backup → teuer.
Andere frühe Systeme: Prozessrechner primär für Überwachungssteuerung. Regleregelung durch Analogregler (kein Backup nötig), aber Bedieneraufmerksamkeit geteilt zwischen Bedienpult und Computerschirmen. Terminaldisplays als Interface bei Überwachungssteuerung, Bedienpulte im Leitstand für Analog-Backup-Zeiten. In dieser Umgebung: breitere Nutzung fortgeschrittener Techniken (Vorwärtssteuerung, Mehrgrößen-Entkopplung, Kaskadensteuerung). Funktionalitäten early Systems auf Computerfähigkeiten ausgelegt, nicht Prozesscharakteristiken. Limitierungen + unzureichende Bedienerausbildung + unfreundliches Interface → schwer zu bedienen, warten, erweitern. Viele Systeme mit maßgeschneiderten Spezifikationen → extrem teuer. Digitale Systeme in Prozessindustrien ab ~1970 durch günstige Mikroprozessoren.
Verteiltes Leitsystem (DCS)
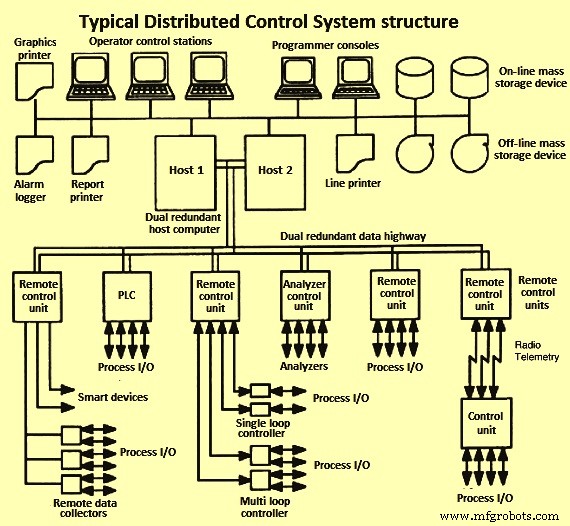
DCS besteht aus vielen Elementen (Abb. 3). Host-Computer: rechenintensive Aufgaben (Optimierung, fortgeschrittene Strategien). Datenhighways: digitale Übertragungsverbindungen verbinden alle Komponenten. Redundante Datenhighways reduzieren Datenverlust. Bedienerstationen: Videokonsolen für Kommunikation mit System zur Überwachung/Steuerung. Viele Stationen mit Druckern für Alarmprotokolle, Berichte, Hardcopies Prozessgrafiken. Remote Control Units: Basisregelfunktionen (PID-Algorithmen), teils Datenerfassung. Programmierkonsolen: Applikationsentwicklung für DCS. Massenspeicher: Prozessdaten für Steuerung und Unternehmensentscheidungen (Festplatten, Datenbanken). Kommunikation/Interaktion zwischen Reglern, Ein-/Ausgängen durch Software, nicht Hardwiring. DCS revolutionierte Prozesssteuerung: vom Leitstandaussehen bis zu verbreiteten fortgeschrittenen Strategien.
Speicherprogrammierbare Steuerung (PLC)
Anfangs: dedizierte, autonome mikroprozessorbasierte Geräte für binäre Logik (Sequenzierung, Verriegelungen). PLCs verbesserten Implementierbarkeit von Logikänderungen erheblich. PLCs wurden zunehmend leistungsfähiger (Rechenkapazität). Chargenprozesssteuerung wird von Logiksteuerungen dominiert → PLCs bevorzugte Alternative zu DCS. Durch glatte integrierte Schnittstellen DCS-PLC: heutige Praxis = integrierte Kombination DCS + PLCs. Die meisten PLCs handhaben Sequenzlogik und haben interne Zeitfunktionen (Verzögerung, zeitbegrenzte Ausführung etc.).
Sicherheits- und Abschaltsysteme
Prozesssteuerung spielt wichtige Rolle für Sicherheitsaspekte. Wenn automatisierte Verfahren manuelle Routineabläufe ersetzen, sinkt Wahrscheinlichkeit menschlicher Fehler → gefährliche Situationen. Bedienerbewusstsein für aktuellen Anlagenzustand steigt. Schutzsystem für gefährliche Prozesse nötig. Weg: Logik für spezifischen Zweck, Prozess in Zustand zu bringen, wo Gefahr nicht existieren kann = Sicherheitsverriegelungssystem. Da Prozessleitsystem und Sicherheitsverriegelungssystem unterschiedliche Zwecke dienen, müssen sie physisch getrennt sein → Risiko unbeabsichtigter Sicherheitsänderung reduziert. Spezielle Hochzuverlässigkeitssysteme für Sicherheitsabschaltungen entwickelt, z. B. Triple Modular Redundant (TMR) Systeme. Erlauben internen Ausfall bei Erhalt der Grundfunktion. TMR = drei identische Teilsysteme, aktiv identische Funktionen gleichzeitig.
Alarme
Zweck: Bediener auf Prozesszustand aufmerksam machen, der sofortige Aufmerksamkeit erfordert. Alarm aktiviert bei Erkennung abnormaler Zustand, Alert ausgelöst. Alarm kehrt zu normal zurück, wenn abnormaler Zustand nicht mehr besteht. Alarme definierbar auf Messgrößen, berechnete Größen, Reglerausgänge. Verschiedene Alarmklassen.
Intelligente Messumformer, Ventile, Feldbus
Klarer Trend: verstärkte Digitaltechnik-Nutzung. Digitale Kommunikation über Feldbus (Koax/Faseroptik), an den intelligente Geräte direkt angeschlossen, Signalübertragung zu/from Leitstand/Remote-Räume als Digitalsignal. Feldbus reduziert Bedarf an Aderpaaren und Verkabelung (Abb. 4).
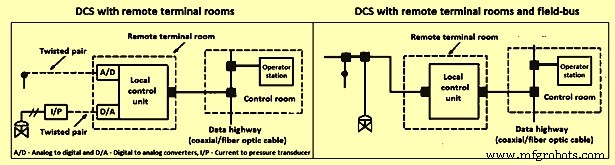
Verschiedene Feldbusprotokolle ermöglichen digitale Informations-/Instruktionsübertragung zwischen Feldgeräten, Instrumenten, Leitsystemen. Feldbus-Software vermittelt Informationsfluss. Mehrere digitale Geräte können via digitaler Kommunikationsleitung verbunden kommunizieren → stark reduzierte Verkabelung.
Prozessleitsystem-Software
Meistgenutzter benutzerfreundlicher Ansatz: Formular- oder tabellengesteuerte Prozesssteuerungssprachen (PCL). Beliebte PCLs: Funktionsbausteindiagramme, Leiterlogik (Ladder Logic), programmierbare Logik. Kern: Basis-Funktionsbausteine/Softwaremodule (Analogeingang, Digitaleingang, Analogausgang, Digitalausgang, PID etc.). Jedes Modul: ein oder mehrere Eingänge, ein Ausgang. Programmierung: grafisches Verbinden von Modulausgängen mit -eingängen anderer Bausteine. Anwender füllen Vorlagen aus: Quellen für Eingabewerte, Ziele für Ausgabewerte, Parameter für Formen/Tabellen. Quellen/Ziele können Prozess-I/O-Kanäle und Tagnamen angeben. Modulverbindung teils über Tagnamen. Benutzerdefinierte Felder: Sonderfunktionen, Selektoren (Min/Max), Komparatoren (≤), Timer (Aktivierungsverzögerungen). Die meisten DCS erlauben Erstellung eigener Funktionsbausteine.
Anlagensteuerungshierarchie
Fünf Ebenen technologischer Prozesse für Optimierung, Steuerung, Überwachung, Datenerfassung (Abb. 5). Relative Position konzeptionell (Funktionen können überlappen). Relative Zeitskalen pro Ebene angegeben. Jede der fünf konzeptionellen Ebenen hat eigene Hardware-, Software-, Technik-, Anpassungsanforderungen. Da Informationen in Hierarchie aufsteigen und Steuerungsentscheidungen absteigen, erfolgt effektive Steuerung auf einer Ebene nur, wenn alle darunterliegenden Ebenen gut funktionieren. Höchste Ebene (Planung/Terminierung): setzt Produktionsziele für Supply/Logistik, adressiert zeitvariable Kapazitäts-/Personalentscheidungen = Enterprise Resource Planning (ERP).
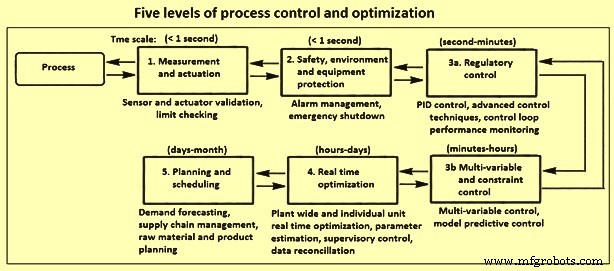
Verschiedene Steuerungsebenen zielen auf: (i) Ermittlung/Haltung praktischem optimalem Betriebspunkt, (ii) sichere Betrieb für Personal-/Ausrüstungsschutz, (iii) Minimierung Bedieneraufmerksamkeit/-intervention, (iv) Minimierung Anzahl, Ausmaß, Fortpflanzung von Störungen.
Instrumentierung
Besteht aus Komponenten eines Regelkreises. Instrumentierung (Schnittstelle Prozess/Steuerungshierarchie) = fundamentale Informationsquelle über Prozesszustand und letztendliches Mittel für Korrekturmaßnahmen an Prozess. Messgerätefunktion: Erfassen von Wert/Änderungen von Prozessvariablen. Sensor erzeugt physikalische Bewegung, Drucksignal, Millivolt-Signal etc. Wandler transformiert Messsignal von einer physikalisch/chemischen Größe in andere (z. B. Druck → mA). Transduziertes Signal wird über Übertragungsleitung zum Leitstand gesendet. Messumformer = Signalgenerator + Leitungsdriver. Moderne Steuerungstechnik benötigt Digitalsignal für Anzeigen/Algorithmen → Analog-Digital-Wandler (ADC) wandelt analoges Messumformersignal in Digitalformat.
Häufigste Messgrößen: Temperaturen, Durchflüsse, Drücke, Füllstände, Zusammensetzungen. Gegebenenfalls weitere physikalische Eigenschaften. Auswahl passender Instrumentierung abhängig von: Fluid-/Feststoffart, Prozessbedingungen, Messbereich, Genauigkeit, Wiederholbarkeit, Ansprechzeit, Installationskosten, Wartbarkeit, Zuverlässigkeit.
Signalübertragung und -konditionierung
Vielfältige Phänomene zur Messung von Prozessvariablen zur Prozesszustandscharakterisierung. Da Prozesse meist vom Leitstand betrieben werden, müssen Werte dort verfügbar sein. Messungen werden in elektronische Form transduziert (meist 4–20 mA), zu Remote Terminal Unit und dann zum Leitstand übertragen. Besonders wichtig: Sorgfalt, dass Messsignale nicht durch Erdströme, Störungen anderer elektrischer Geräte/Verteilung, andere Rauschquellen verfälscht werden.
Endstellglieder
Gute Steuerung auf jeder Hierarchieebene braucht gute Leistung der Endstellglieder in nächstniedriger Ebene. Auf höheren Ebenen kann Endstellglied Steuerapplikation der nächstniedrigeren Ebene sein. Letztlich wirkt Steuerbefehl auf Prozess durch Endstellglieder auf Regelerebene: Stellventile, Pumpen, Drosselklappen, Lamellen, Dosierer etc.
Prozessdynamik und mathematische Modelle
Gründliches Verständnis zeitabhängigen Verhaltens technologischer Prozesse nötig für Instrumentierung und Steuerung. Erfordert Wertschätzung, wie mathematische Werkzeuge in Analyse/Design von Prozessleitsystemen eingesetzt werden. Mathematische Prinzipien für automatische Steuerung: (i) physikalische und empirische Modelle, (ii) Simulation dynamischer Modelle, (iii) Laplace-Transformation, Übertragungsfunktionen, Blockdiagramme, (iv) Anpassung dynamischer Modelle an Experimentaldaten etc.
Rückführsteuerungssysteme
Messungen der Regelgröße in vielen Steuerungsproblemen verfügbar. Speziell bei Temperatur-, Druck-, Durchflussregelung. Regelgröße direkt messbar, Stellgröße über Endstellglied anpassbar. Rückführregler handelt, wenn Regelgröße von Sollwert abweicht (nicht-null Fehler). Typen: (i) Ein/Aus-Regelung, (ii) Proportionalregelung (P), (iii) Proportional-Integral (PI), (iv) Proportional-Integral-Differential (PID), (v) Digitales PID.
Einfachster Regler: zwei Einstellungen (Ein/Aus). Ausgang = Max oder Min je nach Vorzeichen Fehler. Einfach, aber selten verwendet. Proportionalregler: flexibler (Stellgröße proportional zu Fehlerbetrag, nicht nur Vorzeichen). Eingangs-Ausgangsverhalten realer P-Regler: obere/untere Grenzen (Ausgang sättigt bei Steuergrenzen). Standardgrenzen: 3–15 psi (pneumatisch), 4–20 mA (elektrisch), 0–10 VDC (digital).
Integralanteil nötig für stationär fehlerfreies Verhalten bei konstanten Laststörungen oder Sollwertänderungen. Wenn Prozess kein Integralverhalten zeigt → PI-Regler für gewünschte Leistung. Vor-/Nachteile bei Integralaktion. Nachteil PI: Integralaktion kann träger reagieren als P-Regler. Wenn schnelle, fehlerfreie Reaktion nötig → PID (Derivat- + Integralaktion). PID antizipiert zukünftiges Fehlerverhalten durch Fehleränderungsrate → Richtungsinformation beeinflusst Reglerausgang. Traditionell analoge PI/PID-Regler; Trend zu digitalen Systemen beeinflusste Implementierung. Moderne Anlagen: analoge PI/PID oft durch digitale Pendants ersetzt.
Offene und geschlossene Regelkreisdynamik
Offener Regelkreis = Prozessverhalten ohne Regler. Wenn Regler durch Einstellen Proportionalkonstante = 0 ausgeschaltet → System zeigt Offenes Verhalten, Dynamik allein durch Prozess bestimmt. Neuer Sollwert im offenen Kreis nicht erreichbar ohne manuelle Eingriffsänderung. Störungen nicht abweisbar ohne Regler.
Geschlossener Regelkreis: gewünschte Systemleistung erreichen. Kann System stabilisieren, schnellere Reaktion auf Sollwertänderungen, Störungsunterdrückung ermöglichen. Reglertyp und Einstellparameter beeinflussen geschlossenes Verhalten. Für geregelten Prozess: Reglereinstellungen finden für schnelle Reaktion mit wenig/keinem Offset. Gleichzeitig: System robust gegen Prozesscharakteristikänderungen. Einstellen = „Reglerabstimmung“ (Tuning).
Reglerabstimmung und Stabilität
Optimale Abstimmparameter finden = wichtige Aufgabe. Ungeeignete Parameter → nicht erwünschte geschlossenes Leistung (z. B. langsam abklingende Schwingungen, träge Prozess). Schlecht abgestimmter Regler kann Leistung schlechter als offener Kreis machen oder Prozess instabil machen.
Mathematische Software für Prozesssteuerung
Verschiedene Softwarepakete unterstützen Reglerdesign, -test, -implementierung.
Fortgeschrittene Steuerungstechniken
Einzelschleifen-PI/PID-Rückführregler für viele Anwendungen zufriedenstellend. Fälle, wo fortgeschrittene Techniken signifikante Verbesserung bringen: Prozesse mit (i) langsamer Dynamik, (ii) Zeitverzögerungen, (iii) häufigen Störungen, (iv) Mehrgrößeninteraktion. Viele fortgeschrittene Strategien im Einsatz. Wichtige kurz:
Vorwärtssteuerung (Feed-forward)
Nachteil konventioneller Rückführsteuerung bei großen Zeitverzögerungen: Störungen erst erkannt, nachdem Regelgröße von Sollwert abwich. Wenn Laststörung direkt messbar → Vorwärtssteuerung anwendbar zur Minimierung Störeinfluss auf Regelgröße. Zusätzlich: mathematische Korrelation für Störeinfluss auf Regelgröße nötig, da Vorwärtsregler dieses Modell invertiert, um Effekt zu kompensieren. Vorwärtsregler basierend auf stationärem oder dynamischem Prozessverhalten entwerfbar.
Kaskadensteuerung (Cascade Control)
Möglichkeit bei Prozessen mit multiplen/langsam wirkenden Störungen. Idee: mehr als ein Regler zur Störunterdrückung. Sekundärregler handelt, bevor langsam wirkende Störung primäre Regelgröße beeinflusst. Dazu: sekundärer Messpunkt nötig, der Störung vor Beeinflussung primärer Regelgröße erkennt. Kaskadenstrategien gehören zu beliebtesten Prozesssteuerungsstrategien.
Selektive und Übersteuerung (Selective/Override Control)
Manche Prozesse haben mehr Regelgrößen als Stellgrößen → keine exakte Paarung möglich. Lösung: Selektor wählt geeignete Prozessgröße aus mehreren gültigen Messungen. Zweck: Steuerungsleistung verbessern + Ausrüstung vor unsicheren Bedingungen schützen durch Wahl 적절한 Regelgrößen für spezifische Betriebsbedingungen. Selektoren basierend auf Mehrfachmessungen, Mehrfachendstellgliedern, Mehrfachreglern.
Adaptive Steuerung und Selbstabstimmung (Auto-tuning)
Betriebsbedingungen ändern sich häufig im Anlagenbetrieb → Prozess verhält sich anders als Modell für Reglerdesign. Regler hat kein genaues Wissen über Prozess am aktuellen Betriebspunkt → unzureichende Störunterdrückung/Sollwertnachführung. Möglichkeit: Adaptives Steuerungssystem passt Reglerparameter automatisch an veränderte Prozessbedingungen an. Auto-tuning: geschlossenes System wird periodisch getestet, Testeigenschaften bestimmen automatisch neue Reglerparameter.
Fuzzy-Logik-Steuerung
Für viele Prozesse ist genaue Prozessmodellierung zeitaufwändig. Gleichzeitig kann intuitiv grobe Schätzung gemacht werden, wie Stellgröße auf Prozesszustand reagieren soll. Fuzzy-Regler bieten Vorteil gegenüber konventionellen PID: kein exaktes mathematisches Prozessmodell nötig. Stattdessen: Klassifizierung Regler-Ein-/Ausgänge in Gruppen (niedrig, normal, hoch). Fuzzy-Regeln berechnen Ausgabekategorie aus Eingaben. Regeln vom Steuerungstechniker vorgegeben oder aus Anlagenbetrieb durch Auto-tuning identifiziert. Kombination Fuzzy + Neuronale Netze → Neuro-Fuzzy-Regler. Signifikante Vorteile gegenüber PID bei nichtlinearen Systemen mit zeitvariablen Charakteristiken.
Statistische Prozesskontrolle (SPC)
SPC (auch Statistical Quality Control, SQC) weit verbreitet durch wachsenden Fokus auf Produktivitätssteigerung. Weitere Grund: Rückführsteuerung nicht auf viele Prozesse anwendbar (fehlende Online-Messungen). Wichtig: wissen, ob Prozesse zufriedenstellend laufen. SPC kann keine Korrekturmaßnahme während Abweichung vom Ziel ergreifen, aber Indikator für möglicherweise unzulängliche Produktqualität → Korrekturmaßnahmen für weitere Anlagenoperationen.
Bei zufriedenstellendem Prozess: Produktqualitätsvariation innerhalb akzeptabler Grenzen (Min/Max spezifizierter Eigenschaft). Normalbetriebsdaten → Mittelwertabweichung und Standardabweichung s einer Prozessgröße aus Beobachtungsreihe. Standardabweichung = Maß für Streuung um Mittelwert. Großer Wert = weite Variationsbreite. Annahme Normalverteilung: 99,7 % aller Beobachtungen innerhalb oberer/unterer Grenze. Kann Qualitätskontrolle bestimmen. Liegen alle Daten innerhalb Grenzen → nichts Ungewöhnliches im Aufzeichnungszeitraum, Prozessumgebung relativ unverändert, Produktqualität innerhalb Spezifikation. Wiederholte Grenzverletzungen → Prozess „out of control“, Prozessumgebung geändert. Bediener kann eingreifen, Betriebsbedingungen anpassen, unerwünschte Änderungen gegensteuern.
Mehrgrößensteuerung (Multi-variable Control)
Viele technologische Prozesse enthalten mehrere Stell- und Regelgrößen → Mehrgrößensteuerungssysteme. Interaktionen zwischen Regelschleifen analysierbar z. B. durch Relative Gain Array. Wenn nur schwache Interaktionen → günstige Ein-/Ausgangspaarung, Einzelschleifenregler unabhängig abstimmbar. Bei starken Interaktionen → Regler entkoppeln (detunen) zur Oszillationsreduzierung.
Modellprädiktive Steuerung (MPC)
MPC = modellbasierte Steuerungstechnik. Beliebteste Technik für Mehrgrößenprobleme mit multiplen Ein-/Ausgängen (MIMO) und Ungleichungsrestriktionen (oberen/unteren Limits) für Ein-/Ausgänge. Alle Probleme durch MPC durch Lösung eines Optimierungsproblems adressiert → keine komplizierten Übersteuerungsstrategien nötig. Verschiedene Modelltypen nutzbar. Wahl abhängig von Anwendung. Modell: First-Principles oder empirisch; linear oder nichtlinear (sofern MPC-Software unterstützt).
Echtzeitoptimierung (Real-time Optimization)
Betriebsziele für Prozessanlagen durch Ökonomie, Aufträge, Rohstoff-/Versorgungsverfügbarkeit gesetzt. Zu verschiedenen Zeitpunkten kann es vorteilhaft/notwendig sein, Prozess unterschiedlich zu betreiben für spezifisches Betriebsziel. Technologischer Prozess = dynamische, integrierte Umgebung, wo externe/interne Bedingungen optimalen Betriebspunkt für jedes Ziel zeitlich variieren lassen. Betriebspunkte berechenbar durch Real-time Process Optimization (RTO), Optimierung auf mehreren Ebenen: innerhalb MPC-Regler, übergeordneter Regler für Optimalziele, Produktionszyklen. Anlagenweite Probleme lösbar durch Optimierung täglich/stündlich: groß, Tausende bis Zehntausende Variablen.
Chargen- und Sequenzsteuerung
Chargenprozesse: Produkt in diskreten Chargen durch sequenzielle Ausführung definierter Verfahrensschritte an Rohstoffen/Zwischenprodukten. Große Produktionsläufe durch Wiederholung. „Rezept“ (Recipe) hat verschiedene Definitionen, allgemein: Prozedur mit Datensatz, Operationen, Steuerungsschritten für bestimmte Produktqualität. „Formel“ (Formula) = Liste Rezeptparameter (Rohstoffe, Prozessparameter, Produktausgänge). Rezeptprozedur hat Operationen für normale/abnormale Bedingungen. Jede Operation: Ressourcenanforderungen für Zutaten (Mengen). Operationen können Sollwerte ändern, Geräte ein-/ausschalten. Kompletter Produktionslauf für spezifisches Rezept = Kampagne (mehrere Chargen). Produktionslauf = festgelegte Chargenzahl mit gleichen Rohstoffen/Produkt für Kundennachfrage. Akkumulierte Chargen = Los.
Mehrgüte-Chargenbetrieb: Anweisungen gleich, Formel variiert für moderate Produktvariationen. Flexibler Chargenbetrieb: Formel (Rezeptparameter) UND Verfahrensanweisungen können chargenweise variieren. Rezept für jedes Produkt muss Rohstoffe UND Sequenzierung der Reaktorbedingungen spezifizieren.
Chargenprozess-Steuerungshierarchie
Funktionale Steuerungsaktivitäten für Chargenprozesssteuerung in vier Kategorien: (i) Chargensequenzierung und Logiksteuerung, (ii) Steuerung während der Charge, (iii) Run-to-Run-Steuerung, (iv) Chargenproduktionsmanagement.
Chargensequenzierung und Logiksteuerung: Sequenzierung der Steuerungsschritte folgt Rezept. Beispiel: Mischen, Erhitzen, Warten auf Reaktionsende, Kühlen, Entleeren. Materialtransfer zu/von Chargereaktoren: Dosierung bei Beschickung (rezeptspezifisch), Transfer bei Prozessende. Zusätzlich zu diskreter Logik für Steuerungsschritte: Logik für Sicherheitsverriegelungen (Personen-, Anlagenschutz, Umweltschutz). Prozessverriegelungen: Operationen nur in korrekter Zeitsequenz für vorgeschriebene Dauer. Erkennung Chargeende (Endpunkt) durch inferentielle Messungen Produktqualität, wenn direkte Messung nicht machbar.
Run-to-Run-Steuerung (auch Charge-zu-Charge): Überwachungsfunktion basierend auf Offline-Produktqualitätsmessungen am Laufende. Betriebsbedingungen/Profile für Charge zwischen Läufen zur Qualitätsverbesserung angepasst (Optimierungstools).
Chargenproduktionsmanagement: Bediener über Prozessstatus und Interaktion mit Rezepten/sequenzieller/regulatorischer/diskreter Steuerung informieren. Vollständige Informationen (Rezepte) für jede Produktqualität: Zutaten-Namen/Mengen, Prozessvariablen-Sollwerte, Rampenraten, Verarbeitungszeiten, Probenahmeverfahren. Weitere Datenbankinfos: Chargen pro Schicht/Tag/Woche, Stoff-/Energiebilanzen. Terminierung Prozesseinheiten basierend auf Rohstoff-/Geräteverfügbarkeit und Kundennachfrage.
Sequenzielle Funktionsdiagramme (Sequential Function Charts, SFC)
Im Vergleich zu kontinuierlichen Prozessen erfordert Chargenprozesssteuerung höheren Anteil diskreter Logik und Sequenzsteuerung vs. Regelkreise. Chargensteuerungsapplikationen: Timing und Sequenzierung von Verfahrensschritten basierend auf diskreten Ein-/Ausgängen und Analogausgängen. Komplexität interaktiver Logik innerhalb/zwischen Steuerungsebenen, erforderliche Bedienerinteraktionen, Bedarf an laufender Applikationsmodifikation/Wartung → Organisation, funktionales Design, klare Dokumentation entscheidend für erfolgreichen Einsatz. Zur Beschreibung: Strukturmodelle für erforderliche Chargenverfahrensaktionen, Chargengeräte, Komponentenkombinationen. Vorgeschlagene Formate: Flussdiagramme, Zustandsdiagramme, Entscheidungstabellen, strukturierter Pseudocode, Zustandsübergangsdiagramme, Petrinetze, Sequenzielle Funktionsdiagramme. SFC beschreibt graphisch sequenzielles Verhalten eines Steuerprogramms.
Herstellungsprozess
- Antibabypille: Geschichte, Nutzen, Risiken und Produktion
- Airbus enthüllt die Fabrik der Zukunft: Smarte Produktion und fortschrittliche Robotik
- Häufige Ausfallursachen in Equipment-Reliability-Programmen
- DIY Automatische Modellbahn-Steuerung mit Arduino – Einfach & Flexibel
- CNC-Router Fertigung: Präzisionsengineering & Qualitätssicherung
- Fortschrittliche Automatisierung, Steuerung und Modellierung in der Basissauerstoff-Stahlherstellung
- Optimierung von Elektrolichtbogenofen-Betrieben: Automatisierung & Modellierung
- Business Process Management meistern: Schritt-für-Schritt-Implementierungsleitfaden
- Acht bewährte Schritte zur Diagnose und Behebung Ihres Prozessleitsystems
- PLC vs. DCS: Das richtige Steuerungssystem für Ihre Automatisierungsanforderungen wählen