


Industrielle Fertigung
Herstellungsprozess

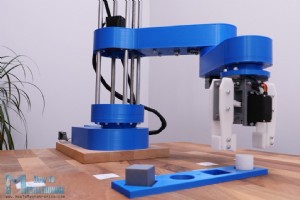
In diesem Tutorial lernen wir, einen Arduino-basierten SCARA-Roboter zu bauen. Ich zeige den kompletten Prozess: vom Design bis zur eigenen GUI zur Steuerung. Video ansehen oder schriftliche Anleitung unten lesen. Überblick Roboter: 4 Freiheitsgrade, 4 NEMA-17-Schrittmotoren. Zusätzlich kleiner
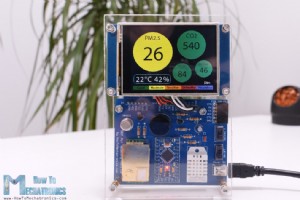
Haben Sie sich je gefragt, wie gut die Luft ist, die Sie atmen? Oder warum Sie im Büro müde werden oder morgens trotz ausreichend Schlaf erschöpft sind? Schlechte Luftqualität verursacht Gesundheitsprobleme, Müdigkeit, Kopfschmerzen, Konzentrationsverlust, erhöhten Puls. Luftqualitäts-Monitoring is
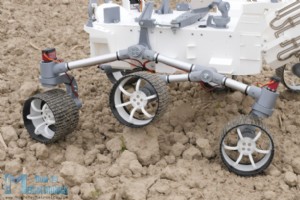
In diesem Tutorial zeige ich, wie ich einen Nachbau des Mars Perseverance Rovers gebaut habe. Inspiriert vom echten Rover, der aktuell den Mars erkundet, ist dieser Rover so konzipiert, dass ihn jeder – Studenten, Maker, Mechatronik-/Robotik-Enthusiasten – nachbauen kann. Video ansehen oder schrif
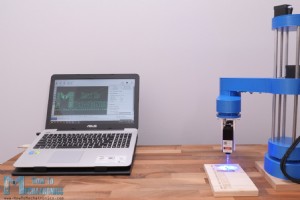
In diesem Tutorial zeige ich, wie ich meinen DIY-3D-gedruckten SCARA-Roboterarm (aus einem früheren Video) in einen Lasergravierer umgebaut habe. Video ansehen oder Artikel unten lesen. Projektüberblick Der SCARA-Roboter hat 4 Freiheitsgrade, angetrieben von 4 NEMA-17-Schrittmotoren, gesteuert p
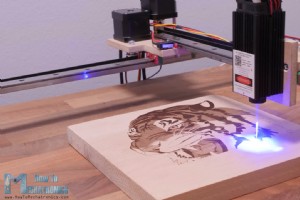
Überblick In diesem Tutorial zeige ich, wie ich die einfachste CNC-Maschine mit minimalen Teilen und ohne 3D-Drucker gebaut habe. Zwar nutze ich für die meisten meiner Projekte 3D-Drucker, da sie hervorragend für Prototypen geeignet sind, doch nicht jeder besitzt einen. Daher möchte ich demonstrier
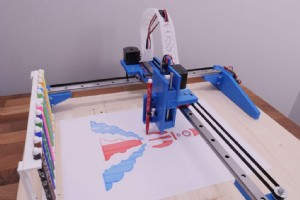
Übersicht Bau einer CNC-Zeichenmaschine (Pen Plotter) mit automatischem Werkzeugwechsler (Automatic Tool Changer). Basiert auf vorherigem DIY CNC Laser Gravur-Projekt (minimalistische Bauweise). Hauptmerkmale 3 × NEMA 17 Schrittmotoren (X, Y, Z) 1 × Micro-Servo für Greifer Steuerung: Arduino UN
Arduino Tutorial #1: Getting Started Erster Schritt in die Arduino-Welt: Onboard-LED (Pin 13) blinken lassen. Grundlage für alle weiteren Tutorials. Komponenten Arduino Board LED (optional, onboard LED auf Pin 13 vorhanden) Quellcode int led = 13; void setup() { pinMode(led, OUTPUT); }
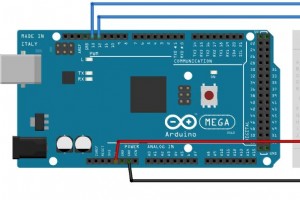
Arduino Tutorial #2: Buttons & PWM Digital Input/Output, Tasten entprellen (softwareseitig), PWM für LED-Helligkeit. Komponenten Arduino Board Breadboard & Jumper-Wires LED 220 Ω Widerstand Schaltplan Beispiel 1: Taster schaltet LED int button = 12; int led = 13; int buttonState = 0;
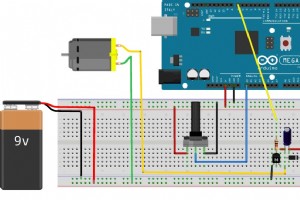
Arduino Tutorial #4: DC & Servo Motor Control Steuerung von DC- und Servomotoren mittels PWM (Pulsweitenmodulation). Beispiel 1: DC-Motor Komponenten: DC-Motor (oder CPU-Lüfter), 9 V Batterie/Netzteil (9–12 V), Arduino, Breadboard, NPN-Transistor, Potentiometer, Diode, 1 µF Kondensator, 1 kΩ Wi
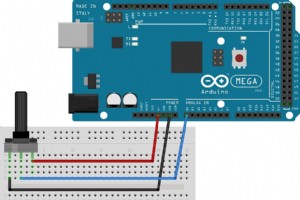
Arduino Tutorial #3: Analog Inputs Funktionsweise der Arduino-Analogeingänge (10-Bit ADC, 0–1023). Beispiele mit Potentiometer und Fotowiderstand (LDR). Komponenten Arduino Board Breadboard & Jumper-Wires LED 220 Ω Widerstand Potentiometer Fotowiderstand (LDR) Beispiel 1: Potentiometer a
SolidWorks – MATLAB/Simulink Integration Tutorial zur Kopplung von SolidWorks 3D-Modellen mit Simulink über den SimMechanics Link. Beispiel-Simulation mit SolidWorks-Modell. Downloads SolidWorks Modell (STEP): Solidworks 3D model - Assembly.STEP 1 Datei · 202,76 KB · Download SolidWorks Mode
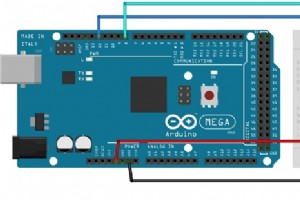
Arduino Tutorial #5: Serial Communication Grundlagen der seriellen Kommunikation mit praktischen Beispielen. Gleicher Code wie Tutorial #6 (Arduino-Seite), da Basis-Beispiel. Komponenten Arduino Board Breadboard & Jumper-Wires LED 220 Ω Widerstand Taster Schaltplan Arduino Code 0) {
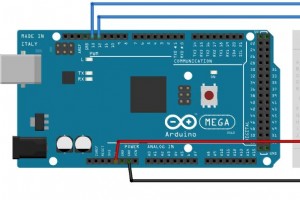
Arduino Tutorial #6: Processing Serial Kommunikation Verbinden von Arduino mit Processing IDE über Serial Port. Bidirektionale Kommunikation: Processing sendet Befehle an Arduino (LED an/aus), Arduino sendet Taster-Status an Processing. Komponenten Arduino Board Breadboard & Jumper-Wires L
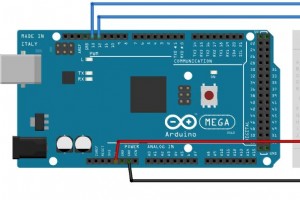
Arduino Tutorial #7: MATLAB Serielle Kommunikation Verbinden von Arduino mit MATLAB über Serial Port. Beispiel: MATLAB steuert Arduino (LED per Taster). Komponenten Arduino Board Breadboard & Jumper-Wires LED 220 Ω Widerstand Taster Schaltplan MATLAB Code clear a; a = arduino(COM4);
Tutorial: PID Control of 3D Robot Gripper Simulink-Modell mit zwei Subsystemen: DC-Motor (Simulink-Blöcke) und 3D-Modell (aus SolidWorks via SimMechanics Link importiert). Schrittfunktion aktiviert Motor, PID-Block optimiert Parameter automatisch. Downloads Simulink-Modell: Simulink Model - PI
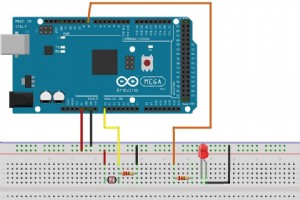
Übersicht Steuerung eines Arduino-Boards über eine MATLAB GUI (Graphical User Interface). Die GUI enthält zwei Buttons (LED Ein/Aus) und ein Achsen-Objekt zum Plotten des Analogwerts eines Fotowiderstands (LDR). Benötigte Komponenten Arduino Board Breadboard & Jumper-Wires LED 220 Ω Widers
Tutorial: Feder-Animation in SolidWorks Lernen Sie, wie Sie eine adaptive Feder-Animation in einer Nockenwellen-Baugruppe erstellen. Die Feder befindet sich zwischen Ventil und Ventilführungsbuchse und passt sich dynamisch der Bewegung an. 3D-Modelle zum Download Nockenwellen-Mechanismus (SolidW
Tutorial: Progressive Cutaway Animation In diesem Video-Tutorial lernen Sie Schritt für Schritt, wie Sie eine progressive Schnittansichts-Animation (Cutaway) in SolidWorks erstellen. Die Anleitung ist leicht nachvollziehbar. 3D-Modell Download Das im Tutorial verwendete 3D-Modell können Sie aus
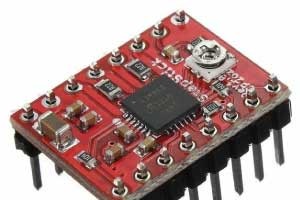
Übersicht: A4988 Stepper Driver Der A4988 ist ein Microstepping-Treiber für bipolare Schrittmotoren mit integriertem Translator. Steuerung über nur 2 Pins: STEP (Schritt-Impuls) & DIR (Richtung). Hauptmerkmale 5 Schrittauflösungen: Full, Half, Quarter, Eighth, Sixteenth Potentiometer für
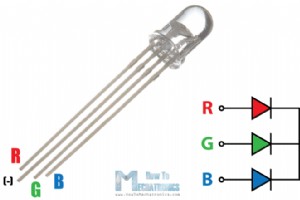
Was ist eine RGB-LED? Eine RGB-LED enthält drei einzelne LEDs (Rot, Grün, Blau) in einem Gehäuse. Durch additives Farbmischen lassen sich viele Farben erzeugen. 4 Anschlüsse: 3 Anoden (Farben) + 1 gemeinsame Kathode (oder Anode bei Common-Anode-Typ). Dieses Tutorial nutzt Common-Cathode. Benöt
Herstellungsprozess

CNC-Bearbeitungs-Business starten: Bewährte Schritte zum Erfolg

Steigerung der Quantenpunkt-Solarzellen-Effizienz durch Konzentrator-Photovoltaik und doppelte Photoanoden

CES 2019 Highlights: Spitzentechnologie 3D-Druck, Robotik & neue Materialien
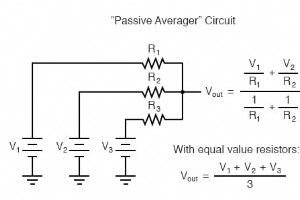
Passiver Mittelwertbildner und Op‑Amp‑Summierschaltungen: Vom Mitteln zur Addition
